UCC2897A 规格书全译 —《高级电流模式有源钳位 PWM 控制器》
原文:TI《UCC2897A Advanced Current-Mode Active-Clamp PWM Controller》Datasheet,文档编号 SLUS829G(2008 年 8 月发布,2020 年 2 月修订至 G 版),共 50 页(正文 37 页 + 封装/订购附录)。原文 PDF:
datasheet/UCC2897A_datasheet.pdf。 本篇为规格书全文忠实翻译:逐节覆盖描述/特性/应用/器件选项/订购与引脚配置(20 脚逐一列出)/绝对最大额定值/ESD/推荐工作条件/热信息/电气特性全表逐行(min/typ/max 及全部测试条件,按功能分组)/时序要求/功能描述全节(式 1~28 编号全保留并译变量定义)/保护功能/应用设计流程/电源推荐/布局/文档支持/封装订购信息/典型特性曲线(图 2~18)逐图列出。版权归 Texas Instruments。 ⚠️ 原文内部不一致处与文本提取乱码处均以「译注」标明。TI 文本层存在 Ω→W 字形替换等乱码(如 75 kΩ 印作 75 kW、单位因子 s/Ω 印作 s/W),已逐处甄别;关键公式与表格已对照 PDF 原页面图像核实。 插图为原版图翻拍(img/ds18_*.png为本轮新增:引脚配置、功能框图、线路欠压/过压与同步时序、栅驱动与自举偏置电路、模式转换图、典型应用、有源钳位正激功率级、图 12/图 15 曲线;img/fig*.png为此前翻拍的同一规格书原图),图注标明原版图号。
1. 描述(DESCRIPTION)
UCC2897A PWM 控制器简化了各类有源钳位(Active Clamp)或复位(Reset)及同步整流开关电源拓扑的实现。UCC2897A 是峰值电流模式(Peak Current-Mode)、定频、高性能脉宽调制器,包含 P 沟道辅助(钳位)开关的逻辑与驱动能力,并提供了简单的方法,对有源钳位正常运行所需的关键死区延迟进行编程。特性包括内部可编程斜坡补偿(Slope Compensation)电路、精确的 D_MAX 限制、带内部定时电容的可同步振荡器。精确的母线电压监测功能还依据输入母线电压 V_IN 来规划变换器的开通(ON)与关断(OFF)时序。UCC2897A 还增加了二级打嗝模式(Hiccup Mode)电流检测阈值、双向同步与输入过压保护功能。提供 20 脚 TSSOP(PW)与 20 脚 QFN(RGP)两种封装。
应用(APPLICATIONS):高效率 DC-DC 电源;服务器电源、48 V 电信/数据通信、42 V 汽车应用。
2. 特性(FEATURES,全译)
- 低输出抖动(Low-output jitter);
- MAIN 与 AUX 的**软停止(Soft-Stop)**关断;
- 110 V 输入启动功能;
- 理想用于有源钳位、复位正激、反激及同步整流应用;
- 提供带可编程死区(开通延迟,Turn-On Delay)的互补辅助驱动——AUX 与 MAIN 开关之间的死区可编程;
- 峰值电流模式控制,逐周期限流(Cycle-by-Cycle Current Limiting)阈值 0.5 V;
- TrueDrive™ 输出:2 A 灌电流、2 A 拉电流;
- 经修调的内部带隙基准,实现精确的线路欠压(Line UV)与线路过压(Line OV)阈值;
- 可编程斜坡补偿;
- 高性能 1 MHz 可同步振荡器,内置定时电容;
- 精确的可编程最大占空比(D_MAX);
- 无铅(Pb-free)引脚镀层封装。
3. 器件信息(Device Information)
| 订购型号 | 封装 | 本体尺寸(标称) |
|---|---|---|
| UCC2897A | TSSOP (20) | 6.60 mm × 6.60 mm |
| UCC2897A | VQFN (20) | 4.15 mm × 4.15 mm |
[译注:TSSOP 行“6.60 × 6.60 mm”与第 38 页 PW0020A 封装外形图(体长 6.6 mm、体宽 4.5/4.3 mm)不一致,疑为 TI 笔误,以封装外形图为准。] 全部可用封装见文末订购附录。第 1 页另有一张无编号的典型应用图(Typical Application Diagram):UCC2897A 周边为 R_DEL、R_ON、R_OFF、C_VREF、C_F、R_SLOPE、C_SS、C_BIAS、R_OUT、C_AUX、D_AUX,功率级含主开关 Q1、钳位管 Q2 与 D_AUX、偏置绕组(BIAS WINDING)、次级同步整流(SR DRIVE)与次级误差放大器(SECONDARY SIDE E/A)。
4. 器件选项(Device Options)
| 应用 | AUX 输出极性 | 逐周期 CS 阈值 | 打嗝模式 CS 阈值 | 110 V 高压 JFET 启动电路 | TSSOP-20 (PW) | QFN-20 (RGP) |
|---|---|---|---|---|---|---|
| DC/DC | P 沟道 | 0.5 V | 0.75 V | 有 | UCC2897APW | UCC2897ARGP |
[译注:本表逐周期阈值 0.5 V 与电气特性表 V_CS typ 0.48 V、打嗝阈值 0.75 V 与图 12 曲线位置存在小幅出入,均为 TI 原文如此,设计以电气特性表为准。] PW 封装编带供应(型号加 R 后缀,如 UCC2897APWR,2,000 片/盘;散装 70 片/管)。RGP 有两种编带:RGPT 小盘 250 片;RGPR 大盘 3,000 片。PW 与 RGP 均采用 Pd-Ni-Au 无铅镀层,MSL 1 级(PW)/2 级(RGP),255~260 ℃ 峰值回流焊兼容。
5. 修订历史(Revision History,要点全列)
- F 版(2017-11)→ G 版(2020-02):更新典型应用图;更新 R_DEL1(式 19)、R_DEL2(式 20)计算。
- E 版(2015-04)→ F 版:式 1 由 t_DEL2 = 11.1×10⁻² 改为 11.1×10⁻¹²;式 15 由 Q_G(main) × Q_G(aux) 改为 Q_G(main) + Q_G(aux)。
- D 版(2009-07)→ E 版:新增 ESD 表、功能描述、器件工作模式、应用与实现、电源推荐、布局、文档支持、机械封装等章节;热参数表改为新 Thermal Information 版式并更新 PW/RGP 数据;电气特性表 D_MAX 增加 R_ON、R_OFF、R_DEL 测试条件;第 1 步振荡器 R_ON/R_OFF 方程更新。
6. 引脚配置与功能(Pin Configuration and Functions)
PW 封装(20 脚 TSSOP,顶视图):1 VIN|2 N/C|3 RDEL|4 RON|5 ROFF|6 VREF|7 SYNC|8 GND|9 CS|10 RSLOPE|11 FB|12 SS/SD|13 PGND|14 AUX|15 OUT|16 PVDD|17 VDD|18 LINEUV|19 LINEOV|20 N/C。 RGP 封装(20 脚 VQFN,底视图):1 RON|2 ROFF|3 VREF|4 SYNC|5 GND|6 CS|7 RSLOPE|8 FB|9 SS/SD|10 PGND|11 AUX|12 OUT|13 PVDD|14 VDD|15 LINEUV|16 LINEOV|17 N/C|18 VIN|19 N/C|20 RDEL。 [译注:引脚图中 3 脚印作 RDEL、4/5 脚印作 RON/ROFF;下方引脚功能表中 3 脚名为 RTDEL、4/5 脚名为 RON/ROFF,功能框图又标 RTON/RTOFF——同一引脚的不同写法,本文统一按功能描述章用 R_DEL/R_ON/R_OFF。]
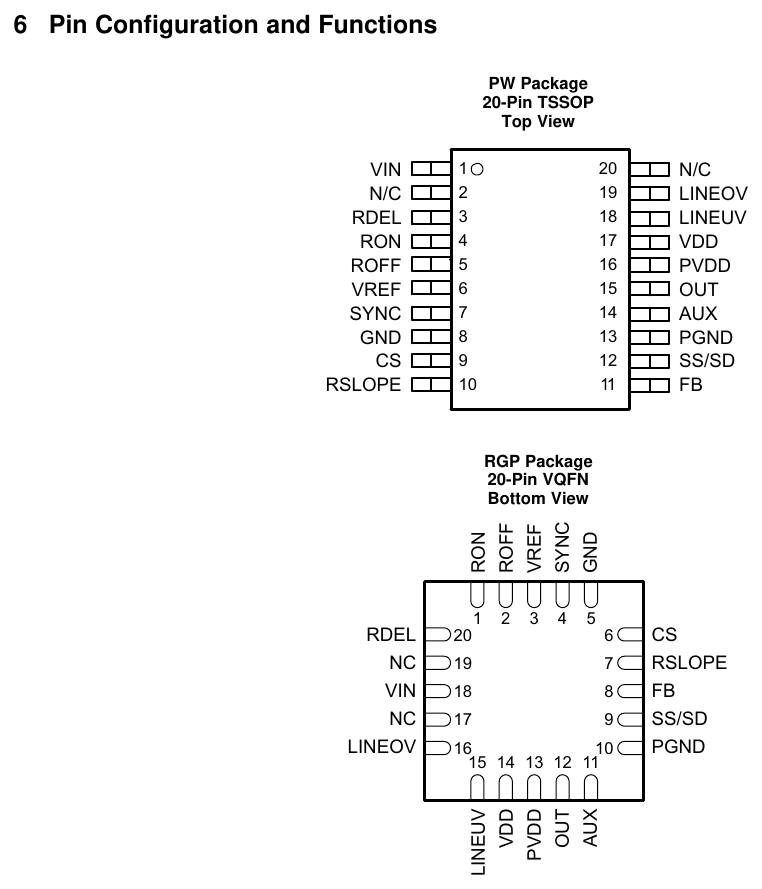
6.1 引脚功能表(全部 20 脚,全译)
| 名称 | TSSOP 脚号 | VQFN 脚号 | I/O | 描述 |
|---|---|---|---|---|
| AUX | 14 | 11 | O | 驱动辅助钳位 MOSFET,在主 PWM 开关器件关断时开通。AUX 脚直接驱动辅助开关,开通拉电流 2 A、关断灌电流 2 A。 |
| CS | 9 | 6 | I | 检测峰值电流,用于电流模式控制与限流。峰值信号经此脚送入,在逐周期限流激活前与约 0.5 V 阈值比较。 |
| FB | 11 | 8 | I | 将外部光耦或误差放大器的误差信号引入 PWM 控制电路。通常 FB 经电阻上拉至 VREF,光耦把控制脚拉向 GND 以减小 OUT 输出驱动主功率开关的脉宽。 |
| GND | 8 | 5 | — | PWM 控制电路的基本模拟地。此脚须在器件处与 PGND 直接相连。 |
| LINEOV | 19 | 16 | I | 电压比较器输入,带可编程迟滞与 1.27 V 阈值,提供线路过压(LINE overvoltage)保护或其他功能。 |
| LINEUV | 18 | 15 | I | 通过监测母线输入电压或其他参数精确使能/禁用功率变换级。电路初次启动(或从禁用态重启)时,LINEUV 上升越过 1.27 V 阈值即使能输出;使能后,LINEUV 下降到同一阈值即禁用输出。两个阈值之间的迟滞由内部电流源编程。 |
| OUT | 15 | 12 | O | 有源钳位控制器中驱动主 PWM 开关 MOSFET。OUT 脚直接驱动 N 沟道器件,开通拉电流 2 A、关断灌电流 2 A。TI 建议此脚到 PGND 接一只 10 kΩ 电阻。 |
| PGND | 13 | 10 | — | 大电流输出驱动器 OUT 与 AUX 的电流回流地。理想情况下输出到开关器件的电流回路应尽量短、包围面积尽量小。 |
| PVDD | 16 | 13 | I | 功率器件的供电脚,内部与 VDD 分离。 |
| RSLOPE | 10 | 7 | I | 此脚到 GND 的电阻设定内部电流源,为电流模式控制电路设定斜坡补偿的斜率。 |
| RTDEL(R_DEL) | 3 | 20 | I | 此脚到 GND 的电阻对两路栅驱动输出的开通延迟编程,以配合有源钳位功率变换器的谐振过渡。 |
| ROFF | 5 | 2 | I | 此脚到 GND 的电阻设定对内部定时电容放电的内部电流源。 |
| RON | 4 | 1 | I | 此脚到 GND 的电阻设定对内部定时电容充电的内部电流源。 |
| SS/SD | 12 | 9 | I | SS/SD 到地的电容由大小为 I_RON 的内部电流源充电,为控制器规划软启动(Soft-Start)时间。故障时该电容由等于 I_RON 的电流源放电。 |
| SYNC | 7 | 4 | I | 内部振荡器的双向同步输入。同步功能保证用户可编程最大占空比(由 R_ON 与 R_OFF 设定)在同步运行时仍然准确。不用时此脚悬空。外部电容应最小化——SYNC 脚不得接任何电容。 |
| VDD | 17 | 14 | I | 器件供电脚。VDD 到 PGND 应直接接 1 µF 电容,其容量至少为 VREF 电容的 10 倍。PGND 与 GND 在器件外部由 PGND 脚直连 GND 脚。(VDD 电容的完整设计参见应用笔记 SLUA535《Understanding and Designing an Active Clamp Current Mode Controlled Converter》§7.3。) |
| VIN | 1 | 18 | I | 直接接输入功率母线。器件内部的高压启动器件在自举(Bootstrap)偏置轨建立之前为控制器提供启动电流。 |
| VREF | 6 | 3 | O | 5 V 基准电压输出,可供最高 5 mA 外部负载。该基准为内部逻辑供电,VREF 应在尽量靠近器件处对 AGND[译注:原文如此,实际为 GND 脚]旁路。VDD 达到 5 V 之前,VREF 偏置曲线不保证单调。 |
| N/C | 2、20 | 17、19 | — | 悬空。 |
7. 规格(Specifications)
7.1 绝对最大额定值(Absolute Maximum Ratings,全表)
在自由空气工作温度范围内(除非另有说明)(1):
| 参数 | 条件 | MIN | MAX | 单位 |
|---|---|---|---|---|
| V_IN | 线路输入电压 | — | 120 | V |
| V_DD | 供电电压 | — | 16.5 | V |
| — | 模拟输入:FB、CS、SYNC、LINEOV、LINEUV | −0.3 | (V_REF + 0.3) | V |
| I_O_SOURCE | 输出拉电流(峰值),OUT、AUX | — | 2.5 | A |
| I_O_SINK | 输出灌电流(峰值),OUT、AUX | — | −2.5 | A |
| T_J | 工作结温范围 | −55 | 150 | °C |
| T_sol | 引脚温度(距外壳 1.6 mm(1/16 英寸),10 秒) | — | 300 | °C |
| T_stg | 存储温度 | −65 | 150 | °C |
(1) 超出绝对最大额定值的应力可能造成器件永久损坏。这些仅为应力额定值,并不意味着器件在这些(或其他任何超出推荐工作条件的)条件下能正常工作。长时间处于绝对最大额定条件可能影响器件可靠性。
7.2 ESD 额定值(ESD Ratings)
| 参数 | 条件 | 值 | 单位 |
|---|---|---|---|
| V(ESD) | 人体模型(HBM),per ANSI/ESDA/JEDEC JS-001 | ±2000 | V |
| V(ESD) | 带电器件模型(CDM),per JEDEC JESD22-C101 | ±500 | V |
(1) JEDEC 文件 JEP155 指出 500 V HBM 配合标准 ESD 控制流程即可安全制造。(2) JEDEC 文件 JEP157 指出 250 V CDM 配合标准 ESD 控制流程即可安全制造。
7.3 推荐工作条件(Recommended Operating Conditions,全表)
| 参数 | 条件 | MIN | NOM | MAX | 单位 |
|---|---|---|---|---|---|
| V_IN | 线路输入电压 | 18 | — | 110 | V |
| V_DD | 供电电压 | 8.5 | 12 | 16 | V |
| V_DD | 供电旁路电容 | 1 | — | — | µF |
| R_ON = R_OFF | 定时电阻(250 kHz 工作时) | 75 | — | — | kΩ |
| T_J | 工作结温 | −40 | — | 125 | °C |
| C_REF | 基准旁路电容 | 0.1 | — | — | µF |
7.4 热信息(Thermal Information)
| 热指标 | QFN (RGP) 20 脚 | TSSOP (PW) 20 脚 | 单位 |
|---|---|---|---|
| R_θJA 结到环境热阻 | 34.1 | 91.6 | °C/W |
| R_θJC(top) 结到外壳(顶面)热阻 | 33.3 | 26.3 | °C/W |
| R_θJB 结到电路板热阻 | 9.2 | 42.6 | °C/W |
| ψ_JT 结到顶面特征参数 | 0.4 | 1.1 | °C/W |
| ψ_JB 结到板特征参数 | 9.1 | 42.1 | °C/W |
| R_θJC(bot) 结到外壳(底面)热阻 | 2.9 | N/A | °C/W |
(1) 传统与新热指标的更多信息见《Semiconductor and IC Package Thermal Metrics》应用报告。
7.5 电气特性(Electrical Characteristics,全表逐行,按功能分组)
条件:V_DD = 12 V (1),VDD-GND 间 1 µF 电容,VREF-GND 间 0.01 µF 电容,R_ON = R_OFF = 75 kΩ,R_SLOPE = 50 kΩ,−40 °C ≤ T_A = T_J ≤ 125 °C(除非另有说明)。
| 参数 | 测试条件 | MIN | TYP | MAX | 单位 |
|---|---|---|---|---|---|
| 总体(OVERALL) | |||||
| I_STARTUP 启动电流 | V_DD < V_UVLO | — | 300 | 500 | µA |
| I_DD 工作供电电流 (1)(2) | V_FB = 0 V、V_CS = 0 V、输出不开关 | — | 2 | 3 | mA |
| 高压偏置(HIGH-VOLTAGE BIAS) | |||||
| I_DD-ST VDD 启动电流 | 启动期间 VDD 可提供的电流,T_A = −40~+85 °C,V_IN = 36 V (3) | 4 | 11 | — | mA |
| I_VIN JFET 漏电流 | V_IN = 120 V;V_DD = 14 V | — | — | 75 | µA |
| 欠压锁定(UNDERVOLTAGE LOCKOUT,UVLO) | |||||
| UVLO 开启阈值电压 | — | 12.2 | 12.7 | 13.2 | V |
| 启动后最低工作电压 | — | 7.6 | 8 | 8.4 | V |
| 迟滞 | — | 4.4 | 4.7 | 5 | V |
| 线路监测(LINE MONITOR) | |||||
| V_LINEUV 线路 UV 电压阈值 | — | 1.243 | 1.268 | 1.294 | V |
| I_LINEUVHYS 线路 UV 迟滞电流 | — | −11.5 | −13 | −14.5 | µA |
| V_LINEOV 线路 OV 电压阈值 | — | 1.243 | 1.268 | 1.294 | V |
| I_LINEOVHYS 线路 OV 迟滞电流 | — | −11.5 | −13 | −14.5 | µA |
| 软启动(Soft-Start) | |||||
| I_SSC SS 充电电流 | R_ON = 75 kΩ (4) | −10.5 | −14.5 | −18.5 | µA |
| I_SSD SS 放电电流 | R_ON = 75 kΩ (4) | 10.5 | 14.5 | 18.5 | µA |
| V_SS/SD 放电/关断阈值电压 | — | 0.4 | 0.5 | 0.6 | V |
| 电压基准(VOLTAGE REFERENCE) | |||||
| V_REF 基准电压 | T_J = 25 °C | 4.85 | 5 | 5.15 | V |
| V_REF 基准电压 | 0 A < I_REF < 5 mA,全温 | 4.75 | 5 | 5.25 | V |
| I_SC 短路电流 | REF = 0 V,T_J = 25 °C | −20 | −11 | −8 | mA |
| 内部斜坡补偿(INTERNAL SLOPE COMPENSATION) | |||||
| m 斜率 | FB = 高 | −10% | R_CS / R_SLOPE | +10% | — |
| 振荡器(OSCILLATOR) | |||||
| f_OSC 振荡器频率 | T_J = 25 °C | 237 | 250 | 265 | kHz |
| f_OSC 振荡器频率 | −40 °C < T_J < 125 °C;8.5 V < V_DD < 14.5 V | 225 | — | 270 | kHz |
| V_P-P 振荡器幅度(峰-峰) | — | — | 2 | — | V |
| 同步(SYNCHRONIZATION) | |||||
| SYNC 输入高电平电压 | — | 3 | — | — | V |
| SYNC 输入低电平电压 | — | — | — | 1.6 | V |
| SYNC 下拉输出电流 | — | — | 600 | — | µA |
| SYNC 上拉输出电流 | — | — | −600 | — | µA |
| SYNC 输出脉宽 | — | — | 150 | — | ns |
| t_DEL SYNC 到输出延迟 | — | — | 50 | — | ns |
| PWM (5) | |||||
| D_MAX 最大占空比 | R_ON = R_OFF = 75 kΩ,R_DEL = 10 kΩ | 66% | 70% | 74% | — |
| 最小占空比 | — | — | — | 0% | — |
| PWM 失调(偏置电压) | CS = 0 V | 0.43 | 0.5 | 0.61 | V |
| 电流检测(CURRENT SENSE) | |||||
| V_LVL 电流检测电平移位电压 | — | 0.4 | 0.5 | 0.6 | V |
| V_ERR(max) 最大电压误差(钳位) | — | — | 5 | — | V |
| V_CS 逐周期电流检测阈值 | — | 0.43 | 0.48 | 0.53 | V |
| 输出(OUTPUT,OUT 与 AUX) | |||||
| I_OUT(src) 输出拉电流 | — | — | −2 | — | A |
| I_OUT(sink) 输出灌电流 | — | — | 2 | — | A |
| V_OUT(low) 输出低电平电压 | I_OUT = 150 mA | — | 0.4 | — | V |
| V_OUT(high) 输出高电平电压 | I_OUT = −150 mA | — | 11.1 | — | V |
电气特性表脚注(全译): (1) 先把 VDD 设到开启阈值以上,再设为 12 V。 (2) 不含外部振荡器网络的电流。 (3) 电源以 IDD-ST 为负载挂在 VDD 上启动;无负载时至 125 °C 也能启动。更多信息见 VIN 与 VDD 章节。 (4) I_SSC 与 I_SS/SD 与 I_RON 成正比。见式 8。[译注:软启动电流定义在式 7(I_SS = 0.43×I_RON),式 8 是线路监测迟滞电流 I_HYST,脚注疑应指式 7——TI 原文如此。] [译注:斜坡补偿行 TYP 栏印出的不是数值而是表达式 R_CS/R_SLOPE——斜率补偿比例 m 由 R_CS 与 R_SLOPE 的电阻比设定,min/max 给出 ±10% 的容差;与式 27、式 28 联用。]
7.6 时序要求(Timing Requirements,全表)
| 参数 | 条件 | MIN | NOM | MAX | 单位 |
|---|---|---|---|---|---|
| t_R 上升时间 | C_LOAD = 2 nF | — | 19 | 28 | ns |
| t_F 下降时间 | C_LOAD = 2 nF | — | 14 | 23 | ns |
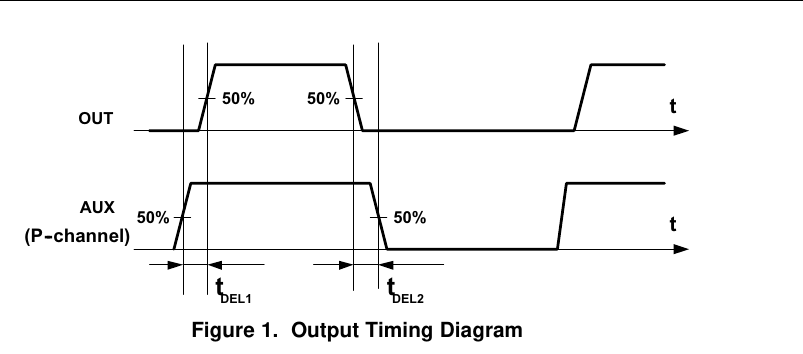
| t_DEL1 延迟时间(AUX 到 OUT) | C_LOAD = 2 nF,R_DEL = 10 kΩ | — | 110 | — | ns |
| t_DEL2 延迟时间(OUT 到 AUX) | C_LOAD = 2 nF,R_DEL = 10 kΩ | — | 115 | — | ns |
图 1(输出时序图):OUT 与 AUX(P 沟道,低有效)互补翻转,OUT 关断到 AUX 开通之间为 t_DEL1,AUX 关断到 OUT 开通之间为 t_DEL2。
 PWM 脚注 (5):最大脉宽须小于 D_MAX,D_MAX 是 R_ON 与 R_OFF 的函数。D_MAX 详见 ROFF 的详细描述(8.3.1.3 节)。[译注:原文此处为内嵌超链接,文本层锚文本丢失。]
8. 典型特性曲线(Typical Characteristics,图 2~18 逐图列出)
| 图号 | 标题(译) |
|---|---|
| 图 2 | UVLO 电压阈值与结温的关系(开启/关断/迟滞三曲线,−50~125 °C) |
| 图 3 | 静态电流与供电电压的关系(VDD 0~16 V) |
| 图 4 | 供电电流与供电电压的关系(V_IN = 36 V,JFET 源电流区) |
| 图 5 | VDD 可提供的典型启动电流与温度的关系(−50~125 °C) |
| 图 6 | 线路 UV/OV 电压阈值与结温的关系(1.20~1.30 V) |
| 图 7 | 软启动电流与温度的关系(充电为负、放电为正,±20 µA) |
| 图 8 | 软启动/关断阈值电压与结温的关系(0.40~0.60 V) |
| 图 9 | 开关频率与编程电阻的关系(R_ON = R_OFF,1 kΩ~10 MΩ,1 kHz~10 MHz) |
| 图 10 | 振荡器频率与结温的关系(R_ON = R_OFF = 75 kΩ,225~275 kHz) |
| 图 11 | 最大占空比与结温的关系(R_ON = R_OFF = 75 kΩ,66%~74%) |
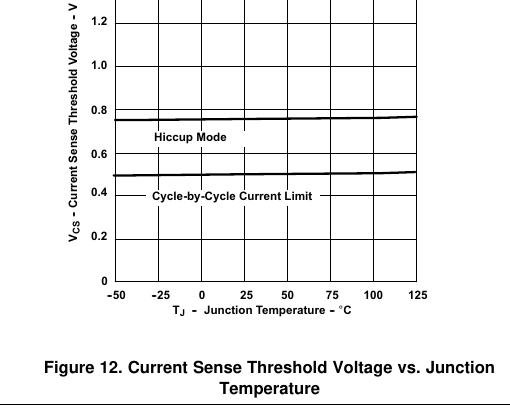
| 图 12 | 电流检测阈值电压与结温的关系(逐周期限流约 0.48 V 与打嗝模式两条曲线) |
| 图 13 | 同步阈值电压与结温的关系(2.10~2.50 V) |
| 图 14 | OUT 与 AUX 上升/下降时间与结温的关系(C_LOAD = 2 nF) |
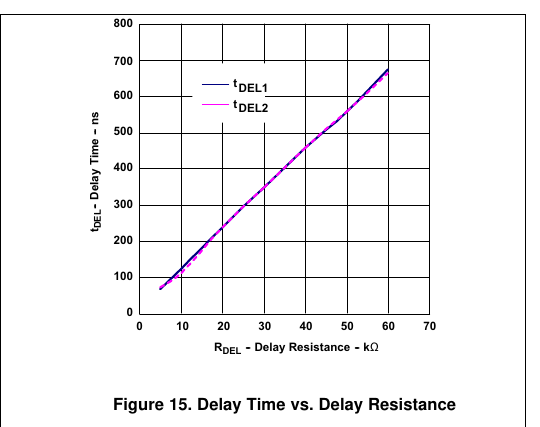
| 图 15 | 延迟时间与延迟电阻的关系(R_DEL 0~70 kΩ,t_DEL1/t_DEL2 两曲线) |
| 图 16 | 延迟时间与结温的关系(R_DEL = 10 kΩ,AUX→OUT 与 OUT→AUX 两曲线) |
| 图 17 | 延迟时间与结温的关系(R_DEL = 50 kΩ,µs 级) |
| 图 18 | 基准电压与温度的关系(空载与 10 mA 负载两曲线) |
| 图 18 | 基准电压与温度的关系(空载与 10 mA 负载两曲线) |
代表性曲线(原版翻拍):
9. 详细描述(Detailed Description)
9.1 概述(8.1 Overview)
UCC2897A 是峰值电流模式有源钳位 PWM 控制器。它提供简单的接口来对关键时序编程:软启动、栅极开通延迟、开关周期、最大工作占空比与斜坡补偿。特性包括高压 JFET 电路、UVLO 保护、线路欠压/过压保护、脉冲跳过(Pulse Skipping)与同步。UCC2897A 还包含 P 沟道辅助开关的逻辑与驱动能力。VDD 供电由接在偏置绕组上的自举电路产生。
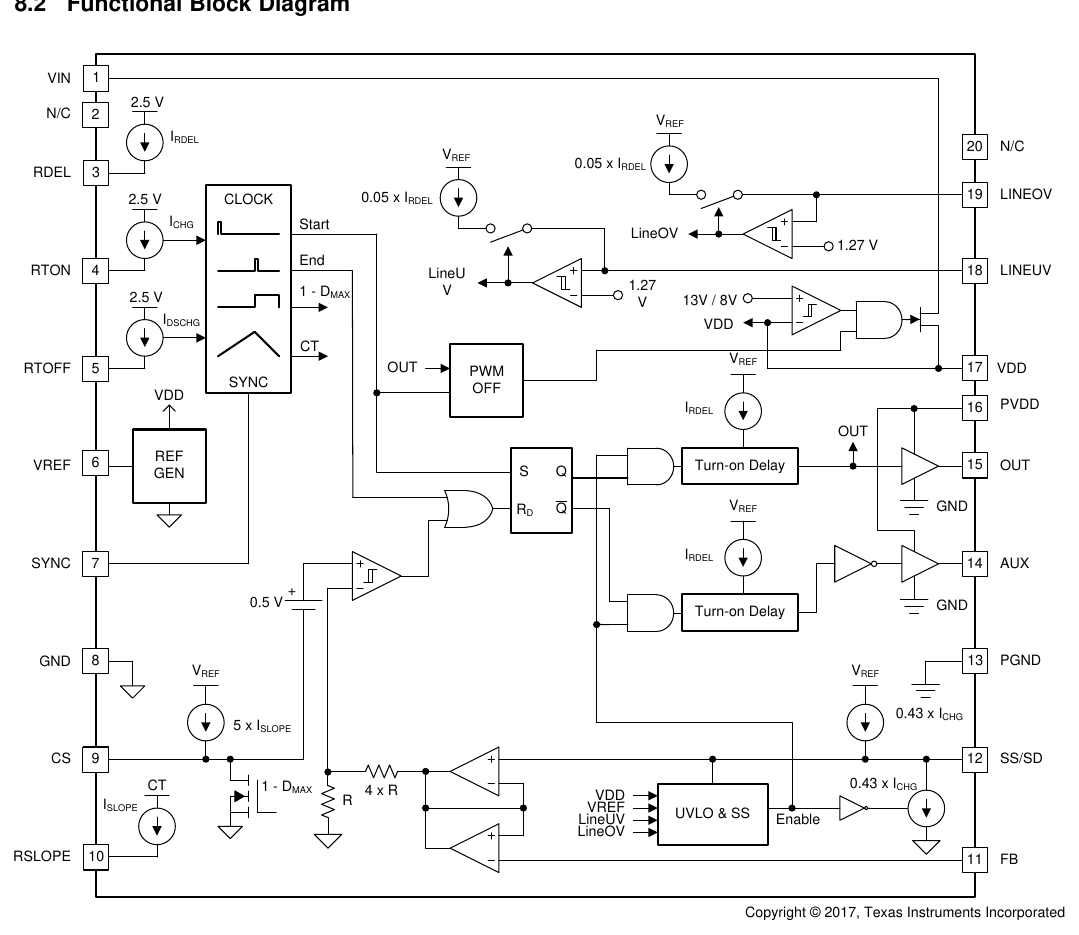
9.2 功能框图(8.2 Functional Block Diagram)
框图要点:R_DEL/R_ON/R_OFF 脚内部接约 2.5 V 直流源,分别产生 I_RDEL、充电流 I_CHG 与放电流 I_DISCHG 驱动定时电容 C_T(充电区间决定 OUT 最大导通、1−D_MAX 区间保证 OUT 关断);LINEOV/LINEUV 为 1.27 V 比较器(迟滞由 0.05×I_RDEL 电流源实现),UVLO 为 13 V/8 V 检测;PWM 锁存器(S/Q/RD)经两路“开通延迟(Turn-on Delay,I_RDEL 编程)”驱动 OUT 与 AUX;CS 比较器阈值 0.5 V,斜坡补偿为 5×I_SLOPE;SS/SD 由 0.43×I_CHG 电流源充/放电;使能逻辑综合 LineUV/LineOV/UVLO&SS 状态。(版权 2017 TI。)
9.3 功能描述——逐引脚详述(8.3.1 Detailed Pin Descriptions)
8.3.1.1 RDEL:此脚内部接约 2.5 V 直流源。到 GND 的电阻(R_DEL)设定 UCC2897A[译注:原文此处误印为“UCC2987A”]两路栅驱动信号的开通延迟。OUT 关断→AUX 开通与 AUX 关断→OUT 开通两个切换沿的延迟时间相同,由式 1 定义:
$$t_{DEL1} = t_{DEL2} = 11.1 \times 10^{-12} \times R_{DEL} + 15 \times 10^{-9}\ \text{(秒)} \qquad (式 1)$$
延迟时间的正确选取请参阅各种有源钳位功率变换器设计文献。
8.3.1.2 RON:此脚内部接约 2.5 V 直流源。到 GND 的电阻(R_ON)[译注:原文注“GND(6 脚)”,6 脚实为 VREF,GND 为 TSSOP 8 脚/QFN 5 脚]设定内部定时电容的充电电流。R_ON 与 R_OFF 脚共同设定工作频率与最大工作占空比。
8.3.1.3 ROFF:此脚内部接约 2.5 V 直流源。到 GND 的电阻(R_OFF)[译注:脚号问题同上]设定内部定时电容的放电电流。R_ON 与 R_OFF 按下列各式设定开关周期(T_SW)与最大工作占空比(D_MAX):
$$t_{ON} = 36.1 \times 10^{-12} \times R_{ON} \times (\text{s/}\Omega) - t_{DEL}\ \text{(秒)} \qquad (式 2)$$
$$t_{OFF} = 15 \times 10^{-12} \times R_{OFF} \times (\text{s/}\Omega) + t_{DEL}\ \text{(秒)} + 170 \times 10^{-9}\ \text{(秒)} \qquad (式 3)$$
$$T_{SW} = t_{ON} + t_{OFF} \qquad (式 4)$$
$$D_{MAX} = \frac{t_{ON}}{t_{ON} + t_{OFF}} \qquad (式 5)$$
[译注:式 2、式 3 中 (s/Ω) 为常数单位因子——文本层 Ω 被替换为 W,已甄别还原。]
8.3.1.4 VREF:控制器内部 5 V 偏置轨引至该脚。内部偏置稳压器需要一只到 GND 的高质量陶瓷旁路电容(C_VREF),用作噪声滤波并为稳压器提供补偿。推荐 C_VREF = 0.22 µF,推荐 X7R 介质;受偏置稳压器稳定性限制最小为 0.022 µF,最大约 22 µF。VREF 与 VDD 电容比最小 1:10。VREF 脚内部限流,可向外部电路提供约 5 mA。只有欠压锁定(UVLO)电路使能控制器工作后 5 V 偏置才可用;VDD 达 5 V 之前 VREF 偏置曲线可能不单调。UVLO 电路的详细功能描述见相关章节。[译注:原文为内链,指向 8.3.2 节。另:C_VREF 取值原文多处不一——本节推荐 0.22 µF/最小 0.022 µF,推荐工作条件表与布局节为 0.1 µF,电气特性表测试条件为 0.01 µF。]
8.3.1.5 SYNC:双向同步端子,不用时悬空。此脚输入外部时钟信号同步 UCC2897A 内部振荡器,同步频率必须高于片上振荡器自由运行频率(T_SYNC < T_SW)。同步信号可接受的最小脉宽约 50 ns(正逻辑),且应保持短于式 6:$(1 - D_{MAX}) \times T_{SYNC}$(式 6,其中 D_MAX 由 R_ON 与 R_OFF 设定)。若同步信号脉宽在该限制内,最大工作占空比仍保持由 R_ON/R_OFF 比值定义的数值——自由运行与同步模式下 D_MAX 相同;若脉宽超过 (1−D_MAX)×T_SYNC 限制,最大工作占空比就由同步脉宽决定。独立运行时 SYNC 脚由内部振荡器驱动输出脉冲,SYNC 输出脉宽不随占空比变化,可用来同步其他需要定频时基的 PWM 控制器或电路。SYNC 脚布局的外部电容应最小化,SYNC 与 GND/PGND 之间不得接电容。同步的更多信息见相关章节[译注:内链丢失,指向 8.3.6 节]。
8.3.1.6 GND:UCC2897A 内部所有小信号控制与编程电路的参考电位。地线布局决定能否正确工作:MOSFET 驱动器的大电流浪涌经 PVDD、OUT、AUX、PGND 流通,为了把这些浪涌局部化,PVDD 必须直接对 PGND 旁路;PGND 电流须在电气、容性、感性三方面与 GND 隔离,仅用一条短走线把 PGND 连到 GND,且连接位置应使进入 GND 的噪声最小。
8.3.1.7 CS:CS 是 UCC2897A PWM 比较器与限流比较器的直接输入。CS 脚不得直接跨接在功率变换器的电流检测电阻(R_CS)两端——电流检测电阻与 CS 脚之间必须加常规的小型 R-C 滤波器(R_F、C_F),以配合片上斜坡补偿电路的正常工作并保护连接到 CS 脚的内部放电晶体管。斜坡补偿经 R_F 实现:一个线性增大的电流从 CS 脚流出;该斜坡补偿电流只在主功率开关(OUT)栅驱动信号的导通时间(on-time)内存在。CS 脚的内部下拉晶体管在定时电容放电期间激活——该时间区间长为 (1−D_MAX)×T_SW,即主功率开关的规定关断时间。
8.3.1.8 RSLOPE:此脚与 GND 之间的电阻(R_SLOPE)设定斜坡补偿电流的幅度。主栅驱动输出(OUT)导通期间,R_SLOPE 两端电压是内部定时电容波形的再现:定时电容充电时 R_SLOPE 上电压随之升高,产生线性增大的电流波形;CS 脚提供的斜坡补偿电流正比于流过 R_SLOPE 的这一电流。由于 R_SLOPE 脚上存在高速交流电压波形,外接元件的寄生电容与电感应尽量小。斜坡补偿编程的更多信息见相关章节[译注:内链丢失,指向 9.2.2.6 节]。
8.3.1.9 FB:FB 与 SS/SD 相互作用,两者中电压较低者取得占空比控制权(见 SS/SD 描述)。FB 是 UCC2897A 脉宽调制器控制电压的输入。控制电压由外部误差放大器产生——将变换器输出电压与基准电压比较并施加电压调节环的补偿。误差放大器通常位于隔离变换器次级,输出电压经光耦跨越隔离边界传输,因此 FB 通常由光耦驱动;还需要一只到 VREF 脚[译注:原文注“4 脚”,VREF 实为 TSSOP 6 脚/QFN 3 脚]的外部上拉电阻作为反馈电路的一部分。控制电压内部缓冲后经分压器接 PWM 比较器,以与电流检测信号的电平匹配。FB 脚的有效电压范围约 2.5~4.5 V:低于 2.5 V 阈值则占空比为零(脉冲跳过),高于 4.5 V 则满占空比(D_MAX)运行。
8.3.1.10 SS/SD:此脚与 GND 之间的电容(C_SS)为功率变换器规划软启动时间[译注:原文注“GND(6 脚)”,同前译注]。软启动电容由精确的内部直流电流源充电,电流由接 2 脚[译注:原文如此;R_ON 实为 TSSOP 4 脚/QFN 1 脚]的 R_ON 电阻编程,软启动电流由式 7 定义:
$$I_{SS} = 0.43 \times I_{RON} = 0.43 \times \frac{V_{REF}}{2} \times \frac{1}{R_{ON}} \qquad (式 7)$$
该直流电流把 C_SS 从 0 V 充到约 5 V。芯片内部,软启动电容电压被缓冲后与 FB 脚(9 脚)[译注:FB 实为 TSSOP 11 脚/QFN 8 脚]上的控制电压作“或”(取低)处理,两者中较低者经 FB 所述分压器送入控制器的 PWM 引擎。因此 SS 脚的有效控制范围与 FB 相同,约 2.5~4.5 V。线路欠压保护期间,PWM 跟随该脚电容的放电实现软停止功能。
8.3.1.11 PGND:UCC2897A 内部所有大电流电路的专用连接。大电流部分包括两个大电流栅驱动器及除 VREF 外的各种偏置连接。PGND(11 脚)[译注:原文脚号与引脚表不一致,PGND 实为 TSSOP 13 脚/QFN 10 脚]与 GND(6 脚)[译注:GND 实为 8/5 脚]内部不相连,两脚之间需要低阻抗外部连接。TI 建议为小电流设定元件(R_DEL、R_ON、R_OFF、C_VREF、C_F、R_SLOPE、C_SS 及反馈光耦发射极)单设一块地平面(GND),该地平面与功率变换器其余地(PGND)仅单点连接,连接点应位于控制器的 6 脚与 11 脚之间[译注:即 GND 与 PGND 两脚之间,脚号以引脚表为准]。
8.3.1.12 AUX:AUX 是驱动辅助开关、实现功率级有源钳位运行的大电流栅驱动输出。UCC2897A 的 AUX 输出驱动 P 沟道器件作钳位开关,因此为低有效(输出为低时开关导通)。
8.3.1.13 OUT:该大电流输出驱动外部 N 沟道 MOSFET;UCC2897A 对变换器主开关使用高有效驱动信号。由于这两路输出(AUX、OUT)高速且驱动电流大,外接元件的寄生电感应尽量小——把控制器靠近 MOSFET 放置、用宽的重叠走线连接输出与 MOSFET 栅极是避免栅驱动回路寄生电感的可行方法。TI 建议此脚到 PGND 接 10 kΩ 电阻以减小布局寄生效应。
8.3.1.14 VDD:VDD 轨是内部大电流栅驱动器与内部 5 V 偏置稳压器的主偏置,同时也是 UVLO 电路的一部分。为减小偏置轨上的开关噪声,必须在 VDD 脚与 PGND(11 脚)[译注:实为 13/10 脚]之间近距离放置高质量陶瓷电容(C_HF)滤波;多数应用推荐 C_HF = 1 µF,具体值可能受功率级外部 MOSFET 特性影响。除低阻抗高频滤波外,偏置轨还需要与 C_HF 并联的大容量储能电容(C_BIAS),在启动期间为 UCC2897A(含栅驱动功耗)提供保持时间。稳态运行时控制器须由功率变压器自举绕组或辅助偏置电源供电;用独立辅助偏置电源时储能由其输出电容提供。电容取值还与 VREF 电容相关:VREF 与 VDD 电容比最小 1:10。
8.3.1.15 LINEUV:该输入监测输入电源,为 UCC2897A 控制的电源提供带用户可编程迟滞的精确欠压锁定功能。UCC2897A 的独特之处是只用一个引脚实现这些功能而不牺牲性能。电源输入电压经外部电阻分压器(R_IN1、R_IN2,见图 28)[译注:原文内链丢失,据上下文补注]缩放到欠压锁定比较器精确的 1.27 V 阈值。一旦越过输入阈值,内部电流源即连接到 LINEUV 脚;该电流源由接 1 脚[译注:原文如此;R_DEL 实为 TSSOP 3 脚/QFN 20 脚]的 R_DEL 电阻编程,实际电流值由式 8 给出:
$$I_{HYST} = \frac{V_{REF}}{2} \times \frac{1}{R_{DEL}} \times 0.05 \qquad (式 8)$$
该电流流过输入分压器的 R_IN2,因此欠压锁定迟滞是 I_HYST 与 R_IN2 的函数——线路监测电路的迟滞可精确编程。检测到 LINEUV(欠压)时,PWM 跟随 V_SS 电容放电并提供软停止功能;软启动电容电压降到 2.5 V 时 OUT 与 AUX 停止开关,电容继续放电到 0.5 V——在其他软启动条件都满足的前提下从此恢复软启动。线路监测功能编程的更多信息见相关章节[译注:内链丢失,指向 9.2.2.5 节]。
8.3.1.16 VIN:UCC2897A 内置高压 N 沟道 JFET 启动器件,在输入电压不超过启动晶体管 110 V 最大额定值的应用中直接从变换器输入电源启动运行。此类应用中 VIN 脚直接接输入电源正端。内部 JFET 启动晶体管为跨接在 VDD(14 脚)[译注:VDD 实为 TSSOP 17 脚/QFN 14 脚]与 PGND(11 脚)[译注:PGND 实为 13/10 脚]之间的储能电容(C_BIAS)提供充电电流。注意:VDD 脚电压超过约 12.7 V(控制器 UVLO 开启阈值)时启动器件立即关断;只要大电流栅驱动器在开关,JFET 也始终被禁用,以防器件功耗与电流过大。为保证可靠启动,VDD 负载不得超过 4 mA。UCC2897A 偏置的更多信息见相关章节[译注:内链丢失,指向 8.3.2 与 8.3.8 节]。
8.3.1.17 LINEOV:该输入监测输入电源,为控制器控制的电源提供带用户可编程迟滞的精确过压保护。其电路实现与线路欠压锁定监测所用的技术完全相同——仅用一个引脚实现精确阈值与迟滞。电源输入电压经外部电阻分压器(R_IN3、R_IN4,见图 28)[译注:原文内链丢失]缩放到过压保护比较器精确的 1.27 V 阈值。一旦越过输入阈值,内部电流源即连接到 LINEOV 脚;该电流源同样由接 1 脚[译注:脚号问题同 8.3.1.15]的 R_DEL 电阻编程,实际电流值由式 9 给出:
$$I_{HYST} = \frac{V_{REF}}{2} \times \frac{1}{R_{DEL}} \times 0.05 \qquad (式 9)$$
该电流流过输入分压器的 R_IN4,过压保护迟滞因而是 I_HYST 与 R_IN4 的函数,可精确编程。过压保护编程的更多信息见相关章节[译注:内链丢失,指向 9.2.2.5 节]。
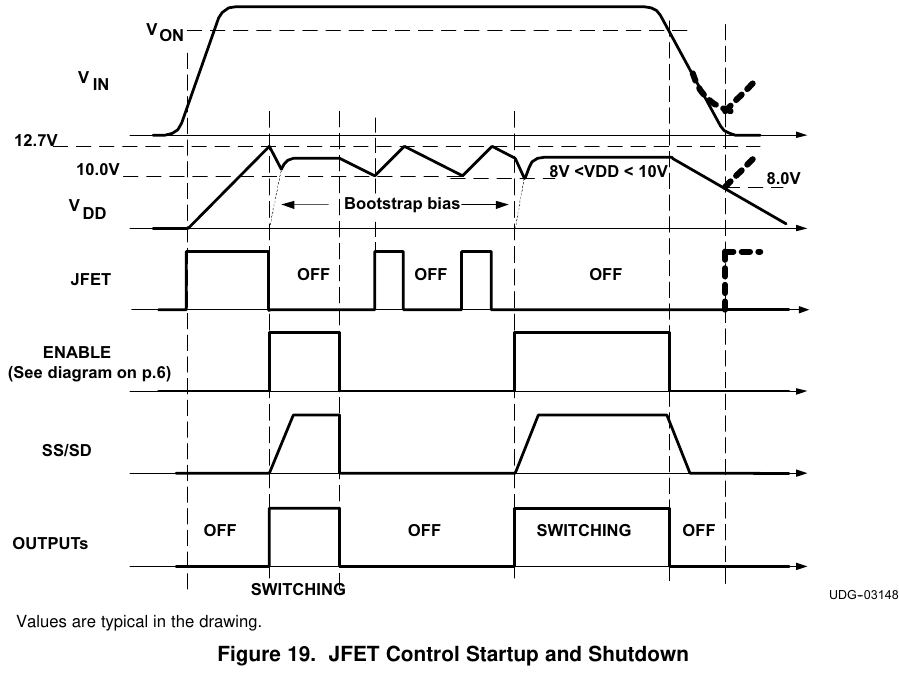
9.4 JFET 控制与 UVLO(8.3.2,图 19)
UCC2897A 内含高压 JFET 启动晶体管。有源钳位变换器控制电路的稳态功耗(含两颗功率开关的栅驱动损耗)超出该器件的电流与热能力,因此 JFET 只用于控制电路的初次启动,以及在栅驱动输出不开关的待机(Stand-by)模式下提供“保活”功率。启动器件由 UCC2897A 片内控制算法管理,图 19 时序图(标注值为典型值)说明其工作:上电初期 JFET 导通,对 VDD 上的 C_BIAS 与 C_HF 充电;UVLO 电路监测 VDD,达到约 12.7 V(UVLO 开启阈值)时 UVLO 使能控制器其余部分,JFET 随即关断,VREF 出现 5 V。除非以下全部条件都满足,否则栅驱动输出可能仍无开关波形:
- CS 脚电压低于限流阈值;
- 控制电压高于零占空比边界(V_FB > 2.5 V);
- 输入电压在有效工作范围内(V_VON < V_VIN < V_VOFF)——线路欠压/过压保护未激活。
控制器开始工作后从 C_BIAS 取偏置功率,直到自举绕组接管(参见图 25、图 26)。此期间 JFET 已关断、自举电压尚不足以供电,VDD 快速跌落——必须保证 C_BIAS 储存足够能量,使偏置电压在启动时间区间内不跌破 UVLO 关断阈值,否则电源会经历数次重试循环才能建立稳态。正常工作期间偏置电压由自举偏置设计决定,UCC2897A 容忍 UVLO 关断阈值(最低工作电压)到最大工作电压之间的宽偏置范围。当电源响应外部命令进入待机时,控制器偏置必须保活以智能响应控制信号:待机期间开关动作无限期暂停、自举功率消失,无替代电源时偏置电压崩塌并触发重启序列。为避免此情况,只要栅驱动输出保持不活动,片内 JFET 就维持 VDD:如图 19,JFET 在 VDD = 10 V 时开通、把 C_BIAS 充到约 12.7 V 后关断,VDD 逐渐降回 10 V 后再重复这一过程;电源再次使能时,控制器已全偏置、随时可以启动软启动序列;栅驱动脉冲一出现 JFET 即关断,偏置改由自举偏置源提供。掉电时情形不同:开关动作持续到 VDD 偏置跌破 UVLO 关断阈值(约 8 V),此时 UCC2897A 关断并关闭 5 V 偏置轨,回到启动态(JFET 重新导通、C_BIAS 重新充电);若变换器输入电压重新建立,UCC2897A 会尝试重启变换器。
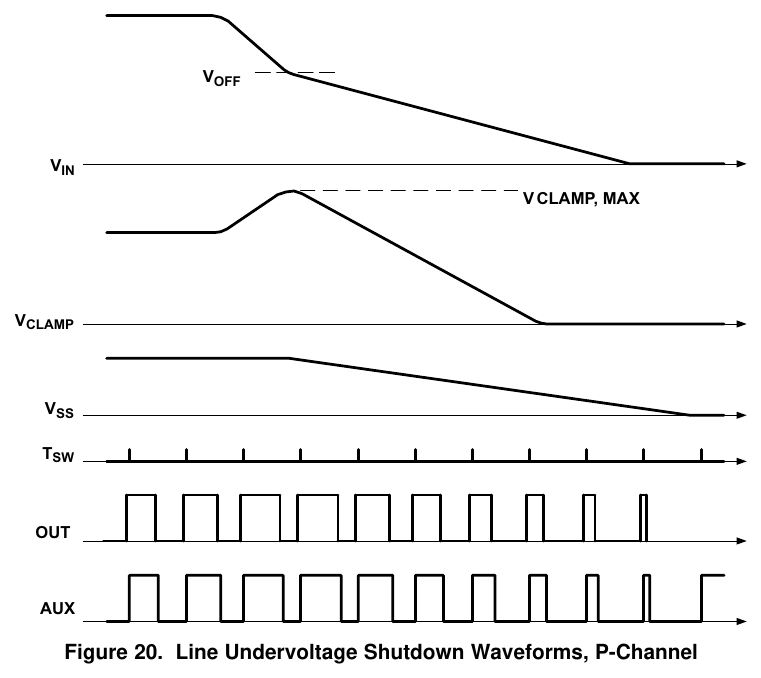
9.5 线路欠压保护(8.3.3,图 20)
如图 20,输入电源被移除时,只要功率级仍在开关,自举绕组就把 VDD 偏置维持住——电源由线路欠压保护关断。输入电压向线路切断电压逐渐下降时,变换器的工作占空比须补偿更低的输入电压;在最低输入电压处占空比接近最大值(D_MAX),此时变压器须在相对较短的时间内复位,钳位电容上的电压接近最高值。图 20 强调:变换器停止开关时钳位电容电压可能正处于最高电平;钳位电容唯一的负载是功率变压器,变换器关断后该高压可能长时间滞留。带着这一高压做软启动非常危险——主开关占空比窄、钳位开关导通时间长,可能导致功率变压器在下一个软启动周期饱和。为消除此隐患,UCC2897A 在掉电期间安全地放电钳位电容[译注:原文此句语法不完整,按上下文译出]:OUT 与 AUX 继续开关、软启动电容 C_SS 被缓慢放电,实现软停止功能——钳位电压下降时 AUX 脉宽逐渐增大,从而从不让高压长时间加在变压器上。
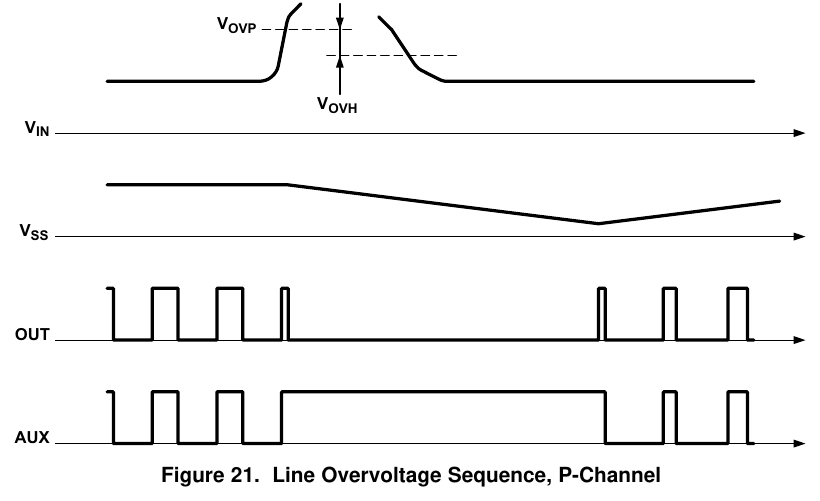
9.6 线路过压保护(8.3.4,图 21)
UCC2897A 触发线路过压保护时,栅驱动信号立即禁用,同时 C_SS 开始缓慢放电;放电期间栅驱动保持禁用。V_SS = 0.5 V 且过压从电源输入消失后,变换器通过常规软启动恢复运行(图 21)。OUT 与 AUX 脉冲在满足以下三个条件之一时停止:1. VDD 达到 UVLO 关断;2. V_SS 降到 2.5 V 以下;3. FB 电压低于 2.5 V。
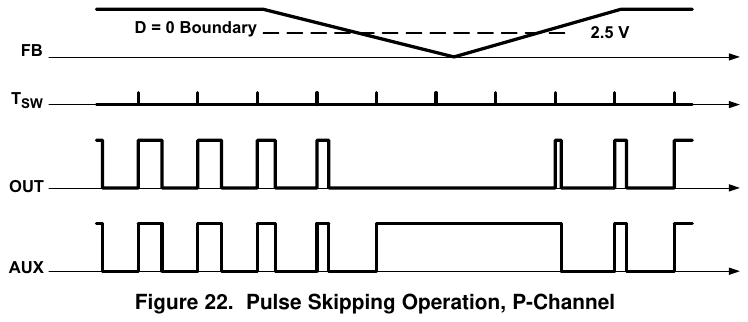
9.7 脉冲跳过(8.3.5,图 22)
输出负载电流瞬态或轻载条件下,多数 PWM 控制器须能跳过若干 PWM 脉冲。在钳位开关与主开关互补驱动的有源钳位拓扑中,跳脉冲会把钳位电压持续加在变压器上——工作条件可能要求主管连跳数个开关周期,若 AUX 输出保持导通,变压器很可能饱和。为克服此问题,UCC2897A 系列对两路输出同时实现脉冲跳过:如图 22,因反馈信号要求零占空比而在主输出(OUT)跳过脉冲时,AUX 输出上对应的脉冲也被一并省去——该操作防止功率变压器反向饱和,并在脉冲跳过运行期间保持钳位电容电压电平。
9.8 同步(8.3.6,图 23,式 10)
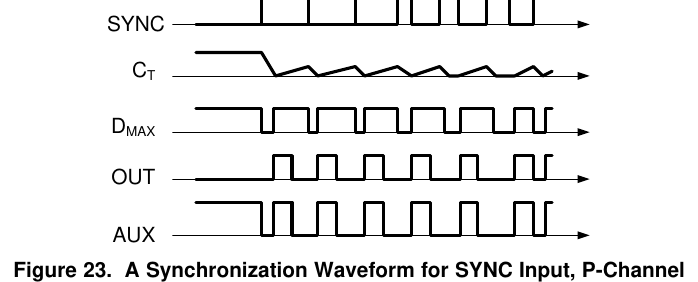
UCC2897A 有双向同步脚。独立运行时 SYNC 由内部振荡器驱动,输出幅度约 5 V 的方波,用来同步其他需要定频时基的 PWM 控制器或电路;UCC2897A 的同步输出是在内部定时电容达到峰值时产生的——因此同步波形不与主栅驱动输出的开通时刻重合(不同于一般 PWM 控制器的实现)。自由运行与同步模式下振荡器的工作及相关波形见图 23。振荡器最关键且独特的功能是限制变换器最大工作占空比:通过精确控制片上定时电容的充电与放电区间实现——定时电容充电区间限制 OUT 脚的最大导通时间(亦即有源钳位变换器的最大占空比),电容复位到初始电压电平期间确保 OUT 关断。使用同步时,信号上升沿终止充电区间并启动定时电容放电;电容电压到达预定谷值电压后,新的充电区间自动开始。这种同步方法不改变定时波形的充/放电斜率,因而使变换器最大占空比与运行模式无关。同步电路虽为电平敏感,但实际同步事件发生在波形上升沿——在遵守限制的前提下同步脉宽可大幅变化。最小脉宽须足以可靠触发内部振荡电路,故应大于约 50 ns;另一限制是须保持短于式 10:
$$(1 - D_{MAX}) \times T_{SYNC} \qquad (式 10,其中 T_{SYNC} 为同步频率的周期)$$
宽于式 10 的脉冲接到 SYNC 输入时,振荡器无法维持原先由定时电阻比(R_ON、R_OFF)设定的最大占空比,且定时电容波形出现平顶段(时序图中垂直标记所示)——平顶期间两路输出同时关断,与有源钳位功率变换器的工作不相容,故不推荐该运行方式。注意:同步信号持续为高时,UCC2897A 两路输出都关断。把两片 UCC2897A 的 SYNC 脚连在一起即可同步运行且相位相同;也可为两片设置不同的最大占空比限制,仅经各自 SYNC 端子的简单连线即可保持同步。
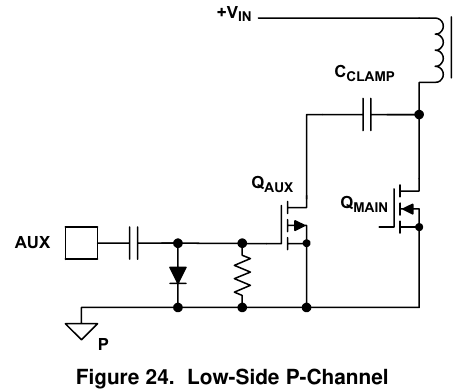
9.9 栅驱动连接(8.3.7,图 24)
低端 P 沟道栅驱动电路采用电容+二极管的电平移位器,保证辅助开关的栅驱动幅度与变换器实际占空比无关。这些及类似栅驱动方案的详细分析与设计实例见《Design and Application Guide for High Speed MOSFET Gate Drive Circuits》(SLUP169)。图 24(Low-Side P-Channel)示出 +V_IN、C_CLAMP、Q_AUX(P 沟道)、Q_MAIN 与 AUX/OUT 的连接。
9.10 自举偏置(8.3.8,图 25/26)
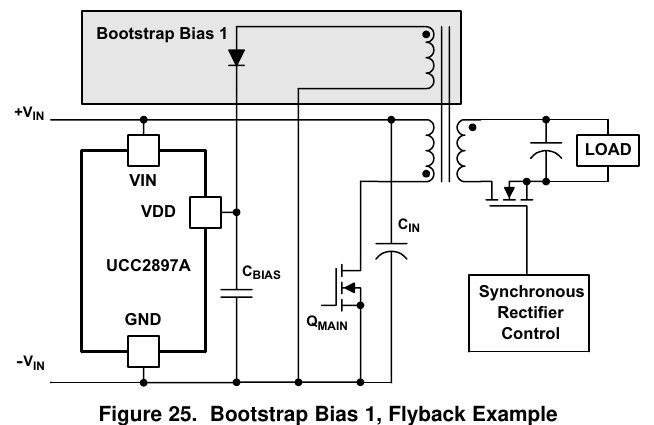
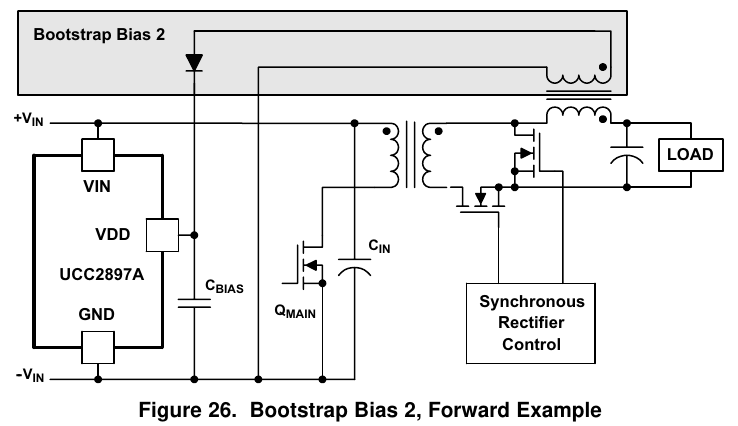
许多变换器用自举电路在稳态运行中产生偏置功率——该方案因简单高效而普及。通常从主变压器上加一个专用绕组来取偏置功率:如图 25 的反激变换器,自举绕组为原边控制电路提供准稳压偏置;VDD 脚电压等于输出电压乘以输出与自举绕组的匝比——输出被稳压,偏置轨也随之稳压。正激类变换器用同样布置时,主功率变压器自举绕组无法提供准稳压电压:正激变换器中自举绕组电压等于输入电压乘匝比,偏置电压随输入变化,高线时会超出控制电路最大工作电压——若功耗可接受可用线性稳压器限压稳压;另一种方案如图 26 从输出电感产生偏置电压:利用续流期输出电感上受调制的输出电压为控制电路产生准稳压偏置。两种方案都能在正常运行中提供可靠偏置功率;注意两种情形下偏置电压都正比于输出电压——这一特性使变换器在严重过载或短路时进入打嗝模式,因为自举绕组无法把偏置轨维持在控制器 UVLO 阈值之上。还有一种基于有源电路的偏置方案,原文称“见上一页”中 Q10、C18、R19、D10、D12 等元件——适用于偏置电容尺寸受限、需要优化板面积的应用。[译注:所指电路图在本版规格书中并未出现,疑为旧版遗留引用。]
9.11 器件功能模式(8.4,图 27)
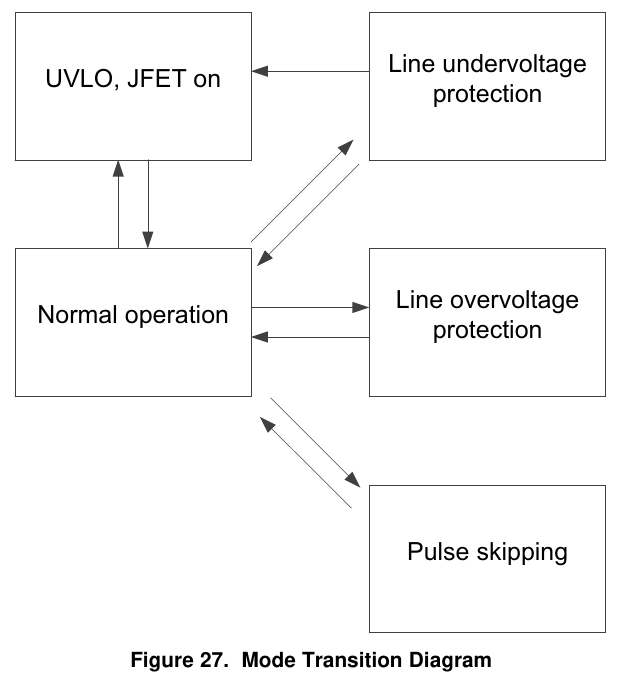
UCC2897A 用高压 JFET 提供控制器启动电流,直到 VDD 脚上出现自举型偏置轨;VDD 电压超过 UVLO 阈值后 JFET 关断,器件进入正常工作模式。线路电压异常时进入线路欠压或线路过压模式;轻载或负载瞬态时若反馈电压 FB 低于某阈值,可能进入脉冲跳过模式。图 27 给出模式转换图:UVLO(JFET 导通)↔ 正常工作 ↔ 线路欠压保护 / 线路过压保护 / 脉冲跳过。
10. 应用与实现(Application and Implementation)
注(原文):以下应用节内容不属于 TI 器件规格,TI 不对其准确性或完整性作担保。客户须自行确定元件对其用途的适用性,并验证、测试其设计实现以确认系统功能。
应用信息(9.1):UCC2897A 为有源钳位 PWM 变换器提供高度集成的方案。为便于使用,TI 编制了大量材料展示该器件的特性。UCC2897A 系列以高度集成的特性组合与出色的精度,控制有源钳位正激或有源钳位反激功率变换器。
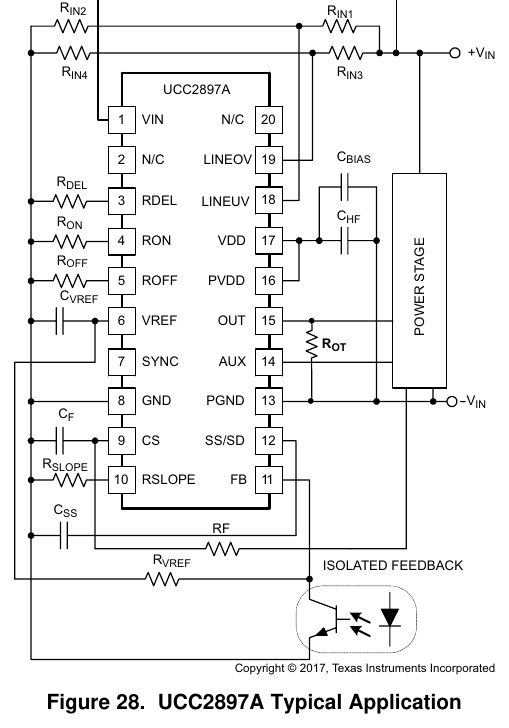
典型应用(9.2,图 28):为利用这些控制器内置的全部优点,下述流程简化了设置、避免了设计过程中不必要的迭代;元件名参照图 28(UCC2897A 典型应用:R_IN1/R_IN2 接 LINEUV、R_IN3/R_IN4 接 LINEOV、R_DEL/R_ON/R_OFF/C_VREF/C_F/R_SLOPE/C_SS/RVREF/RF、功率级(POWER STAGE)含 R_OT 与 C_BIAS/C_HF、隔离反馈(ISOLATED FEEDBACK))。
10.1 设计要求(9.2.1,表 1 全表)
设计目标:有源钳位复位正激变换器,3.3 V 稳压输出、30 A 负载电流、48 V 输入;在全 36~72 V 电信输入范围内工作,零负载电流至满载均可完全稳压。
| 参数 | 测试条件 | MIN | TYP | MAX | 单位 |
|---|---|---|---|---|---|
| 输入特性 | |||||
| 输入电压范围 | — | 36 | 48 | 72 | V |
| 空载输入电流 | V_IN = 36 V,I_OUT = 0 A | — | 75 | 100 | mA |
| 输入欠压限值 | — | — | 35 | — | V |
| 输入过压限值 | — | — | 73 | — | V |
| 最大输入电流 | V_IN = 36 V,I_OUT = 30 A | — | 3 | 3.25 | A |
| 输入电压纹波 | V_IN = 72 V,I_OUT = 30 A | — | 1.5 | 1.75 | V_PP |
| 输出特性 | |||||
| 输出电压 | 36 V < V_IN < 72 V,0 A < I_OUT < 30 A | 3.25 | 3.3 | 3.35 | V |
| 输出电压调整率 | 线调整(36 V < V_IN < 72 V,I_OUT = 0 A) | — | 0.00% | 0.01% | — |
| 负载调整(0 A < I_OUT < 30 A,V_IN = 48 V) | — | 0.06% | 0.10% | — | |
| 输出电压纹波 | V_IN = 48 V,I_OUT = 30 A | — | 30 | 35 | mV_PP |
| 输出负载电流 | 36 V < V_IN < 72 V | 0 | — | 30 | A |
| 输出限流 | — | 32 | — | — | A |
| 短路保护 | 未提供 | — | — | — | — |
| 系统特性 | |||||
| 开关频率 | — | 225 | 250 | 265 | kHz |
| 控制环带宽 | 36 V < V_IN < 72 V,I_OUT = 10 A | 5 | — | 7 | kHz |
| 相位裕量 | — | 50 | — | 60 | 度 |
| 峰值效率 | V_IN = 36 V | — | 93% | — | — |
| 满载效率 | V_IN = 48 V,I_OUT = 30 A | — | 91% | — | — |
10.2 详细设计流程(9.2.2,式 11~28)
在开始控制器设计之前,必须完成功率级设计。由功率级设计得到以下工作参数后,才能完成控制器设置流程:开关频率(f_SW);最大工作占空比(D_MAX);软启动时长(t_SS);外部功率 MOSFET 栅驱动功率需求(Q_G(main)、Q_G(aux));稳态运行的偏置方式与电压(自举或偏置电源);栅驱动开通延迟(t_DEL);开通输入电压阈值(V_ON);最低工作输入电压(V_OFF,V_IN(OFF) < V_IN(on));最高工作输入电压(V_OVP);过压保护迟滞(V_OVH);输出电感电流波形下行斜率折算到原边电流检测电阻上的值(dV_L/dt)。
第 1 步 振荡器(9.2.2.1):由 f_SW 与 D_MAX 按式 11、式 12 计算两个定时元件:
$$R_{ON} = \frac{t_{ON} + t_{DEL}}{36.1 \times 10^{-12} \times (\text{s/}\Omega)} \qquad (式 11)$$
$$R_{OFF} = \frac{t_{OFF} - t_{DEL} - 170 \times 10^{-9}\ (\text{s})}{15 \times 10^{-12} \times (\text{s/}\Omega)} \qquad (式 12,其中 D_{MAX} 为 0~1 之间的无量纲数)$$
第 2 步 软启动(9.2.2.2):R_ON 确定后,按式 13 计算软启动电容充电电流:
$$I_{SS} = 0.43 \times \frac{V_{REF}}{2} \times \frac{1}{R_{ON}} \qquad (式 13)$$
软启动期间 C_SS 由 I_SS 从 0 V 充到 5 V,但实际控制范围是 2.5~4.5 V,因此 C_SS 须按这一更窄的控制范围与所需启动时间(t_SS)由式 14 确定:
$$C_{SS} = \frac{I_{SS} \times t_{SS}}{4.5\ \text{V} - 2.5\ \text{V}} \qquad (式 14)$$
注意:t_SS 定义的是到达变换器最大电流能力(限流点)的时间,而不是输出电压从 0 V 爬升到额定稳压值的时间。开环启动方案无法精确控制输出电压爬升时间;到达额定输出电压所需的时间,除 I_SS 与 C_SS 外,还是最大输出电流(限流)、变换器输出电容与实际负载条件的函数。若需要严格受控的输出爬升时间,软启动必须用闭环技术实现——利用电压调节环的误差放大器,使基准电压在所需 t_SS 区间内从 0 V 爬升到最终稳态值。
第 3 步 VDD 旁路要求(9.2.2.3):先按外部 MOSFET 栅荷参数计算高频滤波电容。若要把 C_HF 上的基本开关频率纹波控制在 0.1 V 以下,该值可用式 15 近似:
$$C_{HF} = \frac{Q_{G(main)} + Q_{G(aux)}}{0.1\ \text{V}} \qquad (式 15)$$
储能需求主要由启动时间(t_SS)、UVLO 监测 VDD 的开通(约 12.7 V)与关断(约 8 V)阈值定义;此外还须知整个原边控制电路的偏置电流消耗(I_DD + I_EXT),功耗由式 16 估算:
$$P_{BIAS} = [I_{DD} + I_{EXT} + (Q_{G(main)} + Q_{G(aux)} \times f_{SW})] \times V_{DD} \qquad (式 16)$$
[译注:式 16 按原文印刷转写——×f_SW 印在 Q_G(aux) 项之后;结合修订史(式 15 已由“×”更正为“+”),其物理意义应为总栅荷 (Q_G(main) + Q_G(aux)) × f_SW。] 启动期(t_SS)该功率由 C_BIAS 提供且电压须保持在 UVLO 关断阈值之上,即式 17;整理得 C_BIAS 最小值如式 18:
$$P_{BIAS} \times t_{SS} < \frac{1}{2} \times C_{BIAS} \times (12.7^2 - 8^2) \qquad (式 17)$$
$$C_{BIAS} > \frac{2 \times P_{BIAS} \times t_{SS}}{(12.7^2 - 8^2)} \qquad (式 18)$$
[译注:原文下一段称“式 19 可能给出很大的电容值……”,其所指实为式 18(C_BIAS 公式)——式 19/20 是 R_DEL 公式,TI 编号引用有误。] 式 18 可能给出在某些应用中不可行的大电容值(例如需另加储能电路)。占位更小的方案可参见应用笔记。
第 4 步 延迟编程(9.2.2.4):由功率级设计确定栅驱动信号所需的开通延迟(t_DEL),实现该延迟的 R_DEL 阻值由式 19 与式 20 给出:
$$R_{DEL} = \left(t_{DEL1} - 15 \times 10^{-9}\right) \times 9.01 \times 10^{10} \qquad (式 19)$$
$$R_{DEL} = \left(t_{DEL2} - 15 \times 10^{-9}\right) \times 9.01 \times 10^{10} \qquad (式 20)$$
[译注:式 19/20 的文本层提取乱码(“15 u10 9 9.01u1010”),以上形式经 PDF 第 31 页页面图像目视核实。]
第 5 步 输入电压监测(9.2.2.5):输入电压监测功能由 LINEUV 脚电压的以下两个表达式(式 21、式 22)决定:
$$V_{LINEUV} = V_{ON} \times \frac{R_{IN2}}{R_{IN1} + R_{IN2}} \quad \text{(开通时)} \qquad (式 21)$$
$$V_{LINEUV} = V_{OFF} \times \frac{R_{IN2}}{R_{IN1} + R_{IN2}} + I_{HYST} \times \frac{R_{IN1} \times R_{IN2}}{R_{IN1} + R_{IN2}} \quad \text{(关断时)} \qquad (式 22)$$
由于 V_ON 与 V_OFF 由电源规格给定、V_LINEUV 等于线路监测的 1.27 V 阈值、I_HYST 已由式 23 定义:
$$I_{HYST} = \frac{V_{REF}}{2} \times \frac{1}{R_{DEL}} \times 0.05 \qquad (式 23)$$
两个未知数 R_IN1 与 R_IN2 即完全确定(式 24、式 25):
$$R_{IN1} = \frac{V_{ON} - V_{OFF}}{I_{HYST}} \qquad (式 24)$$
$$R_{IN2} = \frac{1.27\ \text{V}}{V_{ON} - 1.27\ \text{V}} \times R_{IN1} \qquad (式 25)$$
第 6 步 电流检测与斜坡补偿(9.2.2.6):UCC2897A 提供片上用户可编程斜坡补偿,通过恰当选择两个外部电阻 R_F 与 R_SLOPE 实现。先按所需滤波计算电流检测滤波电阻 R_F:滤波器由 C_F 与 R_F 组成,C_F 接在 CS 脚与 GND 脚之间;C_F 在滤波设计的第一步可自由选取,但应最小化,以免把从 CS 脚流出的斜坡补偿电流也滤掉——推荐滤波电容范围 50~270 pF。滤波电阻由滤波电容与所需滤波器转折频率 f_F 计算(式 26):
$$R_F = \frac{1}{2\pi \times f_F \times C_F} \qquad (式 26)$$
R_F 确定后计算 R_SLOPE。斜坡补偿量由内环峰值电流环的稳定性需求决定,用系数 m 度量:当所加补偿斜坡的斜率等于输出电感电流波形折算到原边电流检测电阻上的下行斜率(dV_L/dt)时 m = 1;m 的最小值为 0.5 以防电流环不稳定;m ≈ 1 时电流模式性能最佳;m 增大使控制趋近电压模式。UCC2897A 以从 CS 脚流出的线性增大电流实现斜坡补偿,该电流流过滤波电阻 R_F 后转换为斜坡补偿电压斜坡(dV_S/dt),由 R_SLOPE 按式 27 决定:
$$\frac{dI_S}{dt} = \frac{5 \times 2\ \text{V}}{t_{ON} \times R_{SLOPE}} \qquad (式 27,其中 2\ \text{V} 为内部振荡器波形的峰-峰斜坡幅度,5 为内部电流镜的倍增系数)$$
补偿斜坡的电压等效值(dV_S/dt)由该电流乘以 R_F 即得。代入应用特定的 m 与 (dV_L/dt) 后,式 28 整理出 R_SLOPE:
$$R_{SLOPE} = \frac{5 \times 2\ \text{V} \times R_F}{t_{ON} \times m \times \left(\dfrac{dV_L}{dt}\right)} \qquad (式 28)$$
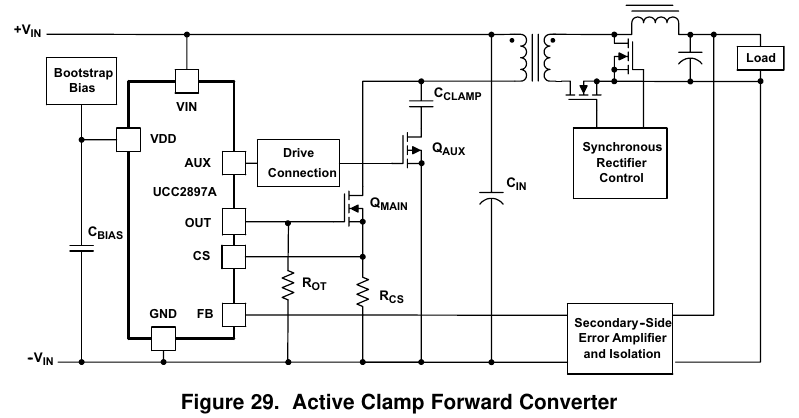
[译注:原文未给出代入数字的算例,本节公式均为符号形式;图 29(有源钳位正激变换器,Active Clamp Forward Converter)示出自举偏置、驱动连接、Q_AUX/Q_MAIN、C_CLAMP、R_OT、R_CS 与次级误差放大器及隔离的完整连接。]
应用曲线(9.2.3):图 30:UCC2897A-EVM 效率(36.0/48.0/72.0 V 三条曲线,I_OUT 0~30 A);图 31:线调整与负载调整(V_OUT 3.25~3.35 V);图 32:10 A 负载叠加 5 A 瞬态。
11. 电源推荐(Power Supply Recommendations)
VDD 脚是器件供电脚,应从 VDD 到 PGND 直接接 1 µF 电容。VREF 脚为内部逻辑供电,应以 0.1 µF 电容在尽量靠近器件处对 GND 旁路。PVDD 脚是功率器件供电脚,应以 10 µF 电容对 PGND 旁路。
12. 布局(Layout)
布局指南(11.1):
- 两个地的连接:GND(模拟地)与 PGND(功率地)应使用网络连线(net tie)在 IC 的 GND 脚与 PGND 脚之间正下方连接,两地之间应仅有这一处连接。
- VDD 脚与 VREF 脚的旁路电容应尽量靠近器件地。
- 定时配置脚 R_DEL、R_ON(R_TON)、R_OFF(R_TOFF)、R_SLOPE 应尽量就近接器件地。
- PGND 应作为大电流输出驱动器 OUT 与 AUX 的电流回流地,电流路径应尽量短。
- PVDD 与 VDD 用 0 Ω 电阻在 IC 这两脚处连接。
布局示例(11.2):图 33:布局示例顶层;图 34:布局示例底层。
13. 器件与文档支持(Device and Documentation Support)
相关文档(12.1.1,全列):1. 评估模块 UCC2891EVM:48 V→3.3 V、30 A 有源钳位复位正激变换器(SLUU407);2. 用户指南 Using the UCC2897AEVM(SLUU357);3. 应用笔记 Understanding and Designing an Active Clamp Current Mode Controlled Converter(SLUA535);4. 电源设计研讨会:Design Considerations for Active Clamp and Reset Technique,D. Dalal,SEM1100-Topic 3(SLUP112);5. 电源设计研讨会:Active Clamp and Reset Technique Enhances Forward Converter Performance,B. Andreycak,SEM1000-Topic 3(SLUP108);6. 电源设计研讨会:Design and Application Guide for High Speed MOSFET Gate Drive Circuits,L. Balogh,SEM1400-Topic 2(SLUP169);7. 数据手册 UCC3580 单端有源钳位/复位 PWM 控制器(SLUS292);8. 评估模块 UCC3580EVM 反激变换器:有源钳位与硬开关对比(SLUU085);9. 参考设计 Highly Efficient 100W Isolated Power Supply Reference Design Using UCC3580-1(PMP206);10. 参考设计 Active Clamp Forward Reference Design using UCC3580-1(PMP368);11. 应用笔记 Method of Providing Hiccup Operation for UCC2897AEVM(SLUA532);12. 应用笔记 External Slope Compensation for UCC2897A in Some Special Applications(SLUA548)。
文档更新通知(12.2):在 ti.com 的器件产品文件夹点击“Alert me”注册,接收每周产品信息变更摘要。社区资源(12.3):TI E2E™ 支持论坛提供快速、经验证的答案与设计帮助。商标(12.4):TrueDrive、E2E 是 TI 商标;其他商标归各自所有者。ESD 注意(12.5):该集成电路可被 ESD 损坏,TI 建议按适当防护规程处理与安装;ESD 损伤范围从轻微性能退化到完全失效,精密集成电路因微小参数变化即可偏离已发布规格而更易受损。术语表(12.6):SLYZ022 — TI 术语表。
14. 机械、封装与订购信息(Mechanical, Packaging, and Orderable Information)
以下信息为指定器件的最新可用数据,可能不经通知即变更。
订购选项附录(Package Option Addendum):
| 订购型号 | 状态 | 封装 | 脚数 | 数量/载体 | RoHS | 镀层 | MSL/峰值回流 | 工作温度 | 丝印 |
|---|---|---|---|---|---|---|---|---|---|
| UCC2897APW / .B | Active | TSSOP (PW) | 20 | 70 / 管 | 是 | NIPDAU | Level-1-260C-UNLIM | −40~125 °C | UCC2897A |
| UCC2897APWR / .B | Active | TSSOP (PW) | 20 | 2000 / 大盘编带 | 是 | NIPDAU | Level-1-260C-UNLIM | −40~125 °C | UCC2897A |
| UCC2897ARGPR / .B | Active | QFN (RGP) | 20 | 3000 / 大盘编带 | 是 | NIPDAU | Level-2-260C-1 年 | −40~125 °C | 2897A |
| UCC2897ARGPT / .B | Active | QFN (RGP) | 20 | 250 / 小盘编带 | 是 | NIPDAU | Level-2-260C-1 年 | −40~125 °C | 2897A |
编带与管壳尺寸(Tape and Reel,标称值):UCC2897APWR:盘径 330.0 mm、盘宽 W1 16.4 mm、A0 6.95、B0 7.0、K0 1.4、P1 8.0、带宽 W 16.0 mm、Pin1 象限 Q1。UCC2897ARGPR:330.0/12.4/4.25/4.25/1.15/8.0/12.0 mm、Q2。UCC2897ARGPT:盘径 180.0 mm、其余同 RGPR。装箱尺寸:PWR(2000 片)353×353×32 mm;RGPR(3000 片)353×353×32 mm;RGPT(250 片)213×191×35 mm。管装(TUBE):UCC2897APW/.B:SPQ 70,L 530 mm、W 10.2 mm、T 3600 µm、B 3.5 mm。
封装外形(关键尺寸,标称):
- PW0020A(TSSOP,最大高度 1.2 mm):本体 6.6×6.2 mm(长)/4.5×4.3 mm(宽),20 脚、18×0.65 mm 引脚节距,脚尖 0.30/0.19 mm,引脚伸出 0.75/0.50 mm;注 3:不含溢料/毛刺(每侧 ≤0.15 mm);注 4:不含引脚间溢料(每侧 ≤0.25 mm);注 5:对应 JEDEC MO-153。配套焊盘图例:20×(1.5)、20×(0.45)、18×(0.65) mm,跨距 (5.8) mm;钢网示例基于 0.125 mm 厚钢网。
- RGP0020D(VQFN,最大高度 1 mm,无引脚塑封四侧扁平):本体 4.1×3.9 mm,高最大 1 mm,20×0.5 mm 端子节距(四侧 16×0.5 mm 边缘端子),端子 0.30/0.18 mm,散热垫 2.8×2.6 mm;注 3:封装热垫须焊接到 PCB 以获得最佳热/机械性能;焊盘图例 20×(0.6)/20×(0.24)/16×(0.5) mm、(1.1) mm 间距、(Ø0.2) 过孔;钢网示例(0.125 mm):外露焊垫约 77% 面积印刷覆盖。
重要通知与免责声明(原文末页要点):TI 以“原样”(AS IS)且含全部瑕疵的方式提供技术与可靠性数据(含数据手册)、设计资源等,并免除全部明示或默示担保(含适销性、特定用途适用性与第三方知识产权不侵权)。资源面向使用 TI 产品进行设计的专业开发人员;选用、设计验证与合规由用户独自负责。
译者附注(原文不一致点与提取乱码汇总)
- 正文脚号错误(系 TI 沿用旧文档未更新):功能描述中“GND(6 脚)”“FB 脚(9 脚)”“VREF 脚(4 脚)”“RDEL 电阻接 1 脚”“RON 电阻接 2 脚”“VDD(14 脚)”“PGND(11 脚)”等均与第 3 页引脚表不符——正确脚号以引脚表为准(TSSOP:GND 8、FB 11、VREF 6、R_DEL 3、R_ON 4、R_OFF 5、VDD 17、PGND 13、AUX 14、OUT 15、SS/SD 12)。译文已逐一以译注标出。
- 命名不一致:同一引脚在引脚图作 RDEL/RON/ROFF、引脚表作 RTDEL/RON/ROFF、功能框图作 RDEL/RTON/RTOFF;8.3.1.1 出现“UCC2987A”字样,为 UCC2897A 笔误。
- 数值不一致(以电气特性表为准):逐周期阈值 0.5 V(器件选项表)vs 0.48 V typ(EC 表);C_VREF 0.01 µF(EC 条件)/0.1 µF(推荐工作条件、电源推荐、布局)/0.22 µF 推荐·0.022 µF 最小(8.3.1.4);TSSOP 体尺寸 6.60×6.60 mm(器件信息表)vs 6.6×4.5/4.3 mm(PW0020A 外形图)。
- 公式乱码(已按 PDF 页面图像核实还原):式 2/3 的 (s/Ω) 文本层印作 (s/W)(Ω→W 字形替换);式 17/18 的 12.7²−8² 印作“12.72–82”;式 19/20 印作“t DEL1 15 u10 9 9.01u1010”,实为 R_DEL = (t_DEL − 15×10⁻⁹) × 9.01×10¹⁰。
- 引用错误:EC 表脚注 4“见式 8”应指式 7(软启动电流);9.2.2.3 正文“式 19 可能给出大电容”应指式 18;8.3.1.10 R_ON“接 2 脚”、8.3.1.15/17 R_DEL“接 1 脚”同第 1 条。原文多处内嵌超链接锚文本在文本提取中丢失(“refer to the … section”),已按上下文补注所指向章节。
- 8.3.8 所指的 Q10/C18/R19/D10/D12 有源偏置电路图在本版规格书中未出现(疑为旧版遗留引用);表 1 中“短路保护:未提供”为原文明确设计边界,二级打嗝阈值(0.75 V,器件选项表)在 EC 表中无对应行,仅图 12 给出其温度曲线。
上一级:UCC2897A
UCC2897A · 拓扑IC