NCP1680 — 02 内部框图与工作原理
对标 TI 手册“Detailed Description”结构:Overview → 框图走读 → 逐功能模块详解 → 工作模式汇总。依据 onsemi NCP1680/D(DS),图 3/图 16 为手册原版翻拍。 分析写法四层:动机(为什么需要)→ 机理(怎么做到)→ 权衡(代价与折中)→ 设计含义(对你意味着什么)。「推断」标注见 01 说明。
本篇总结
- 框图按信号流读是三段式:左侧“感知列”(LVSNS 差分 → AC Line Monitor;FB → Regulation;ZCD → Zero Current Detection;AUX → Valley Detection;FAULT → Fault Management),中间“决策列”(On-Time Control CM-DCM 是核心环节),右侧“执行列”(快臂逻辑输出、慢臂 12 V 驱动、POLARITY/PFCOK 对外接口)。
- 图腾柱省桥的核算:传统 PFC 导通路径恒有 2 只桥二极管(≈2 V),NCP1680 把它换成 1 只慢臂管的 RDS(on)(≈0.2~0.3 V)——90 VAC/400 W 下省 ≈7.6 W(≈1.9%),230 VAC 下省 ≈3.2 W(≈0.8%)(本库推算,假设见 §2.1)。
- 快臂必须低 Qrr 器件的原因:CrM 下电流自然过零、体二极管“软恢复”,SJ-MOS 即可(DS 明说);一旦滑入 CCM(限流期/大载),换向时二极管硬恢复事故就会来——这是 CrM 与 CCM 图腾柱的本质分界。
- 过零换相不能闭环:补偿器带宽只有 5~10 Hz,根本追不上 100/120 Hz 的极性翻转——所以 NCP1680 在过零区“全静默(保极性检测)+ 四级开环脉冲(1/5 固定占空比,Ton 1→4 µs 逐级长大)”完成换向,闭环在过零后重新接管。
- FCCrM 的频率策略是一条完整曲线:重载 CrM(fsw 由 L、ton、Vo−Vin 决定,400 W/90 V 峰值处约 46 kHz)→ 轻载频率自然升高到 FCLAMP(130/275 kHz)→ 转 DCM → 频率折返 → FMIN 30.5 kHz 封底;全范围由恒定导通时间 + 死区补偿(斜坡斜率 ×kDT)保持电流整形。
- 数字补偿器等效 Type-II:13.6 dB / 1.44 Hz 零点 / 68.2 Hz 极点,本库复算与 DS 一致;纹波消除电路既压 THD 又吃相位裕量——DS 给出的 5 Hz 穿越/60° 裕量、上限 14 Hz/45° 就是这两者折中的结果。
- 输出保护是“多电平、分级处置”:DRE 95.5%(加速环路,不断脉冲)→ 软 OVP 105%(4 步 ×100 µs 阶梯降功率,防母线过充后振铃)→ 快 OVP 108%(模拟直通封脉冲)→ 各自独立恢复点 103%;UVP/BUV 管下限。
- 谷底检测的核心创新:正半周“谷”是辅助信号的下降沿、负半周是上升沿(负半周的“谷底”其实是开关节点回到母线 400 V 的时刻)——NCP1680 用同一组 200/100 mV 比较器,按极性互换“武装/触发”角色,单绕组解决双向工作。
1. Overview 与框图走读
要点:NCP1680 把“无桥图腾柱”的全部系统级难题(浮动线采样、换相时序、双向谷底、开环换向脉冲)收进 16 脚,把“普通 CrM PFC”的全部优点(简单、谷底开通、无反向恢复顾虑)原样保留。
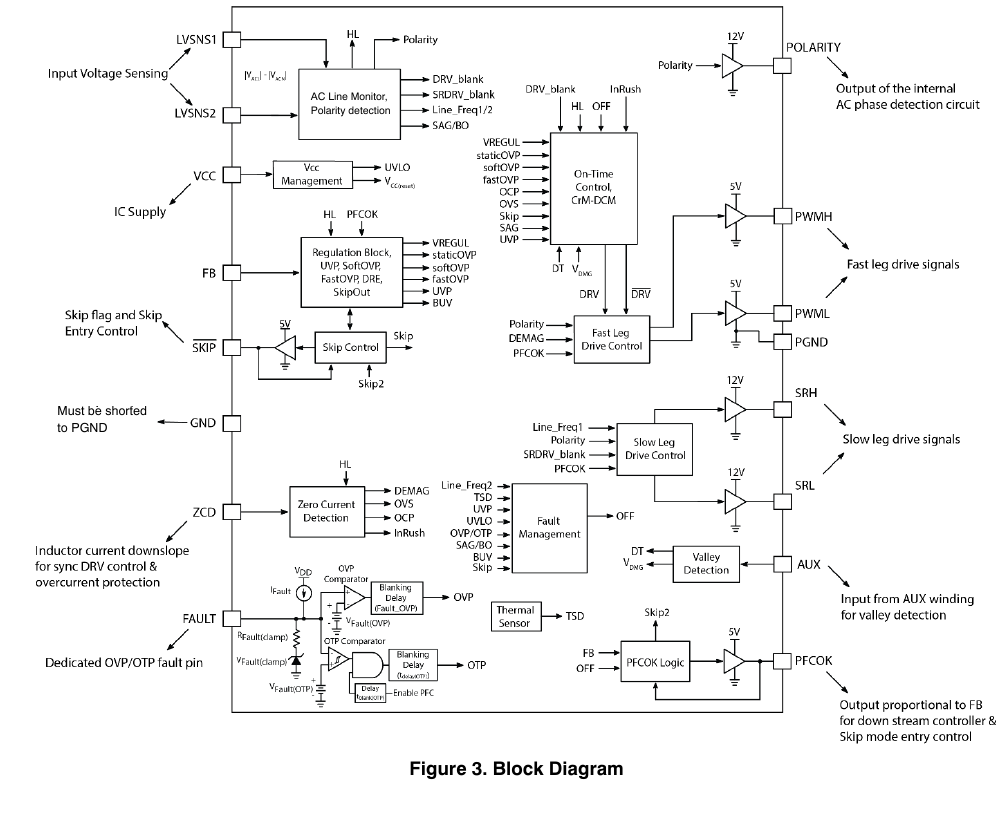
按信号流走读(对照上图):
- 感知列(左):LVSNS1/2 进“AC Line Monitor, Polarity detection”块——它同时吐出极性信号(Polarity)、主 PWM 过零使能(DRV_blank)、慢臂使能(SRDRV_blank)、线频率/掉电标志(Line_Freq 1/2、SAG/BO)。FB 进 Regulation Block(数字误差放大器+补偿器+纹波消除+DRE/SOVP/UVP/SkipOut)。ZCD 进 Zero Current Detection(退磁 DEMAG、过流 OVS/OCP、浪涌 InRush)。FAULT 独立进 Fault Management。
- 决策列(中):On-Time Control CM-DCM 块接收 VREGUL(导通时间指令)、各保护标志(staticOVP/softOVP/fastOVP/CCM/OVS/InRush/SAG/UVP)、HL(高低线)与 Inrush,输出 DRV/DRV̄——它决定“下一个脉冲多宽、发不发”。
- 执行列(右):Fast Leg Drive Control(受 Polarity、DEMAG、PFCOK 门控)→ PWML/PWMH(5 V 逻辑);Slow Leg Drive Control(受 Line_Freq1、Polarity、SRDRV_blank、PFCOK 门控)→ SRH/SRL(12 V);Valley Detection(AUX+极性 DT)反灌快臂控制;PFCOK Logic(FB+OFF→Skip2)→ PFCOK 脚。
设计含义:调试时把这三个列当成三个观察层次——先看感知列信号对不对(LVSNS、FB、ZCD、AUX 波形),再看决策列行为(脉宽、使能窗口),最后看执行列(六路输出的时序关系)。04 的排查流程树就是这个顺序。
2. 图腾柱工作原理
2.1 为什么省桥——把导通路径的“器件损耗”算清楚
- 动机:传统 Boost PFC 每一瞬间电流都走“桥二极管→电感→开关管/升压二极管→桥二极管”,其中两只桥二极管是恒定开销,且二极管压降不随负载变轻而变小。
- 机理(DS §8):图腾柱用“快桥臂(PWM 频率)+ 慢桥臂(工频)”替代整流桥。任一瞬间导通路径只有:1 只慢臂管(RDS(on) 压降)+ 1 只快臂管或其同步管(RDS(on) 压降)。桥二极管的 2 V 恒定开销被“两只 MOSFET 通道”取代。
- 定量(本库推算,假设:二极管 VF≈1.0 V,600 V SJ-MOS RDS(on)=40 mΩ,η=0.94):
- 90 VAC / 400 W:Iin,rms = Po/(η·Vac) = 400/(0.94×90) = 4.73 A。桥损 ≈ 2 V × Iin,avg(4.26 A)≈ 8.5 W ≈ 2.1% 输出;慢臂管损 = 4.73²×0.04 ≈ 0.9 W。净省 ≈7.6 W ≈ 1.9%。
- 230 VAC / 400 W:Iin,rms = 1.85 A。桥损 ≈ 3.3 W(0.8%);慢臂管损 ≈ 0.14 W。净省 ≈3.2 W ≈ 0.8%。
- 结论与 DS“显著提升效率与功率密度”一致;低线收益约 2%、高线约 1%,另有“升压二极管→同步 (1−d) 管”的额外收益未计入(推断,约再省 0.3~0.7%)。
- 权衡:管子从 1+1(开关+二极管)变成 4 只 MOSFET + 2 颗驱动器——省的是损耗,付的是 BOM 与换相复杂度(后者 NCP1680 已包办)。
2.2 快臂与慢臂的角色分工
| 半周期 | 占空比受控管(d) | 同步管(1−d) | 常通慢臂管 | 充电路径 | 传能路径 |
|---|---|---|---|---|---|
| 正(DS 图 5) | 低侧快管(PWML) | 高侧快管(PWMH) | 低侧慢管(SRL) | 线→L→低侧快管→地→SRL 回源 | L→高侧快管/同步→母线→SRL 回源 |
| 负(DS 图 6) | 高侧快管(PWMH) | 低侧快管(PWML) | 高侧慢管(SRH) | 对称镜像 | 对称镜像 |
- 为什么慢臂用工频管:它每半周期只开关一次,开关损耗≈0,选型只看 RDS(on) 与耐压——普通 600 V SJ-MOS 即可;这也是片内敢直接给 12 V 驱动的原因(无浮地问题)。
- 为什么快臂在乎 Qrr:CrM 下电感电流每周期过零,快臂管开通时其体二极管早已自然关断(软换向),“标称快恢复/低 Qrr 的硅 FET 适合该拓扑”(DS §8 原文);GaN/SiC 几乎无 Qrr 更优。反之,若因限流/过载滑入 CCM,换向时体二极管带着满载电流硬恢复(Qrr 瞬间倒灌),直通电流尖峰 + EMI 事故随之而来(机理为业界共识,DS 未展开)——这解释了为什么 CrM 图腾柱是“廉价管也能跑”的拓扑,而 CCM 图腾柱(NCP1681)必须 GaN/SiC。
- 正负半周对称控制:控制器内部对两半周使用同一组阈值(VLINE=|VLVSNS1−VLVSNS2| 对称重构)+ 一对镜像指令(PWML↔PWMH、SRL↔SRH 按极性交换),等效于“每半个工频周期重新定义一次谁是低侧管”。
- 逐拍走一遍正半周(DS 图 5,对应上图实/虚线):① PWML 高:电流走“线→L→低侧快管→PGND→SRL→回源”,L 充电(实线);② PWML 低:电感电流不能突变,经高侧快管(CrM 下为体二极管、中重载由 PWMH 同步驱动接手)流进母线电容(虚线),L 放电;③ 电流到零(ZCD 50 mV 判据)→ AUX 找谷 → 回到①。慢臂 SRL 整个半周常通,等效“一只主动整流管”。
- 负半周是镜像而非复制(DS 图 6):受控管换成 PWMH(高侧快管),常通管换成 SRH;充电路径与传能路径左右对调,电感电流进入第 3 象限(DS §19 用语)——这正是谷底检测阈值必须按极性互换的根源(§13)。
- 效率细节:DS 明说高侧快管在正半周“并非 PFC 正常工作所必须导通”(体二极管也能走)——PWMH/PWML 的同步使能是“可选优化”:中重载把体二极管压降换成沟道压降,轻载干脆不开(开关损耗反而更小,§14 的门控逻辑)。
3. VCC 管理与启动时序
- 动机:无内部高压启动(DS 明示)→ 启动靠外部偏置;但图腾柱系统里“什么时候允许发脉冲”比普通 PFC 多两个前置条件。
- 机理:启动四条件(DS §8.3):① BONOK 清除(线电压够);② VCC > VCC(on) 10.5 V typ;③ NDRV_EN>4(连续 4 个合规极性边沿,见 §5);④ 滤波后极性信号上升沿——让启动永远落在正半周开始处(此时低侧快管受控,低侧先动对系统更安全,推断)。
- 权衡:迟滞带内(8.8~10.5 V)故意不启动——启动电流从 1.8 mA 跳到 3.3 mA,若在带内启动会被拉穿 VCC(off) 反复复位;1.2 V 最小迟滞就是为此预留。
- 设计含义:外部偏置要保证最坏情况下 >11.25 V(VCC(on) max);用后级辅助绕组供电时注意“PFC 未起→后级无输出→PFC 无偏置”的死锁,通常用市电侧启动电路或后级先从母线预稳压取电(业界惯例)。
4. 线电压检测——差分重构 VLINE
- 动机:图腾柱里交流线相对控制地浮动,单端采样无参考点。
- 机理:两路 1% 分压(KL_DIV=100)→ 高阻差分输入 → 内部整流重构 VLINE=|VLVSNS1−VLVSNS2|(DS §9)。VLINE 在正负半周对称,于是一组阈值管全周期。
- 五件事共用:a. 极性检测 b. 线频率监测 c. 掉电保护 d. 线范围检测 e. 过零管理——一次采样、五份收益,这是 LVSNS 走线质量值得偏执的原因(04 陷阱 3)。
- 设计含义:RUPPER 5~10 MΩ、RLOWER 50~100 kΩ、上段至少两只 1206 串联耐压(DS 建议);分压器常通功耗(本库算例:265 VAC 输入、5.1 MΩ 总阻 → 峰值瞬时 ~69 µA)要计入空载功耗指标。
5. 极性检测——毛刺滤波的两级防线
- 机理(DS §10):两级滤波——① LVSNS 脚外部 RC(推荐 50~200 µs):对 100 kHz 级开关噪声免疫,又不至于让换相滞后太多;② 内部数字毛刺滤波器 TPOL_FILTER(AA/AB 200 µs、AC 50 µs):极性比较器输出必须稳定保持超过定时器时长才被接受,中途翻转即定时器复位(DS 图 10 的 t1~t8 行为)。
- 权衡:滤波越强越鲁棒,但换相决策越滞后——AC 型号(50 µs、且禁用 20 µs 过零消隐)就是为高频/低滞后的应用准备的。
- 设计含义:极性边沿是全系统换相的“总开关”(POLARITY 脚可直接观测);过零区先禁全部驱动再翻转极性(见 §7)就是为了在“最安静的时刻”做这个判断。
6. 交流线频率监测——45~65 Hz 的合同
- 机理(DS §11):测滤波后极性信号每对相邻边沿的间隔;间隔超出 [tLINE(45), tLINE(65)](typ 41~72 Hz,阈值外扩保证最坏容差下 45~65 Hz 都能跑)→ 先禁慢臂并启动 tLINEFREQ(DLY) 100 ms 定时器;期间出现合规间隔则复位恢复;定时器到期 → 禁主 PWM、进故障模式(极性监测保持激活),连续 4 个合规边沿后像新启动一样自恢复(NDRV_EN=4)。
- 为什么需要:慢臂管是“按工频极性常通”的——如果“交流”其实是方波 UPS 输出或直流分量,慢臂会以错误节奏换相,快臂脉冲会打在错误相位上;频率监测是在验证“极性信号仍是正弦工频”。
- 设计含义:变频/直流输入的非常规应用会触发此保护;启动需要 4 个合规半周期(≈40~44 ms @50 Hz),这是从上电到首个脉冲的最短延迟之一。
7. 掉电(BO)与线跌落(SAG)——两定时器的分级处置
- 机理(DS §12,图 13/14):同一对阈值 VBO(start) 1.10 V / VBO(stop) 1.00 V(≈78/71 VAC),配两个不同时长定时器:SAG 25 ms——容忍单线周期掉电,到期进软停止(内部控制电压缓放到 0、脉宽渐窄),极性信号保持,线电压一回升立即重启;BO 650 ms——到期才复位整机(含锁存故障清零)、禁极性检测,重启后等同初次上电。
- 物理直觉:SAG 是“躲”(半周期没了没关系,别硬打大占空比去补,那样只会把电流尖峰打进电网);BO 是“断”(真掉电了,别浪费、别空转)。
- 两级定时器对比(DS 图 13/14,双向定时器上行 360 µs):
| 维度 | SAG(线跌落) | BO(掉电) |
|---|---|---|
| 电压阈值 | 同一对:VBO(stop) 1.00 V / VBO(start) 1.10 V | 同一对 |
| 定时器 | tSAG(blank) 25 ms(20~30) | tBO(blank) 650 ms(520~780) |
| 到期动作 | 软停止:VREGUL 缓放到 0、脉宽渐窄 | 整机复位(含锁存故障清零)+ 禁极性检测 |
| 期间极性信号 | 保持激活,随时可重启 | 禁用 |
| 重启行为 | 线电压一过 VBO(start) 立即恢复 | 等同初次上电(含 NDRV_EN=4 计数) |
| 设计意图 | 单线周期掉电无感穿越 | 持续欠压下安全停机 |
- 设计含义:保持时间要求 ≤1 周期的应用(IT 电源典型)靠 SAG 层面无感穿越;软停止的“脉宽渐窄”避免了掉电瞬间的电流冲击——直接禁脉冲会让电感能量无处可去、母线侧出现电压尖峰(推断,与一般 PFC 软停止实践一致)。
8. 线范围检测——高低线判别与增益 ÷4
- 机理(DS §13):按 VLINE 峰值判高低线:>VHL 2.36 V 持续 300 µs → 高线;<VLL 2.22 V 持续 25 ms → 低线(25 ms 保证单周期掉电不误降级);低→高立即、高→低后有 500 ms 锁定时器防振荡。阈值 ≈167/157 VAC,落在任何国家标准市电都够不到的中间带。
- 为什么切增益:高线时数字补偿器环路增益降为 1/4。功率级增益 ∝ Vac²(恒定导通时间下 Pin = Vac²·ton/(2L)),230/115 = 2 → 功率增益差 4 倍;补偿器 ÷4 恰好抵消,两个线制下环路特性一致(该对应关系为控制理论推演,DS 未给出推导)。
- 设计含义:若应用输入长期在 160 VAC 附近(非标场合),模式切换会造成 12 dB 环路增益阶跃,需专项验证;常规 115/230 V 应用无需担心。
9. 交流过零管理与开环换向脉冲
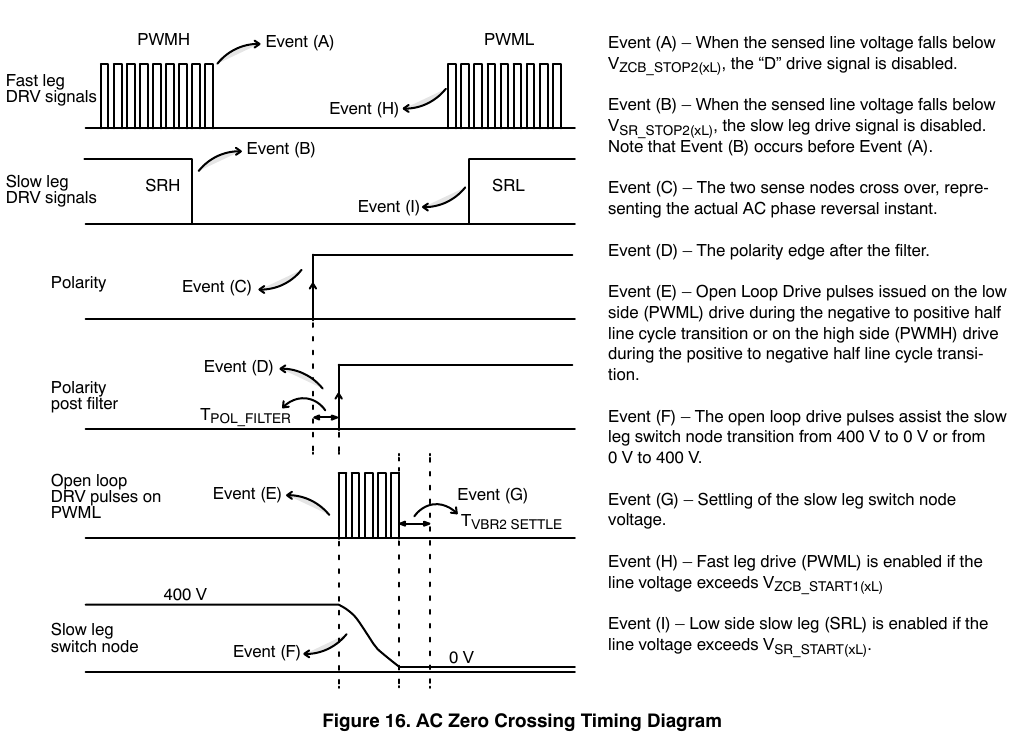
- 动机:过零区是图腾柱最脆弱的时刻——极性要翻转、慢臂节点要从 400 V 换到 0 V(或反向)、闭环环路(5~10 Hz)完全来不及跟踪工频过零。
- 机理一:分级阈值、提前封脉冲(DS §14,表 3):三类驱动各有停止/启动阈值——主 PWM 100/120 mV(≈10/12 V 线电压)、慢臂 SR 180/200 mV、同步 200/220 mV,均带迟滞。所有驱动都在真过零前禁用:主臂最先停(它在半周期里开关占比最大),慢臂次之,同步最后——这个“静默窗口”让极性判断在无开关噪声污染下完成。代价是少量过零电流失真,DS 明说这是有意换取极性信号精度与鲁棒性。
- 机理二:开环换向脉冲(DS 表 4,图 16 事件 E/F):过零后若用闭环脉冲去搬慢臂节点电压,此时占空比极高,电感电流尖峰过大。NCP1680 改发四级固定占空比 1/5 的开环脉冲串:Ton 1→2→3→4 µs、Toff 4→8→12→16 µs(周期 5→20 µs,DS 表 4 单位按译注判定为 µs)——每个脉冲把慢臂节点向目标轨多搬一点(图 16 事件 F:400 V↔0 V 的斜坡),Ton/Toff 同步渐增保持占空比。期间慢臂驱动与 (1−d) 驱动保持为 0。
- 时序全景(图 16 事件 A~I):B(线电压 <VSR_STOP,慢臂先禁,早于 A)→ A(<VZCB_STOP,主臂禁)→ C(两检测节点交越=真实换相点)→ D(滤波后极性边沿,滞后 TPOL_FILTER)→ E(开环脉冲,负→正转换打 PWML,正→负打 PWMH)→ F/G(慢臂节点斜坡转换与稳定)→ H/I(线电压 > 各自 START 阈值后主臂与慢臂重新使能)。
- 设计含义:过零区的 THD 由“静默窗口宽度 + 开环脉冲四级斜坡 + TPOL_FILTER 滞后”共同决定,三者都不可外部调——选型时 AC 型号(50 µs)对低滞后有需求的应用更合适;实测过零尖刺时应先看 POLARITY 边沿与 LVSNS 波形是否干净(04 陷阱 3)。
10. FCCrM 与导通时间调制——频率策略全解
- 机理一:恒定导通时间(DS §16,图 18):主 PWM 的 Ton 由数字补偿器输出 VREGUL 与内部调制斜坡比较产生;CrM 中斜坡斜率固定,Ton,max,CrM(AA 17.2 µs / AB·AC 10.2 µs)出现在补偿电压顶轨 VC(MAX)=4.2 V。恒定 Ton 的红利:Ipk(θ)=Vin(θ)·ton/L 自动正弦——一个标量(ton)同时完成电流整形,无需乘法器。
- 机理二:CrM→DCM 的自然过渡:负载降 → 补偿器压低 ton → 频率升高(fsw=(Vo−Vin)/(ton·Vo),CrM 下 Tsw=ton·Vo/(Vo−Vin),本库推导与 DS 一致)→ 撞上 FCLAMP(130/275 kHz)→ 转 DCM(周期被钳位拉长,出现死区)→ 负载再降,斜坡调制电路强制更长周期、更多谐振谷 → 频率折返(触发点:ton < (tON_FF)LL 3.84 µs / (tON_FF)HL 1.92 µs,AA 档)→ FMIN 30.5 kHz 封底压可闻噪声。
- 机理三:死区补偿 kDT(DS §19 无编号式):DCM 中平均输入电流不再等于 Ipk/2,而是 Ipk/2 × (Ton+Toff)/Tsw。NCP1680 把调制斜坡斜率乘以 kDT=(Ton+Toff)/Tsw → Ton 反比拉长 → 死区造成的电流“缺斤短两”被补回。数字例(AA 档,FCLAMP 钳位期 Tsw=7.7 µs):Ton=3 µs、Toff=2 µs、死区 2.7 µs → kDT=5/7.7=0.65 → 导通时间等效 ×1.54——不补的话该周期输入电流亏 35%。
- 电感上限 eq.1 推导:CrM+恒定 Ton 下半周平均功率 Pin = Vac²·ton/(2L)(对 Vin²(θ)·ton/(2L) 在半周期内取平均);令 ton=ton,max、Pin≈Po,解出 L = Vac²·Ton,max,CrM/(2·Po)。数字例(90 VAC、400 W):AA:L ≤ 8100×17.2µs/800 = 174 µH;AB·AC:L ≤ 103 µH。DS 正文提到按效率 η 修正而式中无 η(推断:以 Pin=Po/η 代入则 AA 档为 163 µH);工程上取再低 10~15% 留补偿余量(03 步骤 1)。
- 设计含义:一个 L 值同时被“最低开关频率(EMI)、Ton,max 裕量、峰值电流”三方约束——NCP1680 的型号分档(17.2 vs 10.2 µs)本质是把“低频大电感档”和“高频小电感档”做成两个 SKU,设计者先定功率密度目标再选型号。
11. FB 与数字补偿器——免外部补偿的代价与收益
- 机理(DS §17,图 20/21/22):母线分压 → S/H → 数字误差放大器+补偿器 → VCONTROL → 纹波消除 → VREGUL(=图 18 的 VC 的数字域版本)。等效 Type-II 元件值:GOTA=200 µS、RZ=24 kΩ、CZ=4.62 µF、CP=97.24 nF。本库复算:中频增益 20log10(24k×200µS)=20log10(4.8)=13.6 dB ✓;零点 1/(2π·24k·4.62µF)=1.44 Hz ✓;极点 1/(2π·24k·97.24nF)=68.2 Hz ✓。2 Hz 相位提升 >50°、5~10 Hz >70°、实测中频 13.4 dB(DS 原文与计算值 13.6 dB 并存,译者已注明)。
- 为什么是 Type-II + 低带宽:PFC 电压环必须压掉 100/120 Hz 二次纹波(否则输入电流三次谐波超标),带宽天然只能 5~10 Hz;13.6 dB 中频增益把穿越频率放在 5~10 Hz、>60° 裕量(DS 图 22:上限可到 14 Hz@45°)。
- 权衡——纹波消除电路:它压掉 VCONTROL 上的工频纹波(THD 收益),但在环路里等效又一级滤波,消耗补偿器的相位提升(DS 明说);这就是“名义 60° 裕量、上限 45°”的来源。
- 设计含义:外部不接任何补偿网络——你能调的只剩 kFB(改变 Vout,环路带宽不变,因为补偿器参数固定)与高低线模式(增益自动 ÷4)。改输出电压不会破坏环路,这是数字补偿方案对设计流程最大的减负。
12. 输出电压保护——多电平分级处置
以 Vout,nom=395 V 折算(DS §18):
| 电平 | VFB | 输出电压 | 动作 | 恢复 |
|---|---|---|---|---|
| UVP | 0.3 V(12%) | 47.4 V | 禁 PWM/SR,PFCOK 拉 low | VFB 回升 + 50 mV 迟滞 |
| BUV | 2.0 V(AA·AB)/1.5 V(AC) | 316 V(80%)/237 V(60%) | 禁驱动,TBUV 500 ms 后自动重启 | 定时器 |
| DRE 触发 | 95.5% | 377.2 V | 补偿网络加速充电(增益 5×/10×,PFCOK 低时 2.5×) | VFB 回到 98% |
| 调节 | 2.5 V | 395 V | 正常 | — |
| 软 OVP | 105%(2.625 V) | 414.8 V | 4 步阶梯降功率:VREGUL→75%/50%/25%/0%,每步 100 µs | VFB<103%(2.575 V) |
| 快 OVP | 108%(2.7 V) | 426.6 V | 模拟比较器立即封全部驱动脉冲 | VFB<103% |
- 为什么软 OVP 要分 4 步:一步到位关断会诱发母线电压下冲 → 环路再猛拉 → 反复振铃(大电容系统的“跷跷板”);阶梯降功率让能量净流出平稳过渡,DS 图 23 即此意图。
- 为什么快 OVP 是独立模拟通道:载突降/差模浪涌时母线电压可在毫秒级冲过 105%;采样保持+数字域有节拍延迟,快 OVP 直接盯着 FB 脚、绕过一切数字处理立即封脉冲——软 OVP 管“温和过冲”,快 OVP 管“突变过冲”。
- FB 开路后备:250 nA 灌电流 → VFB 跌破 UVP → 保护停机(DS §18);即“反馈线断了=系统安全停”,不是继续按旧指令泵能量。
- 软 OVP 四步阶梯的逐拍解读(DS 图 23):触发后 VREGUL 按每 100 µs 一档从 VCONTROL 的 100%→75%→50%→25%→0%,即 300 µs 内把传输功率平滑压到零。选 4 步而非 1 步的原因:母线电容储能巨大,功率突降→电压下冲→环路再占满的“跷跷板”需要数个工频周期才能平息;阶梯降功率让净流出能量单调、避免二次过冲。
- DRE(动态响应增强器)增益档(DS 表 3 §6.8):触发条件 VFB<VREF 的 95.5%,退出 VFB>98%;增益分两档——PFCOK 高(已到调节点)时 5×(AA·AB)/10×(AC),PFCOK 低时统一 2.5×。也就是说 DRE 的压制力度还与“系统是否在正常工作态”联动:启动/故障期用温和档,正常工作用强档——避免非正常态下的激进加速引发次生振荡(推断)。
- 设计含义:母线电容与后级器件耐压按 426.6 V(快 OVP)选;450 V 电容档是合理搭配,500 V 更稳。DRE 的存在让输出电容可以比传统方案小一档(下冲被环路主动压制),但载突降的 ΔV 仍需按 5~10 Hz 环路带宽核算(推断,属电容设计常规)。
13. 谷底检测——正负半周不对称的单绕组解法
- 动机:经典桥式 CrM PFC 里,“谷底”永远出现在辅助电压穿越零点的同一边沿上;图腾柱里这条经验失效。
- 机理(DS §19,图 24~27):正半周占空比受控管是低侧快管——期望开通时开关节点电压≈0(谷底),辅助信号呈下降沿过零;负半周受控管是高侧快管——期望开通时节点电压≈母线 400 V(对高侧管来说这才是“它的谷底”,DS 原话“负半周期中'谷底'实际上是一个峰值”),辅助信号呈上升沿。NCP1680 用同一组比较器:正半周“升过 200 mV 武装、跌破 100 mV 触发”;负半周“跌破 100 mV 武装、升过 200 mV 触发”——武装/触发角色互换,边沿检测+阈值检测合体,一颗绕组两个半周通吃。
| 参数 | 正半周(VVD1) | 负半周(VVD2) | 说明 |
|---|---|---|---|
| 武装阈值 | 升过 200 mV(150~250) | 跌破 100 mV(50~150) | 进入“可触发”状态 |
| 触发阈值 | 跌破 100 mV | 回升过 200 mV | 发出开通指令 |
| 迟滞 VVD(HYS) | 100 mV(min 50) | 100 mV(min 50) | 防谐振爬行期反复触发 |
| 传播延迟 | TVD1 50 ns(80 max) | TVD2 45 ns(75 max) | 触发到 PWMx=2.5 V |
| 最小 AUX 脉宽 | TSYNC 95 ns | 同左 | 过窄脉冲不予确认 |
| AUX 偏置 | 1 µA(0.5~2) | 同左 | 高阻设计,RAUX 取值自由度大 |
物理直觉:迟滞 100 mV + 双阈值的意义——谐振谷底附近辅助电压摆速慢、易被噪声污染,“先武装再触发”保证只在正确的边沿方向上接受触发;正负半周迟滞方向互换后,噪声在两个半周里都“进错门”。
- 外围配合(DS 图 27):RAUX1 直连不串隔直二极管(串了正负半周不对称);RAUX2 下拉分走高压摆电流;DAUX 肖特基钳负压;CAUX 调谐检测点。
- 设计含义:DS 图 25/26 实测显示 DCM 下开通前穿越 5 个谐振谷、CrM 下开通电压极低——谷底丢失的直接症状是“负半周 EMI 恶化、效率下降而正半周正常”(04 陷阱 5)。
14. ZCD 与同步 (1−d) 驱动——升压“二极管”的同步整流化
- 动机:(1−d) 期间电流走快臂互补管的体二极管(≈1 V 压降);让这颗管子同步导通(沟道 ≈RDS(on) 压降),中低线又顺带获得一段效率——但前提是绝不许反向电流。
- 机理(DS §21,图 29):四重门控——① 死区 TDT1 130 ns(90~170)防交叉导通;② ZCD 电压升过 VZCD(ARM)(300/100 mV)才武装:轻载 ZCD 信号小、永不过阈 → 同步管干脆不开(轻载时其开关损耗反而拖累效率,这是特性不是缺陷);③ VLINE>220 mV(≈线电压 22 V)——过零区不同步;④ PFCOK 置高——启动期禁同步防倒灌。同步管保持导通直到 ZCD 跌破 VZCD(TRG)=50 mV:触发点刻意贴近 0,把同步导通窗拉到最长、又恰好不让电感电流反流(反流=从母线抽能量打转,RMS 上升效率下降,DS 明说)。
- VZCD(TRIG) 的第二重职责:它还门控下一拍主 PWM(d) 脉冲的开通——ZCD 电压若持续高于 50 mV(电感里一直有电流),主脉冲被无限期消隐。两个受益场景(DS 原文):上电时线电压峰值≈母线电压的硬开关区;差模浪涌把母线电容峰充时,浪涌电流经 ZCD 电阻被看见,主脉冲在浪涌平息前保持禁用。
- 设计含义:ZCD 电阻 Rs 的取值是三边约束——上限 eq.3(限流)、下限要让满载 ZCD 峰值 >VZCD(ARM)(同步使能)、且远 > VZCD(MIN)(THD 增强器工作域);这三点都由同一颗毫欧电阻决定(03 步骤 3)。
15. 过载与峰值限流——把“积分器”当限流器用
- 机理(DS §22,图 30,表 5):(1−d) 开始瞬间的 ZCD 电压 = Ipk×Rs,即峰值电流的镜像。控制器测量 ZCD 电压超过 VZCDLIM1 的时长 TOS,积分成电压 VOS,再从 5 V 轨中减去——差值就是限流比较器阈值:过流越久、阈值越低,天然带“记忆”的逐周期限流。限流斜坡斜率还正比于瞬时线电压:线越高斜坡越快、同样阈值下 Ton 越短(表 5:85 V→最长 Ton 20.34 µs,265 V→4.77 µs;本库验证各行斜率×Ton = 5.00 V 恒等)。
- 为什么不用霍尔/CT:传统方案要么贵(霍尔)要么重(CT);NCP1680 用“已存在的 ZCD 信号 + 数字积分”顺带得到一个自适应限流,BOM 直降(DS 明说 significantly reducing system BOM cost)。
- 权衡:积分限流是“软”限流——瞬态过流第一拍仍会放过去(TOS 尚短、阈值还没压下来),真正的硬保护靠后级的 FAULT/热(推断;DS 未给瞬态响应指标,待核实)。高线 ZCD 限流自动 ×60% 则是显式的功率限制手段(DS §23)。
- 设计含义:VZCDLIM1 是按型号分档的(1.4/0.6 V),不能用“改 Rs 来改限流点”绕过型号选择——Rs 同时被同步使能、THD 增强器、限流三点约束,选型前先定型号再定 Rs。
16. THD 增强器——过零区的最后一公里
- 机理(DS §24,图 31):轻载与过零附近电感电流小,ZCD 电压在 VZCD(MIN)(70/30 mV)以下的时间变长——THD 增强器对该时长积分,产生小量导通时间扩展:电流越小、Ton 补得越多,把“过零区电流提前塌陷”的趋势顶回去。
- 分工:死区补偿(kDT)管“DCM 死区”这一段,THD 增强器管“小电流下 Ton 不足”这一段,两者协同实现全输入范围中重载 THD<10%(DS 原文指标)。
- 设计含义:THD 指标不达时先查三件事:LVSNS 滤波(极性滞后)、Rs 取值(VZCD(MIN) 工作域)、负载/线电压工况是否在指标覆盖范围内。
17. 软跳周期与 PFCOK——轻载的系统级协同
- 机理(DS §25~26,图 32~36):跳周期必须外部命令(SKIP 下拉 ≥56 µs,或 PFCOK 脉冲串 <0.5 V 持续 >30 µs 且快于 PFC burst 频率)。进入后:大部分功能下电(ICC4 0.54 mA typ)、输出电压自由衰减到 94% → 短暂脉冲串推回 100% → 再静默——“跳-串-跳”循环可无限持续。恢复消隐 500 ms;每 500 ms 开 400 µs 窗口检查外部命令是否解除。
- PFCOK 的双重身份:正常工作时输出 10 µA/V 电流源(母线电压镜像,对地电阻转成下游 UVLO 电平);启动到 VFB=98%VREF 之前硬拉低——同时它还是同步驱动、慢臂驱动、跳周期、BUV 判定的门控标志(没到调节点,这些统统不允许)。
- SKIP 的顺手好处:它是个 0~5 V 信号——直接接 NCP51820 的 Enable 关驱动器;驱动器无 Enable(NCP51530/NCP5183)就用 VCC 直通电路(SKIP→NMOS→PNP,DS 图 34)把驱动器 VCC 整个断掉。
- 跳周期时序常量速查(DS 表 3 §6.9 + §25):
| 常量 | 值(typ) | 作用 |
|---|---|---|
| VSKIP(th) | 1.5 V(1.2~1.8) | SKIP 脚跳周期命令电平阈值 |
| TSKIP1 | ≥56 µs | 命令最短时长(噪声免疫滤波) |
| ISKIP | 700 µA(450~) | 外部下拉必须克服的灌出能力 |
| TWINDOW | 400 µs | 每 500 ms 的命令复查窗 |
| VSKIP2 / TSKIP2 | 0.5 V / 30 µs | PFCOK 路径的脉冲串判据 |
| (RFB)recover / VRESTART | 94% / 2.35 V | 退出静默开始脉冲串的 FB 电平 |
| Trecover | 500 ms(400~600) | 恢复运行的消隐时间 |
| 软跳电压摆幅 | 100%↔94% | 静默期母线的自由衰减区间 |
- 设计含义:空载功耗指标是“PFC 静默 + 驱动器下电 + 下级突发工作”的三方协议,PFCOK/SKIP 的时序约定(30 µs/56 µs/400 µs 窗口)要写进系统联调清单。
18. 故障引脚与故障矩阵
- FAULT 脚(DS §27.1):下限 0.40 V=OTP(NTC,自恢复 0.92 V,上电消隐 5 ms);上限 3.0 V=OVP(锁存,典型接法 VCC-FAULT 间稳压管保护 20 V 级外驱);开路被钳位 1.7 V=安全;两路均 30 µs 滤波。
- 故障矩阵精编(DS 表 6):
| 故障 | 触发 | 处置 | 恢复 |
|---|---|---|---|
| 线跌落 SAG | VLINE<VBO(stop) 持续 25 ms | 软停止→禁 PWM/SR | VLINE>VBO(start) 立即 |
| 掉电 BO | 持续 650 ms | 整机复位、禁极性检测 | 等同初上电 |
| 线频率 1 | 边沿间隔出 41~72 Hz 带 | 禁慢臂,启 100 ms 定时器 | 合规间隔出现即复位 |
| 线频率 2 | 100 ms 到期 | 禁主 PWM,PFCOK 拉低 | 连续 4 个合规边沿 |
| UVP | VFB<0.3 V | 禁 PWM/SR | VFB 回升 +50 mV |
| BUV | PFCOK 高 且 VFB<2.0/1.5 V | 禁驱动,PFCOK 拉低 | TBUV 500 ms 自动重启 |
| 软 OVP | VFB>105% | 4 步降功率→禁 PWM(极性/SR 保持) | VFB<103% |
| 快 OVP | VFB>108% | 立即禁 PWM | VFB<103% |
| VCC UVLO | VCC<8.8 V | 禁全部驱动+极性 | VCC>10.5 V |
| OTP | VFLT<0.40 V 超 30 µs | 禁驱动 | VFLT>0.92 V 自恢复 |
| 故障 OVP(脚) | VFLT>3.0 V 超 30 µs | 禁驱动 | 仅主复位 |
| TSD | TJ>150 ℃ | 禁驱动 | TJ<100 ℃ |
- 设计含义:注意“保持激活”列——软/快 OVP、UVP、OTP、TSD 期间极性信号保持激活(复位快),只有 BO、线频率 2、UVLO 把极性也禁了(复位深);排查“保护后多久能重启”时按此表分层。
19. Device Functional Modes(工作模式汇总)
| 模式 | 进入条件 | 频率/Ton 行为 | 退出 |
|---|---|---|---|
| 待命(未启动) | VCC<10.5 V 或启动四条件未齐 | 无脉冲,ICC1 1.8 mA | 四条件齐+极性上升沿 |
| CrM(重载) | 线峰值区、ton>(tON_FF) | fsw=(Vo−Vin)/(ton·Vo),谷底开通 | ton 被压低 |
| DCM(轻载) | fsw 撞 FCLAMP 130/275 kHz | 周期钳位+死区补偿 kDT | 负载回升 |
| 频率折返 | ton<3.84/1.92 µs | 频率向 FMIN 30.5 kHz 折返 | ton 回升 |
| 软跳周期 | 外部命令(SKIP/PFCOK) | 静默,母线 100%↔94% 脉冲串 | 命令解除(500 ms 窗口检查) |
| 软停止(SAG 后) | VLINE<71 VAC 持续 25 ms | VREGUL 缓放 0、脉宽渐窄 | VLINE>78 VAC 立即 |
| 故障模式 | 见 §18 矩阵 | 按故障分级禁驱动 | 按故障分级恢复/锁存 |
精炼要点
| 要点 | 数值 | 为什么重要 |
|---|---|---|
| 省桥收益 | 低线 ≈1.9%、高线 ≈0.8%(本库推算) | 图腾柱化的效率预算来源 |
| 恒定 Ton 整形 | Ipk=Vin(θ)·ton/L | 无乘法器实现正弦电流,CrM 简单性的本质 |
| eq.1 电感上限 | AA 174 µH @400 W/90 V | 功率级第一步,也是型号选择的试金石 |
| CrM 频率公式 | fsw=(Vo−Vin)/(ton·Vo) | 峰值处最低频(EMI 频段起点),过零处最高 |
| 死区补偿 | 斜坡斜率 ×kDT | DCM 下功率因数的守门员 |
| 补偿器 | 13.6 dB/1.44 Hz/68.2 Hz | 免外部补偿;改 Vout 不破环路 |
| 过零策略 | 全静默 + 四级 1/5 占空比开环脉冲 | 换相期不能用闭环的根本原因:5~10 Hz 追不上 120 Hz |
| 谷底检测 | 200/100 mV 按极性互换武装/触发 | 负半周“谷”在 400 V 处——单绕组双向解法 |
| 同步四门控 | TDT1+ARM+220 mV+PFCOK | 同步管省损耗但不许倒灌的完整逻辑链 |
| 软/快 OVP | 105% 四步阶梯 / 108% 立即 | 温和过冲与突变过冲分流处置 |
上一级:NCP1680