Wolfspeed 应用笔记《Gate Driver Design for SiC Power Modules》Rev.1 全文精译 — SiC 功率模块栅驱动设计
原文:Wolfspeed, Inc. 应用笔记 PRD-09301 REV. 1,《Gate Driver Design for SiC Power Modules》(SiC 功率模块的栅驱动设计),© 2025 Wolfspeed,2025 年 5 月,共 69 页(第 1 页封面声明、第 2~3 页目录、第 4~68 页正文、第 69 页版本历史与参考文献)。封面声明照录:“本文件仅供参考,不构成保修或规格书;产品规格请见 www.wolfspeed.com 上的数据手册”。原文 PDF:
90_资料源/SiC_Wolfspeed_PRD09301_GateDriverDesign.pdf。 本篇为全文忠实精译:覆盖原文全部 7 章 + 附录——引言四要求(开尔文源极/隔离/载流能力/低电感)、栅驱动布局七节(隔离屏障/相邻栅与 KS 层/KS 屏蔽/隔离电源/紧凑栅回路/去耦电容/爬电与电气间隙)、性能提升十一节(栅电阻选择/独立开关栅阻/集成式 vs 分立式表 1/NTC 反馈表 2/负压选择/共享隔离电源表 3/最大开关频率式 (1)~(3)/共模电感/并联模块三方案/更高电压应用/使用全部栅极引脚)、噪声免疫五节(单端/差分/光纤/滤波/隔离方式表 5)、保护十节(过流 DESAT 三状态/软关断/两电平关断·不推荐/齐纳钳位·不推荐/UVLO/输入互锁/死区/有源米勒钳位/放电电阻/反压保护)、测量方法四节、应用三节、通用栅驱动子卡规格。式 (1)~(6) 全录,表 1~5 全录,图 1~90 逐图标注。 联动:姊妹篇 00_SiC栅驱动设计全译.md(ROHM 20 页栅驱动指南,驱动损耗 11 式与保护六件套视角)与 01_SiC器件与模块应用笔记全译.md(ROHM 89 页综合手册,模块与可靠性视角);SiC物理深潜 的“短路窗口 2~5 µs 保护链预算”与“驱动 checklist 12 条”在本篇展开为 Wolfspeed 视角的工程实现(DESAT 消隐时间权衡、软关断两种实现、死区 80~150 ns 示例、10 kΩ 放电电阻);隔离与 CMTI 通识见 GaN 与隔离驱动基础。
译注约定(先读)
- 原文公式为 PDF 嵌入数学对象,pdftotext 提取时数学斜体字形逐字重复、且不同字母可能坍缩为同一字符(如“𝑃𝑃𝑆𝑆𝑆𝑆”实为 P_PSU、“𝑄𝑄𝐺𝐺”实为 Q_G、“𝑚𝑚𝑚𝑚𝑚𝑚”实为 max、“𝑘𝑘𝑘𝑘𝑘𝑘”实为 kHz、“𝑛𝑛𝑛𝑛”实为 nC)——译稿按上下文逐式还原并标注;还原后全部代入复算。
- 原文笔误/排版问题保持原样加译注,汇总见文末“译者附注”;图全部为矢量图/仿真截图/实物照片,逐图标“见原 PDF 图 N(第 X 页)”并附图内可读信息;其中 16 张关键图(框图/应用电路/波形/保护时序/布局)已自原 PDF 翻拍嵌入,标注“图 N 翻拍见上(原 PDF 第 X 页)”,其余各图保留文字引用。
- 原文多处“here/这里”为指向 Wolfspeed 官网/文档库的超链接,转写时标注“(原文超链接)”。
- 器件与参考设计型号(CAB450M12XM3、CGD1700HB2M-UNA 等)、外部文档号(PRD-08333、PRD-08911 等)照录不译;数值与单位与原文一致。
引言(Introduction,原 PDF 第 4 页)
SiC(碳化硅)功率模块能以很快的开关边沿调制高电压与大电流,相比硅(Si)器件带来可观的系统级效率与功率密度提升。与许多嵌入式应用中使用的逻辑电平半导体不同,功率半导体需要一套高性能电路——称为栅驱动器(gate driver)——才能在大电流、高电压下可靠且安全地工作。本章详述功率模块栅驱动器的若干要求。
1.1 开尔文源极连接(Kelvin-Source Connection,原 PDF 第 4~6 页)
图 1(a) 给出一个概念性的三端 MOSFET,端子按功能标注:漏极(D)、栅极(G)、源极(S)。要开通 MOSFET,栅压必须以源极端子为参考超过器件的本征阈值电压 VTH——即栅源电压 VGS 必须大于 VTH。因此要正确偏置栅极,栅驱动器必须以 MOSFET 源极端子为参考电位(图 1(b)):此时驱动器输出与 MOSFET 同电位,驱动器即可控制 MOSFET 的通断。
见原 PDF 图 1(第 4 页):(a) 概念性三端 MOSFET(D/G/S)与 (b) 对应的栅驱动器连接。
在物理系统中,封装内部连接会在半导体 die 与功率模块端子之间引入寄生电感。这些电感虽经精心设计与制造已尽量减小,但在所有 Si 与 SiC 功率器件封装中都仍然存在。由于栅驱动器以 MOSFET 源极端子为参考,源极端子电感同时出现在器件的栅回路与功率回路中(图 2(a))——这个电感称为共源电感(common-source inductance),会在栅回路与功率回路之间引入显著耦合,影响开关动态并使 MOSFET 更容易发生误开通。该电感虽然通常很小,却仍能对开关动态产生很大影响。消除其影响的常用做法是给 MOSFET die 增加一条专用的开尔文(Kelvin)连接作为栅驱动器参考——这条连接绕开了源极电感,把栅回路与功率回路解耦(图 2(b))。Wolfspeed 功率模块的开尔文源极直接连到 die,把功率回路与栅回路中的该项电感降到最低(图 2(c))。这条引脚之所以叫开尔文源极(Kelvin-source)引脚,是因为它提供的是一条(相对功率回路)低电流的、直连 MOSFET 源极的连接。本篇将该引脚称为开尔文源极引脚或 KS 引脚;文献中常缩写为开尔文引脚(K)或源极引脚(S)——遇到这些写法时,务必确认该引脚确有开尔文源极功能。
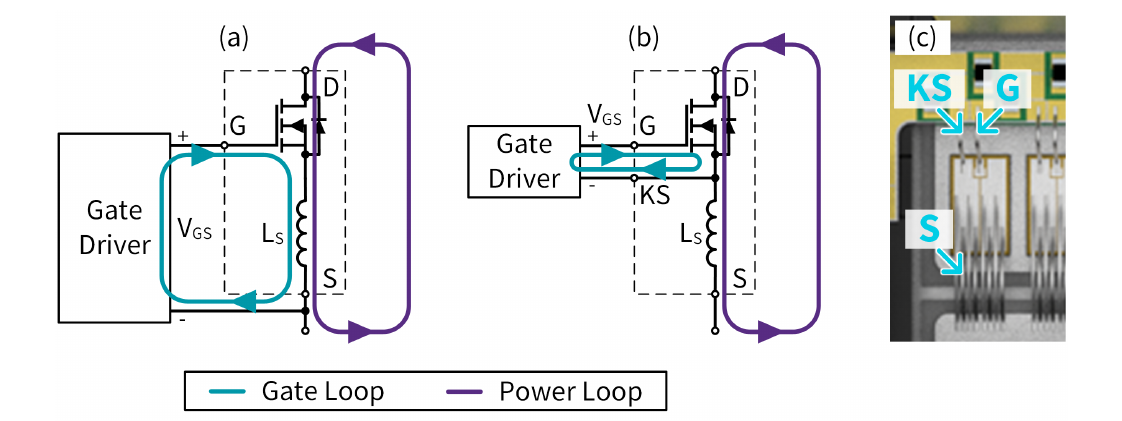
图 2 翻拍见上(原 PDF 第 5 页):(a) 共用电感的三端 MOSFET;(b) 带开尔文源极的四端 MOSFET;(c) 带专用开尔文源极键合线的功率模块内部引线示例。
大多数 Wolfspeed 功率模块为每个开关位都提供专用真开尔文源极连接,以保证模块的高性能开关动态。例如图 3 给出 Wolfspeed CCB021M12FM3T 无基板六合一(six-pack)功率模块的引脚图(取自模块 datasheet):模块虽有六只 MOSFET,但每个开关位都有专属的开尔文源极连接供接栅驱动器。注意该引脚图把开尔文源极缩写为 Sx(x 为开关位编号)——从电路图的上下文看,Sx 标识所在位置表明这些端子起开尔文源极作用,虽然命名缩写为 Sx。
见原 PDF 图 3(第 5 页):Wolfspeed CCB021M12FM3T 无基板六合一功率模块引脚图。
电路图不直接画出源极电感——它是电路中很小的寄生元件。尽管原理图上 Sx 端子看似与 U、V、W、DC− 端子直接相连,但必须认识到电路中仍存在少量源极电感。因此模块装入电路后,Sx 引脚不得与其对应的功率回路引脚在布线上相连:例如第一个半桥中,S1 不得与 U 相连、S2 不得与 DC−1 相连。在布局中把这些端子直接连起来会重新引入共源电感的种种问题,并且由于模块内部的开尔文源极键合线并非按承载大功率回路电流设计,还可能缩短器件寿命。
1.2 隔离要求(Isolation Requirement,原 PDF 第 6~7 页)
电力电子的基本积木是半桥电路(图 4(a) 概念图):高侧 MOSFET 的源极接低侧 MOSFET 的漏极,构成半桥中点。这个中点电压 VMID 随高/低侧器件交替通断而剧烈变化(图 4(b))——每秒变化常达数万次,且一般在数百伏之间来回摆动。要正确偏置高侧开关位,其栅驱动器必须以器件源极为参考——意味着驱动器参考电位也在大幅波动。没有适当隔离时,栅驱动器电路上出现的高电压会给低压控制器带来噪声问题、造成灾难性失效,并/或构成重大安全风险。为防止这些问题,栅驱动电路必须提供与工作电压相称的隔离。
见原 PDF 图 4(第 6 页):(a) 半桥栅驱动器位置;(b) 概念性中点电压波形。
虽然图 4 示例中的低侧栅驱动器参考电位不像高侧那样波动,低侧驱动器同样需要适当隔离。Wolfspeed 建议所有功率模块开关位都使用隔离型栅驱动器,理由有四:
- 提升系统安全:功率级发生故障时,隔离保护低压电路与操作人员免受危险电压;依应用不同,该隔离可能是通过各项法规认证的强制要求。
- 切断噪声路径:没有隔离屏障时,快速边沿(dV/dt 与 di/dt)噪声会从功率级直接耦合进控制器,造成偶发或灾难性失效;加入隔离屏障可大幅降低这种噪声。
- 消除地环路:隔离把低压控制电路参考与高压功率电路参考解耦,消除系统中的直接地环路,防止功率级的不受控瞬态电流流动。
- 模块化设计:隔离使同一套栅驱动电路可用于所有开关位。半桥之外的其他拓扑(如中点钳位型逆变器 NPC)中,低侧开关位的参考电位同样在波动。
1.3 载流能力要求(Ampacity Requirement,原 PDF 第 7~8 页)
所有功率半导体的制造过程都会引入杂散电容,影响电路工作。图 5 给出标准 MOSFET 中起主要作用的寄生电容。这些电容大小差异很大且普遍依赖电压。器件要按预期工作,栅驱动器必须有足够的峰值载流能力(peak ampacity),快速给这些电容充放电。功率模块内部多只 MOSFET 并联、电容相加,因此需要更高的峰值载流能力。
见原 PDF 图 5(第 7 页):包含主要寄生电容的简化 MOSFET 模型。
功率模块的栅极峰值载流需求可以很容易地在钳位感性负载(CIL, Clamped Inductive Load)仿真中观察。Wolfspeed 为其全部功率模块提供了模板仿真与模块模型下载(原文超链接);许多 Wolfspeed 模块模型也直接内置在 Analog Devices® LTspice® 仿真软件中。图 6(a) 给出 LTspice 中的 CIL 仿真电路示例(模板文件 DPT_Test_Stand_HB.asc),被测对象为 Wolfspeed CAB006M12GM3 无基板半桥模块;CIL 测试详见 PRD-08333。仿真设置:栅电阻 1 Ω、母线电压 800 V、源极(负载)电流 200 A。监测功率源电流与栅电流,结果见图 6(b):本例中栅电流在瞬态事件中达到约 6 A 的峰值。栅驱动器必须能支撑这样的电流瞬变才能让模块高性能工作。注意开通与关断事件中都会出现峰值电流——栅驱动器必须既能灌(sink)又能拉(source)所需电流。
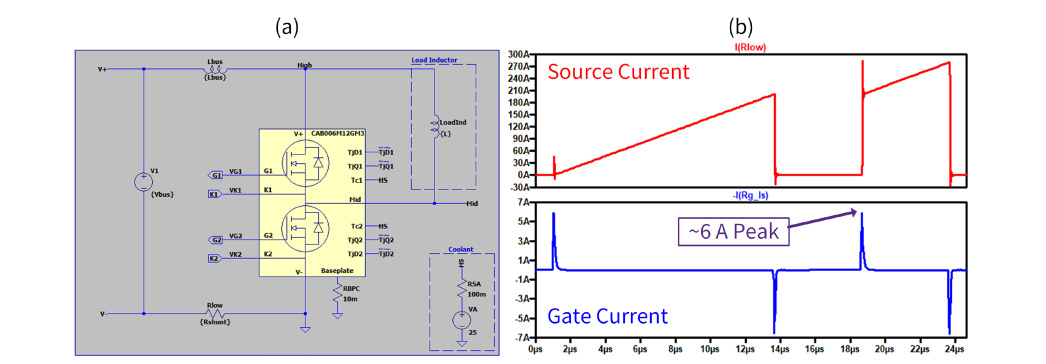
图 6 翻拍见上(原 PDF 第 7 页):(a) CAB006M12GM3 模块的 CIL 仿真原理图(LTspice 模板 DPT_Test_Stand_HB.asc);(b) 仿真电流波形(栅电流瞬态峰值约 6 A)。
1.4 低电感要求(Low-Inductance Requirement,原 PDF 第 8~9 页)
栅驱动器与 SiC MOSFET 之间的物理连接会引入寄生电感 LG。该电感会给系统引入延迟,并可能因过冲或振铃过大而使栅信号越出安全工作边界。寄生电感在栅回路中的影响虽不及功率回路(功率回路电感对高性能工作影响最大),但仍须通过最佳实践的元件布置与走线加以限制。
为演示寄生栅电感的影响,图 7 给出图 6(a) 仿真在不同栅电感下的结果,展示栅电感对 VGS、VDS、ID 的敏感性。结果呈现三条规律:第一,随栅电感增大,VDS 与 ID 相对栅压翻转起点出现延迟,会给快速控制环路、模块并联带来问题,并可能需要加大系统死区以避免直通;而且这个延迟同样出现在故障检测后的关断过程中,会拖延短路保护。第二,栅电感限制栅驱动 IC 与去耦电容(见 2.6 节)能提供的峰值栅电流,使器件瞬态变慢、开关能量增大(图 7 的栅电流波形可见此影响)。第三,栅电感越大,VGS 振荡越剧烈:振铃峰值更高、振荡更久,可能缩短器件寿命。栅电感要到较大取值才产生显著影响——因此功率回路电感永远优先于栅回路电感处理。此外,栅驱动器常经连接器接到功率级,连接器本身往往主导栅驱动的总电感,所以把板上电感做低很重要,因为连接器还会额外叠加可观的电感。
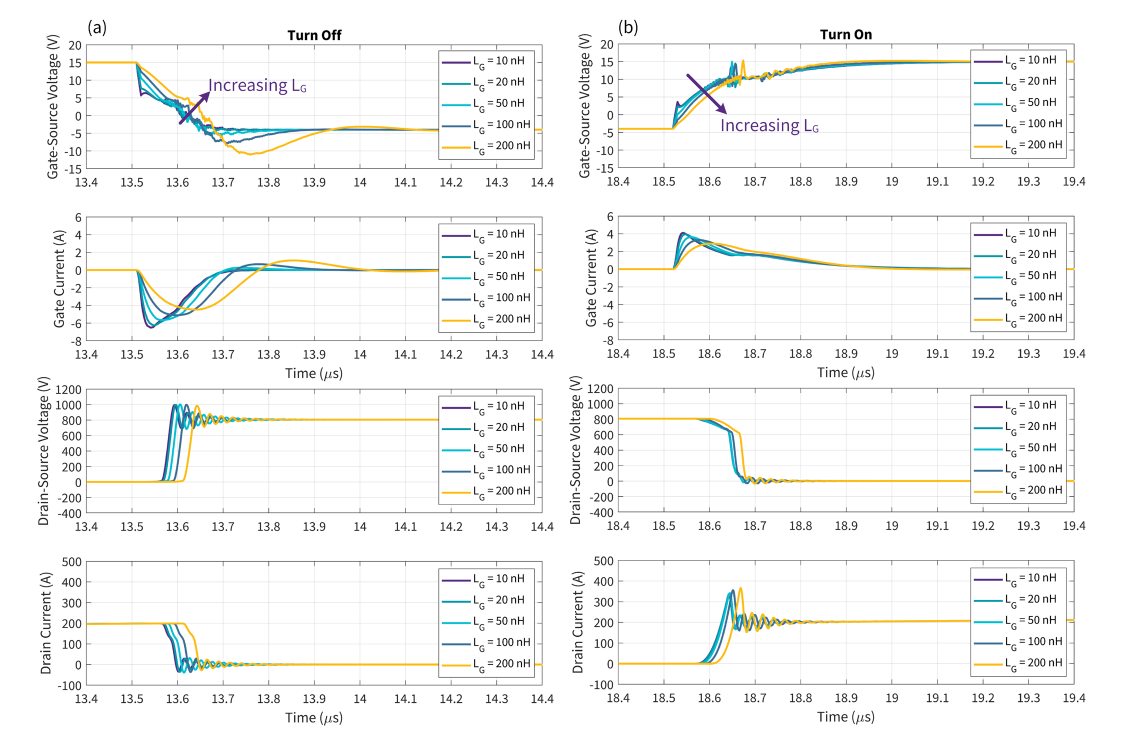
图 7 翻拍见上(原 PDF 第 9 页):栅电感敏感性仿真——(a) 关断过程与 (b) 开通过程的 VGS/VDS/ID/栅电流多电感值对比。
2. 栅驱动布局指南(原 PDF 第 9 页起)
SiC MOSFET 的电路板布局要求与 Si 器件在根本上相同;但 SiC 的快速边沿会放大布局中的任何失误。要发挥 SiC 功率模块的全部性能,栅驱动布局应遵循本节指南。
2.1 隔离屏障(Isolation Barrier,原 PDF 第 9~11 页)
栅驱动器是低压控制电路与功率级高压大电流之间的桥梁。驱动器首先要做的就是用**隔离屏障(isolation barrier)**把功率电路与逻辑电平控制电路电气隔离(galvanic barrier),防止危险电位耦合到控制电路或操作人员。栅驱动 IC 通常自带集成隔离屏障,而不需另加芯片实现保护。屏障把驱动器输入侧的低压信号与功率侧的高电位信号分开。图 8 给出概念性栅驱动 IC,芯片左右两侧分列两类电路。
见原 PDF 图 8(第 10 页):概念性栅驱动 IC 的隔离屏障(左侧输入/右侧输出)。
所选栅驱动 IC 的隔离电压必须高于电路电压;隔离额定值连同适用的隔离安全认证与测试流程由器件厂商提供。任何跨越隔离屏障的元件都必须具备与目标工作电压相称的隔离额定——这一要求适用于栅驱动 IC、隔离电源(2.4 节)以及任何跨屏障的器件。特别地,隔离屏障上不得跨铜——否则系统就没有隔离了。例如让地铜皮(ground pour)从低压侧蔓延到高压侧,会破坏隔离、引入噪声并可能损坏控制器。图 9 概念性地演示了考虑隔离时的错误与正确布局。
见原 PDF 图 9(第 10 页):(a) 铜跨越隔离屏障的错误布局;(b) 无违规的正确布局。
高侧与低侧开关位参考电位不同,半桥两个开关位之间也必须有适当隔离。多数情况下不需要元件跨接高/低侧屏障,但两者之间绝不能存在铜耦合路径——否则开关事件的高 dV/dt 会耦合到对侧、引发误开通。这条屏障常可比栅驱动 IC 的屏障小(功能隔离 vs 基本隔离/加强绝缘的爬电距离),因为高/低侧隔离失效并不影响用户可触及的系统部分。
图 10 给出 Wolfspeed 设计的 CGD1700HB2M-UNA 栅驱动器上隔离屏障的实例。该驱动器用于驱动半桥模块,含高侧与低侧各自独立的驱动电路。图中画出各板层的全部铜皮(含内层):尽管多层板,设计仍遵守隔离要求——没有任何铜跨越隔离屏障,整个电路被清晰地划成控制侧与功率侧。设计还在隔离区开了**板开槽(board cutouts)**以改善爬电距离(见 2.7 节)。CGD1700HB2M-UNA 面向系统联调与早期设计导入;大批量设计场合,Wolfspeed 与多家栅驱动厂商合作开发符合相应合规标准的方案(面向 Wolfspeed 器件的 SiC 优化驱动器完整清单见原文超链接;各种隔离实现的更多信息见 4.5 节)。
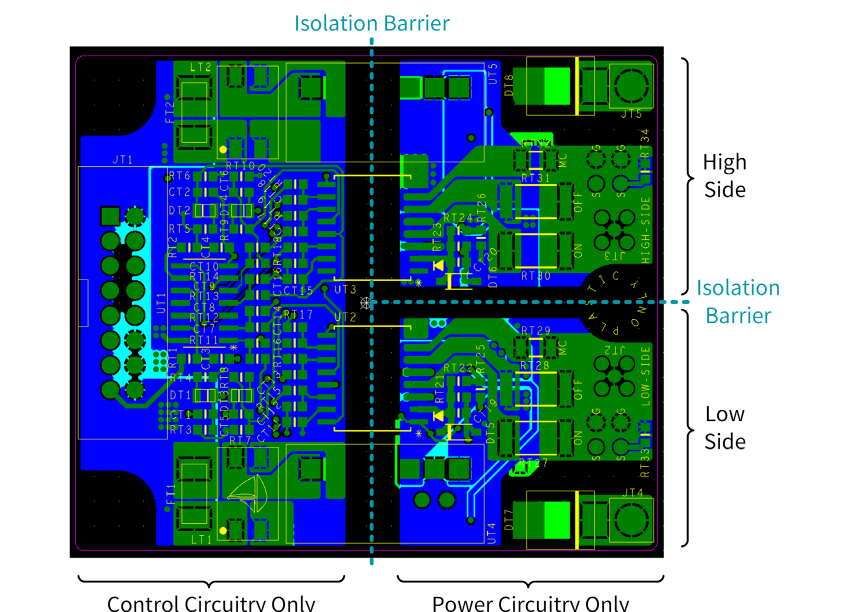
图 10 翻拍见上(原 PDF 第 11 页):Wolfspeed CGD1700HB2M-UNA 的隔离屏障(多层板铜皮视图 + 隔离开槽)。
2.2 相邻的栅极层与开尔文源极层(原 PDF 第 12 页)
高栅电感会给栅极带来过冲与振铃,可能超出最大/最小额定值或引发误开通(见图 7)。许多设计者已认识到功率回路低电感对限制过冲的意义;栅驱动侧同样要特别用心降电感。功率回路的影响更大、永远优先,但栅回路电感也要尽量压低。降低栅回路电感最重要的方法:让栅极与开尔文源极连接位于印制板(PCB)的相邻层。不是在同一层走两条线,而是一个铜皮多边形(俗称“覆铜/pour”)直接叠在另一个正下方。连接应当用宽多边形/覆铜实现而非简单走线,以同时降低栅回路电感、栅回路电阻与信号延迟。此外(见 2.3 节),开尔文源极连接还应始终用来“屏蔽”栅信号、使其与板上其他电路隔开。相邻层使栅极与开尔文源极之间产生磁通抵消(flux cancellation),显著降低栅回路电感——图 11 演示了这一效应。这是影响栅电感的最关键因素,优先级高于其他降感手段。
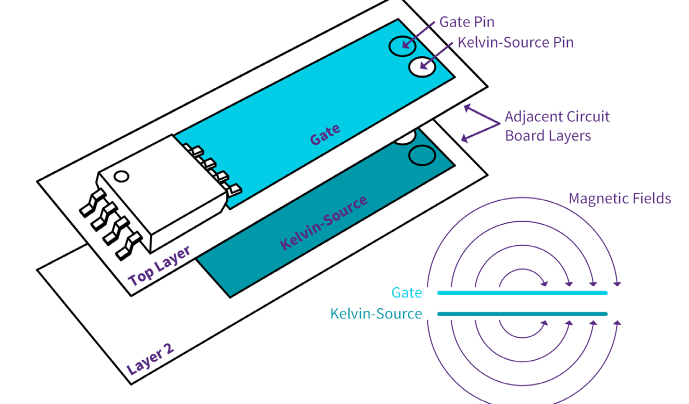
图 11 翻拍见上(原 PDF 第 12 页):相邻的栅极与开尔文源极 PCB 层通过磁通抵消降低栅电感(两层电流方向相反、磁通对消的示意)。
2.3 开尔文源极屏蔽(Kelvin-Source Shield,原 PDF 第 12~13 页)
按 2.2 节实现相邻栅极与开尔文源极层时,Wolfspeed 建议开尔文源极层位于栅极层与其他层电路之间。例如图 12 给出多层板叠层局部示例:板上栅信号必须从 DC+ 与 DC− 网络上方走过。此例中,驱动器的开尔文源极在第 2 层,夹在栅信号(顶层)与其他电路(第 3 层至底层)之间。相邻层改善栅回路电感,屏蔽则减少窜入栅信号的噪声。CRD25DA12N-FMC 三相逆变器设计是采用开尔文源极作屏蔽层的参考实例。
见原 PDF 图 12(第 13 页):用开尔文源极作“屏蔽”层的叠层示例——顶层栅信号 / 第 2 层 KS / 第 3 层以下其他电路(DC+/DC− 在栅信号下方走过)。
2.4 隔离电源(Isolated Power Supply,原 PDF 第 13~14 页)
典型栅驱动器有两类隔离:信号隔离与功率隔离。本篇大部分内容围绕栅驱动 IC 及其周边电路,功率隔离通常用一个独立单元即可实现;本节给出功率隔离要求的要点。信号隔离一般集成在栅驱动 IC 内,或由专用数字隔离器承担(见 4.5 节),用于传输脉冲控制与反馈信号。但信号隔离器一般供不出驱动功率模块所需的功率——为此栅驱动器还需要隔离电源单元(PSU)。信号隔离可以容耦、磁耦或光耦实现;功率隔离则几乎总是用隔离变压器实现——其他隔离方式一般达不到驱动 SiC 器件的目标功率输出。
在功率模块参考设计与栅驱动器中,Wolfspeed 通常采用带集成正负分轨输出的 PSU来产生独立的正、负输出电压(见 3.5 节)。这类 PSU 自带隔离屏障,多家厂商均有驱动 Wolfspeed 模块所需输出电压的产品,通常只需外挂输入/输出电容和/或输出电压调整电阻。CGD1700HB2M-UNA 采用的 PSU 见图 13。注意这类 PSU 的输出电压调节精度并不总是很高:若应用对输出调节有更高要求,可在 PSU 输出加低压差线性稳压器(LDO)。Wolfspeed 模块设计虽然通常采用一体化隔离 PSU,但依成本与尺寸约束也有其他产生输出电压轨的方法,如反激或推挽变换器——详见 PRD-04814。
见原 PDF 图 13(第 13 页):CGD1700HB2M-UNA 上的隔离 PSU 实装。
当采用的隔离 PSU 不自带正负分轨时,可以加一只齐纳(Zener)二极管来构造分轨。图 14(a) 为带集成分轨输出的 PSU,图 14(b) 为不带集成分轨、用齐纳二极管构造分轨的 PSU。该方法中:负压由齐纳二极管的电压额定值调节,正压等于总输出电压减去负压。控制负压轨只需选合适电压等级的齐纳管;控制正压轨则用 LDO 调节总输出电压(VOUT+ − VOUT−)。用齐纳管构造分轨输出的更多信息见 PRD-04814。
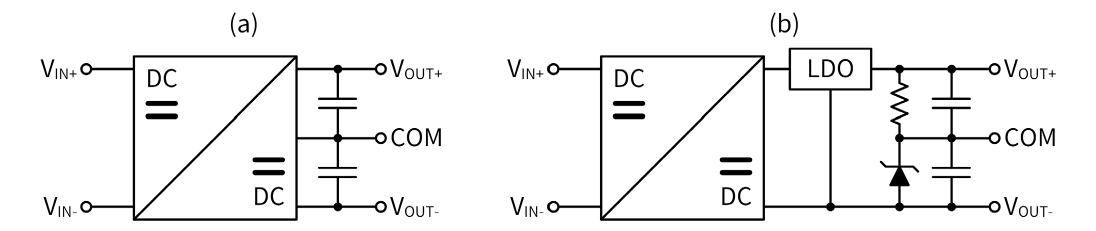
图 14 翻拍见上(原 PDF 第 14 页):隔离 PSU——(a) 带集成分轨输出;(b) 无集成分轨、用齐纳二极管构造分轨。
2.5 紧凑栅回路(Compact Gate Loop,原 PDF 第 14~15 页)
如前所述,栅驱动器电感是保证系统可靠稳健的关键参数。“栅极与开尔文源极相邻平面”这类最佳实践已能立刻带来显著收益;进一步的做法是让栅驱动器与 MOSFET 栅极端子在物理上尽量靠近——连接越短,栅回路电感越低。紧凑栅回路还有以下额外收益:
- 去耦电容更有用(见 2.6 节):去耦电容用于支撑 MOSFET 快速通断所需的大瞬态电流,只有靠近栅驱动 IC 放置才最有效;紧凑栅回路有助于实现这一点,让去耦电容更好地支撑大瞬态电流。
- 噪声敏感性更低:栅信号电平只有几十伏,远低于功率级的数百伏,因此比电路其他部分更怕噪声;缩小栅回路的物理尺寸就缩小了可能充当噪声/EMI 天线的电路面积。
- 需要隔离屏障的面积更小(见 2.1 节):隔离屏障要求 PCB 上留出空白区(无元件无铜皮);紧凑栅回路减少所需空白区,从而实现更小的整板、更低成本。
- 信号延迟更小:在快速控制环路以及过流等故障条件下,延迟会导致本可避免的失效;限制栅回路尺寸可减小系统延迟、保证快速响应。
再看 CGD1700HB2M-UNA:其高侧与低侧驱动位的隔离区尺寸仅 25.4 mm × 30.5 mm(图 15(b)),整个栅驱动器(含控制电路)也只有 50.8 mm × 61.0 mm(图 15(a))。这种紧凑的元件布置与走线使该驱动器可用于高性能、高频应用。
见原 PDF 图 15(第 15 页):紧凑栅驱动器的尺寸——(a) CGD1700HB2M-UNA 整板 50.8 mm × 61.0 mm;(b) 高/低侧驱动电路隔离区 25.4 mm × 30.5 mm。
2.6 去耦电容(Decoupling Capacitors,原 PDF 第 15~16 页)
即使栅驱动 IC 的峰值载流额定足以支撑特定工况,板上的电源也多半撑不住瞬态能量需求。去耦电容用于在峰值瞬态期间稳定栅驱动电压轨,并提供 MOSFET 栅极充放电所需的能量。因此栅回路电感由栅驱动 IC、MOSFET 与去耦电容三者合围的回路面积决定——高频电流主要走这条路径。图 16 给出开通事件中经去耦电容 CD 的高频栅回路概念图。去耦电容必须按功率模块的瞬态脉冲合理取值——多管并联的模块栅电容可能很大。
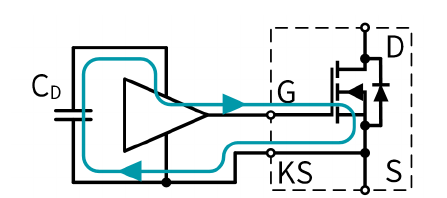
图 16 翻拍见上(原 PDF 第 15 页):开通事件中经去耦电容 CD 的高频栅回路(驱动 IC、栅极、去耦电容合围的最小回路)。
例如 CGD1700HB2M-UNA 在高、低侧位置的 VDD-源极与 VSS-源极之间各布置 20 µF 电容。高侧开关位的电容连接见图 17(a);这些电容不仅容量大,而且贴近栅驱动 IC 与模块栅极引脚放置以限制栅回路电感。图 17(a) 原理图中对应的电容,在图 17(b) 的电路板上相对栅驱动 IC 与输出引脚的位置予以标注。
见原 PDF 图 17(第 16 页):CGD1700HB2M-UNA 高侧去耦电容——(a) 原理图;(b) 布局(电容紧贴驱动 IC 与模块栅/源引脚)。
2.7 爬电与电气间隙(Creepage and Clearance,原 PDF 第 16~18 页)
SiC 设计采用的高电压加大了空气击穿或粉尘等污染引起电弧的风险。两电位之间的最短空间距离为电气间隙(clearance);沿材料表面的最短距离为爬电距离(creepage)。图 18 概念性对比了两只紧密排列 IC 引脚之间(中间开板槽)的爬电与间隙路径:板开槽不影响间隙——两引脚间的空气距离不变,要增大间隙只能把两只 IC 物理拉开[原注 1:间隙也可通过引入绝缘材料(如敷形涂层 conformal coating)来增大];相反,板开槽增大了爬电距离——它在板表面引入了物理壁垒。
见原 PDF 图 18(第 16 页):爬电与间隙路径对比(板开槽增大爬电、不影响间隙)。
[原注 2:爬电距离还依赖表面材料,本讨论聚焦印制电路板。] 所需的爬电与间隙距离一般由法规机构按设计工作电压规定;规定爬电和/或间隙要求的标准示例有 UL 61800-5-1、IEC 60664-1、IPC-2221A——具体遵循哪个标准取决于应用与使用国。爬电要求常比间隙大得多,以考虑板上积尘等污染引起的电弧风险。增大爬电的手段包括在违规部位之间加板开槽或挡墙。
注意栅驱动器上许多信号之间的电位差很小:典型半桥应用中,即使母线电压高达数百上千伏,同一只栅驱动器的引脚间只有约 20 V 电位差——只需极小的爬电与间隙。图 19 演示按相近电位对栅驱动元件分组:各组之间必须满足对高电压的爬电与间隙要求,但同组内的信号可以靠近走线。许多 PCB 设计软件把这种分组叫 Net Class(网络类)。
见原 PDF 图 19(第 17 页):按相近电位分组的网络示例(同组紧凑走线、组间满足高压距离)。
必须注意组与组之间的电压差仍然很高,这些场合必须按规矩留足爬电与间隙。此外,实现过流保护(如退饱和电路,见 5.1 节)时,栅驱动电路需要从 MOSFET 漏极引反馈——漏极端子要阻断全部母线电位,此处必须按全额爬电与间隙执行。图 20 给出 CGD1700HB2M-UNA 上的网络类分组及组间爬电距离:板上开槽以增大组间爬电;特别地,高压 DESAT 二极管与其他网络类之间留了很大的爬电距离——因为这些二极管可能阻断全部母线电压。
见原 PDF 图 20(第 18 页):(a) 原理图与 (b) CGD1700HB2M-UNA 上的网络类分组示例(含组间爬电距离与开槽;高压 DESAT 二极管单独大间距)。
3. 提升栅驱动性能(原 PDF 第 18 页起)
上一节讲了保证可靠一致工作的要求与最佳实践;本节给出进一步提升栅驱动性能的指南,并讨论各种降成本方案的权衡。
3.1 栅电阻的选择(原 PDF 第 18~19 页)
设计者控制 SiC 功率模块开关动态的最简单手段之一是改变外部栅电阻 RG。栅电阻接在栅驱动器输出与 MOSFET 栅极引脚之间(图 21)。改变栅电阻可以调节开关损耗、压摆率与过冲:图 22 把图 6 的仿真改用不同外部栅电阻值演示开关动态——栅电阻增大,dV/dt 与 di/dt 下降,过冲与振铃减小,但开关损耗增大。选择外部栅电阻的权衡如下,应由设计者逐案评估。一般而言,设计者会选择最激进(最小)的 RG——前提是满足器件最大 VDS 额定和/或法规与外部元件额定:
- 安全工作区(SOA):快边沿会因寄生电感与体二极管反向恢复产生高 VDS 尖峰;选栅电阻时应保证器件不超出击穿电压额定。注意调栅电阻不是压 VDS 过冲的唯一手段——改善板布局(降低电感)或选反向恢复尖峰更小的器件同样有效。
- 损耗预算:栅电阻越大、边沿越慢,开关期电压电流交叠越多、开关损耗越大;依系统开关频率、效率要求与散热方案,大栅电阻带来的损耗增量可能无法接受。减小栅电阻可改善系统效率与热。
- EMI 要求:高压摆率及其后续高频振荡会贡献 EMI;用大栅电阻放慢动态是抑制 EMI 辐射、帮助通过法规 EMI 标准的手段。注意 EMI 也可通过策略性 PCB 布局、元件选型与滤波元件来抑制——并非只有加大栅电阻一条路。此外某些应用(如电机驱动)有绝缘或电机厂商规定的最大 dV/dt 限制,常需更大的栅电阻来满足。
- 无源元件额定:电容通常有最大瞬态电流(di/dt)额定,磁件有时有最大 dV/dt 额定;当这些无源元件无法换成更高额定品种时,可能要用栅电阻限制功率模块的压摆率。
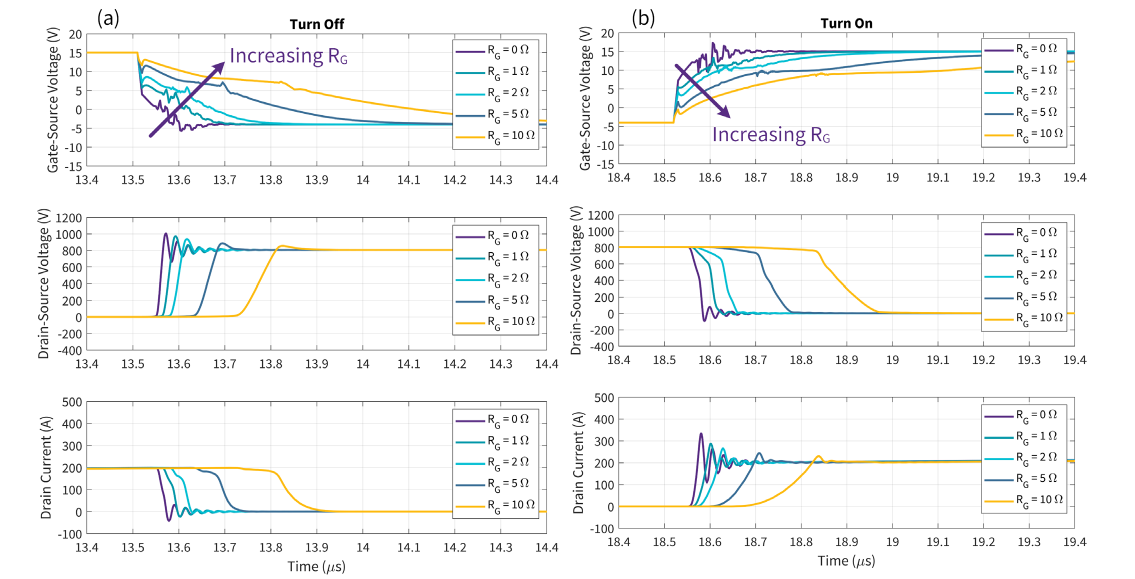
见原 PDF 图 21(第 19 页):外部栅电阻的位置(驱动器输出—RG—栅极引脚)。 图 22 翻拍见上(原 PDF 第 19 页):栅电阻敏感性仿真——(a) 关断与 (b) 开通的 VGS/VDS/ID/栅电流多阻值对比。
3.2 独立的开通与关断栅电阻(原 PDF 第 20~21 页)
为获得最佳性能,设计应支持开通与关断各自的独立栅电阻——两类动态可以分别整定,按匹配压摆率或在 SOA 内最大化效率等准则选取。许多情况下,仅用 datasheet 的开关损耗与压摆率曲线就能估算出近似栅电阻值。例如:假设设计者使用 CAB425M12XM3 模块、设计最大 dV/dt 限制为 25 V/ns。CAB425M12XM3 datasheet 中相关的开关损耗与压摆率曲线见图 23。用图 23(a) 可以找出把电压压摆率压在限值以下的最低栅电阻——本例选出 3 Ω 开通、1.3 Ω 关断。若开通关断共用一只电阻,就只能取两者中较大的 3 Ω。栅电阻越大开关损耗越大:把关断电阻从 3 Ω 降到 1.3 Ω 可把关断损耗 EOFF 从 13.1 mJ 降到 8.3 mJ——降低 37%。[代入核对:8.3/13.1 = 0.634,降幅 36.6% ≈ 37% ✓。]这种独立栅阻整定只需很少的额外元件,却能显著改善系统性能。
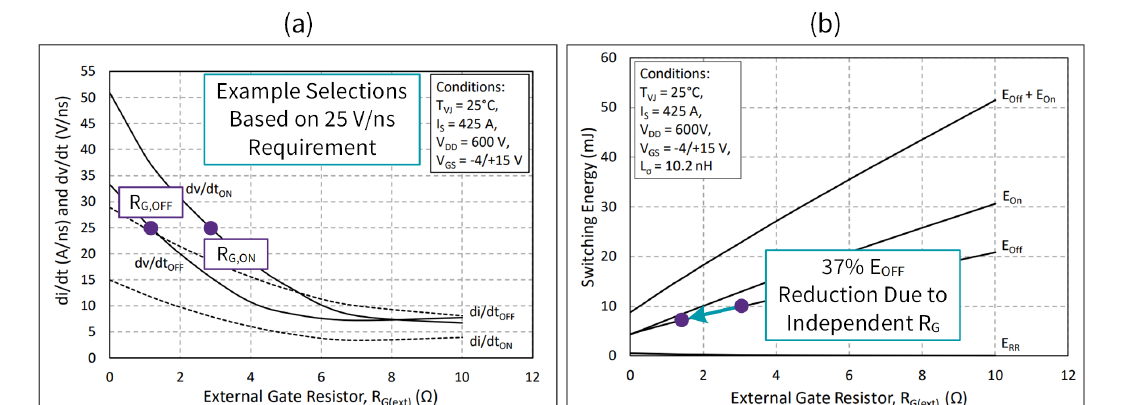
图 23 翻拍见上(原 PDF 第 20 页):CAB425M12XM3 (a) dV/dt 与 di/dt 对外部栅电阻、(b) 开关能量对外部栅电阻的 datasheet 曲线(25 V/ns 限 → 3 Ω/1.3 Ω;EOFF 13.1→8.3 mJ)。
datasheet 预估值可进一步用 SPICE 仿真、钳位感性负载测试或终端应用测试整定。注意整定时要对系统寄生电感有准确估计——高电感系统的表现可能比 datasheet 实测更差。高性能应用的驱动器精确整定最好在试验台上用真实硬件进行,以保证全部寄生电感都包含在测量中。
许多栅驱动 IC 默认就带独立的开通/关断输出以支持独立栅阻整定(图 24(a))——此时只需把两只电阻接到各自输出即可。CGD1700HB2M-UNA 采用这种实现,见图 25。IC 无此功能时,可用“导引(steering)”二极管轻松补上(图 24(b)、图 24(c)):图 24(b) 把两个栅电阻完全解耦;图 24(c)[译注:原文误印为“Figure 23(c)”,按上下文应为图 24(c)] 则利用“关断电阻一般小于开通电阻、开通动态更易违反过冲限制”的特点——该配置下开通电流流经 RG,ON,关断电流同时流经 RG,ON 与 RG,OFF',得到更低的等效关断电阻。采用导引二极管方案时,二极管应选对电路动态影响最小的型号——任何二极管电感或慢速动态特性都会影响 MOSFET 动态。
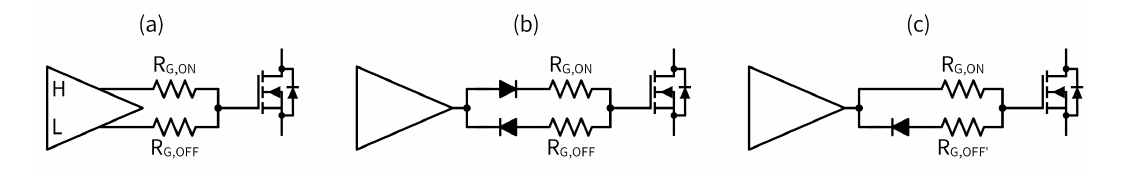
图 24 翻拍见上(原 PDF 第 21 页):开通/关断独立栅电阻的三种实现——(a) 带独立输出的驱动 IC;(b) 双导引二极管;(c) 关断导引二极管。 见原 PDF 图 25(第 21 页):CGD1700HB2M-UNA 上的独立开通/关断栅电阻实现(含米勒钳位连接)。
3.3 集成式与分立式栅驱动(原 PDF 第 21~23 页)
栅驱动器有两种集成方式:(1) 功率级与栅驱动器分属不同电路板;(2) 功率级与栅驱动器集成在同一块板上。在大功率电路(约 200 kW 以上)中通常采用叠层母排或厚铜 PCB,把栅驱动电路放在功率级同一板上往往不现实。在较低功率应用(薄铜 PCB)中,栅驱动器位置的取舍更加依赖应用——尤其当模块的功率端子与栅极端子共用同一种安装方式时(如 WolfPACK 系列模块的压接引脚)。两种方案各有优势,详述如下并汇总于表 1:
- 可维护性:集成方案中驱动器出问题须整个组件返修/更换;分立方案中可单独更换一块驱动板。
- 跨产品复用:分立方案中一套栅驱动设计可支撑多个项目——例如面向 XM 产品系列的一套驱动器(如 CGD12HBXMP)既可用于电机驱动也可用于 DC/DC 变换器,借设计放量摊薄成本;集成方案的驱动器无法独立用于不同设计。
- 成本:集成方案一般更省——只需一块 PCB、装配 BOM 更短、无需额外把驱动板装到组件上的工序;但分立方案通过跨产品共享驱动设计、提高规模经济,同样可以做到成本合理。
- 性能:集成方案的驱动器信号与元件常阻碍功率级的最优走线;规划得当时功率级布线受影响不大,但新增的电感在高性能应用中可能不可接受。分立方案中驱动器元件与走线不挤占功率级布线,功率级可按最小系统电感优化。
表 1:集成式与分立式栅驱动电路对比(全录)
| 项目 | 集成式驱动器(Integrated Drivers) | 分立式驱动器(Separate Drivers) |
|---|---|---|
| 可维护性 | 差。须更换/维修整个组件 | 好。可逐块更换/维修栅驱动器 |
| 跨产品复用 | 差。只能共享整个组件硬件 | 好。一套栅驱动可用于多个设计 |
| 成本 | 好。单板成本;无需装配驱动板的工序 | 差。需要更多板(可通过跨设计共享驱动摊薄) |
| 性能 | 中。功率走线须绕开栅极、未达最优;栅信号不经连接器 | 好。优化过的功率轨不受栅信号妨碍 |
总体而言,较低功率模块(WolfPACK 产品系列)多用集成式(此类设计本来就需要 PCB 且对成本敏感);高性能设计(XM 产品系列)多用分立式——XM 家族常用叠层母排做功率级,栅驱动与功率级合板不现实;且模块成本更高,单独更换故障驱动板比返修整个“功率+驱动”组件更有吸引力。集成式示例:CRD25DA12N-FMC 参考设计(图 26(a));分立式示例:CRD300DA12E-XM3 三相逆变器(图 26(b))。
见原 PDF 图 26(第 22 页):(a) CRD25DA12N-FMC 的板载集成栅驱动;(b) CRD300DA12E-XM3 的分立栅驱动板。
3.4 NTC 反馈(原 PDF 第 23~26 页)
Wolfspeed 带基板(case)功率模块内置 NTC(负温度系数)热敏电阻,用于测量模块运行中的基板温度:可用于核查冷却系统是否正常,也可用于调节冷却系统。功率模块热设计详见 PRD-08376。模块内置 NTC 与功率模块的所有电位相互隔离;但万一模块发生灾难性失效,键合线或其他碎屑可能旁路 NTC 传感器的隔离屏障——因此 Wolfspeed 建议对 NTC 传感器的反馈信号再加一道隔离(通常是在栅驱动板上加数字隔离器),保证系统故障时原边电路与操作人员受到保护。
本节讨论 NTC 传感器隔离反馈的几种做法。所有策略都遵循图 27 所示的近似反馈流程:NTC 电阻经偏置产生与温度成正比、隔离器可解读的电压;隔离器输出经简单 RC 整形或更高级的调理,变成控制器可读的形式。各策略分述如下:
见原 PDF 图 27(第 23 页):概念性 NTC 反馈框图(NTC 偏置 → 隔离器 → RC 调理 → 控制器)。
- 集成于栅驱动 IC 的反馈通道:把 NTC 状态传给控制器的最简单方法,是用带集成隔离反馈引脚的栅驱动 IC。这类 IC 通常把模拟测量值转换为隔离 PWM 信号——占空比或频率随被测模拟电压变化。该策略新增 BOM 元件最少——只需加偏置与滤波电路。这是 CGD1700HB2M-UNA 采用的 NTC 反馈策略(图 28)。产生的 PWM 信号可直接用控制器的数字输入引脚测量,或先还原成模拟量再用 ADC 引脚测量。若走数字引脚,控制器须有足够的采样率捕捉 PWM——当反馈是可变占空比信号时,数字输入引脚的采样率必须远高于传输频率。考虑到温度测量的时间常数很长,一般建议改用 ADC 测量:把驱动 IC 的输出经大时间常数的 RC 电路还原为模拟量,由控制器按固定时间间隔测量,而不必持续占用资源采样 PWM。可能时应把 NTC 反馈接到参考电位恒定的那一路栅驱动器上:例如标准两电平半桥(见图 4)中,NTC 应接低侧驱动器(参考 DC−)而非高侧(参考波动的中点)以获得更好的测量。若拓扑中所有开关位参考都在波动,可改用下面两种配合独立隔离电源的策略——视具体应用而定。
见原 PDF 图 28(第 24 页):CGD1700HB2M-UNA 的集成 IC NTC 反馈示例——(a) IC;(b) 偏置电路。
- 定制模拟量-占空比转换:栅驱动 IC 不带反馈功能时,可外加模拟量转占空比电路、经数字隔离器送回控制器。这是 CGD1700HB2P-XM3 采用的 NTC 反馈策略(图 29)。与上一方法一样,得到的 PWM 可直接数字测量或还原模拟后 ADC 测量。该电路可由板上已有的隔离驱动 PSU 供电,也可用专用隔离 PSU。
见原 PDF 图 29(第 25 页):CGD1700HB2P-XM3 的定制模拟量-占空比转换 NTC 反馈示例。
- 隔离运算放大器:多家厂商提供带集成隔离屏障的运算放大器——功能与普通运放相同外加隔离。这是 CRD25DA12N-FMC 三相逆变器 V2.0+ 版采用的策略(图 30)。部分隔离运放还内置低功率隔离 DC/DC——使该电路可以不依赖驱动 PSU 独立工作;对“所有开关位参考都在波动”的模块做 NTC 测量时尤其有吸引力。该配置元件数可少于定制模拟-占空比方案,但更易受传输噪声影响——尤其当运放输出不是差分时。
见原 PDF 图 30(第 25 页):CRD25DA12N-FMC V2.0+ 的隔离运放 NTC 反馈示例。
表 2:各类 NTC 传感器反馈方式及对应 Wolfspeed 设计(全录)
| NTC 传感器反馈方式 | 参考设计 |
|---|---|
| 集成栅驱动 IC 反馈 | CGD1700HB2M-UNA |
| 定制模拟量-占空比转换 | CGD1700HB2P-XM3 |
| 隔离运算放大器 | CRD25DA12N-FMC V2.0+ |
无论采用哪种方式,信号链末端微控制器收到的数据都需要标定才能折算成温度。带内置 NTC 的 Wolfspeed 模块在 datasheet 中给出传感器的电阻-温度特性,例如图 31 为 CAB004M12GM4T 的 NTC 特性。一种简单的标定方法:用电位器代替 NTC 传感器设定等效电阻值——免去标定过程中对模块反复加热/冷却。
见原 PDF 图 31(第 26 页):CAB004M12GM4T 的 NTC 标称阻值-温度特性曲线。
3.5 负压偏置电压的选择(原 PDF 第 26~28 页)
MOSFET 关断期间,栅压不得抬升到引起显著沟道导通的程度——当其他开关位正在开关、向本位注入噪声时尤其关键。降低该敏感性的常用手段是关断态把栅极偏置到负电压:负压引入裕量,降低栅压显著超过阈值电压的风险(图 32);同时负偏置还能加快关断——负压让驱动器在瞬态中能更快泄放 MOSFET 输入电容。
见原 PDF 图 32(第 27 页):关断期使用负偏置驱动器增大 VTH 裕量的示意。
Wolfspeed 器件工作并不要求负偏压——因为 VTH 并非一条严格的边界。VGS 介于 VTH 与米勒平台之间的区间内 MOSFET 跨导很低,短时的 VGS 尖峰越过 VTH 并不会引起大幅漏极沟道电流;瞬态中即使超过 VTH 达 3 V,也只造成略高的开关损耗与峰值电流,不会造成直通。图 33 给出分立器件 C3M0045065L 上 0 V 与 −3 V 关断偏置的 CIL 对比:图 33(a) 中 0 V 关断时栅压没有显著超过阈值(VTH = 2.6 V),越阈时长仅 26 ns;相比之下 −3 V 偏置如预期地使栅压从不越阈。0 V 偏置下越阈反映在图 33(b) 中略高的实测器件电流上——但器件在该条件下可稳定工作。Wolfspeed 建议在决定是否采用 0 V 关断偏置时,逐案仔细评估开关结果。
见原 PDF 图 33(第 27 页):C3M0045065L 的 CIL 结果对比 0 V 与 −3 V 栅偏置——(a) 栅电压(VTH 2.6 V、0 V 偏置越阈 26 ns);(b) 器件电流。
Wolfspeed 功率模块 datasheet 在“Operational Gate-Source Voltage(工作栅源电压)”条目下列出推荐栅偏置电压。如前所述,推荐电压之外仍有一定灵活性(如采用 0 V 关断偏置);若采用的电压与推荐值差异显著,建议与 Wolfspeed 代表确认器件按预期工作。无论采用何种栅压,栅驱动器与功率级的良好布局实践都能降低驱动噪声、使系统更可靠。0 V 偏置下对驱动噪声的敏感度更高——必须坚持最佳布局实践。
3.6 共享隔离电源(原 PDF 第 28~30 页)
如 1.2 节所述,隔离是栅驱动电路解耦逻辑电平控制信号与功率级的关键。因此参考电位互不相同的栅驱动器必须彼此隔离、各自配隔离电源。但在某些拓扑中,栅驱动器可以共享同一隔离电源:当所有 MOSFET 参考到电路同一位置时,每个开关位需要独立的驱动 IC,但可以共享一个隔离 PSU。
最能利用共享 PSU 的拓扑是三相两电平逆变器(图 34):开关位 1、3、5 的驱动器分别参考 U、V、W,电位各不相同,须独立驱动 IC 与 PSU;开关位 2、4、6 都参考 DC−,可共享同一 PSU。PSU 与各驱动 IC 仍提供功率电路到控制电路的隔离,只是各开关位参考之间不再需要隔离。CRD07500AA12N-FMC 三相电机驱动的逆变级采用了共享 PSU 配置,其共享低侧 PSU 的实现见图 35。注意:若采用源极参考的电流检视电阻(CVR)测量逆变器各相电流,则不适用共享。
见原 PDF 图 34(第 28 页):三相逆变器应用中低侧开关位共享隔离电源。 见原 PDF 图 35(第 29 页):CRD07500AA12N-FMC 的共享隔离电源实现。
多开关位共用一路电源带来降本与简化等系统收益:隔离电源常是 BOM 中的昂贵项,省掉一只即是大额节省;元件更少还简化布线、可能缩小板面积。
单 PSU 配置也有必须权衡的缺点。第一,单 PSU 在各驱动器的开尔文源极连接之间引入了环流/均衡电流路径——虽然正常时功率级电流不应流经各驱动器的 KS 连接,但恶劣的功率级布局(如开关位间严重失衡)可能使不可忽略的电流流过;采用共享 PSU 时,功率级布局的失误与失衡会被放大——除了电气行为异常,流经模块内较细 KS 键合线的电流增大还容易引发热问题。第二,相与相之间因直接连接更易耦合噪声——多数情况下影响可忽略(各开关位本就经功率-源极连接直接相连),但某些场合会成问题。第三,如 3.7 节所述,驱动器最大开关频率受隔离 PSU 最大输出功率限制;共享 PSU 下更多 MOSFET 由一路电源驱动——若电源不相应加大,最大开关频率下降。第四,共享 PSU 难以摆在与全部被驱动开关位等距的位置——可用对称的驱动 IC 与去耦电容布置贴近 MOSFET 来弱化,但不对称摆放仍可能出问题。表 3 汇总了共享隔离电源的权衡。
表 3:多开关位共享隔离电源的权衡(全录)
| 优点 | 缺点 |
|---|---|
| BOM 成本降低 | 环流与更强的耦合 |
| 需要布线的元件更少 | 最大开关频率下降 |
| PCB 有望更小 | 难以保持各驱动器间的对称 |
还要指出:即使各开关位各配 PSU,设计者仍可利用“电位都相近”这一点——所有驱动器参考同一电位,彼此之间只需很小的爬电与间隙,可以排得极近(网络分组见 2.7 节)——相比在所有开关位之间都设隔离屏障的设计,板面积仍可缩小。
3.7 栅驱动的最大开关频率(原 PDF 第 30~31 页)
SiC MOSFET 相对 Si IGBT 压摆率更快,在“等参数替换”的应用中立刻降低损耗(即发热),为散热方案的显著缩减创造条件;而针对 SiC 优化后的设计还能更进一步——提高开关频率仍保持低于硅变换器的系统损耗。SiC 应用可用的高开关频率显著缩小无源元件(电容与磁件不再需要那么多储能)。图 36 给出同等输出功率额定下硅基与 SiC 基变换器的案例对比:硅系统开关频率只有 8 kHz,SiC 系统轻松工作在 25 kHz——SiC 方案更低的损耗叠加更高开关频率,带来无源元件体积降低 42%。[译注:原图题印作“(a) Si-based and (c) SiC-based”,按上下文第二子图应为 (b)。]
见原 PDF 图 36(第 30 页):同等额定变换器案例对比——(a) 硅基(8 kHz)与 (b) SiC 基(25 kHz);无源元件体积 −42%。
栅驱动的最大开关频率由所用隔离电源与被调制的半导体共同决定。MOSFET 压摆率受驱动 IC 输出载流能力与所选栅电阻限制;而最大开关频率受驱动电路可用功率限制。必须确保栅驱动 PSU 有足够的连续输出功率能力支撑目标开关频率——若设计采用单 PSU 驱动多开关位(3.6 节),这些计算更加关键。最大开关频率的计算基于 MOSFET 消耗的功率、栅电荷、目标开关频率与 PSU 电压轨。MOSFET 开关期间消耗的功率 (P_PSU) 由下式计算(式 (1)):
$$P_{PSU} = Q_G \cdot F_{SW} \cdot \Delta V_{PSU} \qquad \text{(式 1,原 PDF 第 31 页)}$$
其中 Q_G 为总栅电荷,F_SW 为开关频率,ΔV_PSU 为隔离电源电压轨之差。由式 (1) 解出 F_SW 得式 (2):
$$F_{SW} \le \frac{P_{PSU,max}}{Q_G \cdot \Delta V_{PSU}} \qquad \text{(式 2,原 PDF 第 31 页)}$$
式 (2) 用于确定受栅驱动最大每通道输出功率 P_PSU,max 限制的系统最大开关频率。例如:CAB450M12XM3 模块配 CGD1700HB2M-UNA 驱动器。由模块 datasheet,在推荐工作电压 +15 V / −4 V 下栅电荷 Q_G = 1330 nC;由驱动器 datasheet,最大每通道输出功率 2 W。按式 (3):
$$F_{SW} \le \frac{2\ \mathrm{W}}{1330\ \mathrm{nC} \cdot (15\ \mathrm{V} - (-4\ \mathrm{V}))} \;\rightarrow\; F_{SW} \le 79\ \mathrm{kHz} \qquad \text{(式 3,原 PDF 第 31 页)}$$
[代入核对:1330e-9 × 19 = 2.527×10⁻⁵ J/周期;2 ÷ 2.527×10⁻⁵ = 79.1 kHz ✓,与原文 79 kHz 一致;ΔV_PSU = 15 − (−4) = 19 V。]留出裕量后,建议的最大开关频率约 70 kHz。
3.8 共模电感(Common Mode Choke,原 PDF 第 31 页)
把噪声引入系统的主要影响参数之一是从功率级流向隔离屏障受保护一侧逻辑电路的共模(CM)电流。一条常见路径是经隔离电源 PSU 的隔离电容耦合。为限制这条共模路径(或作为排障手段),可在 PSU 输入端加共模电感(图 37(a) 概念图):电感提高该路径的共模阻抗、降低流向受保护侧的共模电流。CGD1700HB2M-UNA 在高、低侧 PSU 上都装了共模电感,高侧 PSU 的实现见图 37(b)。为获得最佳效果,共模电感应靠近隔离 PSU 放置;注意 PSU 输入去耦电容(图 37(b) 中位号 CB6)放在共模电感与 PSU 之间,以限制电容到 PSU 的阻抗。
见原 PDF 图 37(第 31 页):PSU 共模电感——(a) 概念接法;(b) CGD1700HB2M-UNA 上的实现(CB6 位于电感与 PSU 之间)。
3.9 面向模块并联的栅驱动(原 PDF 第 31~34 页)
许多场合选用功率模块(而非分立方案)是为了提高电路载流能力而不增加额外复杂度——模块内部布局经过优化、内部 die 间走线对称、并作为整体经受了大量测试;自行开发分立器件并联方案时这些都要重新考虑。但有时模块提供的载流能力仍不满足系统要求,此时设计者可以选择交错多相或并联模块。
交错(interleaving)应用中每个模块仍用自己的驱动器,新增复杂度落在调制各驱动器的控制器上;本篇讨论的全部驱动设计实践照旧适用。
并联模块应用中,功率模块可用三种方式驱动(图 38,引自 PRD-08911;图中同时画出各模块的寄生栅电感):(1) 公共栅驱动器——一只驱动器控制全部并联模块;(2) 附加缓冲级——一只驱动器控制若干独立缓冲级、由缓冲级分别驱动模块;(3) 多路栅驱动器——每只模块由独立专用驱动器驱动。三种配置各有优劣;权衡详情(含支撑结论的实验结果)见 PRD-08911。本节只讲支撑并联的驱动器设计要求:
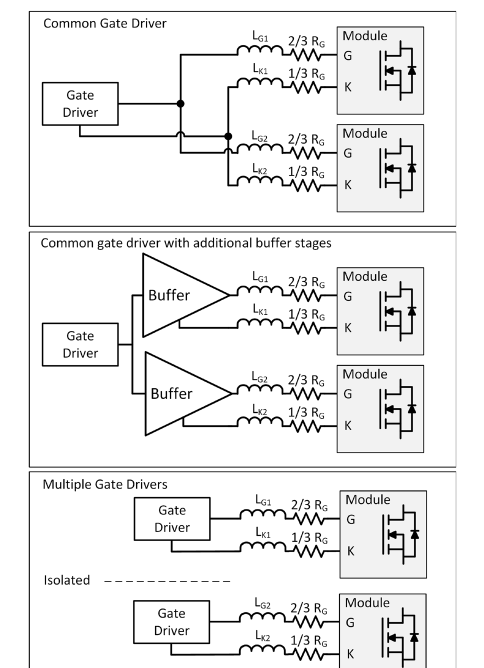
图 38 翻拍见上(原 PDF 第 33 页):控制并联功率模块的栅驱动方案(公共驱动器/附加缓冲级/多路驱动器,含每模块的 RG、RKS 与寄生栅电感,引自 PRD-08911)。
- 公共栅驱动器:本篇迄今的全部最佳实践照旧适用;应保证模块间连接对称以改善均流。除此之外,Wolfspeed 建议每只模块配专用栅电阻、并给每只模块加一只开尔文源极电阻(见图 38 公共驱动器部分):两者都应贴近模块输入端子放置。加 KS 电阻可减小器件间串扰或功率回路耦合灌入各栅极的电流。Wolfspeed 建议把总电阻的约 2/3 分配给栅极、1/3 分配给开尔文源极(如图 38 所示);实践中把 KS 电阻固定为 1 Ω、按需调整栅电阻,已获得最优开关性能。采用独立 RG,ON / RG,OFF 的设计(见 3.1 节;[译注:独立栅阻实为 3.2 节内容,原文交叉引用印作 3.1])中,KS 电阻同时包含在开通与关断两个回路里——确定等效开通/关断电阻时须把它计入;此时 Wolfspeed 建议要么采用恒定 1 Ω 的 KS 电阻,要么把 KS 电阻优化到使两个栅电阻都近似满足 2/3–1/3 分配。使用 0 Ω 栅电阻的设计,须全面评估系统在所有负载条件下的稳定性。此方案还须确保驱动器载流能力与隔离 PSU 连续功率额定足以驱动并联模块更高的电容——并联带来的电容增大会降低最大开关频率(3.7 节)与压摆率(1.3 节);可升级更高载流/功率的驱动 IC 和/或 PSU 来弥补,但应计入成本。
- 附加缓冲级:缓冲级提高电路的驱动输出强度并降低栅电感——因为栅回路定义在缓冲级与模块之间,而非公共驱动器与模块之间。该方案的驱动器指南与公共驱动器方案相同;但不对称会被进一步放大,各缓冲级之间的匹配走线是该方案并联成功的关键。由于瞬态栅电流尖峰改由缓冲级提供,附加缓冲级方案不像公共驱动器那样受压摆率下降限制(前提是缓冲级设计/额定充分);但与公共驱动器方案一样,开关频率仍受所用隔离 PSU 限制(3.7 节)。
- 多路栅驱动器(图 39):每只模块由独立专用驱动器驱动。加并更多模块不改变最大开关频率或压摆率——因为各驱动器相互独立。该方案只需遵循本篇指南即可。图 38 中栅极与开尔文源极之间的分阻在此配置中并非严格必要(各 KS 连接不共享公共回流路径);但在某些情况下实施分阻仍可能有益。
见原 PDF 图 39(第 34 页):多路栅驱动器并联方案(PRD-08911)。
3.10 面向更高电压的栅驱动(原 PDF 第 34~35 页)
随着 SiC 半导体不断成熟,更高电压的 MOSFET 已商用并在过去十年进入主流。Wolfspeed 已提供 2.3 kV 与 3.3 kV 额定的量产器件(图 40:GM 与 LM 模块)。更高电压下本篇全部最佳实践照用,但部分设计要求被放大,列举如下:
见原 PDF 图 40(第 34 页):(a) 2.3 kV GM 功率模块;(b) 3.3 kV LM 功率模块。
- 爬电与电气间隙:更高电压要求更大的元件间距与走线间距以满足爬电与间隙(2.7 节);应额外用心核查全部适用法规要求。
- 噪声免疫:更高电压造就 EMI 更丰富的环境,低压信号更易受扰。电压升高后,单端信号传输(4.1 节)风险增大;更高电压下差分信号(4.2 节)成为必要,光纤信号(4.3 节)更具吸引力。
- 元件选源:支持更高电压工作的栅驱动 IC 与隔离 PSU 商业选择更少——制定多源策略和/或寻找功能集合适的驱动 IC 时会遇到挑战。
3.11 使用模块的全部栅极引脚(原 PDF 第 35~36 页)
部分模块的每个开关位有多个栅极引脚。例如 CAB006A12GM3T 模块(图 41)每个开关位有两组栅极引脚(及对应的开尔文源极引脚)。使用多组栅极引脚可改善并联 MOSFET 之间的瞬态均流并降低栅电感。Wolfspeed 建议把两组栅极引脚都接到栅驱动电路。这些引脚在内部电气相连,因此并非严格必须全接——只用一组引脚也能工作;但 Wolfspeed 的全部测试与特性表征都是把所有引脚组都接上做的,建议全接以匹配模块的标称性能。为获得最优性能,栅驱动器应接到栅极引脚的中部。如何把驱动器接到多栅极引脚模块的布线示例,见评估板 KIT-CRD-CIL12N-GMA。
见原 PDF 图 41(第 35 页):CAB006A12GM3T 半桥模块——每个开关位多组栅极引脚。
4. 噪声免疫(原 PDF 第 36 页起)
落实前几节的全部最佳实践可限制噪声跨越隔离屏障、耦合回控制器;但控制器与栅驱动器之间的全部信号仍处在 EMI 丰富的环境中——周围就是密集的 dV/dt 与 di/dt 事件。本节给出限制此类噪声影响的一些方法,对比汇总见表 4。
表 4:控制器与栅驱动器之间信号方式的对比(全录)
| 单端(Single-Ended) | 差分(Differential) | 光纤(Fiber-Optic) | |
|---|---|---|---|
| 噪声抑制 | 最差 | 中等 | 最佳 |
| 成本 | 最佳 | 中等 | 最差 |
| 复杂度 | 最佳 | 中等 | 最差 |
4.1 单端信号传输(原 PDF 第 36~38 页)
控制栅驱动器最简单的方法:控制器以共同参考直接调制栅驱动 IC(图 42)。这种方法称为单端信号传输,元件最少——控制器经最简滤波直连驱动 IC。但该方式长距离下易受噪声影响:它依赖稳定一致的参考电位,长 PCB 距离或经连接器/排线传输都会劣化参考电位,并引入可充当天线的长引线。在噪声环境或长距离需要栅驱动连接时,建议改用后述其他信号技术。
见原 PDF 图 42(第 36 页):带 RC 滤波的单端信号传输。
短距离(如同一块 PCB 上近距离)下单端方案可以成功使用。即便近距离,仍有实现高性能的最佳实践:第一,建议用大驱动能力的缓冲级驱动信号,而不要用控制器的弱驱动 GPIO——保证栅驱动 IC 被正确驱动;第二,缓冲级可兼作升压逻辑转换器,使驱动 IC 工作在其最高输入阈值——提高信号免疫;第三,所有信号都应加滤波——常用简单 RC 滤波,也可用更高级滤波器。注意滤波时间常数的选取不得干扰目标开关频率;滤波要求详见 4.4 节。
单端方案下,若栅驱动器支持,Wolfspeed 建议始终启用输入互锁(input interlock)保护。该功能有多种形式,一般指驱动 IC 带同相与反相输入(本篇记作 + 与 −):这两个信号虽非差分,但能在两路栅信号被同时命令开通时阻止开通。最佳用法是把高、低侧信号都接到两只驱动 IC 上(图 43(a))——该功能与异或(XOR)逻辑(图 43(b))配合,无论“双开”命令来自控制器还是系统中传播的噪声,都阻止两个开关位同时被命令开通。
见原 PDF 图 43(第 37 页):(a) 输入互锁保护接法(高/低侧信号交叉接入两只驱动 IC);(b) 对应的逻辑表(XOR)。 见原 PDF 图 44(第 37 页):输入互锁保护的概念性逻辑门实现(XOR + AND 组合)。
驱动 IC 默认无此功能时,设计者可用 XOR 与 AND 逻辑门组合实现(图 44 概念图)。CGD1700HB3P-HM3 设计采用该方案做信号互锁保护(原理图“Non-Overlap”章节),其电路实现见图 45。
见原 PDF 图 45(第 38 页):CGD1700HB3P-HM3 上的输入互锁保护示例。
4.2 差分信号传输(原 PDF 第 38~39 页)
比单端更进一步的是差分信号:每个信号传输占用两条连接(图 46),两路以互补信号发送,记作 V+ 与 V−;接收端计算两信号之差(V+ − V−)判定逻辑(图 47)。由于输入互补,算出的差值电压可以大于单路电压。[原注 3:许多差分接收器不能用负电压——这类器件中差分信号常以 VCC/2 而非 0 V 或 VCC 为参考,此时信号摆幅为 0~VCC 但噪声免疫增强;本节概念同样适用于这些 IC,只是实现不同,请查阅相应差分收发器 datasheet。]
见原 PDF 图 46(第 38 页):差分信号传输(长距离差分、驱动 IC 附近转单端)。 见原 PDF 图 47(第 39 页):差分信号——(a) 发送的互补信号 V+/V−;(b) 接收到的差值信号。
相比动态范围的提升,差分更突出的收益是抑制噪声。PCB 上差分信号应始终紧邻布线;线缆中 Wolfspeed 始终建议使用双绞线。两信号始终贴近,多数噪声源对两者的影响相同(图 48(a)——与图 47(a) 相同的发送信号叠加注入噪声):接收信号 V'SIG 是两者之差,噪声不影响最终信号(图 48(b))。注意差分信号被接收后仍要转回单端供栅驱动 IC 使用——转出的单端信号具有 4.1 节讨论的全部脆弱性。因此采用差分传输时,所有长连接必须走差分,单端转换放在紧贴栅驱动电路处以最小化敏感性(如图 46 所示)。
见原 PDF 图 48(第 39 页):差分信号——(a) 叠加噪声的发送信号;(b) 对应的接收信号(噪声被差分消除)。
4.3 光纤信号传输(原 PDF 第 39~41 页)
要达到最高级别的噪声免疫,系统应使用光纤把信号从控制器传到栅驱动器(图 49):控制器可以放得离驱动器和潜在噪声环境很远,因为光纤构成近乎完美的隔离屏障,阻止共模辐射耦合到逻辑电平控制器。概念图只画了控制器到驱动器的光纤信号,驱动器返回控制器的反馈信号同样可用光纤传输。与差分传输一样,即使光纤有近乎完美的噪声免疫,信号最终仍要转回单端供驱动 IC 使用——这段单端信号应尽可能短,所有长连接都应安排在图 49 的光纤区段内。
见原 PDF 图 49(第 40 页):光纤信号传输(控制器—光纤—栅驱动器)。
光纤是高噪声免疫与高隔离要求系统的最佳策略,但它有几项代价,一般只有极端高性能系统才用得起,列举如下:
- 成本高:光纤比铜线贵得多(双绞线也比不过);光信号必须往返电信号,转换点需要光纤收发器。很多时候一只光纤收发器就是板上最贵的 BOM 元件,而一块驱动板往往需要多只。除控制驱动的 PWM 信号外,控制/反馈信号(RESET、ENABLE、NTC、FAULT 等)也需要额外的光纤与收发器。从单端升级差分只是边际成本;从差分升级光纤是显著成本跃升。
- 物理体积大:光纤收发器要与光纤(柔性玻璃)对接,光纤直径一般大于传输逻辑电平的电线——收发器因此常常体积很大,需要更大的 PCB 尺寸来安装。图 50 给出 LM 功率模块上采用光收发器的驱动实现示例 [1]。
- 走线困难:光纤对弯曲半径有严格限制、柔韧性不如电线,走线路径难规划;较大的直径进一步限制布线灵活性。
- 功率电路的薄弱点仍在:光纤为逻辑电平信号提供了最优隔离屏障,但电噪声仍可经隔离电源跨越隔离屏障耦合[原注 4:面向 >10 kV 应用的“光纤供电(Power-over-Fiber, PoF)”驱动器在研——配合光纤逻辑信号,PoF 将为驱动电路构成近乎完美的隔离屏障;但当前设计还需更高的效率、更大的输出功率与更低的成本才实用]。把逻辑信号换成光纤并非万能解——电路中的泄漏路径依然存在。这不应阻止采用光纤:换光纤能带来显著的噪声免疫改善,只是设计者应知晓其他潜在问题路径仍然存在。
一般而言,母线电压低于 2 kV 的系统,Wolfspeed 建议采用差分信号而非光纤——在噪声免疫与成本之间取得平衡。大多数 Wolfspeed 栅驱动器(如 CGD1700HB2M-UNA)采用差分信号。
见原 PDF 图 50(第 41 页):体积庞大的光纤收发器需求示例(LM 功率模块)[1]。
4.4 信号滤波(原 PDF 第 41~42 页)
即使系统采用了差分或光纤防护,也要认识到栅驱动器仍工作在高 dV/dt、di/dt 事件的 EMI 丰富环境中。因此 Wolfspeed 始终建议对所有信号加 RC 滤波以限制杂散噪声:滤波器时间常数应短,避免干扰控制信号的上升/下降时间;并尽可能靠近接收端电路元件放置(如图 42)。除栅控信号外,进出驱动器的全部控制信号(如复位与故障信号)也建议加 RC 滤波。图 51 给出 CGD1700HB2M-UNA 上部分滤波的实现示例。
见原 PDF 图 51(第 42 页):CGD1700HB2M-UNA 上的 RC 滤波实现示例。
4.5 信号隔离(原 PDF 第 42~43 页)
如 1.2 与 2.1 节所述,多数应用中栅驱动 IC 必须自带隔离屏障。IC 内部可用多种方法构建屏障。本节介绍常见隔离方式及各技术类型的高层权衡(汇总于表 5)。这些权衡具有一般性,未必适用于每款采用该技术类型的驱动 IC——具体隔离类型与性能额定请以栅驱动 IC datasheet 为准。
表 5:不同隔离类型的权衡(全录)
| 隔离类型 | 优点 | 缺点 |
|---|---|---|
| 容耦(Capacitive) | 非常快;传播延迟小 | 高电场应用中有顾虑;不适合模拟信号 |
| 磁耦(Magnetic) | 技术成熟;还能传输功率 | 高磁场应用中有顾虑;相对笨重 |
| 光耦(Optical) | 隔离等级最高 | 较慢;带宽有限;光电增益可能退化且有温度敏感性 |
4.5.1 容耦隔离(图 52):信号经跨介电质的电容耦合传输——输入信号被调制、跨越隔离屏障、再在接收侧解调。可实现极低传播延迟与很高的传输速率;容耦一般是最便宜的隔离方式且可做得非常小。但它不能传模拟信号、也不能跨屏障传功率——屏障两侧都需要各自的偏置电压。
见原 PDF 图 52(第 43 页):容耦隔离(调制—跨介电质—解调)。
4.5.2 磁耦隔离(图 53):信号经高频变压器的磁耦合跨越隔离传输。除传数据外,变压器还能传输少量功率——免除其他拓扑所需的副边偏置电压。该隔离方式非常成熟,但相对容耦体积较大。
见原 PDF 图 53(第 43 页):磁耦隔离(高频变压器)。
4.5.3 光耦隔离(图 54):LED 把光经绝缘材料发给接收侧的光电二极管或光电三极管——原理同 4.3 节的光纤传输,只是发射器、介质与接收器都封装在同一 IC 内。由于没有电信号跨越屏障、且 LED-接收器组合可拉开物理距离,光耦通常能实现最高的隔离额定。但 LED 的开关速度与正偏需求及其驱动电路限制了最高速度;此类隔离器会随时间退化;且原副边各需独立偏置电源。
见原 PDF 图 54(第 43 页):光耦隔离(接收元件也可用光电三极管等)。
5. 保护(原 PDF 第 44 页起)
落实本篇指南可以化解许多潜在的栅驱动问题;但即便全部最佳实践到位,驱动器装入系统后故障条件仍会发生——根源常在系统其他部分:变换器输出短路、驱动器供电不足、控制器工作异常等。本节介绍可加入驱动器以防范部分外部失效条件的功能。
5.1 过流保护(原 PDF 第 44~48 页)
最灾难性的故障是过流事件,典型以两种方式发生:(1) 半桥两个开关位被同时命令开通,在全部母线电压上构成短路——即“直通(shoot-through)”事件(图 55(a));其风险可通过输入互锁保护(5.6 节)与死区(5.7 节)显著降低;(2) 电路负载短接到某条功率轨,旁路了其中一个开关位,另一开关位开通时构成短路事件(图 55(b))。无论哪种,一个或两个开关位都将流过远超额定值的电流,直至 MOSFET 因热过载失效。功率 MOSFET 短路事件详见 PRD-08296。为防患于未然,栅驱动器应具备过流检测,检测到过流时安全关断器件。
见原 PDF 图 55(第 44 页):过流事件的两种来源——(a) 直通;(b) 负载对轨短路。
考虑 SiC MOSFET 很低的导通电阻 RDS,ON,器件短路时会在短短几微秒内流过足以损毁器件的大电流。因此过流保护电路必须能在潜在器件失效时间之内完成检测与关断。依赖控制器经 ADC 读电流传感器的做法要耗用太多控制器时钟周期,不可靠。小功率系统可用**电流检视电阻(CVR)**做过流检测——配置比较器在 CVR 电压越过预定阈值时触发;但该测量要求把电阻直接放进功率回路,电阻损耗在高电流的功率模块应用中过大——只适用于极低功率系统。
对功率模块,Wolfspeed 建议采用**退饱和电路(DESAT)**做过流保护。通用 DESAT 电路(图 56)工作在三个状态:
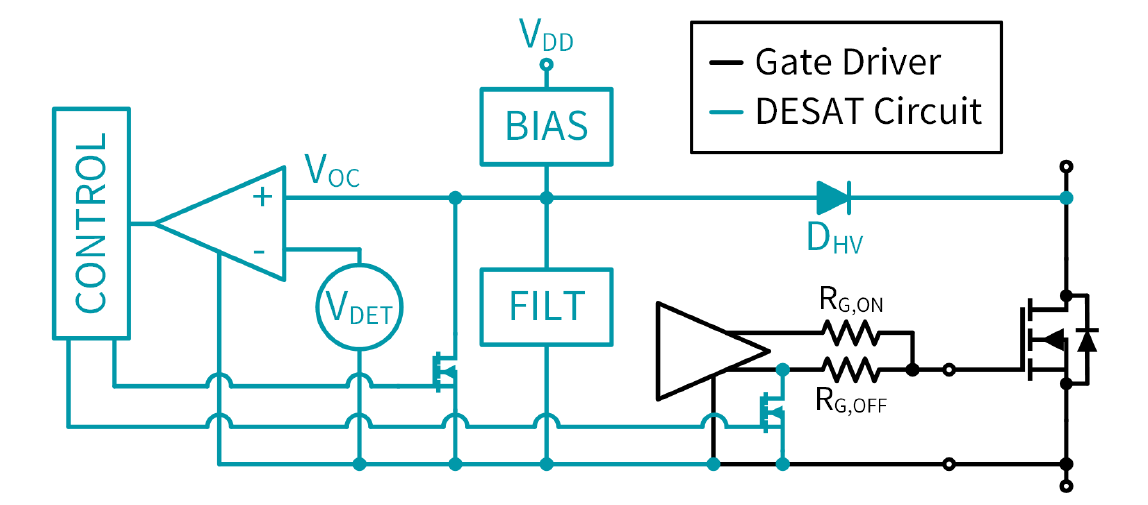
图 56 翻拍见上(原 PDF 第 46 页):概念性 DESAT 电路(偏置电路、高压阻断二极管、滤波/消隐电路、比较器、到 KS 的短路开关)。
- MOSFET 门控关断态:MOSFET 关断时,过流检测电路经开关短接到 MOSFET 的开尔文源极、退出工作(不检测)。此期间高压二极管阻断全部工作电压——二极管电压额定须等于或大于 MOSFET。许多 DESAT 电路采用多只高压二极管串联,以获得更高电压额定或在大爬电间隙约束下便于布线。高压二极管应选快速响应型号,以最小化对检测电路的影响。该状态见图 57(a)。
- 门控开通·无过流态:MOSFET 开通时,高压阻断二极管正偏,电流从驱动器 VDD 经偏置电路、阻断二极管与 MOSFET 流动(图 57(b))。完全开通的 MOSFET 可近似为等效电阻;偏置电路的设计保证正常工作时 MOSFET 等效电阻上的压降永远不会大到触发任何过流检测。
- 门控开通·过流态:MOSFET 开通期间若发生过流,等效电阻上产生的电压超过预定阈值。阈值通过调节滤波电路与过流阈值电压来设定。一旦越阈,DESAT 电路立即开始关断 MOSFET;通常 MOSFET 保持关断,直至控制器复位电路或查明过流根源。该状态见图 58(a)。图 58(b) 给出 DESAT 过流故障的概念性时序图:MOSFET 起始于开通态并进入“开通·无过流”态;开通期间发生短路事件(可能是对侧开关位也开通,也可能是负载短路)。大电流使实测漏源电压 VDS 开始上升,带动过流电压 VOC 上升;VDS 与 VOC 持续上升,直至 VOC 超过检测电压 VDET——此时 DESAT 控制接入关断电阻把 MOSFET 关断,直至故障查明、驱动器复位。为图面简洁,该概念图用的是硬关断;实际应用中 Wolfspeed 建议采用软关断(见 5.2 节)。
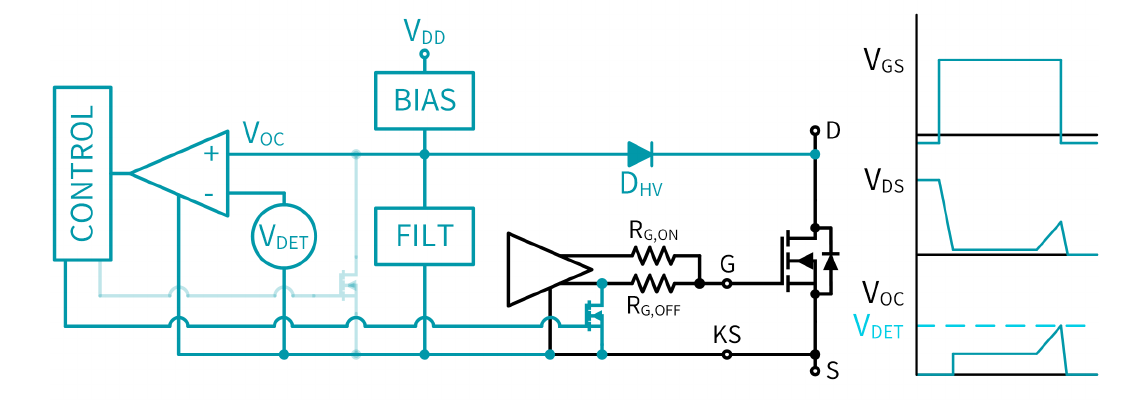
见原 PDF 图 57(第 46 页):DESAT 电路——(a) 关断态(二极管阻断母线电压、检测电路短接到 KS);(b) 开通·无过流态(电流经 VDD—偏置—二极管—MOSFET)。 图 58 翻拍见上(原 PDF 第 46 页):(a) 开通·过流态;(b) 概念性时序图(VDS/VOC 爬升越过 VDET → 接入关断电阻)。
不同驱动 IC 的 DESAT 实现各异——务必查阅所选用 IC 的 datasheet 了解确切配置。常见差异包括集成还是外置偏置电路、阈值电压不同等。对电路设计者而言,所有驱动电路上都可用、且影响最大的两个参数是消隐时间与过流动作值:
- 消隐时间(Blanking Time):功率 MOSFET 每次开关翻转都会向系统注入一些振铃。良好的功率级布局可把振铃降到最低,但高性能快压摆应用中总有些振铃不可避免。DESAT 电路经高压二极管直连 MOSFET 漏极端子,振铃很容易耦合进 DESAT 电路,造成误触发。为防误触发,滤波电路中有一个可调消隐电容的 RC 滤波:电容取值决定了在多长可配置时间内振铃不影响 DESAT 测量。消隐电容的取值是在“误触发风险”与“过流检测延迟”之间权衡:电容大——所有振铃动态都清完才开始过流检测,但短路事件可能在整段拉长的消隐时间里持续存在才启动关断,MOSFET 须在过流期间耗散大量能量,保护响应慢可能导致器件失效;消隐时间短——电路对任何检测到的故障反应迅速、保证 MOSFET 过流后仍可用,但短消隐可能因拉长的振铃动态而误触发。消隐电容取值的最佳做法:第一步,明确系统对“漏保护”与“误触发”的风险容忍度:易于维护/检修的系统更能接受短消隐时间;要求长时间不间断运行的系统可能需要更长的消隐时间。第二步,在风险容忍度明确后,实测系统在路动态,并按风险等级追加消隐时间裕量。参考实现:CGD1700HB2M-UNA 的低侧 DESAT 电路见图 59。
- 过流动作值(Overcurrent Trip Value):由偏置电路、高压二极管、功率模块导通电阻与驱动电路比较器动作电压共同决定;确切配置方法一般在驱动 IC datasheet 中给出。这些计算中最首要的值是触发过流的目标电流。与消隐时间类似:设得太低会造成误过流故障;设得太高则拖慢对真实故障的响应。此外,MOSFET 导通电阻——它在此充当识别过流的“电流检视电阻”——依赖工作温度;因此很难把动作值精细整定到某个精确电流,须选取偏高的过流动作值。目标动作值确定后,再配置其余电路元件使 VOC 在正确工况下恰等于 VDET——为此必须计入高压二极管的正向压降。部分设计在电路中串入可调元件以便捷地修改动作值:例如 CGD12HBXMP 栅驱动器采用可调齐纳二极管,使动作值可以轻松更改。
见原 PDF 图 59(第 48 页):CGD1700HB2M-UNA 的低侧 DESAT 实现。
5.2 软关断(Soft Shutdown,原 PDF 第 48~49 页)
某些短路故障条件下 MOSFET 流过极高水平电流(数千安),若用正常关断电阻快速关断,会引入显著电压过冲。硬关断效应在一只 1200 V 额定器件上的演示见图 60。为降低漏源电压过冲,一些驱动器提供**软关断(soft turn-off)**功能——用电路限制器件关断的 di/dt。典型做法有二:
- 电流源:驱动器在 MOSFET 栅极与关断电压轨之间接入固定电流源(图 61(a))——电流源限制器件关断的速度,从而限制 di/dt 与后续电压过冲。Texas Instruments® UCC21710 采用该策略,用标称 400 mA 的电流源。
- 高阻 MOSFET:驱动器经一只高阻 MOSFET 把栅极接到关断电压轨(图 61(b))。与电流源方案同理,更高的电阻减慢功率器件的关断动态、限制电压过冲。Analog Devices® ADuM4135 采用该策略,其软关断 MOSFET 的电阻约为普通关断 MOSFET 的 35 倍。
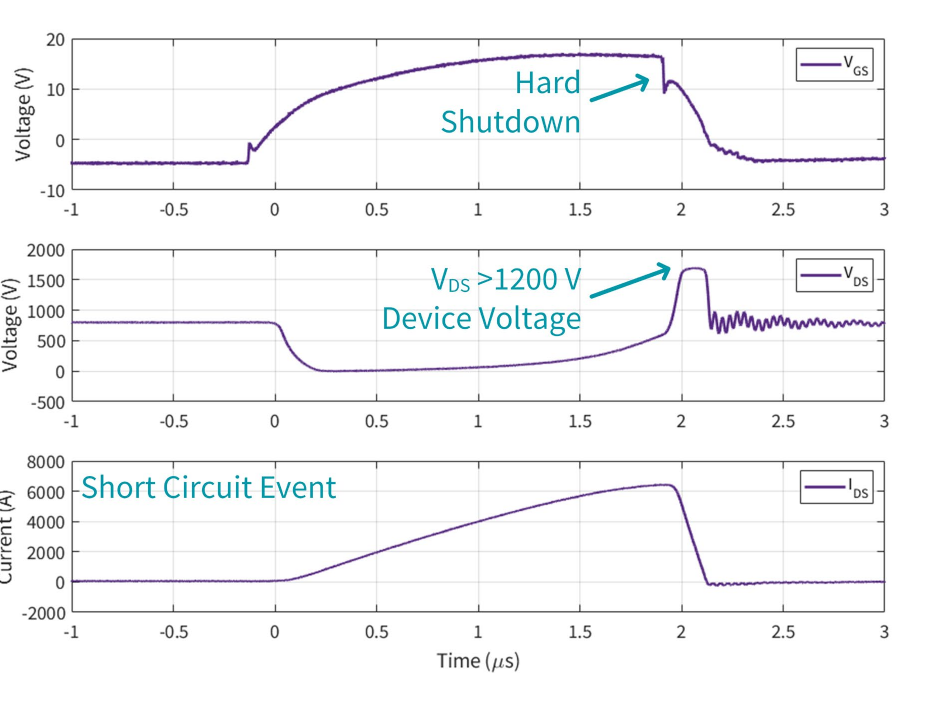
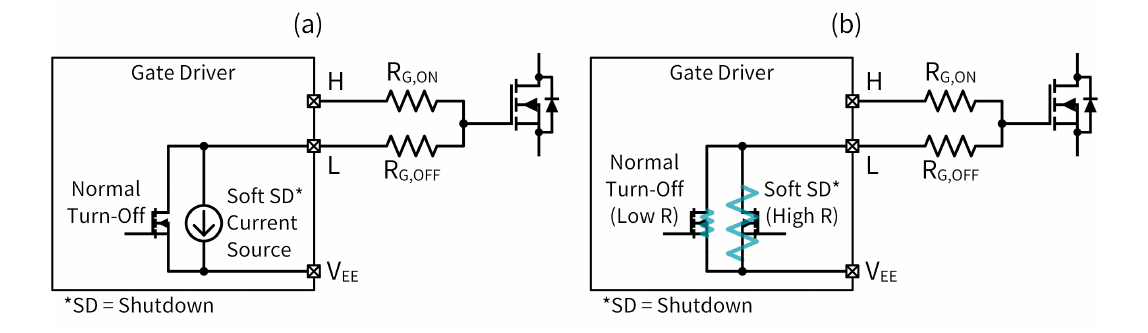
图 60 翻拍见上(原 PDF 第 49 页):1200 V 额定器件短路硬关断后的高漏源电压。 图 61 翻拍见上(原 PDF 第 49 页):软关断的两种实现——(a) 电流源;(b) 高阻 MOSFET。
软关断功能只在过流事件期间启用,正常工作不介入。这类功能也可以在驱动 IC 之外实现;但直接选自带该功能的驱动 IC 更省事——独立搭建的软关断电路还必须与 DESAT 过流检测电路联动。
5.3 两电平关断(不推荐)(原 PDF 第 50 页)
短路事件中关断 MOSFET 的另一种(不推荐)做法是两电平关断(two-level turn off):检测到过流故障后执行分步关断——在 VDD 与 VEE 之间引入一个中间电压轨,驱动器先把栅压降到中间电压、再完全关断器件。预期降栅压可减小流过功率 MOSFET 沟道的电流,并在完全关断时降低 VDS 过冲。图 62 给出 XM3 功率模块短路事件中采用两电平关断时的实测栅电压。两电平关断的好处看似诱人,但 Wolfspeed 不建议在功率模块上采用:两电平关断会在短路事件期间给 MOSFET 的个别元胞(cell)施加极端应力(Spirito 效应),并可能迫使大量短路能量由功率模块耗散——远超推荐量。
见原 PDF 图 62(第 50 页):两电平关断示例(不推荐)——XM3 模块短路事件中的实测栅电压。
5.4 栅极到开尔文源极的过压钳位(原 PDF 第 50~51 页)
为保护 MOSFET 栅极免受过压瞬态(会缩短 MOSFET 预期寿命),一些设计者在栅极与开尔文源极之间接齐纳二极管(图 63),意图让齐纳管钳位栅极上的过压瞬态。但齐纳二极管对快速瞬态的响应常常太慢,不足以在快瞬态条件下保护 MOSFET 栅极;而且即便把齐纳管贴着模块端子放,模块内部 die 与齐纳管之间仍有不可忽略的电感——齐纳管与 die 级动态过于解耦,难以提供适当保护。因此齐纳管钳位一般只被认为对钳位稳态问题有用。Wolfspeed 建议把精力放在打造鲁棒的栅驱动电源轨、保证稳态栅压一致,而不是指望齐纳管来保护。因此 Wolfspeed 的任何功率模块栅驱动器都不内置齐纳钳位。
见原 PDF 图 63(第 51 页):栅极到开尔文源极的过压钳位(齐纳二极管)。
5.5 欠压锁定(Undervoltage Lockout,原 PDF 第 51~52 页)
栅驱动 PSU 工作不正常时,驱动器输出电压可能到不了完整动态范围——原因包括 PSU 失效、PSU 过载或输入电压不足。PSU 异常会给功率级带来多种问题,包括但不限于:
- 关断电压幅值下降:关断轨更靠近 MOSFET 阈值电压,器件更容易发生误开通;
- 开通或关断电压幅值下降:压摆率变慢,开关损耗增大、工作温度升高;
- 开通电压下降:器件可能进入线性区工作,损耗大幅增加——不可接受;
- 开通电压下降:器件可能在预期时刻开不通——对依赖 MOSFET 反向导通来限制体二极管导通的拓扑等多类电路有害。
为防此类系统失效,建议所有栅驱动电路都具备识别输入/输出功率轨异常的电路——即通常所说的欠压锁定(UVLO),许多市售驱动 IC 已内置。实现虽各有差异,大多数驱动 UVLO 的工作方式如下:检测到 UVLO 故障时,驱动 IC 停止调制该开关位,并向控制器回传故障信号;故障清除后自行恢复调制,或等控制器复位后再恢复。UVLO 阈值有固定与可配置两种。若驱动 IC 不带 UVLO 或配置不合用,可用比较器电路实现——CGD1700HB3P-HM3 驱动器即示范了比较器式 UVLO(高侧实现见图 64)。
见原 PDF 图 64(第 52 页):CGD1700HB3P-HM3 驱动器的高侧欠压锁定实现(比较器电路)。
许多系统中把过流故障与 UVLO 故障以及驱动器上的其他故障信号合并是有益的:一条统一的故障信号送回控制器,只需一根连接(单端、差分或光纤均可)。CGD1700HB2M-UNA 采用该做法(图 65):RDY_xS 信号代表 UVLO 信号、FLT_xS 信号代表过流故障;高侧与低侧信号合并成一条全局故障信号。
见原 PDF 图 65(第 52 页):CGD1700HB2M-UNA 上合并故障信号示例。
5.6 输入互锁(Input Interlock,原 PDF 第 52~53 页)
采用单端、差分或光纤传输时,信号最终都会转为单端送入栅驱动 IC。如 4.2/4.3 节所述,这个转换[译注:原文误写为“this conversation to single-ended”,应为 conversion]应尽量靠近驱动 IC,以降低单端传输引入的噪声敏感性。信号转为单端后,高、低侧两路信号应按互锁方式配置:互锁保护对两路输入施加 XOR 逻辑门:两路同时被命令开通时阻止输出变高(图 43)。它可作为消除“控制器把半桥两个开关位同时命令开通”风险的预防措施;也进一步增强噪声免疫:若噪声翻转了某路命令信号,互锁可避免灾难性失效。要注意:该保护能避免即时的灾难性失效,但代价是系统在预期时刻不导通电流,对依赖及时导通的电路(如用反向沟道导通限制体二极管导通的电路)仍可能有问题。因此正常运行中不要依赖输入互锁——它只后备罕见错误条件;确保控制器永不同时命令双开、降低信号链噪声敏感性的全部努力与最佳实践仍须照做。驱动器默认支持互锁时,把高、低输入信号直接接到驱动 IC 输入即可(图 43);不支持时用 AND 与 XOR 门补齐(图 44),CGD1700HB3P-HM3 驱动设计的互锁保护即采用该替代方案(原理图“Non-Overlap”章节)。
5.7 死区的生成与强制执行(原 PDF 第 53~55 页)
SiC MOSFET 开关虽比同类 Si 器件快得多,但仍非瞬时完成。一个开关位(如高侧)从开通态转入关断时,器件会短暂处于过渡态;此期间另一个开关位(如低侧)必须保持关断——否则两管将开始通过 MOSFET 导通大电流。过渡重叠会缩短器件寿命、增大系统损耗、要求更大冷却方案,甚至引发灾难性直通(见 5.1 节)。为避免重叠,在互补开关位的切换命令之间引入一小段延时——即“死区(deadtime)”。低侧与高侧栅极的死区延时见图 66。
见原 PDF 图 66(第 53 页):概念性死区实现(低侧/高侧栅命令之间的延时)。
死区期间没有功率传输,常须由 MOSFET 体二极管(或反并联二极管)导通——因此设计者有动力找出在任何工况下都不发生过渡重叠的最短死区。一般而言,功率模块的死区在几百纳秒量级。确定死区可参考 datasheet 实测的上升/下降时间与开通/关断延迟。例如图 67 给出 CAB004M12GM4 半桥模块的开关时序:假设在相同工况、150 A 源电流下工作,设计者需选至少 80 ns 死区,才能保证一个开关位完全关断后才命令另一管开通;工况明确、策略激进时可取 100 ns,保守可取 150 ns。注意:若选激进死区,Wolfspeed 始终建议大量仿真与实机测试,确保硬件实现中不发生重叠。
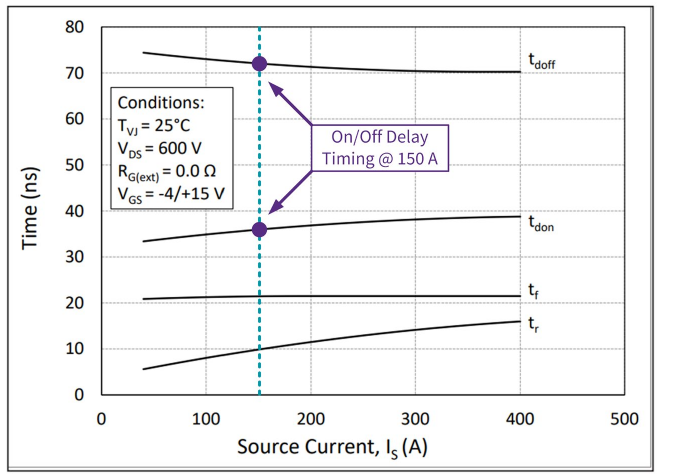
图 67 翻拍见上(原 PDF 第 54 页):CAB004M12GM4 的实测时序参数(150 A 下 ≥80 ns;激进 100 ns、保守 150 ns)。
通常由控制器(独立于驱动器)生成开通/关断命令,死区生成也由控制器负责。这种情况下 Wolfspeed 仍建议加入互锁保护(5.6 节)作为防重叠的最后一道屏障。部分驱动器——如 Texas Instruments® UCC21520-Q1——提供在驱动器层生成死区的能力。驱动器级死区的优点:
- 节省算力:死区生成对控制器时间步分辨率的要求通常高于 PWM 生成;去掉控制器生成死区,可以用时钟更慢的控制器,或腾出算力给其他系统功能。
- 死区强制执行:驱动器级死区可作冗余,保证死区始终被执行——控制器照常生成死区,驱动器作后备;也可作为一种更实用的输入互锁保护,强制执行最小死区要求。
但驱动器级死区不灵活——只能靠改硬件调整。某些变换器拓扑会随工况改变死区以优化系统效率,驱动器级实现做不到;而且跨设计复用同一驱动器方案(3.3 节)也更难——死区必须对所有设计通用。基于这些原因——加上内置死区强制的驱动 IC 选择有限——Wolfspeed 设计的任何功率模块专用驱动器都不内置驱动器级死区强制。
5.8 有源米勒钳位(Active Miller Clamp,原 PDF 第 55~56 页)
互补开关位被调制时,器件的米勒效应会把功率回路的电压耦合到本管栅极,可能把栅压显著抬高越过阈值,造成直通。栅电阻较大的电路中该影响更突出——栅电阻上会建立较大电位。为降低此风险,驱动器常内置有源米勒钳位(Active Miller Clamp):在栅极端子与关断电压轨之间提供一条低阻抗路径;钳位连接不受栅电阻选择影响——它绕开栅电阻。概念性电路见图 68。
见原 PDF 图 68(第 55 页):概念性有源米勒钳位电路。
各驱动 IC 的实现细节不同,但一般流程是:MOSFET 先经关断电阻正常关断——驱动 IC 仍通过关断电阻控制开关动态,与没有米勒钳位时一样;当栅压到达预定阈值电压或关断事件后到达预定时刻,有源米勒钳位启用,提供一条不经关断电阻、通往关断电压轨的低阻抗路径。CGD1700HB2M-UNA 的钳位连接见图 25;驱动器开始开通时钳位电路再次关闭。驱动 IC 默认不带该功能或需要更大钳位载流能力时,也可以外置有源米勒钳位电路。注意:低栅电阻、低电感布线的场合,有源米勒钳位并非严格必需——模块本就与关断电压轨有低阻抗连接。
5.9 栅电容放电电阻(原 PDF 第 56 页)
如图 5 所示,MOSFET 含制造工艺固有的寄生电容;与一切电容一样,它们能储存电荷。为防止栅电容上电荷积累,Wolfspeed 始终建议在栅-源之间接一只高阻放电电阻:保证驱动电路突然失电时栅极被泄放;更重要的是保证驱动电路上电之前栅极无电荷——当驱动电路由主功率轨经降压变换器供电时尤为关键:此类场合下,MOSFET 可能已在阻断显著电压而驱动电路尚未使能。典型放电电阻取 10 kΩ 足以保持栅电容泄放。电阻位置见图 69:它与 MOSFET 栅极之间不得再有任何元件(即应放在栅电阻的 MOSFET 一侧)。CGD1700HB2M-UNA 上放电电阻的实际布置见图 70。
见原 PDF 图 69(第 56 页):放电电阻的放置(栅电阻的 MOSFET 一侧、直连栅-源)。 见原 PDF 图 70(第 56 页):CGD1700HB2M-UNA 上放电电阻的布置。
5.10 输入反压保护(原 PDF 第 56~57 页)
栅驱动器可能由操作人员接线或配置的场合,宜对驱动器的输入电源加保护。最有用的通常是反极性保护——防止电源线接反损坏驱动器。可用专用保护 IC,也可用二极管或 P 沟道 MOSFET 等廉价方法轻松可靠地实现。Wolfspeed 驱动器采用 P 沟道 MOSFET 方案——损耗比二极管方案小得多。电路见图 71:V+ 与 V− 配置正确时 P-MOSFET 导通、驱动器正常工作;接反时 P-MOSFET 被关断、阻断输入电压、保护驱动器。CGD1700HB2M-UNA 的输入保护实现见图 72。
见原 PDF 图 71(第 57 页):低压 P 沟道 MOSFET 反压输入保护电路。 见原 PDF 图 72(第 57 页):CGD1700HB2M-UNA 的输入保护实现。
6. 测量方法(Metrology,原 PDF 第 57 页起)
落实本篇最佳实践有助于开发高性能功率模块栅驱动器;但即便驱动器设计良好,系统仍须实测以排障和/或验证。本节给出高保真、高精度探测栅驱动器的方法。
6.1 栅源电压测量(原 PDF 第 57~60 页)
栅源电压 VGS 是评估功率模块开关性能的重要工具:可借它判断控制器是否在恰当时刻命令开通、噪声是否耦合进栅回路造成部分开通、器件在米勒平台停留多久、开关事件多快。但不当的测量接入会引入不代表真实系统动态的伪影。例如大多数示波器探头标配的长地线(图 73 概念图)会给测量引入显著电感——无论真实系统动态如何,它都能在测量中制造人为振铃。所有测量都应使用带宽与动态范围合适的仪器,并且测量接入要以紧凑方式集成到电路中、降低探头影响。Wolfspeed 建议用探头转接器接到驱动器上的高频连接器(如 MMCX 连接器),保持测量回路短且屏蔽。CGD1700HB2M-UNA 上 VGS 测量 MMCX 连接器示例见图 74。
见原 PDF 图 73(第 58 页):示波器探头长地线引入的大回路电感。 见原 PDF 图 74(第 58 页):CGD1700HB2M-UNA 上的 VGS 测量点(MMCX 连接器)示例。
给驱动电路加装 VGS 测量时,测量必须接在栅电阻的 MOSFET 一侧(图 75)。若接在栅电阻另一侧(驱动器侧),测量结果看似瞬时跳变,而 MOSFET 实际 VGS 的响应要慢得多。为演示该行为:对 CAB450M12XM3 模块在 350 A 下做 CIL 仿真(仿真设置见 1.3 节),把驱动部分改为同时在“错误”与“正确”两个位置监测栅压(图 76)。结果见图 77:错误位置显示近瞬时阶跃,而实际栅极正缓慢充向驱动器电压轨——错误位置掩盖动态、降低各测量间时间对齐的准确性。正确位置让 VGS 测量尽可能贴近功率模块 MOSFET,提升测量保真度。该效应在高栅电阻下最显著——电阻越大,MOSFET 栅极与(栅电阻之前的)驱动器输出解耦越强;示例仿真特意选了高栅电阻 10 Ω,但即使使用更激进的栅电阻,该行为仍会影响 VGS 测量。
见原 PDF 图 75(第 59 页):VGS 测量点相对栅电阻的位置(正确=MOSFET 侧)。 见原 PDF 图 76(第 59 页):CIL 驱动仿真改动——同时监测两个测量位置。 见原 PDF 图 77(第 60 页):探针接在错误位置对栅压测量的影响(近瞬时阶跃 vs 实际缓充)。
6.2 高侧栅源电压测量(原 PDF 第 60~61 页)
测高侧栅压时须记住:探头与图 4 的高侧驱动器一样以中点电压为参考——探头也需要隔离才能安全准确测量。Wolfspeed 建议用光隔离探头(如 Tektronix IsoVu 系列)测高侧 VGS。图 78 给出 Tektronix IsoVu 探头接到 KIT-CRD-CIL12N-FMC 评估板的照片 [2]。光隔离提供极高的共模抑制,探头可在 EMI 丰富的环境中做低压测量。图 79 对比标准差分电压探头与光隔离探头的高侧 VGS 测量:无论关断还是开通,差分探头的栅测量上出现高频振铃;栅回路与功率回路之间的耦合确实会产生一些振铃(光隔离测量中可见),但差分探头显示的是极端且不真实的振铃——它源自差分探头参考电压的变化在探头内部感应共模电流,是标准差分探头的伪影。排障或系统联调时这种假振铃会令设计者虚惊——改用光隔离探头即可避免“因选错测量手段而排查根本不存在的问题”。电力电子高保真探头选型详见 PRD-08333(含栅压测量及漏源电压、电流等其他模块测量)。
见原 PDF 图 78(第 61 页):Tektronix IsoVu 光隔离探头接到 KIT-CRD-CIL12N-FMC 评估板 [2]。 见原 PDF 图 79(第 61 页):差分探头 vs 光隔离探头的高侧栅压测量对比(PRD-08333;差分探头出现极端不真实振铃)。
6.3 栅电流测量(原 PDF 第 61~63 页)
排障、评估与系统联调中,测量栅电流常有助于理解系统行为。该测量因浮动参考与所需的灵敏度而难以精确。因此 Wolfspeed 建议尽量借助仿真获取栅电流趋势。确需硬件测量时,先确定测量仪器。霍尔传感器、电流互感器(CT)与罗氏线圈因自带电气隔离而具吸引力;但把这些传感器插入栅回路往往要大幅改动栅回路——电感更高、更易受噪,会引入系统伪影;且它们在高频(如霍尔)或低频(如 CT 与罗氏线圈)端带宽受限。选用这些传感器时必须考虑这些因素。
首选方法:利用驱动板上已有的外部栅电阻。注意该技术不带电气隔离——必须始终用隔离探头(Wolfspeed 建议光隔离探头,如 IsoVu 系列)。只用一只栅电阻(而非 3.1 节讨论的独立 RG,ON/RG,OFF)时最简单:单只电阻让开通与关断两种栅流动态在一次测量中全部捕获(图 80(a))。用独立电阻时,可同时监测两只电阻以分别捕获开通与关断动态(图 80(b))。另一种做法:在 MOSFET 开尔文源极与驱动器回流连接之间加一只开尔文源极电阻 RKS(图 80(d))——一次测量即可捕获全部栅动态。注意 KS 电阻的作用与栅电阻相同、与栅电阻串联。确定“计入 KS 电阻前”的等效开通/关断电阻应使用式 (4) 与式 (5):
$$R'_{G,ON} = R_{G,ON} + R_{KS} \qquad \text{(式 4,原 PDF 第 62 页)}$$ $$R'_{G,OFF} = R_{G,OFF} + R_{KS} \qquad \text{(式 5,原 PDF 第 62 页)}$$
[译注:式 (4)(5) 给出的是“含 KS 电阻”的等效开通/关断电阻;原文句子“determine the equivalent turn-on and turn-off resistors without the presence of the Kelvin-source resistor”措辞与公式方向含混——「待核实」,以公式为准。]某些场合下 KS 电阻能提供更可靠的栅电流测量——因为源极是比栅极更好的测量参考。此时即便单栅电阻配置也值得加 KS 电阻(图 80(c));同理,KS 电阻的影响要加到栅极所接电阻上才得到总等效栅电阻,见式 (6):
$$R_G = R'_G + R_{KS} \qquad \text{(式 6,原 PDF 第 63 页)}$$
加 KS 电阻可能引入一些额外栅回路电感——但通常小于插入 CT、霍尔或罗氏线圈——评估该选项时应权衡。此外,测试后期想把 RKS 电阻加到板上并不容易。采用 KS 电阻时,探头应配置成探头参考端(图 80 中标“−”)接到模块的开尔文源极——保证探头参考与 MOSFET 上其他测量(如 VGS 与 VDS)一致。
见原 PDF 图 80(第 62 页):栅电流测量选项——(a) 单栅电阻;(b) 开通/关断独立电阻;(c) 单栅电阻 + KS 电阻;(d) 独立电阻 + KS 电阻。
6.4 漏极测量(原 PDF 第 63~65 页)
栅驱动电路需要从 MOSFET 漏极引反馈才能执行大多数过流(OC)测量(如 5.1 节的 DESAT 保护)。最优连接是尽量贴近 MOSFET 漏极的短感测连线——限制寄生电阻与电感压降造成的延迟与误差。例如 CGD1700HB2M-UNA 提供叉形连接器(spade connectors,图 81)用于把专用感测线接到器件漏极。把叉形连接器(或所选任何接口)尽量贴近功率模块接到 MOSFET 漏极端子,才能保证可靠的过流保护。
见原 PDF 图 81(第 63 页):CGD1700HB2M-UNA 上的漏极反馈点(叉形连接器)示例。
过流检测要求对“电压剧烈波动(数百伏,见 5.1 节)的端子”做精确低压测量。布放过流电路时要注意:直连 MOSFET 漏极端子的一段(功率端子、高压波动)相对低压检测电路抗噪能力更强[原注 5:漏极连接虽比低压过流检测电路抗噪,仍应按短连接、避开高噪声信号等最佳实践布放]。因此布放过流电路时,低压检测电路应优先精心布放——紧凑走线并加屏蔽。过流电路“强/弱抗噪”的分界在高电压阻断二极管处(图 82)。过流电路若必须走长线,用“强 OC 抗噪”段走。图 83 给出 CRD200DA23N-GMA 2300 V 三相逆变器参考设计上 DESAT 与驱动器的连接点示例。
见原 PDF 图 82(第 64 页):过流检测电路各段的抗噪能力与布放(漏极—高压二极管为强抗噪段,之后为弱抗噪段)。 见原 PDF 图 83(第 64 页):CRD200DA23N-GMA 上的 DESAT 连接点示例。
对低侧开关位,可以用高侧开关位的开尔文源极作为低侧开关的漏极测量(图 84)——高侧 KS 连接本就引到了驱动电路,可使驱动设计与布局更简单。但部分功率模块内部含开尔文源极电阻——此类模块不得把 KS 端子用于低侧 DESAT 连接。Wolfspeed 建议逐案评估该技术,因为它取决于工况与所用功率模块。
见原 PDF 图 84(第 65 页):低侧借用高侧开尔文源极做过流保护的接法。
7. 应用(原 PDF 第 65 页起)
Wolfspeed 与多家业界领先的栅驱动 IC 厂商合作,确保设计者有覆盖不同成本与性能档位的多种选择。多家厂商已开发出针对 Wolfspeed 功率模块优化的成品全套驱动电路设计;Wolfspeed 自有驱动方案则为快速测试评估 SiC 模块提供了便捷途径。可用驱动器完整清单见 Wolfspeed 网站(原文超链接)。本节给出使用这些板卡及开发自制驱动方案的若干具体应用细节。
7.1 单端转差分收发器(原 PDF 第 65~66 页)
如 4.2 节所述,差分传输是提升控制器与驱动 IC 间噪声免疫的高性价比方案。要获得差分收益,信号链收发两侧都要有差分收发器。全部 0.6~2.3 kV 的 Wolfspeed 功率模块栅驱动器都以差分信号收发为预期接口。想不加自制差分板就把驱动器接入电路的设计者,可使用 Wolfspeed 开发的 CDB12HB00D 差分收发器随行板(图 85)——它把微控制器典型的单端信号转换为驱动器所需的差分信号。使用该板时,收发器单端侧的信号务必尽量短;任何情况下单端连接都不得长于差分侧连接——差分侧抗噪更强。CDB12HB00D 装到评估板上的样子见图 86。
见原 PDF 图 85(第 66 页):Wolfspeed CDB12HB00D 差分收发器随行板。 见原 PDF 图 86(第 66 页):CDB12HB00D 装在评估套件上。
7.2 暂时禁用过流保护(原 PDF 第 66~67 页)
如 5.1 节所述,许多驱动器——包括 Wolfspeed 的 CGD1700HB2M-UNA——以 DESAT 电路做过流保护。某些场合(排障或控制器开发)需要在不接功率模块的情况下验证驱动器功能。但悬空的驱动器(未接模块)被命令开通时,其过流保护会立刻动作并报故障:DESAT 会把开路(没接模块)识别为“极高的电流在'不存在的模块'上造成大压降”(DESAT 工作原理见 5.1 节)。解决办法很简单:把 DESAT 过流电压直接旁路到模块源极端子(图 87)——这样 VOC 永远不会超过检测阈值 VDET。该旁路甚至在驱动器已接模块与高压母线时也有效(高压二极管仍保护 DESAT 电路)。但在电路中或系统级测试时不建议用此旁路——因为功率模块将失去过流保护。
见原 PDF 图 87(第 67 页):禁用 DESAT 电路(不推荐用于系统级测试)。
对于需要外部连接到 DESAT 电路的设计(如 CGD1700HB2M-UNA 的叉形连接器,图 81),也可把外部连接器接到 MOSFET 源极快速旁路 DESAT(图 88)。该配置可通过插拔这条连接来切换 DESAT 接与不接,用于评估控制器对故障信号的响应。但要小心:若 DESAT 连接已接到 MOSFET 漏极端子,切勿这样旁路——该禁用方法绕过了高压二极管的保护,会立刻造成短路。同样,在电路中或系统级测试时不建议旁路 DESAT——功率模块将失去过流保护。
见原 PDF 图 88(第 67 页):CGD1700HB2M-UNA 上禁用 DESAT(不推荐用于系统级测试;DESAT 已接漏极时严禁这样做)。
7.3 XM 功率模块栅极引脚(原 PDF 第 68 页)
XM 模块家族有两种信号引脚排布变体:直列(inline)排布(图 89)与交叉(cross)排布(图 90)。交叉排布改善了新一代与未来代 SiC MOSFET 在峰值开关速度下的动态控制。模块与驱动器配错会在驱动板输出上造成短路条件、损坏驱动器。交叉引脚差异及各 XM 模块引脚变体应配用的正确驱动器详见 PRD-07128。
见原 PDF 图 89(第 68 页):XM 模块家族直列(inline)引脚排布。 见原 PDF 图 90(第 68 页):XM 模块家族交叉(cross)引脚排布。
8. 通用栅驱动子卡规格(Universal Gate Driver Daughter Card Specifications,原 PDF 第 68 页)
如 2.1 节所述,Wolfspeed 与多家业界领先的栅驱动 IC 及隔离电源厂商合作,为客户提供可在终端应用中评估的多档选择。合作驱动器完整清单见原文超链接;有意加入 Wolfspeed 合作驱动器名单的潜在伙伴,请联系 Wolfspeed 获取相关要求。
版本历史(原 PDF 第 69 页,全译)
| 日期 | 版本 | 变更 |
|---|---|---|
| 2025 年 5 月 | 1 | 首次发布 |
参考文献(References,原 PDF 第 69 页,全译)
- [1] C. D. New, “Metrology Considerations for Medium-Voltage Wide Bandgap Power Electronics,”(中压宽禁带电力电子的测量考量)The University of Alabama, Tuscaloosa, 2022.
- [2] Tektronix, “Effective Measurement of Signals in Silicon Carbide (SiC) Power Electronics Systems,”(SiC 电力电子系统信号的有效测量)[在线]。Available: https://www.tek.com/fr/documents/technical-brief/effective-measurement-of-signals-in-silicon-carbide-%28sic%29-power-electronics-systems [访问日期 2025 年 3 月 10 日]。
译者附注(全库视角)
- 关键数字速查(全部出自原文正文/图表):
| 数字 | 含义与出处 |
|---|---|
| 6 A | CIL 仿真栅电流峰值(CAB006M12GM3,RG=1 Ω、母线 800 V、负载 200 A)——驱动器拉/灌能力的设计起点(§1.3 图 6) |
| 25.4 × 30.5 mm / 50.8 × 61.0 mm | CGD1700HB2M-UNA 高低侧隔离区 / 整板尺寸——紧凑栅回路的量化标杆(§2.5 图 15) |
| 20 µF | CGD1700HB2M-UNA 每侧 VDD-源与 VSS-源间的去耦电容(§2.6 图 17) |
| ~20 V | 同一驱动器引脚间的电位差——网络分组(Net Class)后同组内可紧凑走线的依据(§2.7 图 19) |
| 3 Ω / 1.3 Ω | CAB425M12XM3 按 25 V/ns 限制选出的开通/关断栅阻;共用则须 3 Ω,独立后 EOFF 13.1→8.3 mJ(−37%)(§3.2 图 23) |
| +3 V / 26 ns / 2.6 V | 0 V 关断下 VGS 瞬时越阈的幅度、时长与 VTH(C3M0045065L 实测)——“瞬时越阈 3 V 也不直通”是 0 V 关断可行的定量判据(§3.5 图 33) |
| 式 (1)~(3) | P_PSU = Q_G·F_SW·ΔV_PSU → F_SW ≤ P_PSU,max/(Q_G·ΔV_PSU):1330 nC@+15/−4 V + 2 W/通道 → 79 kHz,留裕量 70 kHz(§3.7;复算 79.1 kHz ✓) |
| 8 kHz → 25 kHz / −42% | 硅 vs SiC 同额定变换器案例:开关频率与无源元件体积(§3.7 图 36) |
| 2/3 与 1/3;1 Ω | 并联公共驱动器方案的总阻分配(栅极/KS);实践口径 KS 固定 1 Ω(§3.9 图 38) |
| 2.3 kV / 3.3 kV | Wolfspeed 已量产 GM/LM 高压模块档位;<2 kV 建议差分而非光纤(§3.10 图 40;§4.3) |
| 400 mA / 35× | 软关断两种实现的参数:TI UCC21710 电流源 / ADI ADuM4135 高阻 MOSFET(约为普通关断管 35 倍)(§5.2 图 61) |
| ≥80 ns / 100 / 150 ns | CAB004M12GM4 在 150 A 下的死区下限与激进/保守取值;模块级死区“几百 ns 量级”(§5.7 图 67) |
| 10 kΩ | 栅电容放电电阻典型值——放在栅电阻的 MOSFET 一侧(§5.9 图 69) |
| 0.6~2.3 kV | 全部 Wolfspeed 模块驱动器预期差分接口的电压覆盖;CDB12HB00D 做单端→差分转换(§7.1) |
- Wolfspeed 立场与 ROHM 篇的三处对照(同一问题、两家答案——换厂设计时必查):
- 齐纳/钳位:ROHM 栅驱动篇(00_SiC栅驱动设计全译.md §4.8)推荐栅源间 SBD 正负浪涌钳位“六件套”;Wolfspeed(§5.4)则明确不装栅-KS 齐纳钳位——理由是齐纳响应慢、与 die 间电感使其与真实动态解耦,正解是“把驱动电源轨做鲁棒”。两家的差别在器件形态(模块贴装 vs 分立 2 cm 内贴装),结论方向一致:快速浪涌靠低感布局与钳位二极管速度,不靠稳压管。
- 关断电平:Wolfspeed 给出 0 V 关断可行的定量判据(VTH~米勒平台间低跨导,§3.5),并否决两电平关断(Spirito 效应,个别元胞极端应力,§5.3);ROHM 综合手册(01_SiC器件与模块应用笔记全译.md §8.2.5)的答案是“~2 µs 内封锁 + 软关断”。本篇 §5.2 的两种软关断实现(400 mA 电流源 / 35× 高阻管)正是该共识的实现层清单。
- 死区与短路窗口:SiC物理深潜 §5 的“2~5 µs 保护链预算”在本篇落位为——DESAT 消隐时间的权衡公式化(误触发 vs 检测延迟,§5.1)、动作值须按 RDS,on 温漂留裕量(§5.1)、软关断限 di/dt(§5.2);而 ROHM“IGBT 板 3~10 µs 消隐习惯不可搬”的推断与 Wolfspeed“先定风险容忍度、再实测加裕量”的流程互补。
- 与库内文档的联动:§1.1 开尔文源极 = ROHM 综合手册 §3.17/3.18“源极电感/TO-247-4L”的模块版(S1 不得连 U 的告诫即“驱动回流与主回路分开”的模块表述);§2.2/2.3 相邻层磁通抵消 + KS 屏蔽 = GaN 与隔离驱动基础篇布局章的 SiC 模块版;§2.4 齐纳管分轨 = ROHM 综合手册 §5.1.4 负偏压产生电路 (a) 的同款;§3.6 共享 PSU 的“低侧 2/4/6 共轨”对应 AN978 半桥驱动自举/浮地讨论的隔离 PSU 版本;§5.6 输入互锁(XOR)与 NCP1681 类控制器的互锁/FAULT 分层(00_总览)构成“驱动级后备 + 控制器级管理”的两级防直通链。
- OCR/转写存疑点汇总:①式 (1)~(3) 与式 (4)~(6) 的数学斜体字形在 pdftotext 输出中逐字重复(如 𝑃𝑃𝑆𝑆𝑆𝑆、𝑘𝑘𝑘𝑘𝑘𝑘),已按上下文还原为 P_PSU、kHz 等,式 (3) 代入复算一致;②§3.2 原文“Figure 23(c)”应为图 24(c)(笔误,照录);③§3.7 图 36 题注“(a) Si-based and (c) SiC-based”的“(c)”应为“(b)”(照录,以原 PDF 为准);④§3.9 原文交叉引用“see Section 3.1”按上下文应指 3.2 节(独立栅阻)(照录);⑤§5.6 原文“this conversation to single-ended”应为 conversion(笔误);⑥§6.3 “Equations (4) and (5) … without the presence of the Kelvin-source resistor”句与式 (4)(5) 的方向表述含混——「待核实」,以公式(含 KS 的等效阻值)为准;⑦原文多处“here”超链接(模板仿真下载、驱动器清单、合作名单)无法在纯文本中转写,均已标注“(原文超链接)”;⑧§3.4 CGD1700HB2P-XM3、§6.2 KIT-CRD-CIL12N-FMC 等型号拼写照录,未逐一官网核对——「待核实」;⑨正文各页码按原文页脚换算(第 1~69 页),图片页码以“图 N(第 X 页)”标注。
上一级:SiC
SiC · 器件元件