SLUA143 全文精译 —《UC3842/3/4/5 Provides Low-Cost Current-Mode Control》
原文:TI/Unitrode SLUA143(Unitrode 原刊号 U-100A),《UC3842/3/4/5 Provides Low-Cost Current-Mode Control》,原作者 Bill Andreycak(Unitrode),共 15 页(刊内页码 3-53~3-66),TI 1999 年重印版(文末版权页:Copyright 1999, Texas Instruments Incorporated)。原文 PDF:
90_资料源/UC3842_电流模式应用笔记.pdf。 本篇为全文忠实精译:覆盖原文全部章节(引言、电流模式控制、系列综述与选型表、UVLO、振荡器、最大占空比、电流检测与限流、误差放大器、图腾柱输出与驱动电路、噪声、同步、同步脉冲发生器、电荷泵/低功率 DC-DC、两个电路实例全规格表、TI 重要通告)。原文公式无编号,译稿按出现顺序编 (1)~(12) 以便引用,编号不改变原文内容。逐图标“见图 N(原 PDF 第 X 页)”并附图内可读信息;其中 12 张原图已直接从原 PDF 扫描页裁出并就地嵌入(img/目录下slua_fig*.png…,取应用电路/波形/特性曲线/损耗曲线优先)——图 1、7、9、10、11、12、15、18、19、21、31、32;其余各图仍只保留文字描述。
本篇与库内文档的关系
本篇是 UC3842 家族的“权威用法说明书”:00 篇给出 DS 数据,03 篇给出 12 步设计流程,而本篇是这些数据与流程的原理出处——原厂应用工程师逐模块讲“怎么用、怎么算、为什么”:
- 振荡器 $F_{OSC}=1.72/(R_T C_T)$ 与死区-CT 曲线(本篇式 (1)、图 9/10)→ 03 篇设计流程选 RT/CT 的依据;
- 电流检测四式(式 (5)~(8):$(V_C-1.4\,\mathrm{V})/3R_S$、互感器匝比 N、小信号增益、1 V 钳位限流)→ 01 篇引脚机理与 03 篇 RCS 计算的出处;
- E/A 补偿(RF 下限 7 kΩ、2 µA 偏置误差、$f_{SW}/4$ 折越、RHP 零点补极点,式 (9)~(11))→ 03 篇环路补偿与 04 篇陷阱位的理论根据;
- UVLO 与启动电阻(<1 mA 启动电流、$R_{IN}\le 100\,\mathrm{k}\Omega$、350 mW)→ 03 篇启动设计的出处。
正文遇到与 DS 对应的设计点时,以「参见 00/02/03 篇」做内链注。
译注约定(先读)
- 原文为 1999 年扫描重印件,OCR 字形错误已逐一对照原 PDF 还原(如
100 kR→100 kΩ、0.1 pF→0.1 µF、FIT/CT→RT/CT、2 PA→2 µA、GIN→CIN 等),还原清单见文末译者附注 3,正文不再逐处打断; - 原文自身笔误保持原样并加译注:实例 2 正文写“Figure 45”(实为图 32)、噪声节写“Figure 31”(实为同页图 22);
- UVLO 门限正文写 UC3843/45 为 8.5 V/7.9 V,图 5 内表为 8.4 V/7.6 V——原文两处不一致,DS 精确值参见 00 篇;
- 本版 SLUA143 没有独立的“软启动/关断技术/斜坡补偿设计”章节(相关内容散见于噪声、同步、输出驱动各节),译稿严格按原文实际章节全译,不增删。
1. 引言(INTRODUCTION,原 PDF 第 1 页)
电源设计的根本挑战在于同时实现两个相互冲突的目标:良好的电气性能与低成本。UC3842/3/4/5 正是为兼顾这两个目标而设计的集成脉宽调制器(PWM, Pulse Width Modulator)。它给设计者提供了一个廉价的控制器,据此可获得电流模式工作的全部性能优势。此外,UC3842 系列还为离线式(Off-Line,指由电网直接整流供电的初级侧)变换器的高效上电时序(power sequencing)、DC-DC 稳压器以及驱动功率 MOSFET 或双极晶体管做了专门优化。
本应用笔记给出 UC3842 家族的功能描述,并逐一突出每个成员(UC3842、UC3843、UC3844、UC3845)的特性。全文均以 UC3842 型号指代,但除特别说明外,通用电路与性能特点适用于 UC3842 系列的每个成员。文中包含对电流模式控制及其优点的综述,并提到避免常见陷阱的方法。最后一节给出采用 UC3842 控制的电源设计实例。
2. 电流模式控制(CURRENT-MODE CONTROL,原 PDF 第 1~2 页)
图 1 示出典型 Buck 调节器中的双环电流模式(Current-Mode)控制系统:时钟信号以固定频率发起功率脉冲;每个脉冲的终止发生在电感电流的模拟量达到误差信号所设门限的时刻。这样,误差信号实际控制的是峰值电感电流——这与传统方案形成对比:传统方案中误差信号直接控制脉冲宽度,而不顾及电感电流。
见图 1(原 PDF 第 1 页):Buck 双环系统——REFERENCE → 误差放大器(输出 VERROR)→ PWM 比较器 → S-R 锁存 → 开关(VCC)→ RSENSE 采样(VSENSE);底部时序四条波形:CLOCK、VERROR(误差电压锯齿比较)、VSENSE、LATCH OUTPUT。
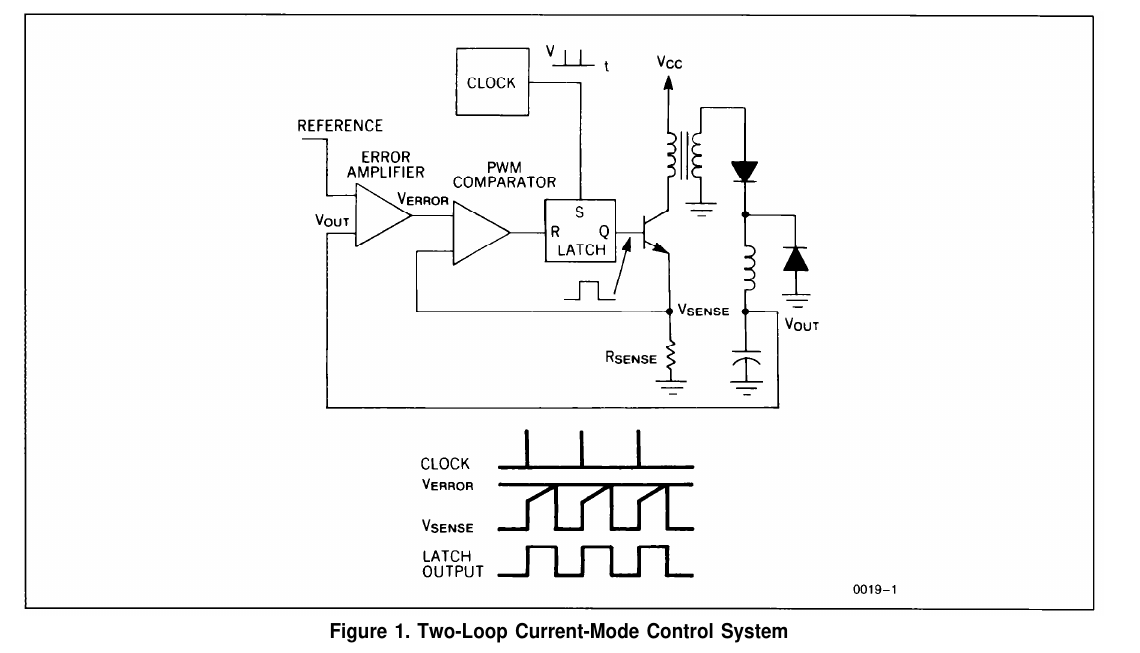
采用电流模式控制带来以下性能优势:
一、输入电压前馈(Feed-Forward)。控制电路对输入电压变化即时修正,不消耗误差放大器(E/A, Error Amplifier)的任何动态范围。因此电网调整率(Line Regulation)极好,误差放大器可以完全专注于修正负载变化。
二、小信号模型简化。对电感电流连续(CCM, Continuous Conduction Mode)的变换器,控制峰值电流几乎等效于控制平均电流。因此这类变换器采用电流模式后,小信号分析中电感可视为受误差电压控制的电流源(见图 2,原 PDF 第 2 页)。这类变换器原有的双极点“控制-输出”特性降为单极点(滤波电容并联负载)特性。结果之一:误差放大器补偿可以采用比脉宽控制更大的增益带宽,从而得到稳定的闭环响应,电源对负载变化的小信号动态响应得到改善。结果之二:误差放大器补偿电路更简单(见图 3,原 PDF 第 2 页)。图 3a 中电容 CI 与电阻 RI2 在环路中增加一个低频零点,抵消非电流模式变换器两个“控制-输出”极点之一。对于受电感压摆率限制的大信号负载突变,误差放大器会在电感“追赶”负载期间饱和,CI 被充到异常电平;当电感电流达到所需值时,CI 上的电压会造成相应的输出电压误差,恢复时间为 $R_{I2}\times C_I$,可能相当长。而在电流模式控制已消除电感极点的场合,可改用图 3b 的补偿网络——由于不含 CI,大信号动态响应大幅改善。
三、限流大大简化。逐脉冲限流(Pulse-By-Pulse Current Limiting)是该控制方案的固有能力。此外,只需钳位误差电压即可设定峰值电流上限。准确的限流允许在保证电源可靠工作的同时优化磁性元件与功率半导体器件。
四、可并联均流。电流模式控制的功率级可以并联运行且均分电流,这为电源设计的模块化途径开辟了可能。
见图 2(原 PDF 第 2 页):VREF → E/A(输出 VC)→“电压控制电流源(VOLTAGE CONTROLLED CURRENT SOURCE)”→ VOUT——小信号下电感就是一个这样的电流源。 见图 3(原 PDF 第 2 页):连续电感电流设计所需的 E/A 补偿——A) 直接占空比控制(输入 RI2、对地 RQ、反馈 RI∥CI,即带 CI 的类型 2 网络);B) 电流模式控制(输入 RI、对地 RQ、反馈 RF∥CF,显著简化)。
3. UC3842/3/4/5 电流模式 PWM IC 系列(原 PDF 第 3 页)
3.1 描述(DESCRIPTION)
UC1842/3/4/5 控制器 IC 家族以最少的外围器件实现离线式或 DC-DC 固定频率电流模式控制方案所需的全部功能。内部实现的电路包括:启动电流小于 1 mA 的欠压锁定(UVLO, Under-Voltage Lockout);在误差放大器输入端做过精度微调的精密基准;保证锁存工作的逻辑;同时提供限流控制的 PWM 比较器;以及为提供/吸收(source/sink)高峰值电流而设计的图腾柱(Totem-Pole)输出级。输出级适合驱动 N 沟道 MOSFET 或双极晶体管开关,关断态为低电平。
家族成员之间的差别在于欠压锁定门限与最大占空比范围。UC1842 与 UC1844 的 UVLO 门限为 16 V(开)和 10 V(关),非常适合离线应用;UC1843 与 UC1845 对应门限为 8.5 V 和 7.9 V。UC1842 与 UC1843 可工作到接近 100% 的占空比;UC1844 与 UC1845 则借助内部 T 触发器(toggle flip-flop)每隔一个时钟周期把输出消隐(blank),获得 0 至 <50% 的占空比范围。
(译注:本节原文交替使用军温档型号 UC1842 与商用档 UC3842,温度档后缀仅代表工作温度范围,电气规格相同,参见 00 篇;门限 8.5/7.9 V 与图 5 内表 8.4/7.6 V 的不一致见 §4 译注。)
3.2 特性(FEATURES,全译)
- 为离线式与 DC-DC 变换器优化
- 低启动电流(< 1 mA)
- 自动前馈补偿(Automatic Feed Forward Compensation)
- 逐脉冲限流
- 增强的负载响应特性
- 带迟滞的欠压锁定
- 双脉冲抑制(Double Pulse Suppression)
- 大电流图腾柱输出
- 内部微调带隙基准(Bandgap Reference)
- 500 kHz 工作
- 低 RO 误差放大器
3.3 IC 选型指南(IC SELECTION GUIDE,图 4 内两表全译)
| UVLO 启动门限 | 最大占空比 <50% | 最大占空比 <100% |
|---|---|---|
| 8.5 V | UC3845 | UC3843 |
| 16 V | UC3844 | UC3842 |
| 应用(电路) | 高输入电源(离线) | 低输入电源(DC/DC) |
|---|---|---|
| 反激(FLYBACK) | UC3844 | UC3845 |
| 正激(FORWARD) | UC3844/2 | UC3845/3 |
| 降压/升压(BUCK/BOOST) | UC3842/4 | UC3843/5 |
图注(原文 Note 1/2):1. (A/B):A = DIL-8 封装管脚号,B = SO-16 封装管脚号;2. T 触发器仅用于 1844A 与 1845A。
见图 4(原 PDF 第 3 页):UC3842 完整内部框图——UVLO(34 V 钳位标注)、2.50 V 基准、振荡器 OSC、误差放大器(VFB/COMP)、电流检测比较器(COMP 经两只二极管、2R/R 分压、1 V 钳位)、PWM 锁存、T 触发器(虚线,仅 3844/45)、图腾柱输出与功率地;各管脚以 (DIL-8/SO-16) 双编号标注。框图逐模块走读参见 02 篇。
4. 欠压锁定(UNDER-VOLTAGE LOCKOUT,原 PDF 第 4 页)
UVLO 电路保证 VCC 足以使 UC3842/3/4/5 完全工作之后才开放输出级。图 5 示出 UVLO 的开启与关断门限固定为 16 V 和 10 V。6 V 迟滞防止上电时序(power sequencing)期间 VCC 振荡。图 5 内表全译:
| 型号 | VON(开启) | VOFF(关断) |
|---|---|---|
| UC1842 / UC1844 | 16 V | 10 V |
| UC1843 / UC1845 | 8.4 V | 7.6 V |
(译注:正文 §3.1 写 8.5 V/7.9 V,此处图 5 表为 8.4 V/7.6 V——原文两处不一致;DS 精确值与散差参见 00 篇速查表。)
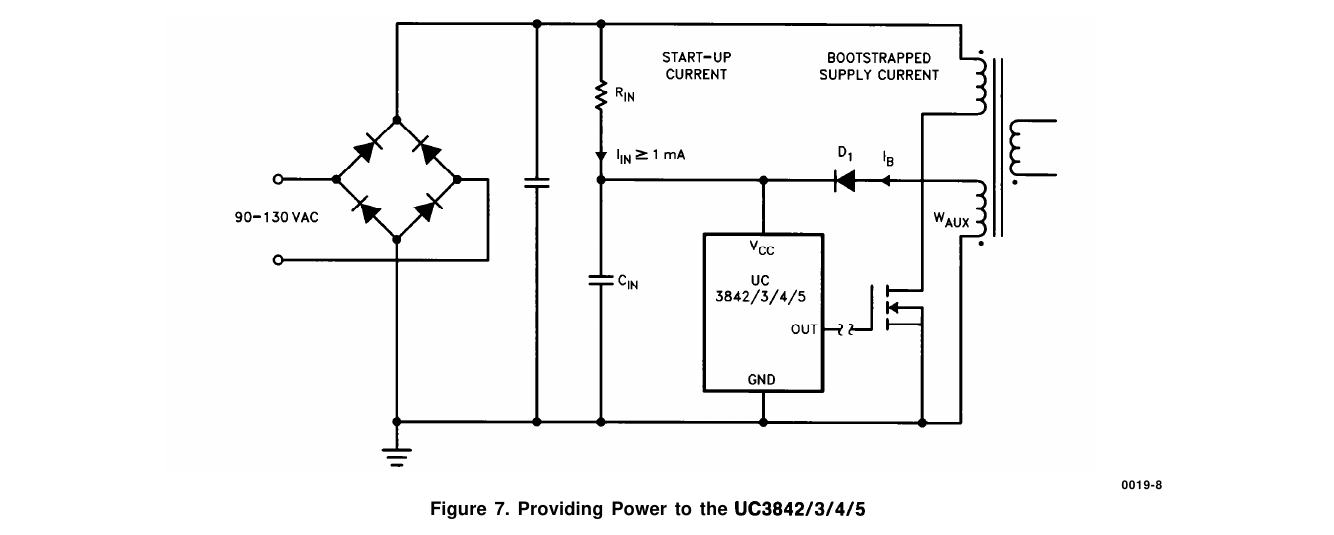
图 6 示出供电电流需求。启动电流小于 1 mA,可从离线变换器的整流输入高效自举(bootstrap)供电。正常工作期间,VCC 由辅助绕组 WAUX 经 D1 与 CIN 提供;而启动时 CIN 必须经 RIN 充电到 16 V。在 1 mA 启动电流下,即使低线 VAC = 90 V RMS 时 RIN 也可大到 100 kΩ 仍能给 CIN 充电;即使在高线(VAC = 130 V RMS)条件下,RIN 上的功耗也小于 350 mW。(→ 启动电阻与 CIN 设计计算参见 03 篇。)
UVLO 期间输出驱动器处于低电平状态。它虽然不具备正常工作时的饱和特性,但可轻松灌入(sink)1 mA——足以保证 MOSFET 维持关断(见图 6,原 PDF 第 4 页)。
见图 6(原 PDF 第 4 页):ICC-VCC 特性——启动段 <1 mA,UVLO 越过 VON 后 <17 mA,横轴标 VOFF/VON。 见图 7(原 PDF 第 4 页):为 UC3842/3/4/5 供电——90~130 VAC 整流桥 → RIN(启动电流,IIN ≥ 1 mA)给 CIN 充电;启动后 D1 + WAUX 辅助绕组接管(自举供电电流)。
5. 振荡器(OSCILLATOR,原 PDF 第 4~5 页)
UC3842 振荡器的编程方式如图 8 所示:定时电容 CT 经定时电阻 RT 从 VREF(5 V)充电,由内部电流源放电。
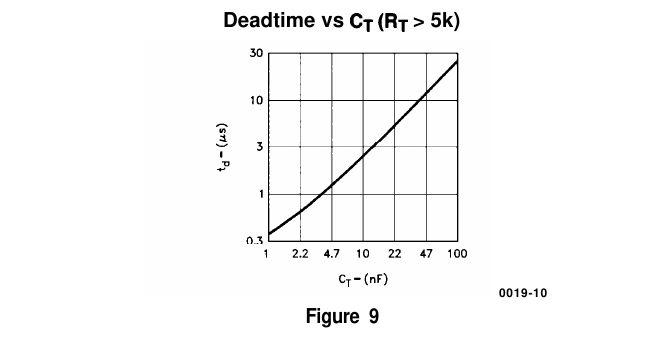
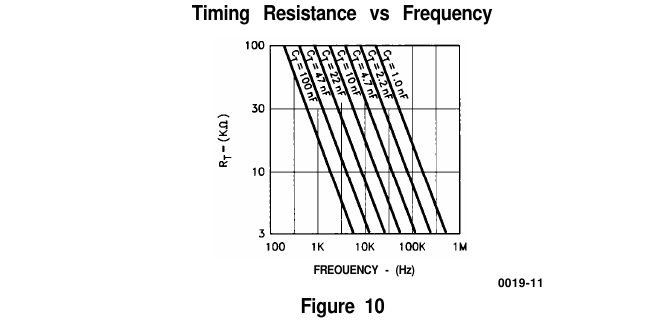
选择振荡器元件的第一步是确定电路所需的死区时间(Deadtime)。随后,用图 9(Deadtime vs CT,RT > 5 k)为给定死区时间定位最接近的 CT 标准值;再由 CT 与振荡器频率插值出合适的 RT;图 10 给出 RT/CT 组合与振荡器频率的关系曲线族。定时电阻可按下式计算:
$$F_{OSC}\,(\mathrm{kHz}) = \frac{1.72}{R_T\,(\mathrm{k}) \times C_T\,(\mu\mathrm{F})} \qquad (1)$$
(译注:OCR 提取本式单位为 “pf”,原 PDF 实印 “µf”,已还原为 µF;此式与 00 篇速查表、03 篇设计流程一致。)
UC3844 与 UC3845 内部有一个由振荡器驱动的二分频触发器,以获得 50% 最大占空比。因此它们的振荡器必须设定为电源开关频率的两倍运行;而 UC3842 与 UC3843 的振荡器即运行在开关频率上。UC3842/3/4/5 家族的每个振荡器都可用到最高 500 kHz。
见图 8(原 PDF 第 5 页):振荡器编程接线——脚 8 VREF → RT → 脚 4 RT/CT → CT → 脚 5 GROUND。 见图 9(原 PDF 第 5 页):死区时间 vs CT(横轴 CT:1/2.2/4.7/10/22/47/100 nF;纵轴 tDEAD:0.1~30 µs,对数刻度)。
见图 10(原 PDF 第 5 页):定时电阻 vs 频率(横轴 100 Hz~1 MHz;纵轴 RT 3~100 kΩ,多条 CT 曲线族)。
6. 最大占空比(MAXIMUM DUTY CYCLE,原 PDF 第 5 页)
UC3842 与 UC3843 的最大占空比约为 100%,而 UC3844 与 UC3845 被内部 T 触发器钳位到最大 50%。这一占空比钳位在多数反激(Flyback)与正激(Forward)变换器中是有利的。为获得 IC 最佳性能,死区时间不应超过振荡器时钟周期的 15%。
在放电(“死区”)期间,内部时钟信号把输出消隐为低态。这将最大占空比 DMAX 限制为:
$$D_{MAX} = 1 - (t_{DEAD}\,/\,T_{PERIOD}) \qquad \text{UC3842/3} \qquad (2)$$
$$D_{MAX} = 1 - (t_{DEAD}\,/\,2 \times T_{PERIOD}) \qquad \text{UC3844/5} \qquad (3)$$
其中 $T_{PERIOD} = 1/F_{OSC}$(振荡器周期)。 (4)
(译注:式 (3) 原文如此印制,排版/量纲存疑——按 §5 电路含义(3844/45 振荡器跑两倍频率、内部二分频),其实际含义是输出占空比上限约 50% 并随死区进一步下降;设计取值以 00 篇 DS 的 50% 钳位(92%~100% 的 42/43 档为另一档)为准。)
7. 电流检测与限流(CURRENT SENSING AND LIMITING,原 PDF 第 5~6 页)
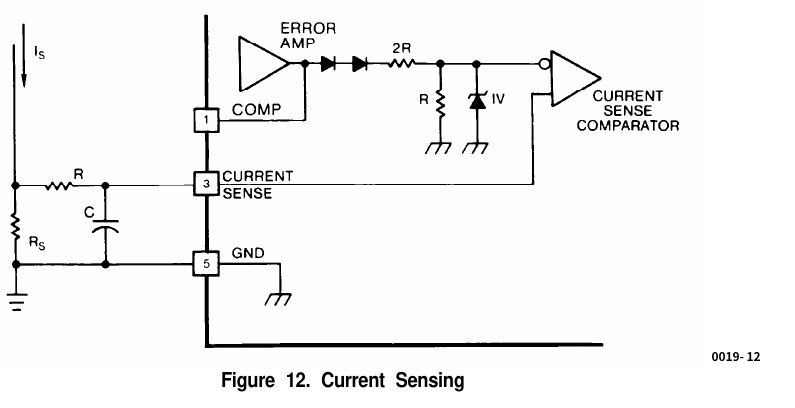
UC3842 电流检测(Current Sensing)输入的配置如图 12 所示。电流-电压转换由外部对地参考电阻 RS 在片外完成。正常工作时,RS 上的峰值电压由 E/A 按下式控制:
$$I_P = \frac{V_C - 1.4\,\mathrm{V}}{3\,R_S} \qquad (5)$$
其中 VC = 控制电压 = E/A 输出电压。(译注:1.4 V 为 COMP 脚至电流检测比较器输入之间两只二极管的压降、1/3 为内部 2R/R 分压比——见图 12;该 1.4 V/3 的来历在 02 篇框图走读中有推导。)
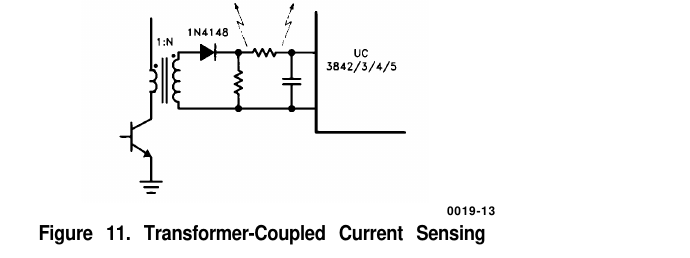
RS 可以直接接入功率电路,也可经电流互感器(Current Transformer)接入,如图 11 所示。直接连接更简单;互感器则可减小 RS 的功耗、减小(驱动)基极电流引起的误差,并提供电平移位(level shifting)以摆脱对地参考检测的束缚。功率级峰值电流与 VC 的关系由下式给出:
$$I_{P(pk)} = N\left(\frac{V_{RS(PK)}}{R_S}\right) = \frac{N}{3\,R_S}\left(V_C - 1.4\,\mathrm{V}\right) \qquad (6)$$
其中:N = 电流检测互感器匝比(turns ratio);不用互感器时 N = 1。
小信号分析用的“控制-检测电流”增益为:
$$\frac{i_{(pk)}}{V_C} = \frac{N}{3\,R_S} \qquad (7)$$
如图 11 那样与功率晶体管串联检测电流时,电流波形前沿常带有一个大尖峰,由整流管反向恢复和/或功率变压器匝间电容引起。若不加衰减,该瞬变会使输出脉冲提前终止。如图所示,一个简单的 RC 滤波通常足以抑制该尖峰:RC 时间常数应约等于电流尖峰的持续时间(通常几百纳秒)。(→ 前沿尖峰滤波的现场取值经验参见 04 篇。)
UC3842 电流检测比较器的反相输入在内部钳位到 1 V(图 12)。脚 3 电压达到该门限值即发生限流,即限流值定义为:
$$i_{max} = \frac{N \times 1\,\mathrm{V}}{R_S} \qquad (8)$$
(参见 00 篇电流检测阈值 1.0 V(0.9~1.1 V)及其散差含义;RS 的代入计算例参见 03 篇。)
见图 11(原 PDF 第 5 页):互感器耦合电流检测——功率管射极串互感器,1N4148 整流 + RC 滤波接 UC3842/3/4/5 脚 3。
见图 12(原 PDF 第 6 页):电流检测(内部+外部)——COMP(脚 1)经误差放大器、两只二极管、2R 与 R 分压(并联 1 V 钳位)进入电流检测比较器;脚 3 经 R 接 RS 与滤波电容 C(脚 5 GND)。
8. 误差放大器(ERROR AMPLIFIER,原 PDF 第 6~7 页)
误差放大器(E/A)的配置如图 13 所示。其同相输入不引出到管脚,而是在内部偏置到 2.5 V ± 2%。E/A 输出在脚 1 引出供外部补偿,使用户得以控制变换器的闭环频率响应。
图 14 示出的 E/A 补偿电路适用于稳定任何电流模式控制的拓扑——但工作在(连续)电感电流下的反激与升压变换器除外(其 RHP 零点问题见本节末与图 16)。反馈元件在环路传递函数中加入一个极点:
$$f_P = \frac{1}{2\pi R_F C_F} \qquad (9)$$
选择 RF 与 CF 使该极点抵消功率电路中输出滤波电容 ESR(等效串联电阻)的零点。RI 与 RF 决定低频增益:在仍能让“输出滤波电容与负载形成的极点”把环路增益滚降到单位增益(0 dB)——即 $f \approx f_{SWITCHING}/4$——的前提下,取尽可能大的增益。该技术兼顾变换器稳定性与良好动态响应。(→ 手工 II 型补偿的完整计算与 RHP 零点对带宽的限制参见 03 篇。)
E/A 输出可提供(source)0.5 mA、吸收(sink)2 mA。RF 的下限由下式给出:
$$R_{F(MIN)} \approx \frac{V_{EA\,OUT\,(MAX)} - 2.5\,\mathrm{V}}{0.5\,\mathrm{mA}} = \frac{6\,\mathrm{V} - 2.5\,\mathrm{V}}{0.5\,\mathrm{mA}} = 7\,\mathrm{k}\Omega \qquad (10)$$
E/A 输入偏置电流(最大 2 µA)流经 RI,造成输出电压(VO)的直流误差:
$$\Delta V_{O(MAX)} = (2\,\mu\mathrm{A})\,R_I \qquad (11)$$
因此希望 RI 的取值尽可能低。
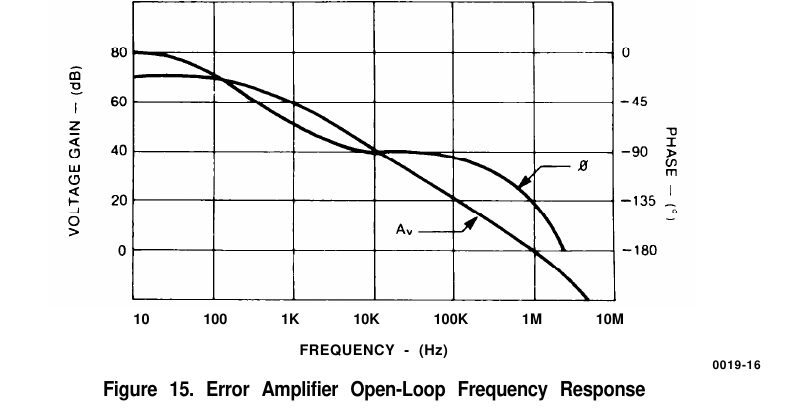
图 15 示出 UC3842 E/A 的开环频率响应:该开环增益是已补偿 E/A 增益的上限;频率超过 1 MHz 后,因 ~10 MHz 及以上的二阶极点,相位滞后迅速增大。(图内:增益 Av 自约 80 dB 起于 10 Hz~10 MHz;相位刻度 −45°/−90°/−135°/−180°。)
连续电感电流的升压(Boost)与反激变换器,其传递函数中各有一个右半平面零点(RHP Zero, Right-Half-Plane Zero)。需要在低于 RHP 零点频率处增加一个补偿极点来滚降环路增益——图 16 电路中的 RP 与 CP 即提供该极点。
见图 13(原 PDF 第 6 页):E/A 配置——2.50 V 内部偏置接同相端;脚 2(VFB)经 Zi、脚 1(COMP)接 Zf;输出级画有 0.5 mA 电流源。 见图 14(原 PDF 第 6 页):补偿电路——Vo → RI → 脚 2,对地 RQ(图中字形似 RQ,应为分压/增益设定电阻),RF∥CF 反馈,脚 1 输出 VC。 见图 16(原 PDF 第 7 页):连续电流升压/反激拓扑的 E/A 补偿——在图 14 基础上于输入端增加 Rp 与 Cp 串联对地支路(提供 RHP 零点以下的额外极点)。
9. 图腾柱输出(TOTEM-POLE OUTPUT,原 PDF 第 7~8 页)
UC3842 PWM 只有单一图腾柱输出:驱动 MOSFET 栅极时可工作到 ±1 A 峰值;驱动双极功率晶体管时为 200 mA 平均电流。输出晶体管之间的交叉导通极小:VIN = 30 V、200 kHz 时平均附加功耗仅 80 mW。
限制流经 IC 的峰值电流的方法:在图腾柱输出与 MOSFET 栅极之间放置一个电阻,其值由图腾柱集电极电压 VC 除以 IC 图腾柱的峰值电流额定值确定。没有该电阻时,峰值电流仅受图腾柱开关的 dV/dT 速率与 FET 栅电容的限制。
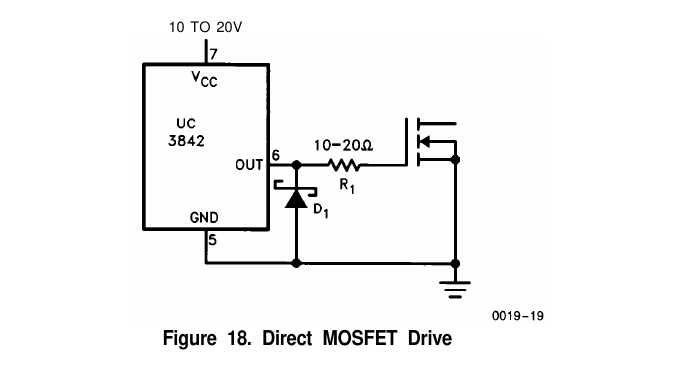
从 PWM 输出到地接一只肖特基二极管,可防止输出电压过度低于地——这会在 IC 内部引起不稳定。要起到作用,所选二极管在 200 mA 下的正向压降应小于 0.3 V;多数 1~3 A 肖特基二极管在室温以上即具备这些特性。把二极管尽量靠近 PWM 放置会提升电路性能。变压器驱动电路同样需要该肖特基二极管,以防止 PWM 输出出现类似情况。
图 18、19、20 给出用 UC3842 输出驱动 MOSFET 与双极晶体管的建议电路:
直接 MOSFET 驱动(图 18,原 PDF 第 8 页,10 TO 20V):控制 IC 与 MOSFET 之间无电气隔离时可用。开通/关断能力 ±1 A,并对“FET 输入电容与走线串联电感形成的寄生谐振回路”提供阻尼;肖特基二极管 D1 防止关断期间 IC 输出远低于地。(图内:R1 = 10~20 Ω。)
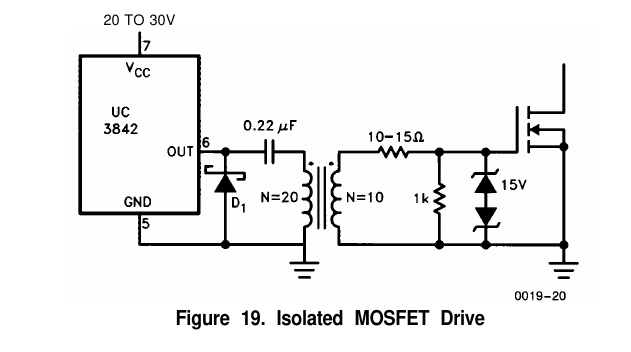
隔离 MOSFET 驱动(图 19,原 PDF 第 8 页,20 TO 30V):驱动信号需要电平移位或跨越隔离边界传输时适用。(图内:0.22 µF 隔直电容、脉冲变压器 N=20:N=10、10~15 Ω、1 kΩ、两只 15 V 稳压管。)
带负向关断偏置的双极驱动(图 20,原 PDF 第 8 页,12 TO 20V):R1 与 R2 决定导通态基极电流;电容 C1 在关断时提供负向基极电流脉冲,以清除存储电荷。(图内:D1 肖特基。)
见图 17(原 PDF 第 8 页):输出饱和特性——VCC = 15 V,TA = +25 ℃(实线)与 −55 ℃(虚线);源饱和(VCC−VOH)与灌饱和(VOL)对输出电流(源或灌,0.01~1 A)。输出级规格(±1 A 峰值/200 mA 平均/25 ns 边沿)参见 00 篇速查表。
10. 噪声(NOISE,原 PDF 第 9 页)
如前所述,电流检测或控制信号上的噪声会造成明显的脉宽抖动(jitter),连续电感电流设计尤为如此。斜坡补偿(Slope Compensation)有助于缓解该问题,但更好的办法是把噪声本身降到最小。一般而言,电路关键点的阻抗越低,噪声免疫越好。
开关电源的一个关键点是地线。PC 板上各接地点之间的微小走线电感即可支撑幅度足以干扰 IC 正常调制的共模噪声。铜地平面加上为大电流路径单独布设的回流线,可大幅降低共模噪声。注意 UC3842 只有一个接地引脚,因此输出的高灌入电流无法单独回流。
VCC 与 VREF 对地各接 0.1 µF 陶瓷独石旁路电容,可为这些点上的高频瞬变提供低阻抗通路。而误差放大器输入是高阻抗点,对其旁路会影响电源的动态响应——因此布板时应使反馈路径远离功率晶体管等噪声产生元件。(→ 布局逐条“为什么”参见 04 篇。)
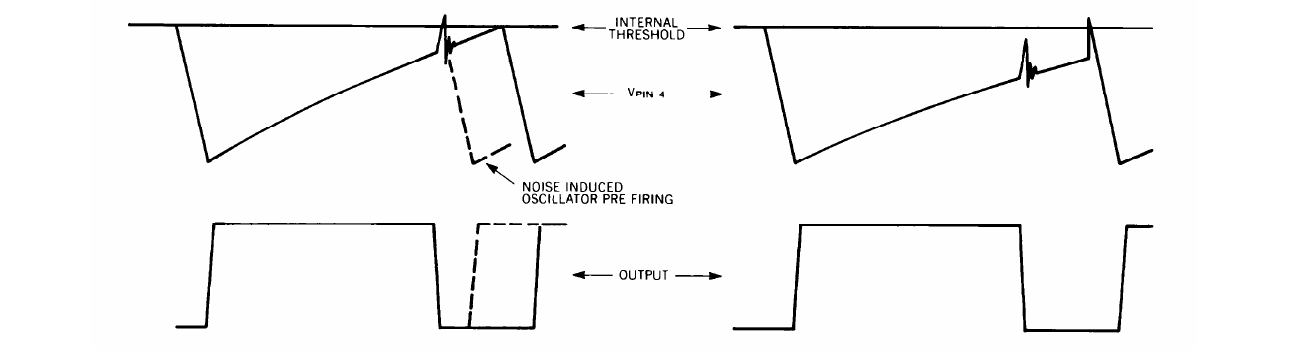
图 21 示出另一个常见的噪声诱发问题:功率管关断时,噪声尖峰耦合到振荡器 RT/CT 端。高占空比下,RT/CT 电压恰在逼近其门限电平(约 2.7 V,由内部振荡电路设定)时该尖峰到来;幅度足够的尖峰会像虚线所示那样使振荡器提前触发。为把噪声尖峰降到最小,应尽量选大 CT——记住死区时间随 CT 增大——建议 CT 永不低于约 1000 pF。造成该问题的噪声往往来自输出(脚 6)在关断时被外部寄生参数拉到地以下,驱动 MOSFET 时尤其如此。从地到脚 6 接一只肖特基二极管钳位,可阻止这类输出噪声馈入振荡器。若这些措施仍不能解决问题,振荡器频率总可以用外部时钟来稳定:采用图 31 所示电路[译注:原文写“Figure 31”,按上下文应为同页图 22(同步电路实现),原文笔误]后,RT/CT 波形即如图 21B——斜坡电压不再逼近内部门限,振荡器对噪声的免疫力大幅提高。
见图 21(原 PDF 第 9 页):(a) 脚 4 上的噪声使振荡器提前触发(虚线示提前翻转);(b) 有外部同步时,噪声不再逼近门限电平。图内标注:INTERNAL THRESHOLD、VSYNC、NOISE INDUCED OSCILLATOR PRE-FIRING、OUTPUT。
见图 22(原 PDF 第 9 页):同步电路实现(Sync Circuit Implementation)——VREF(脚 8)→ RT → 脚 4(RT/CT),CT 经 24 Ω 电阻接地,SYNC INPUT 脉冲注入;UC3842/3/4/5 PWM。
11. 同步(SYNCHRONIZATION,原 PDF 第 9~10 页)
强迫同步最简单的方法:定时电容 CT 接成近乎标准的配置——CT 不直接接地,而是经一个小电阻接地。该电阻作为同步脉冲的输入,把 CT 电压抬升到振荡器内部上门限之上。PWM 允许按 RT 与 CT 设定的频率运行,直到同步脉冲出现。该方案有多个优点,其一是本地斜坡(local ramp)可用于斜坡补偿。UC3842/3/4/5 振荡器必须设定在比同步脉冲流更低的频率——典型低 20%,并将 0.5 V 脉冲加在该电阻两端。同步的更多信息见参考文献附录所列《Practical Considerations in Current Mode Power Supplies》。
UC3842 也可经 RT/CT 端(脚 4)同步到外部时钟源,如图 23 所示。
正常工作时,定时电容 CT 在上门限与下门限(两个比较器限值)之间充放电:CT 开始充电时,PWM 输出被启动并导通;CT 持续充电直至达到内部比较器的上门限;一旦越过上门限,放电电路随即启动,把 CT 放电到下门限。放电期间 PWM 输出被禁止,从而保证输出的“死区”即关断时间。
振荡器充/放电状态的数字量表示可以用作 RT/CT 端的输入。在这类不易获得同步端口的场合,定时电路可以由数字逻辑输入而非传统模拟模式驱动:导通时间、死区时间、占空比与频率等主要考量都可纳入数字脉冲串(pulse train)输入。LOW 逻辑电平输入决定 PWM 的最大导通时间;HIGH 输入则支配关断(死区)时间。频率、占空比或死区时间等关键约束,可由从 555 定时器到精心设计的微处理器软件之间的任何手段精确控制。
图 23 图内给出的 555 无稳态(astable)公式:
$$D_{Max} = \frac{t_H}{t_H + t_L}\,,\qquad t_H = 0.693\,(R_A + R_B)\,C\,,\qquad t_L = 0.693\,R_B\,C \qquad (12)$$
见图 23(原 PDF 第 10 页):同步到外部时钟——CMOS 555(RA 4.7 kΩ、RB、C;脚 4/8 并 VCC)驱动 UC3842 脚 4(RT/CT);0.1 µF 接 CNTL。 见图 24(原 PDF 第 10 页):数字驱动波形——CLOCK INPUT(低/高/低)对应 PWM OUT(导通/关断/导通,OUTPUT A);VCT(ANALOG)与 VSYNC(DIGITAL)合成波形对照 UPPER THRESHOLD / LOWER THRESHOLD。
12. 同步脉冲发生器(SYNC PULSE GENERATOR,原 PDF 第 11 页)
UC3842/3/4/5 振荡器可用最少的外围元件产生同步脉冲。图 25 的简单电路在 CT 波形的下降沿触发,产生前述同步方案所需的同步脉冲:该电路由主机的死区时间触发,可工作到数百千赫兹,主机与从机之间延迟极小。图 26 与图 27 的照片展示相关电路波形。
见图 25(原 PDF 第 11 页,Sync Pulse Generator Circuit):+5 V 供电;晶体管 2N2222、2N2907、2N2222;阻容 10 kΩ、1 kΩ、1 kΩ、100 pF、1000 pF*、470 Ω、2200 pF、24 Ω(*与主机 CT 配套设定,取值见原图);MASTER(CT 锯齿输入)→ SLAVE(CT 同步输出)。 见图 26(原 PDF 第 11 页):500 kHz 工作波形——上:电路输入;下:电路输出跨 24 Ω;垂直 0.5 V/cm(两道),水平 0.5 µs/cm。 见图 27(原 PDF 第 11 页):主机/从机 CT 同步波形——上:从机 CT;下:主机 CT;垂直 0.5 V/cm,水平 0.5 µs/cm。
13. 电荷泵电路 / 低功率 DC/DC 变换(原 PDF 第 12 页)
本页为三张电路图(页面标题原文印作 “CHARGE, PUMP CIRCUITS / LOW POWER DC/DC CONVERSION”):
- 图 28(Step Up,升压型电荷泵,Charge Pump):UC3844/5 输出级驱动二极管-电容泵,FOUT ≈ 100 kHz、占空比 ≈ 50%,$V_O \approx 2 \times V_{IN}$(图内:10 kΩ、1 nF 等)。
- 图 29(Inverting,反相型):同配置产生 $V_O \approx -V_{IN}$。
- 图 30(Low Power Buck Regulator - Voltage Mode,低功率 Buck 稳压器——电压模式):UC3842/3,FOSC = 100 kHz(图内:CT 2.2 nF 与 0.1 nF;R1 7.5 kΩ、27 kΩ、10 kΩ;反馈网络 RF2、CF、RD、RIZ、RIP;续流管与 L、C 输出滤波)。
原文图页注释(全译):基本 buck 调节器在 UNITRODE Applications Handbook 中有描述;补偿细节请查阅 UNITRODE Power Supply Design Seminar 一书——见 “Closing The Feedback Loop”(Buck Topology)一篇。
14. 电路实例(CIRCUIT EXAMPLES,原 PDF 第 13~14 页)
14.1 实例 1:离线式反激(Off-Line Flyback)
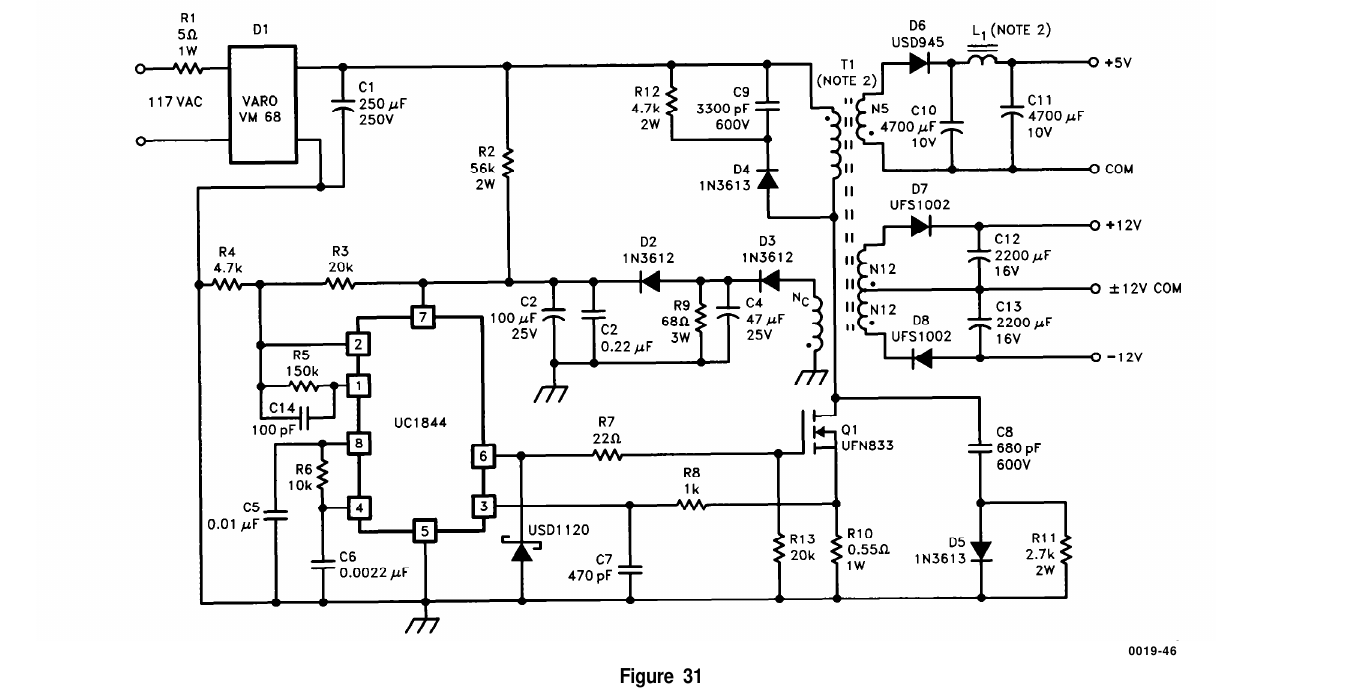
图 31 示出由 UC3844 控制的 25 W 多路输出离线反激稳压器。它成本低,因为只用了两个磁性元件、初级侧电压检测技术(primary-side voltage sensing)和一个廉价的控制电路。规格如下。
电源规格(全译)
| # | 项目 | 规格 |
|---|---|---|
| 1 | 输入电压 | 95 VAC 至 130 VAC(50 Hz/60 Hz) |
| 2 | 线路隔离 | 3750 V |
| 3 | 开关频率 | 40 kHz |
| 4 | 满载效率 | 70% |
| 5 | 输出电压 | A. +5 V,±5%:1 A 至 4 A 负载;纹波电压 50 mV P-P Max. |
| 5 | B. +12 V,±3%:0.1 A 至 0.3 A 负载;纹波电压 100 mV P-P Max. | |
| 5 | C. −12 V,±3%:0.1 A 至 0.3 A 负载;纹波电压 100 mV P-P Max. |
另请查阅 UNITRODE 应用笔记 U-96(Applications Handbook 内)。
见图 31(原 PDF 第 13 页,0019-46):117 VAC → VARO KMB8 整流桥 → C1 250 µF/250 V(R1 50 Ω/1 W、D1 输入保护);UC1844 控制(R5 150 k、C14 100 pF、R6 10 k、C5 0.01 µF、C6 0.0022 µF、R4 4.7 k、R3 20 k 配合初级侧检测分压);Q1 UFN833(栅极经 USD1120 钳位、R7 22 Ω、R8 1 k、C7 470 pF),电流检测 R10 0.55 Ω/1 W(D5 1N3613、C8 680 pF/600 V、R11 2.7 k/2 W、R13 20 k 尖峰吸收与滤波);T1 高频变压器(注 2)——初级钳位 R12 4.7 k/2 W、C9 3300 pF/600 V、D4 1N3613、R2 56 k/2 W;次级 N2/D2 1N3612、N3/D3 1N3612(R9 68 Ω/3 W、C4 47 µF/25 V)供辅助与检测,N4/D6 USD945 + L1(注 2)→ +5 V/COM(C10/C11 4700 µF/10 V),D7 UFS1002 → +12 V/−12 V(C12/C13 2200 µF/16 V,+12V COM)。
(译注:本例与 03 篇官方 48 W 反激设计例同源互补——03 篇给逐步计算,本例给整机结构与元件清单。)
14.2 实例 2:DC-DC 推挽变换器(Push-Pull Converter)
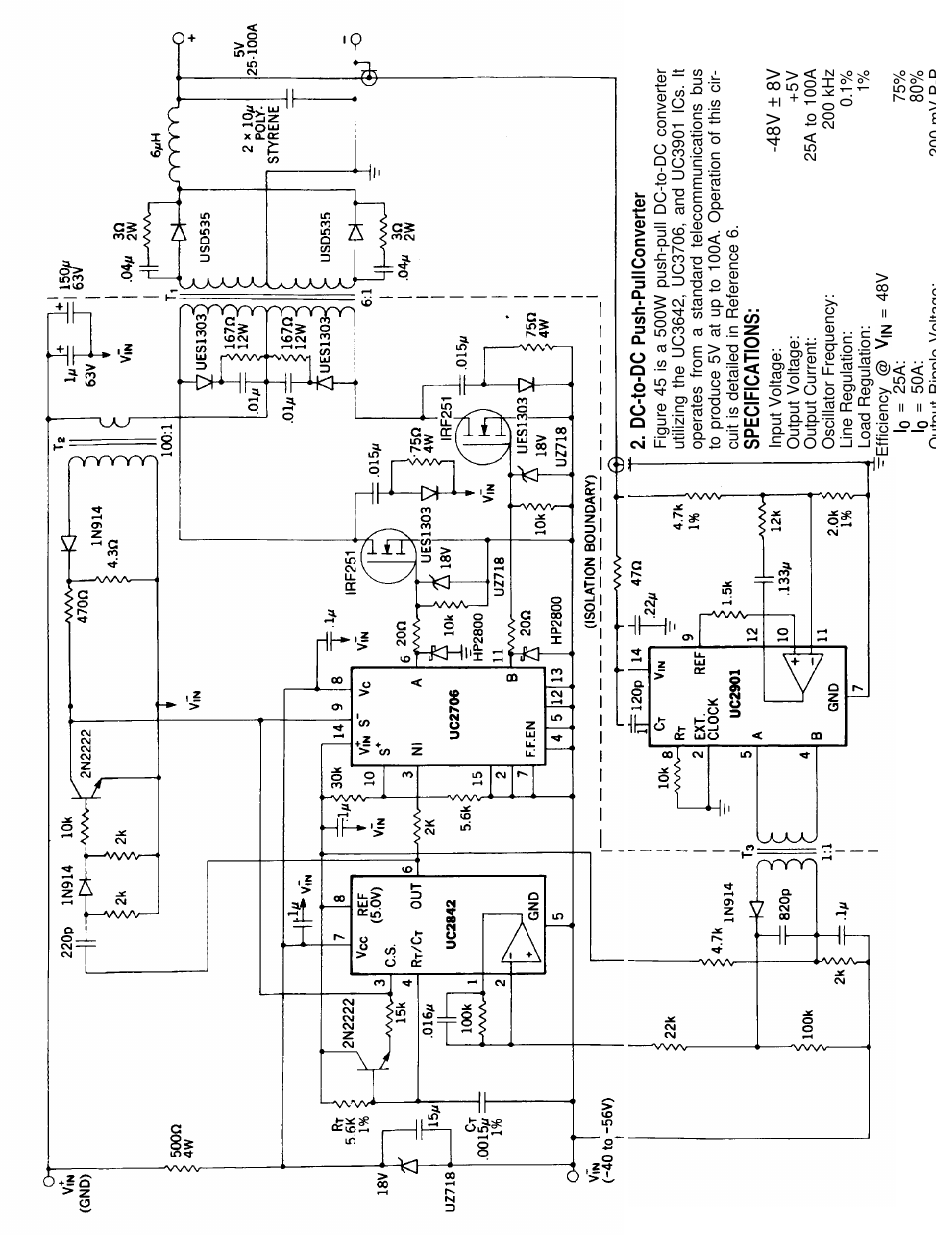
图 45[译注:原文如此,实为图 32]是由 UC3842、UC3706 与 UC3901 IC 组成的 500 W 推挽 DC-DC 变换器,从标准通信总线(telecommunications bus)供电,产生 5 V、最高 100 A。该电路的工作详解见参考文献 6。
规格(全译)
| 项目 | 规格 |
|---|---|
| 输入电压 | −48 V ± 8 V |
| 输出电压 | +5 V |
| 输出电流 | 25 A 至 100 A |
| 振荡器频率 | 200 kHz |
| 线路调整率 | 0.1% |
| 负载调整率 | 1% |
| 效率 @ VIN = 48 V | IO = 25 A:75%;IO = 50 A:80% |
| 输出纹波电压 | 200 mV P-P |
另请查阅 Unitrode Applications Handbook 内应用笔记 U-101。
见图 32(原 PDF 第 14 页,0019-48):UC3842(REF 5.0 V、CS、RT/CT、OUT,VIN −40~−56 V)→ UC2706 双路驱动两只 IRF251 推挽;UC3901(EXT CLOCK、REF、A/B 差分输入)与光耦 HP2800 跨越 ISOLATION BOUNDARY(隔离边界虚线)做隔离反馈;次级肖特基 UES1303/USD535 整流、6 µH 输出电感、2×10 µF Styrene 电容输出 5 V/2A~100A;Ts 100:1、4.3 Ω、470 Ω/2 W、UZ718 18 V 稳压、2N2222 等构成初级辅助与保护网络。
15. 重要通告(IMPORTANT NOTICE,原 PDF 第 15 页,全译)
Texas Instruments 及其子公司(TI)保留在不另行通知的情况下更改其产品或停止任何产品与服务的权利,并建议客户获取相关信息的最新版本,以便在下单之前核实其所依赖的信息是最新的且完整的。所有产品均按订单确认时提供的销售条款与条件出售,包括其中有关担保、专利侵权与责任限制的条款。
TI 按 TI 标准担保、依销售时适用的规格对其半导体产品的性能提供担保。TI 认为必要时会采用测试及其他质量控制技术来支持该担保;除非政府强制要求,否则并非对每台器件的所有参数都逐项测试。
某些使用半导体产品的应用可能涉及死亡、人身伤害或严重财产/环境损害的潜在风险(“关键应用,CRITICAL APPLICATIONS”)。TI 半导体产品并非为生命维持设备或系统或其他关键应用而设计、授权或担保。将 TI 产品用于此类应用,应理解为风险完全由客户承担。
为尽量降低与客户应用相关的风险,客户必须提供足够的设计与操作保障措施,把固有或操作过程的危害降到最低。
TI 对应用协助或客户产品设计不承担任何责任。TI 不担保亦不声明:对涵盖或涉及此类半导体产品或服务可能用于或正用于其中的任何组合、机器或工艺的任何 TI 专利权、版权、掩模作品权或其他 TI 知识产权,已授予任何明示或默示的许可。TI 发布有关任何第三方产品或服务的信息,不构成 TI 对此的认可、担保或背书。
版权所有 1999,Texas Instruments Incorporated。
译者附注(全库视角)
- 章节对照:本版 SLUA143(U-100A)全文即 §1~§15,无独立的“软启动/关断技术/双管与半桥应用/斜坡补偿设计”专章——软启动接法未在本篇展开(参见 00/03 篇外部软启动与外部锁存关断电路);斜坡补偿仅于 §10/§11 提及作用(本地斜坡可用、缓解噪声抖动),系统推导见 02 篇;“双管/半桥”扩展由 §9 图 19/20 与 §14.2(UC3706 双驱动)承担。
- 原文笔误与不一致(均保持原样并已标注):实例 2 正文“Figure 45”应为图 32;§10“Figure 31”应为图 22;UVLO 门限正文 8.5 V/7.9 V 与图 5 表 8.4 V/7.6 V 不一致(DS 值见 00 篇);原刊页码缺 3-60、3-61 出现两次;§13 页题多一逗号(“CHARGE, PUMP”)。
- OCR 字形还原清单(txt 提取 → 原 PDF 实印):
100 kR→100 kΩ;0.1 pF→0.1 µF;式 (1) 单位pf→µF;2 PA→2 µA;GIN→CIN;RtN→RIN;VAc→VAC;FIT/CT→RT/CT;0.5~SICM→0.5 µS/CM;UC3642→UC3842;DhnAx = 1 - ODEAD / ~PERI~D→式 (2);DMAX = 1 - (tDEAD / 2 X tpER&→式 (3)(原印如此);fp = 4/*7r RF,+ RF→式 (9);R&i→$R_{I2}C_I$;f =: fSWtTCHtNG/4→$f\approx f_{SWITCHING}/4$;amd→and、curret→current、monolythic→monolithic(原文即拼错)。 - 与库内公式对应:式 (1)=00 篇 fOSC 公式;式 (5)~(8) 是 01/02 篇 ISENSE 引脚“$(V_C-1.4\,\mathrm{V})/3$”机理与 03 篇 RCS 计算的出处;式 (9)~(11) 是 03 篇 II 型补偿(fSW/4 折越、RF ≥ 7 kΩ、RI 取小)的出处;式 (12) 是数字同步(555 驱动)的设计式。
- 两个实例的定位:25 W 反激(UC3844,40 kHz)=“离线反激最小系统”经典参考——仅两个磁性元件+初级侧检测;500 W 推挽(UC3842+UC3706+UC3901,200 kHz,−48 V→5 V/100 A)=“单输出控制器+双路驱动器+隔离放大器”扩展法。与 03 篇官方 48 W 例对照阅读效果最佳。
上一级:UC3842