NCP1680 规格书全译 —《Totem Pole CrM Power Factor Correction Controller》(图腾柱 CrM 功率因数校正控制器)
原文:onsemi《NCP1680 — CrM Totem Pole PFC IC / Totem Pole CrM Power Factor Correction Controller》Datasheet,文档编号 NCP1680/D,Rev. 1,2024 年 7 月(版权页印刷 © Semiconductor Components Industries, LLC, 2021)。共 36 页正文 + 2 页封装尺寸图(SOIC−16,CASE 751B Issue M,尺寸文档 98ASB42566B,2024-10-18)。原文 PDF:
datasheet/NCP1680_datasheet.pdf。 本篇为规格书全文忠实翻译:逐节覆盖首页描述/特性/应用/标记图、订购信息(表 7)、引脚定义(表 1,16 脚逐一)、绝对最大额定值全表(表 2 及注 1~3)、电气特性全表(表 3,min/typ/max 逐行,原文 19 个功能分组)、图腾柱工作原理与全部功能描述章节(线检测/极性检测/线频率监测/BO 与 SAG/线范围/过零管理与开环脉冲(表 4)/FCCrM/导通时间调制(式 1)/数字补偿器/输出保护/谷底检测/ZCD/同步驱动/限流(表 5)与式 2~3/THD 增强器/软跳周期/PFCOK/故障引脚与故障矩阵(表 6))、全部插图(图 1~37)逐图列出、封装与机械信息。版权归 onsemi。 ⚠️ 字形替换说明:文本提取版存在系统性 PDF 字形替换——µ→控制字符(0x02)(µs/µA/µS/µF 全部丢失 µ)、Ω→0x04、θ→0x03、η→0x06、π→0x07、√与°→乱码字节;正文公式区数学字体另有 “=”提取为“+”、“×”提取为“@”、“≤”提取为“t”、大括号 ǒ…Ǔ 等。下文均已按官网排版惯例与数值自洽关系还原,关键还原处随文标注。 ⚠️ 原文内部不一致处(详表见文末译者附注 2)均以「译注」标明,以电气特性表(表 3)为准。 插图为原版图翻拍(img/ds前缀,共 15 张,裁自 NCP1680/D Rev. 1 原版 PDF 第 2、3、11~15、19、20、22~24、26、32、34 页),每张含原图图题,未做任何描改。
1. 描述(DESCRIPTION,首页全译)
NCP1680 是一款临界导通模式(Critical Conduction Mode, CrM)功率因数校正(Power Factor Correction, PFC)控制器 IC,专为驱动无桥图腾柱(bridgeless totem pole)PFC 拓扑而设计。无桥图腾柱 PFC 由两个图腾柱桥臂组成:一个在 PWM 开关频率下驱动的快开关桥臂(fast leg),和一个工作在交流线频率的第二桥臂(慢桥臂,slow leg)。该拓扑省去了传统 PFC 电路输入端的二极管整流桥,从而显著提升效率与功率密度。[译注:首页标注封装 SOIC−16,CASE 751B−05;标记图 NCP1680xxG / AWLYWW——NCP1680=具体器件代码,xx=AA、AB 或 AC,A=封装产地,WL=晶圆批次,Y=年份,WW=周次,G=无铅封装。]
2. 特性(FEATURES / Safety Features / Applications,全译)
特性:图腾柱 PFC 拓扑省去输入二极管桥,实现极高效率与紧凑设计;交流线监测电路与交流相位检测;掉电(Brownout)检测;临界导通模式(CrM)工作;轻载下断续导通模式(DCM)加谷底开通;DCM 下频率折返,最低频率 25 kHz [译注:对应表 3 FMIN 的 min 规格 25 kHz,正文与特性表典型值为 30.5 kHz(正文约 30 kHz)];数字环路补偿;简化型谷底检测;新颖的限流方案,省去霍尔效应传感器;带跳周期标志(Skip Flag)的软跳周期(Soft Skip)模式,优化轻载性能;所有工作模式下接近 1 的功率因数;PFCOK 指示。
安全特性:软过压与快速过压保护(Soft & Fast OVP);OVP 与 OTP 两电平锁存输入;母线欠压保护(BUV);内部热关断;逐周期限流(Cycle−by−Cycle Current Limit)。
应用:5 G/电信电源;工业电源;游戏主机电源;超高密度(UHD)电源;商用电源(Merchant Power)。
3. 订购信息(表 7 ORDERING INFORMATION,全表)
首页注明:“详细订购与发运信息见本规格书第 36 页”(即本表)。
| 订购型号(OPN) | TONMAX,CRM(表头印“ms”[译注 1]) | FCLAMP(kHz) | VZCDILIM(V)[译注 2] | VZCD(ARM)(mV) | TPOL_FILTER(表头印“ms”[译注 1]) | 封装 | 发运 |
|---|---|---|---|---|---|---|---|
| NCP1680AA | 17.2 | 130 | 1.4 | 300 | 200 | SOIC16(无铅) | 2500 / 编带卷盘 |
| NCP1680AB | 10.2 | 275 | 0.6 | 100 | 200 | SOIC16(无铅) | 2500 / 编带卷盘 |
| NCP1680AC | 10.2 | 275 | 0.6 | 100 | 50 | SOIC16(无铅) | 2500 / 编带卷盘 |
† 编带卷盘规格(含器件方向与编带尺寸)详见 onsemi《Tape and Reel Packaging Specifications Brochure》BRD8011/D。 [译注 1:表 7 表头印刷为“ms”,与电气特性表 3 冲突——Ton,max,CrM = 17.2 µs、tPOL_FILTER = 200/50 µs(正文“50 or 200 µs”互证)。17.2 ms 的“最大导通时间”物理上不可能(远超工频半周期),判定为原文单位排印错误,应为 µs。][译注 2:列名“VZCDILIM”系原文笔误,应为 VZCDLIM1(低线 ZCD 限流阈值,与表 3 VZCDLIM1(LL) typ 1.4/0.6 V 一致)。]
4. 引脚配置与引脚功能(图 1 + 表 1,16 脚逐一)
SOIC−16 顶视引脚排布(左列自上而下:1 FAULT、2 PFCOK、3 FB、4 SKIP、5 GND、6 ZCD、7 SRH、8 SRL;右列自上而下:16 LVSNS2、15 LVSNS1、14 AUX、13 VCC、12 PWMH、11 PWML、10 PGND、9 POLARITY)。
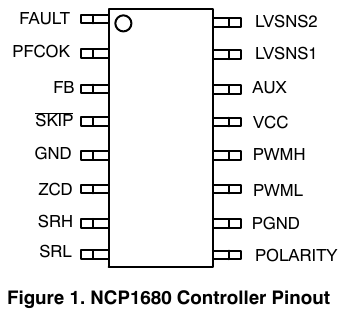
表 1 引脚描述(PIN DESCRIPTIONS,全译)
| 脚号 | 名称 | 功能 |
|---|---|---|
| 1 | FAULT | OVP/OTP 复合故障引脚。 |
| 2 | PFCOK | PFC 输出电压超出调节范围时及故障条件下,该脚保持低电平。标称工作中当 PFC 输出达到调节后该脚激活,灌出正比于反馈电压 VFB 的电流。PFCOK 脚为双向脚:既可用于使能下级变换器,也可被下级变换器用来强制 NCP1680 进入软跳周期(Soft Skip)模式。 |
| 3 | FB | 该脚检测 PFC 输出电压,用于环路调节。 |
| 4 | SKIP | 5 V 逻辑信号:器件使能 PWML/H 脉冲时变高;器件进入软跳周期模式或故障模式时拉到 GND。该脚为双向脚:可用于开/关外围电路,降低软跳周期模式下的 ICC 消耗;也可通过将该脚对地短路至少 56 µs [译注:µ 由字形还原] 来强制 NCP1680 进入跳周期模式。 |
| 5 | GND | GND 脚应与 PGND 短接。 |
| 6 | ZCD | 该脚检测电感电流的下降斜率,用于检测退磁并关断 (1−D) 开关。限流也基于该脚上的信号。建议使用低电感量的电流检测电阻。 |
| 7 | SRH | 慢桥臂高侧器件的控制信号。 |
| 8 | SRL | 慢桥臂低侧器件的控制信号。 |
| 9 | POLARITY | 内部交流极性检测电路的输出。 |
| 10 | PGND | 功率地参考。 |
| 11 | PWML | 控制低侧快桥臂开关的 PWM 逻辑电平输出。 |
| 12 | PWMH | 控制高侧快桥臂开关的 PWM 逻辑电平输出。 |
| 13 | VCC | IC 供电脚。 |
| 14 | AUX | 该脚经辅助绕组监测开关节点谐振,在 CrM 及频率折返工作期间实现谷底开通。 |
| 15 | LVSNS1 | 交流线电压监测的低电压输入。LVSNS1 的电阻分压器应接至升压电感的交流线(线路)侧。 |
| 16 | LVSNS2 | 交流线电压监测的低电压输入。LVSNS2 的电阻分压器应接至交流线的零线(neutral)。 |
5. 绝对最大额定值(表 2 MAXIMUM RATINGS,全表)
| 额定项 | 脚 | 符号 | 值 | 单位 |
|---|---|---|---|---|
| 电源输入电压 | VCC | VCC(MAX) | −0.3 ~ 30 | V |
| PWML 脚最大电压 / 最大电流 | PWML | VPWML(MAX);IPWML(SRC_MAX)/IPWML(SNK_MAX) | −0.3 ~ 5.5 V;−100 / +160 | V;mA |
| PWMH 脚最大电压 / 最大电流 | PWMH | VPWMH(MAX);IPWMH(SRC_MAX)/IPWMH(SNK_MAX) | −0.3 ~ 5.5 V;−100 / +160 | V;mA |
| SRx、极性脚最大电压 / 最大电流 | SRL、SRH、Polarity | VSRx(MAX);ISRx(SRC_MAX)/ISRx(SNK_MAX) | −0.3 ~ 14 V;−100 / +160 | V;mA |
| AUX 脚输入电压 / 输入电流 | AUX | VAUX;IAUX | −0.3 ~ 5.5 V(注 1);−2 / +5 | V;mA |
| ZCD 脚输入电压范围 / 最大电流 | ZCD | VZCD;IZCD(MAX) | −0.3 ~ 5.5 V(注 1);−2 / +5 | V;mA |
| 其他脚最大输入电压 / 最大电流 | LVSNS1、LVSNS2、Skip、FB、FAULT | VMAX;IMAX | −0.3 ~ 5.5 V(注 1);−2 ~ +5 | V;mA |
| 功耗与热特性 | ||||
| 最大功耗 @ TA = 70 ℃ | — | PD | 550 | mW |
| 结到空气热阻(1 oz 铜、0.155 平方英寸印刷电路铜箔)[译注:符号原文提取为“RJA”,θ 字形丢失,应为 RθJA] | — | RθJA | 145 | ℃/W |
| 最大结温 / 工作温度范围 / 存储温度范围 | — | TJ(MAX);—;— | 150;−40 ~ +125;−60 ~ +150 | ℃ |
| ESD 能力,HBM 模型(注 2)/ CDM 模型(注 2) | — | — | 3.5 / 1.25 | kV |
超过最大额定值表所列限值的应力可能损坏器件;若超出这些限值,不应假定器件功能正常,可能发生损坏并影响可靠性。
注:1. 该电平足够低,保证不超过内部 ESD 二极管与 5.5 V 稳压(ZENER)二极管;只要脚电流保持在 −2 mA / +5 mA 范围内,可施加更高或更负的电压。2. 本器件含 ESD 保护并通过以下测试:人体模型(HBM)3500 V(JEDEC JESD22−A114E);器件充电模型(CDM)1250 V(JEDEC JESD22−C101E)[译注:表体值 3.5 kV / 1.25 kV 与注中 3500 V / 1250 V 一致]。3. 本器件含闩锁(latch−up)保护,超过 100 mA(JEDEC JESD78)。
6. 电气特性(表 3 ELECTRICAL CHARACTERISTICS,全表逐行)
条件:VCC = 12 V,VLVSNS1 = 1.2 V,VLVSNS2 = 0 V,VFB = 2.4 V,VFAULT = 开路,CPOLARITY = 100 pF,VAUX = 0 V,VZCD = 0 V,CVCC = 100 nF,CSRL = CSRH = 100 pF;典型值对应 TJ = 25 ℃,min/max 对应 TJ = −40 ℃ ~ 125 ℃,除非另有规定。[全局译注:本表原提取中所有 µ 前缀均丢失(µ→控制字符 0x02),下表 µs/µA 系按原版字形还原;Ω 单位列在提取中丢失(Ω→0x04),一并还原。型号差异值以“AA 值 / AB·AC 值”斜杠并注。] 产品参数性能按所列测试条件在电气特性中给出,除非另有说明;若在不同条件下工作,产品性能可能不由电气特性所指示。
6.1 启动与供电电路(START−UP & SUPPLY CIRCUITS)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| 启动阈值 | VCC 上升 | VCC(on) | 9.75 | 10.5 | 11.25 | V |
| 最低工作电压 | VCC 下降 | VCC(off) | 8.2 | 8.8 | 9.4 | V |
| VCC 迟滞(VCC(on) − VCC(off)) | VCC 下降 | VCC(HYS) | 1.2 | 1.7 | – | V |
| 内部锁存/逻辑复位电平 | VCC 下降 | VCC(reset) | 2.5 | 4 | 6 | V |
| 供电电流:启动前 | VCC = 9.5 V | ICC1 | – | 1.8 | 2.2 | mA |
| 供电电流:故障或锁存 | VFLT = 0 V | ICC2 | – | 1.8 | 2.2 | mA |
| 供电电流:工作,100 kHz 开关 | 全部驱动开路 | ICC3 | – | 3.3 | 4 | mA |
| 供电电流:工作,跳周期 | VPFCOK = 0 V | ICC4 | – | 0.54 | 0.9 | mA |
6.2 交流过零管理(AC ZERO CROSSING MANAGEMENT:主 PWM 驱动控制 / 慢腿 (SR) 驱动控制 / 同步 (1−d) 驱动控制)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| 推荐外部分压比 | — | KL_DIV | – | 100 | – | 无量纲 |
| 停止 PWML/H 脉冲阈值 | VZCB_STOP = |VLVSNS1 − VLVSNS2|,VLVSNS1 下降、VLVSNS2 = 0 V | VZCB_STOP1(LL) | – | 100 | – | mV |
| 停止 PWML/H 脉冲阈值 | VLVSNS1 上升、VLVSNS2 = 4 V | VZCB_STOP2(LL) | – | 100 | – | mV |
| 启动 PWML/H 脉冲阈值 | VLVSNS1 上升、VLVSNS2 = 0 V | VZCB_START1(LL) | – | VZCB_STOPx(LL) + 20 | – | mV |
| 启动 PWML/H 脉冲阈值 | VLVSNS1 下降、VLVSNS2 = 4 V | VZCB_START2(LL) | – | VZCB_STOPx(LL) + 20 | – | mV |
| 过零消隐滤波器:NCP1680AA、AB | — | tFILT(ZCB) | – | 20 | 25 | µs |
| 过零消隐滤波器:NCP1680AC | — | tFILT(ZCB) | — | 禁用(Disabled) | — | — |
| 停止 SRx 脉冲阈值 | VSR_STOP = |VLVSNS1 − VLVSNS2|,VLVSNS1 下降、VLVSNS2 = 0 V | VSR_STOP1(LL) | – | 180 | – | mV |
| 停止 SRx 脉冲阈值 | VLVSNS1 上升、VLVSNS2 = 4 V | VSR_STOP2(LL) | – | 180 | – | mV |
| 启动 SRx 脉冲阈值 | VLVSNS1 上升、VLVSNS2 = 0 V | VSR_START1(LL) | – | VSR_STOPx(LL) + 20 | – | mV |
| 启动 SRx 脉冲阈值 | VLVSNS1 下降、VLVSNS2 = 4 V | VSR_START2(LL) | – | VSR_STOPx(LL) + 20 | – | mV |
| 停止同步脉冲阈值 | VSYNC_STOP = |VLVSNS1 − VLVSNS2|,VLVSNS1 下降、VLVSNS2 = 0 V | VSYNC_STOP1(LL) | – | 200 | – | mV |
| 停止同步脉冲阈值 | VLVSNS1 上升、VLVSNS2 = 4 V | VSYNC_STOP2(LL) | – | 200 | – | mV |
| 启动同步脉冲阈值 | VLVSNS1 上升、VLVSNS2 = 0 V | VSYNC_START1(LL) | – | VSYNC_STOPx(LL) + 20 | – | mV |
| 启动同步脉冲阈值 | VLVSNS1 下降、VLVSNS2 = 4 V | VSYNC_START2(LL) | – | VSYNC_STOPx(LL) + 20 | – | mV |
6.3 掉电(Brown−Out)、线路跌落与线范围检测(BROWN−OUT, LINE SAG AND LINE RANGE DETECTION)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| 线跌落与掉电检测上限阈值 | VLINE = |VLVSNS1 − VLVSNS2| 上升 | VBO(START) | 1.02 | 1.10 | 1.18 | V |
| 线跌落与掉电检测下限阈值 | VLINE 下降 | VBO(STOP) | 0.92 | 1.00 | 1.08 | V |
| 掉电检测迟滞 | VLINE 上升 | VBO(HYS) | 60 | 100 | – | mV |
| 线跌落检测消隐定时器 | VLINE < VBO(STOP),至软停止(Soft Stop)使能的延迟 | tSAG(blank) | 20 | 25 | 30 | ms |
| 掉电检测消隐定时器 | VLINE 下降,至极性检测禁用的延迟 | tBO(blank) | 520 | 650 | 780 | ms |
| 高线电平检测阈值 | VLINE 上升 | VHL | 2.20 | 2.36 | 2.52 | V |
| 低线电平检测阈值 | VLINE 下降 | VLL | 2.07 | 2.22 | 2.37 | V |
| 线范围选择迟滞 | VLINE 上升 | VLR(HYS) | 100 | 140 | – | mV |
| 高→低线模式选择定时器 | VLINE < VLL | tblank(LL) | 20 | 25 | 30 | ms |
| 低→高线模式选择定时器滤波 | VLINE > VHL | tfilter(HV) | 200 | 300 | 400 | µs |
| 低→高线模式转换锁定定时器 | 低线模式,VLINE > VHL | tline(lockout) | 400 | 500 | 600 | ms |
6.4 交流线频率监测(AC LINE FREQUENCY MONITORING)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| 线频率上限阈值 | — | tLINE(65) | 66 | 72 | 78 | Hz |
| 线频率下限阈值 | — | tLINE(45) | 37 | 41 | 45 | Hz [译注:正文写“nominally 42 Hz”,与本表 typ 41 Hz 不一致,以本表为准] |
| 器件使能计数器 | — | NDRV_EN | – | 4 | – | 个 |
| 慢腿禁用计数器 | — | NSR_DIS | – | 1 | – | 个 |
| 线频率定时器 | 至 PWM 禁用的延迟 | tLINEFREQ(DLY) | 60 | 100 | 165 | ms |
6.5 谷底检测电路(VALLEY DETECTION CIRCUIT)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| 正半线周期谷底检测阈值(武装) | VLVSNS1 = 1.2 V、VLVSNS2 = 0 V,VAUX 上升(Arm) | VVD1_TH(rising) | 150 | 200 | 250 | mV |
| 正半线周期谷底检测阈值(触发) | VAUX 下降(Trigger) | VVD1_TH(falling) | 50 | 100 | 150 | mV |
| 正半线周期谷底检测迟滞 | — | VVD1(HYS) | 50 | 100 | – | mV |
| 正半线周期谷底检测传播延迟 | VAUX 从 1.5 V 阶跃到 −0.2 V,至 PWML = 2.5 V 的时间 | TVD1 | – | 50 | 80 | ns |
| 负半线周期谷底检测阈值(武装) | VLVSNS1 = 0 V、VLVSNS2 = 1.2 V,VAUX 下降(Arm) | VVD2_TH(falling) | 50 | 100 | 150 | mV |
| 负半线周期谷底检测阈值(触发) | VAUX 上升(Trigger) | VVD2_TH(rising) | 150 | 200 | 250 | mV |
| 负半线周期谷底检测迟滞 | — | VVD2(HYS) | 50 | 100 | – | mV |
| 负半线周期谷底检测传播延迟 | VAUX 从 0 V 阶跃到 1.5 V,至 PWMH = 2.5 V 的时间 | TVD2 | – | 45 | 75 | ns |
| 最小 AUX 脉宽 | — | TSYNC | – | 95 | 155 | ns |
| AUX 脚偏置电流 | VAUX = VVD1_TH(rising) / VVD1_TH(falling)(两条件同值) | IAUX(bias1)/(bias2) | 0.5 | 1 | 2 | µA |
6.6 驱动输出信号(FAST LEG DRIVE SIGNALS:PWML 与 PWMH / SLOW LEG DRIVE SIGNALS:SRL 与 SRH / POLARITY OUTPUT)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| PWMx 上升时间(x = L、H) | VPWMx = 5 V 的 10%→90%,CPWMx = 1 nF | TPWMx(rise) | – | 95 | – | ns |
| PWMx 下降时间 | VPWMx = 5 V 的 90%→10%,CPWMx = 1 nF | TPWMx(fall) | – | 30 | – | ns |
| SRx、POLARITY 上升时间(x = L、H) | 输出 = 12 V 的 10%→90%,C = 1 nF | TPWMSRx(rise)、TPOLARITY(rise) | – | 185 | – | ns |
| SRx、POLARITY 下降时间 | 输出 = 12 V 的 90%→10%,C = 1 nF | TPWMSRx(fall)、TPOLARITY(fall) | – | 125 | – | ns |
| 源侧导通电阻(快腿) | — | ROH | – | 15 | 25 | Ω [译注:Ω 单位列提取丢失,按字形还原] |
| 灌侧导通电阻(快腿) | — | ROL | – | 5 | 10 | Ω [译注:同上] |
| 源侧导通电阻(慢腿、极性) | — | ROH2、ROH3 | – | 45 | 85 | Ω [译注:同上] |
| 灌侧导通电阻(慢腿、极性) | — | ROL2、ROL3 | – | 30 | 60 | Ω [译注:同上] |
| 峰值源电流(设计保证,三路输出同) | 输出为 0 V | IPWMx(SRC)、IPWMSRx(SRC)、IPOLARITY(SRC) | – | 100 | – | mA |
| 峰值灌电流(设计保证,三路输出同) | VPWMx = 5 V;SRx、POLARITY = 12 V | IPWMx(SNK)、IPWMSRx(SNK)、IPOLARITY(SNK) | – | 160 | – | mA |
| PWMx 钳位电压 | RPWMx = 10 kΩ | VPWMx(high) | 4.5 | 5 | 5.5 | V |
| SRx、POLARITY 钳位电压 | R = 10 kΩ,VCC = 30 V | VPWMSRx(high)、VPOLARITY(high) | 10 | 12 | 14 | V |
| SRx、POLARITY 最小驱动电压 | R = 10 kΩ,VCC = VCC(off) + 100 mV | VPWMSRx(MIN)、VPOLARITY(MIN) | 7.8 | 9 | – | V |
| PWMd 下降沿与 PWM(1−d) 上升沿间非交叠时间 | VZCD = 0.5 V | TDT1 | 90 | 130 | 170 | ns |
6.7 导通时间调制电路(ON TIME MODULATION CIRCUIT)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| CrM 下最大导通时间(AA / AB·AC) | VFB < VREF,VLVSNS1 = 1.20 V、VLVSNS2 = 0 V | Ton,max,CrM | 15.5 / 9 | 17.2 / 10.2 | 18.9 / 11.4 | µs |
| 最高频率钳位(AA / AB·AC) | — | Fclamp1 | – | 130 / 275 | – | kHz |
| 触发频率折返的导通时间,低线(AA / AB·AC) | — | (tON_FF)LL | – | 3.84 / 1.82 | – | µs |
| 触发频率折返的导通时间,高线(AA / AB·AC) | — | (tON_FF)HL | – | 1.92 / 0.91 | – | µs |
| 最低频率钳位 | — | FMIN | 25 | 30.5 | 36 | kHz |
| 最小导通时间 | VFB > VREF,CPWMx = 开路 | Ton,min | 200 | 260 | 320 | ns |
| DCM 下最大导通时间(AA / AB·AC) | — | Ton,max,DCM | – | 20 / 12.7 | – | µs |
6.8 调节模块与静态 OVP(REGULATION BLOCK / STATIC OVP)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| 反馈电压基准 @ 25 ℃ | — | VREF | 2.475 | 2.50 | 2.525 | V |
| 反馈电压基准(全温度范围) | — | VREF | 2.44 | 2.50 | 2.56 | V |
| (Vout 低检测下限阈值 / VREF)(设计保证) | VFB 下降 | VDREL / VREF | 95.0 | 95.5 | 96.0 | % |
| (Vout 低检测上限阈值 / VREF)(设计保证) | VFB 上升 | VDREH / VREF | 97.5 | 98.0 | 98.5 | % |
| (Vout 低检测迟滞 / VREF)(设计保证) | VFB 上升 | HDRE / VREF | 2 | 2.5 | – | % |
| 动态响应增强器(DRE)环路增益提升(AA、AB / AC) | PFCOK = 高 | KDRE1 | – | 5× / 10× | – | – |
| 同上:全部器件 | PFCOK = 低 | KDRE0 | – | 2.5× | – | – |
| 占空比(静态 OVP) | VFB = 3 V | DMIN | – | – | 0 | % |
6.9 软跳周期电路(SOFT SKIP CIRCUIT)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| CrM/DCM 下的 SKIP 电压 | — | VSKIP | 4.5 | 5 | 5.5 | V |
| SKIP 电流能力 | — | ISKIP | 450 | 700 | – | µA [译注:µ 由字形还原;正文“ISKIP, typically 700 µA”互证] |
| 进入跳周期模式的 SKIP 阈值电压 | — | VSKIP(th) | 1.2 | 1.5 | 1.8 | V |
| SKIP 检测的最小脉冲时长 | VSKIP < VSKIP(th) | TSKIP1 | 56 | – | – | µs [译注:提取版仅一个数值,按“最短时长”置于 Min 列;正文“至少 56 µs”互证] |
| PFCOK 跳周期阈值 | — | VSKIP2 | 0.4 | 0.5 | 0.6 | V |
| PFCOK 负脉冲跳周期检测最短时长 | — | TSKIP2 | 10 | 30 | 50 | µs |
| 软跳周期脉冲串结束时 VFB 的下限值(以 VREF 百分比定义) | — | (RFB)recover | 92.5 | 94 | 95.5 | % |
| 跳周期中的 VFB 重启电平 | — | VRESTART | – | 2.35 | – | V |
| 恢复运行的消隐时间 | — | Trecover | 400 | 500 | 600 | ms |
| SKIP 确认窗口 | — | TWINDOW | – | 400 | – | µs |
6.10 ZCD 引脚(ZCD PIN)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| ZCD 武装阈值(VZCD 上升,AA / AB·AC) | — | VZCD(ARM) | – | 300 / 100 | – | mV |
| ZCD 触发阈值(VZCD 下降) | — | VZCD(TRG) | – | 50 | – | mV |
| 浪涌电流保护阈值 | — | VZCD(INRUSH) | – | 50 | – | mV |
| 至 (1−D) 驱动脉冲的传播延迟 | VZCD 从 0 V 阶跃到 VZCD(ARM) + 250 mV,至 PWMx = 2.5 V 的时间 | TZCD(ARM) | – | 45 | 75 | ns |
| (1−D) 驱动终止的传播延迟 | VZCD 从 1 V 阶跃到 VZCD(TRIG) − 250 mV,至 PWMx = 2.5 V 的时间 | TZCD(TRG) | – | 45 | 75 | ns |
| 低线范围 ZCD 保护阈值(AA / AB·AC) | — | VZCDLIM1(LL) | 1.33 / 0.56 | 1.4 / 0.6 | 1.47 / 0.64 | V |
| 高线范围 ZCD 保护阈值(AA / AB·AC) | — | VZCDLIM1(HL) | 0.80 / 0.325 | 0.84 / 0.36 | 0.88 / 0.395 | V |
| CrM 限流下的导通时间 | VFB = 2.0 V,VZCD 脉冲 0–2 V;LVSNS1 = 1.626,脉冲 16 µs | TON_ZCDLIM(LL) | – | 1.9 | – | µs |
| 同上 | LVSNS1 = 3.253,脉冲 14 µs | TON_ZCDLIM(HL) | – | 1.3 | – | µs |
| ZCD 上拉电流源 | VZCD = 0 V 与 VZCD = 2.7 V(两条件同值) | IZCD | 0.7 | 1 | 1.3 | µA |
| THD 增强器使能的 ZCD 最小电流阈值(VZCD 上升,AA / AB·AC) | — | VZCD(MIN) | 45 / 5 | 70 / 30 | 95 / 55 | mV |
| ZCD 最小电流比 | KZCD(MIN) = VZCD(MIN) / VZCDLIM1(LL) | KZCD(MIN) | – | 5 | – | % |
6.11 欠压与过压保护(UNDERVOLTAGE & OVERVOLTAGE PROTECTION)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| UVP 阈值 | VFB 下降 | VUVP | – | 0.3 | – | V |
| (UVP 阈值 / VREF)(VUVP/VREF) | VFB 下降 | RUVP | 8 | 12 | 16 | % |
| UVP 迟滞 | VFB 上升 | VUVP(HYST) | – | 50 | 100 | mV |
| 软 OVP 阈值 | VFB 上升 | VsoftOVP | – | 2.625 | – | V |
| (软 OVP 阈值 / VREF)(VsoftOVP/VREF) | VFB 上升 | RsoftOVP | 104 | 105 | 106 | % |
| (软 OVP 迟滞 / VREF) | VFB 下降 | RsoftOVP(H) | 1.5 | 2 | 2.5 | % |
| 快速 OVP 阈值 | VFB 上升 | RfastOVP | – | 2.7 | – | V [译注:该行符号原文印作“RfastOVP”,但量纲为电压,按其后比例行对照应为 VfastOVP,原文如此] |
| (快速 OVP 阈值 / 软 OVP 上限阈值)(VfastOVP/VsoftOVP) | VFB 上升 | RfastOVP1 | 102.4 | 103 | 103.4 | % |
| (快速 OVP 阈值 / VREF)(VfastOVP/VREF) | VFB 上升 | RfastOVP2 | 106.5 | 108 | 109.5 | % |
| 从软或快速 OVP 恢复的 FB 阈值 | VFB 下降 | VOVPrecover | – | 2.575 | – | V |
| FB 偏置电流 @ VFB = VsoftOVP 与 VFB = VUVP | — | (IB)FB | 50 | 250 | 450 | nA |
6.12 PFCOK 与母线欠压(BUV)保护(PFCOK & BUV PROTECTION)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| OFF 模式下的 PFCOK 电压 | PFCOK 脚灌电流 = 1 mA | VPFCOK(low) | – | – | 100 | mV |
| PFCOK 电流 | VFB = 2.5 V,VPFCOK = 1 V | IPFCOK | 23 | 25 | 27 | µA [译注:µ 由字形还原;正文“增益 10 µA/V × VFB 2.5 V = 25 µA”互证] |
| BUV 阈值(AA·AB / AC) | VFB 下降 | VBUV | 1.95 / 1.45 | 2.0 / 1.5 | 2.05 / 1.55 | V |
| BUV 禁止工作的延迟 | — | TBUV | 400 | 500 | 600 | ms |
6.13 故障保护(FAULT PROTECTION)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| OTP 故障阈值 | VFault 下降 | VFLT(OTP) | 0.38 | 0.40 | 0.42 | V |
| OTP 故障源电流 | VFault = VFLT(OTP) + 200 mV | IFLT | 43 | 46 | 49 | µA [译注:µ 由字形还原;正文“typically 46 µA”互证] |
| OTP 检测滤波延迟 | VFault 下降 | tOTP(DLY) | 22.5 | 30 | 37.5 | µs |
| 启动期 OTP 消隐 | — | tOTP(BLANK) | 4 | 5 | 6 | ms |
| OTP 故障恢复阈值 | VFault 上升 | VFLT(REC) | 0.874 | 0.92 | 0.966 | V |
| OVP 故障阈值 | VFault 上升 | VFLT(OVP) | 2.88 | 3 | 3.12 | V |
| OVP 检测滤波延迟 | VFault 上升 | tOVP(DLY) | 22.5 | 30 | 37.5 | µs |
| 故障钳位电压 | VFault = 开路 | VFLT(CLAMP) | 1.15 | 1.7 | 2.25 | V |
| 故障钳位电阻 | — | RFLT(CLAMP) | 1.32 | 1.55 | 1.78 | kΩ [译注:kΩ 的 Ω 由字形还原] |
6.14 热关断(THERMAL SHUTDOWN)
| 参数 | 条件 | 符号 | Min | Typ | Max | 单位 |
|---|---|---|---|---|---|---|
| 热关断阈值 | 温度上升 | TSHDN | – | 150 | – | ℃ |
| 热关断迟滞 | 温度下降 | TSHDN(HYS) | – | 50 | – | ℃ |
7. 典型应用原理图与内部框图(图 2、图 3)
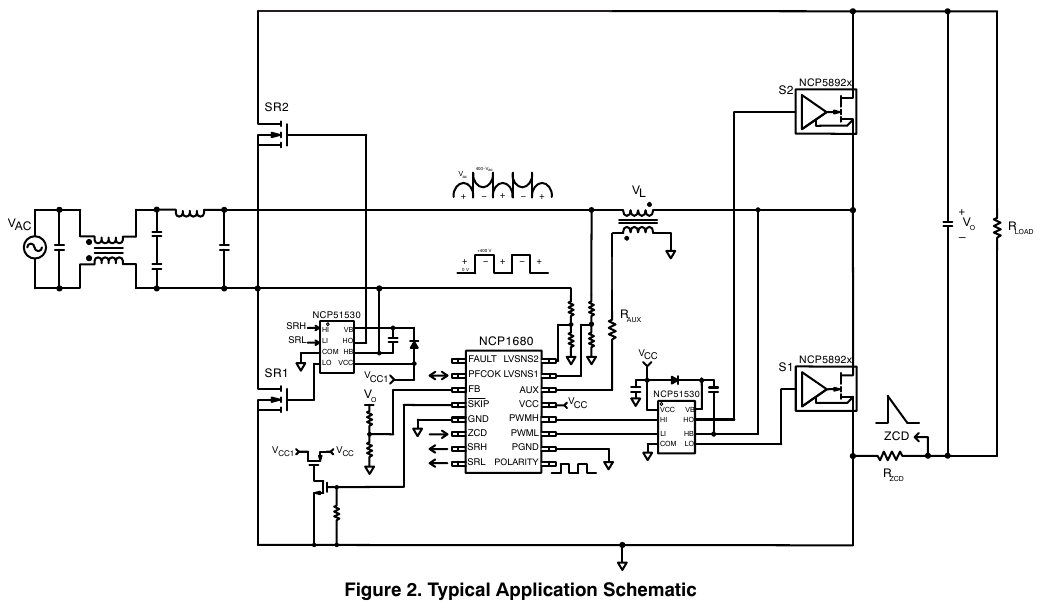
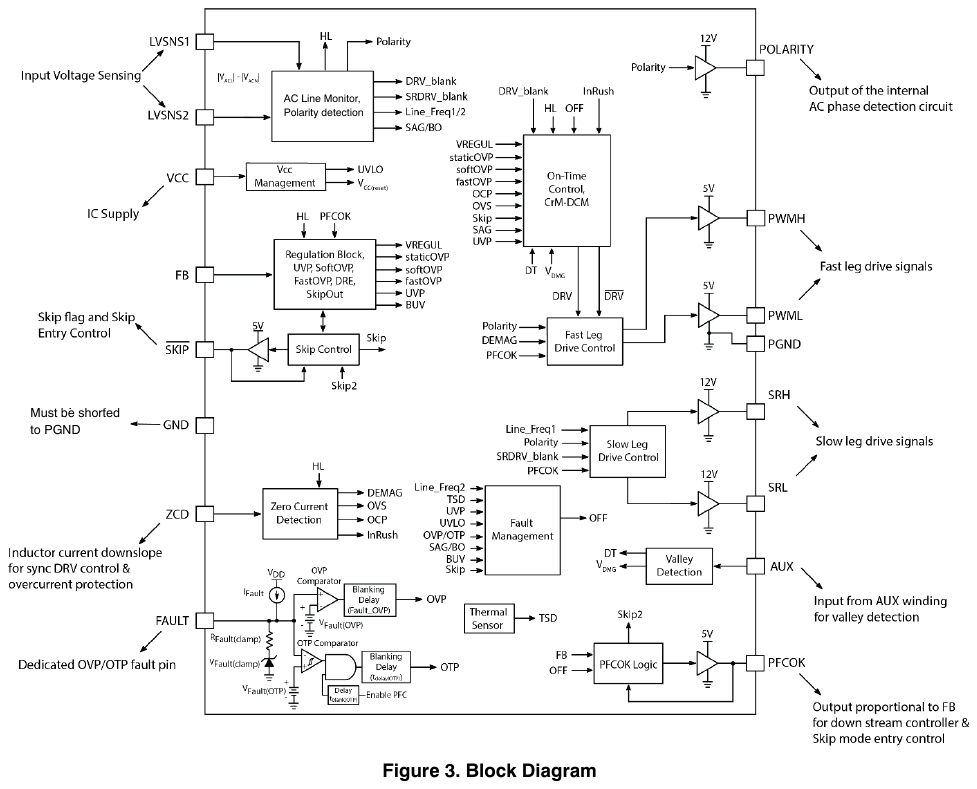
图 2 典型应用原理图:400 Vac 输入、约 +400 V 母线输出的无桥图腾柱 PFC。NCP1680 输出 SRH/SRL(经 NCP51530 驱动器驱动慢桥臂开关管 SR1/SR2,图中快/慢开关管标注 NCP5892x [译注:器件型号按原提取;原理图为图形版式,文本提取的连线关系仅能大致复原])、PWML/PWMH(逻辑电平,接外部快桥臂驱动),AUX 经 RAUX 接辅助绕组,ZCD 经 RZCD 接电流检测元件,VCC 由外部偏置源供电。图 3 内部框图:包含交流线监测与极性检测(AC Line Monitor, Polarity detection)等主要功能块;原图为图形版式,文本提取无法完整复原各块连线(其中标注“Must be shorted to PGND”——GND 与 PGND 必须短接)。
8. 图腾柱工作原理(TOTEM POLE THEORY OF OPERATION,图 4~6)
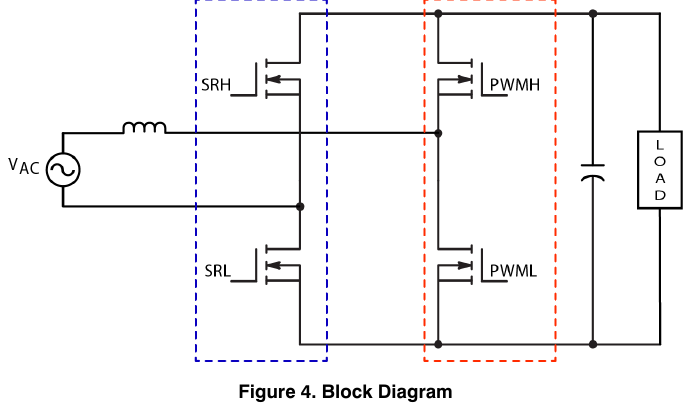
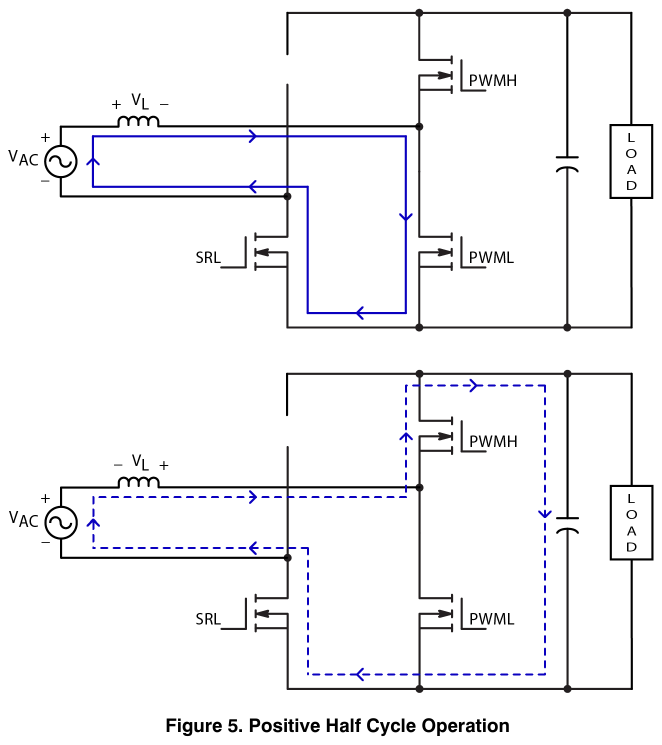
图腾柱 PFC(TPFC)电路如图 4 所示,由两个半桥构成:一个半桥通常称为**“快桥臂(Fast Leg)”,以 PWM 开关频率工作;另一个通常称为“慢桥臂(Slow Leg)”**,以交流线频率工作。快桥臂开关扮演经典升压 PFC 中开关管与二极管的角色,负责调节输出电压并整形输入电流,以实现高功率因数与低谐波失真;慢桥臂开关扮演经典升压 PFC 中二极管桥的角色。采用低导通电阻的有源开关替代二极管使效率提升。而且 TPFC 的导通路径中只有一只慢桥臂器件和一只快桥臂器件,而传统升压 PFC 的导通路径中有两只桥臂二极管加一只有源开关(或升压二极管)——导通路径器件更少、且有源开关替代桥臂二极管,使 TPFC 比经典升压 PFC 实现更高的系统效率与功率密度。
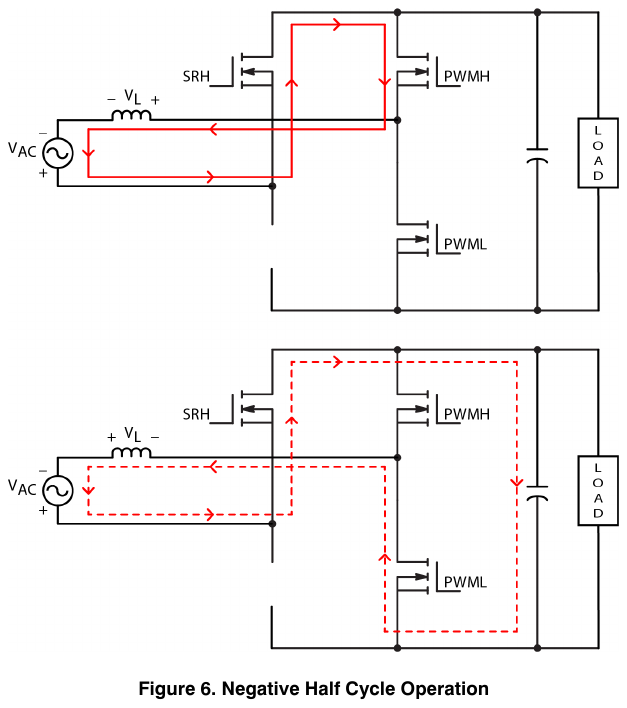
本图中快桥臂开关以 MOSFET 表示,但开关类型可适配:硅 FET 或宽禁带(WBG)晶体管均可。标称快恢复和/或低反向恢复电荷(Qrr)的硅 FET 适合该拓扑;碳化硅(SiC)或氮化镓(GaN)等 WBG 器件具有优异的 Qg×Rds(on) 品质因数且几乎无 Qrr,是 TPFC 快桥臂的最优器件。NCP1680 按 CrM 设计,PWM 驱动信号为逻辑电平信号,因此选用合适的外部半桥驱动器后,硅器件与 WBG 器件均可使用。TPFC 工作时电感电流双向流动,快、慢桥臂开关的指令随交流线周期极性而改变;正、负半线周期的工作分别示于图 5 和图 6。
8.1 正半周期工作(图 5)
正交流线周期内由 PWML 执行脉宽调制(占空比控制):PWML 变高开通低侧快桥臂器件,电流给电感充电储能(实线蓝线);PWML 变低后电感电流转移到高侧快桥臂开关,把能量从电感传到负载(虚线蓝线)。本半周期内高侧快桥臂器件并非 PFC 正常工作所必须导通,但 PWMH 可变高开通高侧器件,在中高负载下提升效率。整个正半线周期电流自左向右流过电感,且始终经低侧慢桥臂器件返回电源,故 SRL 可变高开通相应慢桥臂器件,实现效率最优。
8.2 负半周期工作(图 6)
负交流线周期内由 PWMH 执行脉宽调制:PWMH 变高命令高侧快桥臂器件导通,电流给电感充电储能(实线红线);PWMH 变低后电感电流转移到低侧快桥臂开关,把能量传到负载(虚线红线)。本半周期内低侧快桥臂器件并非必须导通,但 PWML 可变高开通低侧器件以在中高负载下提升效率。整个负半线周期电流自右向左流过电感,且始终经高侧慢桥臂器件返回电源,故 SRH 可变高开通相应慢桥臂器件。
8.3 VCC 管理与启动时序(VCC Management and Startup Sequence)
NCP1680 需要至少 VCC(ON)(典型 10.5 V)的供电偏置才能使能并开始正常工作。由于控制器不含内部高压启动,偏置电源必须来自外部(如专用辅助电源或下级变换器)。此外,控制器必须有足够的输入电压(BONOK 清除)且交流线频率被确认在预期工作范围内(NDRV_EN > 4),然后可在下一个极性上升沿上电,使启动与正半线周期同步。启动条件归纳:掉电保护 BONOK 已清除;VCC > VCC(ON);NDRV_EN > 4;极性信号上升沿。若供电电压处于迟滞带内(VCC(OFF) < VCC < VCC(ON)),控制器不会启动——这是为了保证器件具有 VCC(ON) 与 VCC(OFF) 之间最小 1.2 V 的规定迟滞,使启动时增大的电流消耗不会把 VCC 拉到 VCC(OFF)(典型 8.8 V)以下。器件一旦使能,VCC 可降到低至 VCC(OFF) 而不致禁用;但启动时 VCC 必须超过并保持在 VCC(ON) 之上。
9. 线电压检测(Line Voltage Sensing,图 7/8)
图 7 为线电压检测方案的推荐应用配置。需外部电阻分压器把两个高压节点分压后做差分线检测。对通用输入消费类应用,推荐分压比 KL_DIV 典型 100,即 $R_{LOWERx}/(R_{LOWERx}+R_{UPPERx}) = 1/K_{L\_DIV}$ [译注:原提取排版错乱,按分压比定义重构],使接口到 NCP1680 的低电压信号约为被监测高压信号的 1%。LVSNS1 脚接口到主升压电感 LBOOST 的低频节点,LVSNS2 脚接口到慢桥臂功率开关的桥臂电压。内部线检测电路设计为高输入阻抗,允许使用大阻值外部电阻以最小化分压器功耗,使应用达到低空载功耗。RUPPERx 典型取 5 MΩ~10 MΩ,RLOWERx 可取 50 kΩ~100 kΩ;实践中分压器上段应至少由两只 1206 封装电阻串联,以承受电压降。
图腾柱拓扑中交流线电压相对控制器地是浮动的,故必须采用差分测量技术确定交流线电压幅值。NCP1680 采用差分电压检测与整流,重构出等于 |VLVSNS1 − VLVSNS2| 的波形,记作 VLINE;关键波形见图 8。重构波形用于需要测量线电压幅值的功能;线电压检测还负责判定交流电压的极性(正或负半线周期)并测量交流线电压的频率。总计,线检测用于:a. 极性检测;b. 交流线频率监测;c. 掉电(Brownout)保护;d. 线电平(线范围)检测;e. 交流过零驱动管理。
10. 极性检测(Polarity Detection,图 9/10)
图 9 为极性检测电路的简化框图。两路线感信号被直接相互比较以判定二者相交的时刻——交越(crossover)表明交流线电压改变了极性。可外加滤波电容提高噪声免疫;建议 RC 滤波器时间常数约 50 µs ~ 200 µs [译注:µ 由字形还原],足以对电源开关频率提供噪声免疫,又不至于过大而给线感信号带来明显滞后。此外,极性比较电路的输出还经过一个数字毛刺(glitch)滤波器,在比较电路反复翻转时提供额外免疫。毛刺滤波器带定时器 TPOL_FILTER,按器件型号为 50 µs 或 200 µs。滤波器行为见图 10:输入必须保持在某一逻辑态超过定时器时长,输出才转移到该状态;若输入翻转但保持时间不超过 TPOL_FILTER(图 10 中 t1、t2、t3 与 t5、t6、t7),输出保持先前逻辑态、定时器等效复位;t4 与 t8 大于 TPOL_FILTER,使输出转移到新状态。
11. 交流线频率监测(AC Line Frequency Monitoring,图 11/12)
NCP1680 带有可选的线频率监测电路,利用定时器与计数器监测交流线频率(TLINEFREQ),确保极性比较器输出以与市电频率规范 45 Hz ~ 65 Hz 一致的速率翻转。时序图见图 11:控制器测量滤波后极性信号每个边沿之间的时间间隔;若某间隔(如 t1)超出预期频率范围,控制器禁用慢桥臂驱动信号 SRL 与 SRH,并启动 100 ms 定时器 tLINEFREQ(DLY);若到期前测得符合规范的间隔(t2、t3),则定时器复位、慢桥臂驱动脉冲重新使能。若极性翻转持续超出市电频率规范且定时器到期,控制器禁用快桥臂驱动脉冲并进入故障模式(图 11 中 t5 之后;整个 t5 间隔内慢桥臂脉冲被禁用)。故障模式下极性信号与线频率监测器保持激活,对极性信号做连续时间间隔测量;器件一旦检测到 4 个连续的、处于线频率规范内的极性边沿,将像新启动一样从故障模式自动恢复。监测阈值为 tLINE(65)(标称 72 Hz)与 tLINE(45)(标称 42 Hz)[译注:tLINE(45) 正文“nominally 42 Hz”与特性表 typ 41 Hz 不一致,以特性表为准]——阈值留有裕量,保证最坏容差下交流线频率总能在 45~65 Hz 内工作。
NCP1680 的启动与滤波后极性信号的上升沿同步,且要求至少 4 个连续半线周期(极性翻转)处于有效 TLINEFREQ 时长内;控制器使能计数器记作 NDRV_EN。线频率工作见图 12:Line Freq OK 标志在第 4 个连续、时长有效的极性翻转的上升沿置高。极性信号上升沿表明交流线正进入正半线周期——这是应用启动的首选导通角,因为低侧快桥臂器件将是占空比受控的器件。
12. 掉电(Brown−Out)与线路跌落(Line Sag)保护(图 13/14)
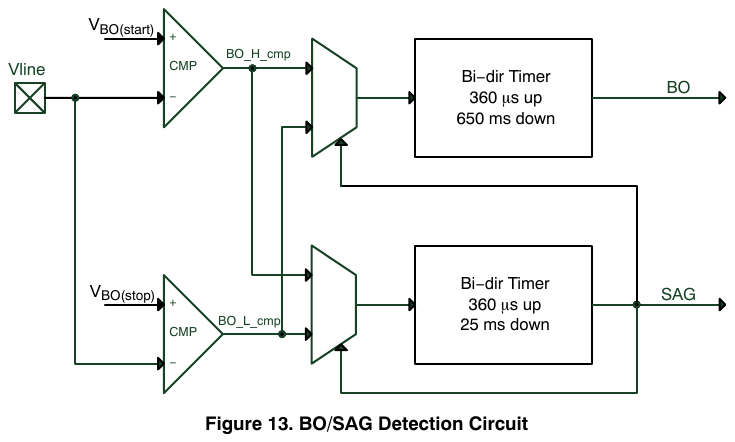
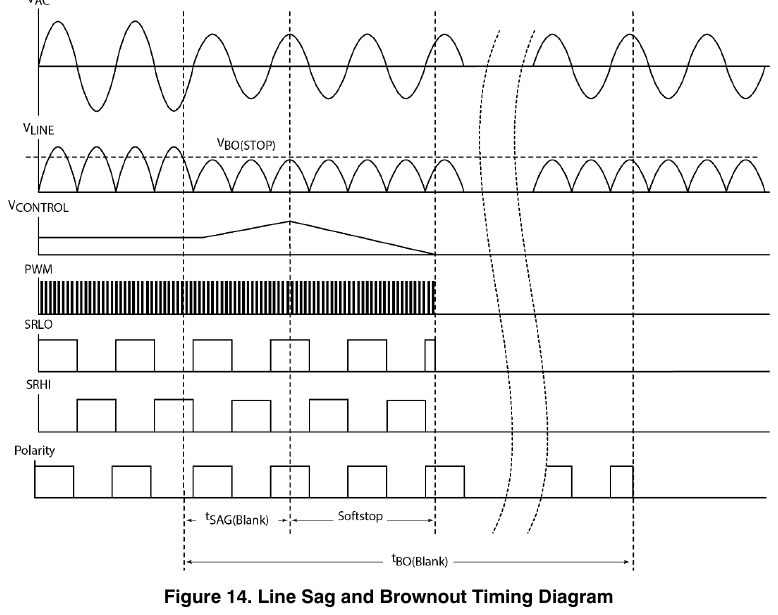
NCP1680 的线电压掉电(BO)与线路跌落(SAG)检测电路协同构成一个线电压 UVLO:线电压峰值超过 VBO(start)(典型 1.1 V)时使能驱动脉冲,线电压跌破 VBO(stop)(典型 1 V)持续给定定时器时长后禁用驱动脉冲。考虑到 LVSNSx 输入被推荐为交流线电压的 1%,这对应标称使能阈值约 110 V(约 78 VAC)、标称禁用阈值约 100 V(约 71 VAC)。
图 13 为 BO/SAG 检测电路的代表性框图 [译注:图内双向(Bi−dir)定时器标注“360 µs 上行 / 650 ms 下行”(BO)与“360 µs 上行 / 25 ms 下行”(SAG),µ 由字形还原]。电路监测由内部差分线检测生成的 VLINE,并与两个 VBO 阈值比较;BO 与 SAG 的电压阈值相同,差别在于各自输出置高前的时间以及控制器随后采取的动作。图 14 展示线路跌落与掉电期间控制器的响应。25 ms 的 SAG 定时器 tSAG(blank) 允许应用在 NCP1680 继续输出驱动脉冲的同时承受单交流线周期的线电压掉电;若 SAG 定时器到期,控制器进入**软停止(soft stop)**期——内部控制电压被缓慢放电到 0 V、PWM 脉宽逐渐收窄,降低功率传输。软停止期之后极性信号仍保持激活,一旦线电压超过 VBO(start) 即可立即重启。若 650 ms 的掉电定时器到期,NCP1680 禁用极性检测电路并复位器件(包括一切锁存故障);应用从 BO 重启后按初始上电一样工作。
13. 线范围检测(Line Range Detection)
NCP1680 具有输入电压范围检测功能,区分高线(标称 230 VAC)与低线(标称 115 VAC)输入。范围基于重构 VLINE 信号测得的峰值电压判定;默认上电进入低线模式。若 VLINE 超过高线阈值 VHL(典型 2.36 V)持续超过 tfilter(HV)(典型 300 µs)[译注:µ 由字形还原],控制器转入高线模式;此后线电压峰值必须低于 VLL(典型 2.22 V)持续超过 tblank(LL)(典型 25 ms)才回到低线模式——tblank(LL) 设得足够长,使控制器在单线周期掉电时保持在高线模式。若控制器从高线转入低线,则启用锁定定时器 tline(lockout)(典型 500 ms):定时器时长内禁止立即转回高线,防止在低线/高线模式间来回振荡。2.36 V 与 2.22 V 的转换阈值对应约 167 VAC 与 157 VAC——不属于任何国家标准市电电压的中间值,应用输入电压几乎不可能工作在转换阈值附近;且转换阈值具有最小迟滞 VLR(HYS) = 100 mV,作为来回振荡的又一层保护。线范围检测的目的是:控制器据此修改内部数字补偿器的增益,为通用宽输入市电应用优化 PFC 的性能与工作——具体而言,检测到高线范围时数字补偿器环路增益降低为 1/4。
14. 交流过零管理与开环驱动脉冲(AC Zero Crossing Management,图 15/16,表 4)
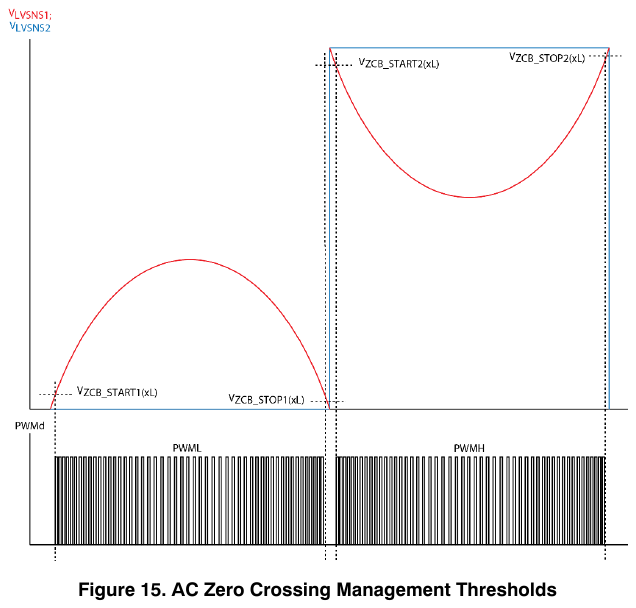
交流过零管理决定各驱动信号在每个半线周期始末何时使能/禁用,直接影响图腾柱拓扑的鲁棒性与性能。NCP1680 的 6 个驱动信号分三类:1. 主(占空比受控)PWM 驱动信号;2. 开关周期 (1 − d) 时段出现的同步(sync)PWM 驱动信号;3. 每半线周期开关一次的慢桥臂“整流器”(SR)驱动信号。每个驱动信号都有各自的停止/启动阈值,是线电压幅值 VLINE(= |VLVSNS1 − VLVSNS2|)的函数。图 15 展示主 PWM 驱动(记作 PWMd)的过零管理阈值;同样的停止/启动原则也适用于同步 PWM 与 SR 驱动(阈值不同)。
图 15 给出一个完整交流线周期,从正半线周期(导通角 0°~180°)开始:正半周期中 LVSNS2 被拉到 0 V,LVSNS1 随交流线幅值成比例增大;当交流线幅值超过 VZCB_START1(xL)(典型 120 mV [译注:原文阈值下标记作 (xL),电气特性表记作 (LL),指同一阈值])时,控制器开始向占空比受控器件(此处为 PWML)发出驱动信号;当导通角接近 180°、VLINE 跌破 VZCB_STOP1(xL)(典型 100 mV)时,控制器消隐送向占空比受控器件的驱动脉冲。负半周期的过零管理基本相同,只是处理负半周期特有的 LVSNS 信号:LVSNS2 被上拉到约 PFC 母线电压 1% 的电压,LVSNS1 相对控制器 GND 幅值下降、但相对 LVSNS2 幅值增大。控制器的差分线检测重构 VLINE = |VLVSNS1 − VLVSNS2|,使 VLINE 在正、负半周期对称,过零管理可对两个半周期使用同一组阈值——VZCB_START2(xL) = 120 mV、VZCB_STOP2(xL) = 100 mV,与正半周期相同,保证过零管理在整个交流线周期内对称。同步 PWM 与 SR 驱动的过零管理遵循相同原则但阈值更高(主 PWM 在半周期中开关的占比更大):慢桥臂 SR 驱动 VSR_START1(xL) 典型 200 mV、VSR_STOP1(xL) 典型 180 mV(由于工作对称,负半周期启停阈值相同);同步驱动启动阈值 VSYNC_START1(xL) 典型 220 mV、停止阈值典型 200 mV。
交流过零管理块的所有阈值都带迟滞,确保噪声污染 LVSNS 信号时不会反复使能/禁用。而且所有驱动信号都在交流线电压到达真正过零点之前被禁用——这会带来少量增加的过零失真,但全部驱动禁用营造了安静环境,保证极性信号的精度与鲁棒性,而极性信号决定 PWM 与 SR 驱动信号能否在相应半周期被送往正确器件。
开环驱动脉冲(Open Loop Drive Pulses):NCP1680 的另一关键功能是在极性转换之后立即发出的开环驱动脉冲。交流线过零后,慢桥臂桥臂节点保持前一半周期的残余电压,须在即将到来的半周期内从 VBULK 转换到 0 V(或反之)。靠近过零的 PWM 受控驱动脉冲通常以高占空比工作,用它们转换慢桥臂桥臂电压会在电感中造成过大电流尖峰;因此更有益的是用更短、更小固定占空比的驱动脉冲来启动慢桥臂节点电压转换。此阶段主占空比受控 FET 的导通时间逐渐增大,辅助慢桥臂节点电压在母线电压与地之间转换;其关断时间也逐渐增大以维持相同占空比。开环驱动脉冲期间,慢桥臂驱动与 (1−d) 驱动保持为 0。脉冲时长与周期见表 4;图 16 给出含开环驱动脉冲的过零转换标注时序(事件 A~I:A——检测线电压跌破 VZCB_STOP2(xL),“D”驱动禁用;B——跌破 VSR_STOP2(xL),慢桥臂驱动禁用(B 先于 A);C——两检测节点交越,交流相位反转的实际时刻;D——滤波后极性边沿(延迟 TPOL_FILTER);E——负→正转换时在低侧(PWML)、正→负转换时在高侧(PWMH)发出的开环驱动脉冲;F——开环脉冲辅助慢桥臂开关节点电压 400 V↔0 V 转换;G——慢桥臂开关节点电压的稳定;H——线电压超过 VZCB_START1(xL) 后使能快桥臂驱动 PWML;I——线电压超过 VSR_START(xL) 后使能低侧慢桥臂 SRL。为简洁,图中未画出同步 PWM (1−D) 驱动信号)。
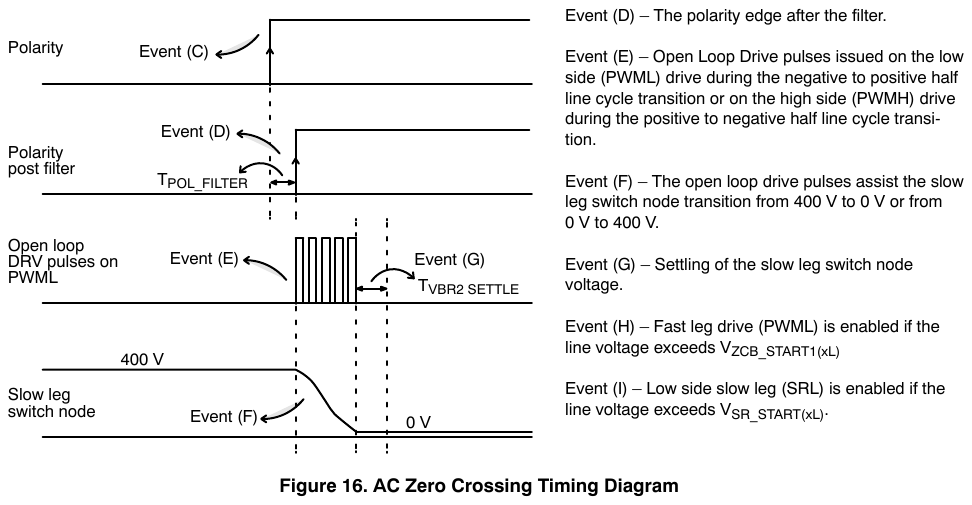
表 4 开环驱动脉冲(OPEN LOOP DRIVE PULSES)
| Ton (ms) [译注 3] | Toff (ms) [译注 3] | Period (ms) [译注 3] | |
|---|---|---|---|
| 第 1 脉冲 | 1 | 4 | 5 |
| 第 2 脉冲 | 2 | 8 | 10 |
| 第 3 脉冲 | 3 | 12 | 15 |
| 第 4 脉冲 | 4 | 16 | 20 |
| 合计 50 |
[译注 3:表 4 表头单位印刷为“ms”。若按 ms 计,四级脉冲串合计 50 ms,将超过单个工频半周期(50 Hz 时 10 ms),与正文“须在随后的半线周期内完成慢桥臂桥臂电压转换”矛盾;且本提取版全文存在 µ 字形丢失,故该单位更可能应为 µs(脉冲占空比 1/5 = 20% 与“更小固定占空比”描述自洽)。数值照原文保留。]
15. 工作模式:FCCrM(Operating Modes,图 17)
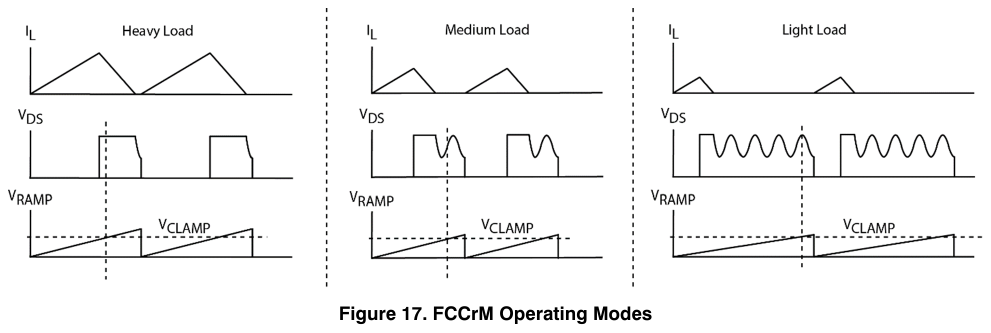
NCP1680 通过**频率钳位临界导通模式(Frequency Clamped Critical Conduction Mode, FCCrM)**实现功率因数校正(图 17):负载较高、电感峰值电流较大时工作于 CrM,开关频率较慢;负载减轻后峰值电流减小,自然迫使开关频率升高;频率持续上升直至最高频率钳位 FCLAMP(NCP1680AA 为 130 kHz,NCP1680AB/AC 为 275 kHz),之后转入断续导通模式(DCM)。DCM 中开关频率随负载下降由新颖的斜坡调制电路逐渐降低——强制更长的开关周期与更多谐振谷。负载趋于 0 时,控制器把开关频率钳位到最小值 FMIN(典型约 30 kHz)以抑制可闻噪声。频率钳位工作由新颖电路控制,按周期逐周期调制导通时间与开关周期,避免工作不连续并保证电流正确整形。任一交流半周期内电路可在 CrM 与 DCM 间自如过渡——通常在过零附近工作于 DCM、在线峰值附近(电感电流大、迫使频率低)工作于 CrM;这些过渡应无缝发生,不引起不连续或振荡。
16. 导通时间调制块(On Time Modulation Block,图 18/19,式 1)
NCP1680 采用恒定导通时间(constant on−time)控制算法:主 PWM 开关的导通时间由补偿电压与一条调制斜坡共同控制(图 18)。调制器电路内置:补偿电压由内部数字补偿器生成并转换到模拟域,调制斜坡的定时元件同样内置。CrM 中调制斜坡斜率固定,最大导通时间 Ton,max,CrM 出现在补偿电压轨位(railed)于 VC(MAX) = 4.2 V 时。不同型号具有不同导通时间能力、按不同电感量调校。式 1 可在给定估计系统效率(η)[译注:原文提取丢失 η 字形]、最低交流线电压与最大输出功率下,近似计算各型号允许的最大电感量:
$$L = \frac{V_{ac}^2 \times T_{on,max,CrM}}{2 \times P_o} \qquad \text{(eq. 1)}$$
[译注:式 1 原提取为“Lt + (Vac² @ Ton,max,CrM)/(2 @ Po)”,系公式字体“+”→“=”、“@”→“×”字形替换;该式即 CrM 升压电感上限公式。]
只要应用保持 CrM 工作,PFC 平均输入电流约等于峰值电感电流的一半($I_{in} \approx I_{L,PK}/2$ [译注:原提取“I in + I L,PK/2”,“+”为“=”之误]),固定斜率的调制斜坡即可持续获得良好功率因数。应用转入 DCM 后,电感电流在开关周期的一部分时间内为零,若不补偿该时段,输入电流将开始畸变。图 19 给出 DCM 下的电感电流样本及下一驱动脉冲前出现的死区。DCM 中平均输入电流成为死区的函数:$I_{in} = \dfrac{I_{L,PK}}{2} \times \dfrac{T_{ON}+T_{OFF}}{T_{SW}}$,死区补偿因子 $k_{DT} = \dfrac{T_{ON}+T_{OFF}}{T_{SW}}$ [译注:原提取“I in + I L,PK 2 @ T ON ) T OFF / T SW”、“k DT + …”,“)”为“+”之误,按公式语义重构]。NCP1680 的死区补偿通过把调制斜坡斜率调整一个等于 kDT 的因子来抑制输入电流畸变:把斜坡斜率乘以 kDT 使导通时间反比于 kDT 增大,补偿掉电感电流死区的影响,使应用在 CrM 与 DCM 间保持良好功率因数。
17. FB 与调节架构(FB and Regulation Architecture,图 20/21/22)
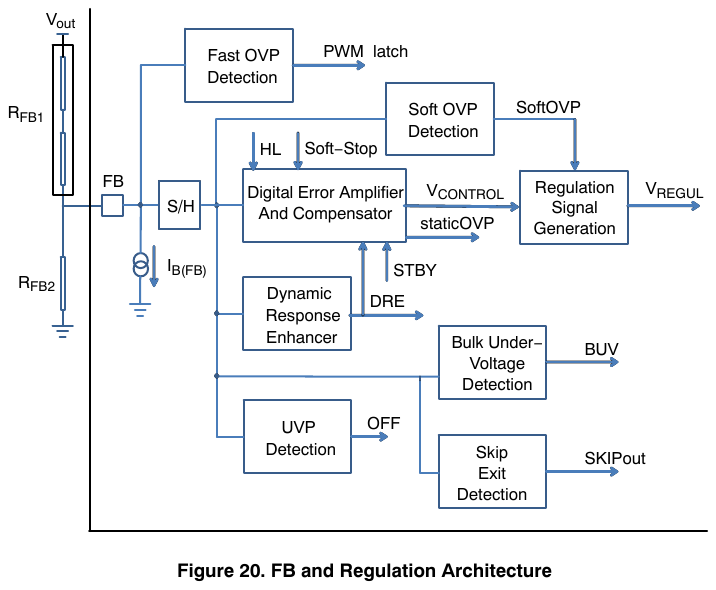
反馈与调节架构见图 20:母线电压经电阻分压后送入采样保持(S/H)电路,采样电压送至误差放大器输入,与 2.5 V 基准比较。NCP1680 由数字误差放大器与补偿器及控制电压纹波消除电路内部补偿:“数字误差放大器与补偿器”块执行补偿、生成误差电压 VCONTROL,“调节信号生成”块对误差电压做进一步处理(含纹波电压消除)生成 VREGUL 信号;FCCrM 工作中 VREGUL 即图 18 中 VC 信号的数字域版本,决定应用的导通时间。
NCP1680 的补偿等效于图 21 所示的 Type−II 模拟补偿器,元件值为 GOTA = 200 µS、RZ = 24 kΩ、CZ = 4.62 µF、CP = 97.24 nF [译注:µS/µF/Ω 均由字形还原]。关键特性:中频带增益 $= 20\log_{10}(R_Z \times G_{OTA}) \approx 13.6$ dB;补偿零点 $= 1/(2\pi R_Z C_Z) \approx 1.44$ Hz [译注:原提取“1/(2RZCZ)”,π 字形丢失];高频极点 $= 1/(2\pi R_Z C_P) \approx 68.2$ Hz。该补偿器在 2 Hz 处提供大于 50° 的相位提升,5~10 Hz 之间相位提升超过 70°,中频带增益实测 13.4 dB [译注:与计算值 13.6 dB 略有出入,原文如此]。对多数 PFC 应用,中频带增益 10~15 dB 可保证环路穿越频率落在 5~10 Hz,故 NCP1680 补偿器按 5~10 Hz 环路带宽、> 60° 相位裕量设计。
此外,VCONTROL 经一个可选的线频率纹波消除电路,消除 VCONTROL 上的交流纹波(高幅值纹波会增大交流线电流谐波失真)。但纹波消除电路的副作用是相当于控制环路中的又一级滤波,削弱补偿器的相位提升。图 22 给出从 FB 到 VREGUL 的传递函数(含采样、补偿与纹波消除的影响)波特图:整体补偿环路按约 5 Hz 穿越点优化(60° 相位裕量),带宽最高可设计到约 14 Hz(45° 相位裕量,可接受)。
18. 输出电压保护特性(Output Voltage Protection Features,图 23)
软 OVP、UVP 与 DRE 比较器监测采样后的 FB 脚电压。基于其典型参数值,若 (Vout,nom) 为输出电压标称值(如 395 V),可推得如下电平:
- 输出调节电平:$V_{out,nom} = V_{FB}/k_{FB}$ [译注:原提取分数排版错乱(“Vout,nom + kREF / V FB”),按其后分压比定义重构]
- 输出软 OVP 电平:Vout,SOVP = 105% × Vout,nom
- 输出快速 OVP 电平:Vout,FOVP = 108% × Vout,nom
- 输出 UVP 电平:Vout,UVP = 12% × Vout,nom
- 输出 DRE 电平:Vout,DRE = 95.5% × Vout,nom
- 输出 BUV 电平:Vout,BUV = (VBUV / VREF) × Vout,nom
- 输出软跳周期上限电平:Vout,softSKIP(H) = Vout,nom;下限电平:Vout,softSKIP(L) = 94% × Vout,nom(二者为软跳周期模式下输出电压在其间摆动的电平,见“软跳周期模式”节)
其中 VREF 为调节基准(典型 2.5 V),RFB1、RFB2 为图 20 所示反馈电阻,kFB 为反馈电阻分压比:$k_{FB} = R_{FB2}/(R_{FB1}+R_{FB2})$ [译注:原提取大括号 ǒ…Ǔ 与“)”字形替换,按定义重构]。VBUV 是母线欠压保护(BUV)内部阈值,典型值按型号为 1.5 V 或 2 V——BUV 因此典型在输出电压跌到标称值的 60%(AC)或 80%(AA/AB)时触发。
软 OVP:反馈电压超过 VREF 的 105% 时触发,保持该模式直到 VFB 跌破 VREF 的 103%。触发后按图 23 分 4 步把功率传输降到零:第 1 步 VREGUL 降到 VCONTROL 值的 75%,持续 100 µs;第 2 步降到 50%,100 µs;第 3 步降到 25%,100 µs [译注:µ 由字形还原,下同];第 4 步降到 0,直到软 OVP 故障结束(输出电压跌破其调节电平的 103%)。
快速 OVP:快速 OVP 比较器为模拟比较器,直接监测 FB 脚电压以立即消隐驱动脉冲;反馈电压超过 VREF 的 108% 时触发,在反馈电压跌破 VREF 的 103% 之前不允许发出驱动脉冲。
动态响应增强器(DRE):当母线电压跌破期望调节电压的某一百分比时,DRE 通过提高控制环路增益有力抑制输出下冲:FB 脚电压跌破 VREF 的 95.5% 时,DRE 加速补偿网络的充电,直到 FB 超过 VREF 的 98%。FB 脚还具有 250 nA 的小灌电流用于 FB 开路保护:此时 VFB 被拉到 VUVP(典型 300 mV)阈值以下,触发 UVP 保护;UVP 同时也是 FB 脚对地短路情形下的保护。
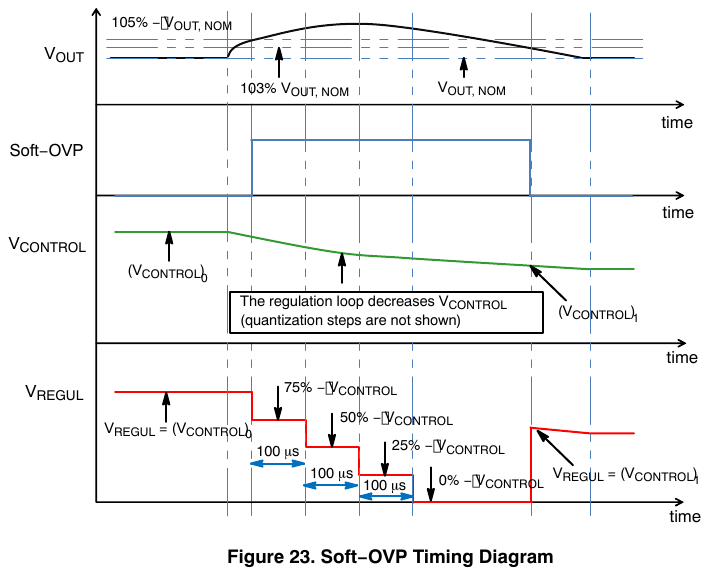
19. 辅助绕组与谷底检测块(AUXILIARY WINDING AND VALLEY DETECTION BLOCK,图 24~27)
TPFC 拓扑给辅助绕组谷底检测带来独特挑战。与经典桥式 CrM 升压 PFC 不同,TPFC 在正、负交流线周期工作方式不同:PWM 受控开关从低侧变为高侧开关,电感电流从第 1 象限变为第 3 象限工作,且开关节点的“谷底”并非总出现在辅助绕组电压接近零时——负半周期中“谷底”实际上是一个峰值,PWM 开关的期望开通发生在开关节点电压接近母线电压时(图 24 同时展示正、负半周期的开关节点电压)。
为适应 TPFC 变化的工作、同时保留单一低成本辅助绕组,NCP1680 实现了新颖的“谷底”检测方案,把边沿检测与阈值检测结合:按交流线极性改变“武装(Arming)”与“触发(Triggering)”阈值。正半周期中辅助电压升到 200 mV 以上时武装、跌破 100 mV 时触发;负半周期相反——跌破 100 mV 时武装、回升超过 200 mV 时触发(与表 3 VVD1_TH/VVD2_TH 一致)。通过复用同一组比较器与阈值、仅改变阈值的功能,NCP1680 有效结合边沿与阈值检测,以鲁棒、低成本方案克服 TPFC 的双向工作。
图 25 为 DCM 工作下谷底检测的波形示例:开关节点电压(Ch.4)与辅助绕组电压(Ch.3,其镜像)在各自 PWM 信号置高前穿越 5 个谷底;正、负半周期中开通均发生在辅助绕组电压的正确边沿上。图 26 为 CrM 工作下的谷底检测示例:开关节点电压仍显示于通道 4;左图的 PWML(Ch.2)与右图的 PWMH(Ch.3)开通均与开关节点“谷底”协调,实现极低开通电压以优化效率。推荐的辅助绕组接法见图 27:为优化正、负半周期谷底检测的对称性,建议在辅助绕组与 AUX 脚之间接电阻 RAUX1 且不串接隔直二极管;脚上下拉电阻 RAUX2 有助于在辅助绕组电压摆高时把电流引到地,减小流入谷底检测电路 ESD 保护的电流;建议用肖特基二极管 DAUX 保护 AUX 脚电压在辅助绕组电压变负时不致过深低于地;对地电容 CAUX 可用于调校谷底检测,优化快桥臂的谷底开关与效率。
20. 零电流检测块(Zero Current Detection Block,图 28)
零电流检测功能利用一个串联检测元件,检测开关周期 (1−D) 时段流向负载的电感放电电流(图 28)。PWM 导通期间电流在正、负半周期走不同开关的不同路径,但无论交流线导通角如何,电感放电电流始终可在从母线电容返回半桥开关单元的返回路径中观测到。在该返回路径中放置电流检测电阻或电流互感器等串联元件,控制器即可感知部分电感电流,采取动作控制 (1−D) 晶体管、在应用中实现某种形式的峰值限流,并增强 THD 性能。
21. 同步 PWM 驱动控制(Synchronous PWM Drive Control,图 29)
TPFC 中的同步 PWM((1−D))器件可提升效率,但正确的门极驱动对优化效率与保证鲁棒性是必要的(图 29)。首先,NCP1680 在 PWM 占空比受控驱动的下降沿之后设置死区 TDT1(典型 130 ns)以防交叉导通;死区结束后,控制器等待 ZCD 电压超过 VZCD(ARM) 阈值以使能同步驱动。轻载下 ZCD 电压可能永远达不到 VZCD(ARM),同步器件将永不使能——避免轻载下开关同步器件(其开关损耗会拖累整体效率)。负载增大后 ZCD 电压超过武装阈值,同步驱动保持使能,直到 ZCD 跌破 VZCD(TRIG) = 50 mV 阈值。触发阈值设得接近 0,以尽可能延长同步导通时段、又不让电感电流反向——若同步器件导通过久,电感电流将反向、开始从母线电容循环抽取能量,导致系统 RMS 电流增大、整体效率下降。
VZCD(TRIG) 阈值还门控后续 PWM(d) 脉冲的开通(无论同步脉冲是否曾使能)。若 ZCD 电压保持高于该阈值,器件将无限期消隐 PWM 脉冲。该功能旨在降低应用上电时(交流线电压峰值与母线电压近似相等时)硬开关事件的应力;并在差分线浪涌事件中受益——市电可能把母线电容充到峰值,浪涌发生时若有电流流向母线电容,NCP1680 将经 ZCD 电阻检测到并在浪涌平息前禁用 PWM(d) 脉冲。归纳,同步 (1−D) 脉冲受以下条件门控:PWM(d) 关断后 125 ns(典型)的延迟 tDT1——防止交叉导通 [译注:此处正文写 125 ns,前文与特性表 TDT1 typ 均为 130 ns,以特性表为准];ZCD 电压穿越 VZCD(ARM) 阈值——确保同步脉冲只在较高负载时使能,全负载范围提升效率;VLINE 穿越 220 mV(100:1 分压下相当于交流线上 22 V)——避免同步脉冲过早使能,提升效率;PFCOK 置高——避免启动期间的反向电流。
22. 过载与峰值电流限制保护(Overload and Peak Current Limit Protection,图 30,表 5)
过载与峰值限流是保护系统免受过流或过度热应力破坏的必要功能。NCP1680 采用新颖的保护算法,利用经 ZCD 检测元件检测到的电感放电电流(图 30):(1−D) 时段开始时的 ZCD 电压代表电感峰值电流。NCP1680 测量 ZCD 电压超过 VZCDLIM1 阈值的时长 TOS,把该时长积分成电压 VOS;再把 VOS 从 5 V 电源轨中减去,差值即为 ZCD 限流比较器的阈值。峰值电流越高,时长越长,限流比较器阈值越低。
限流比较器的同相输入被馈入一条斜坡电压,它不同于 PWM 导通时间控制的调制斜坡:限流斜坡的斜率正比于瞬时线电压——交流线电压升高时限流斜坡变快,使限流电路在高线电压下产生更短的导通时间。斜坡特性与最大允许导通时间见表 5。这一新颖限流方案省去了霍尔效应传感器与电流互感器,显著降低系统 BOM 成本。
表 5 限流特性(CURRENT LIMIT CHARACTERISTICS)
| Vac (V) | Vac,PK (V) | VLINE,PK (V) | 斜坡斜率(表头印 [V/ms][译注 4]) | TON,MAX(表头印 [ms][译注 4]) |
|---|---|---|---|---|
| 85 | 120.2 | 1.20 | 0.246 | 20.34 |
| 115 | 162.6 | 1.63 | 0.333 | 15.04 |
| 230 | 325.3 | 3.25 | 0.909 | 5.50 |
| 265 | 374.8 | 3.75 | 1.048 | 4.77 |
[译注 4:表 5 表头单位印刷为 [V/ms] 与 [ms]。按算法,TON,MAX × 斜坡斜率 = 5 V(表中四行乘积均为 5.00 V),即斜坡到达 5 V 轨的时长;而 20.34 ms 的“导通时间”远超工频半周期、物理上不可能,且与表 3 Ton,max,DCM = 20 µs(AA)量级吻合,故单位更可能应为 [V/µs] 与 [µs]。数值照原文保留。]
23. ZCD 电阻计算(ZCD Resistor Calculation,式 2/式 3)
计算 ZCD 电阻值时,须先用式 2 算出应用中的最大峰值电感电流——由最大输出功率、最低交流输入电压和应用效率估计值(η)决定 [译注:原文提取丢失 η 字形]。确定最大峰值电流后,用式 3 基于 ZCD 限流阈值 VZCDLIM(xL) 求 ZCD 电阻上限。通常该计算只需在最低交流电压(通常 90 VAC)下进行;但也应在应用的最低高线电压下重复计算,因为 NCP1680 具有可选的高线 ZCD 限流降低至 60% 的功能 [译注:与表 3 互证——VZCDLIM1(HL)/VZCDLIM1(LL) = 0.84/1.4 = 60%],以在高线时提供功率限制。
$$I_{L,PK} = \frac{2\sqrt{2} \times P_o}{\eta \times V_{ac}} \qquad \text{(eq. 2)}$$
$$R_{ZCD} \le \frac{V_{ZCDLIM(xL)}}{I_{L,PK}} \qquad \text{(eq. 3)}$$
[译注:式 2 原提取“IL,PK + 2 Ǹ2 @ P O / @ V ac”(“Ǹ2”为√2 乱码、“@”为“×”、η 字形丢失);式 3 原提取“R ZCD t V ZCDLIM(xL) / I L,PK”,“t”为“≤”之误。两式均按官网排版惯例重构。]
24. THD 增强器(THD Enhancer,图 31)
NCP1680 的另一项源自 ZCD 电压的功能是 THD 增强器:它产生一个正比于 ZCD 电压低于 VZCD(MIN) 阈值时长的小量导通时间扩展。图 31 中橙色方块代表 THD 增强器积分以产生导通时间扩展的时长。通常在较轻负载及交流过零附近,电感电流幅值减小,ZCD 电压在最小阈值以下的持续时间变长,产生更大的导通时间扩展。注意 THD 增强器不补偿图 31 所示的死区时段——那由死区补偿电路负责。THD 增强器与死区补偿电路协同工作,使 NCP1680 在通用输入范围内中重负载下实现 THD < 10%。
25. 软跳周期模式与跳周期命令脉冲(Soft Skip Mode,图 32~34)
软跳周期模式(图 32):NCP1680 具有软跳周期(Soft Skip)模式,使应用获得非常好的空载与轻载性能。器件必须由外部命令(经 PFCOK 或 SKIP 脚的脉冲)才能进入跳周期模式。进入后,器件削减掉 FB 与 VCC 监测以外的大部分功能,内部电流消耗降至 ICC4(典型 540 µA)。跳周期模式中输出电压衰减到调节电压的 94%,允许长达有时 1 分钟的静默期;当输出电压到达标称值的 94% 时,器件退出跳周期模式进行短暂的脉冲串(burst)工作,使能驱动、把输出电压推回标称调节值。只要 NCP1680 持续收到来自外部源的跳周期命令脉冲,器件将无限期工作于“跳—串—跳(Skip−burst−skip)”模式。
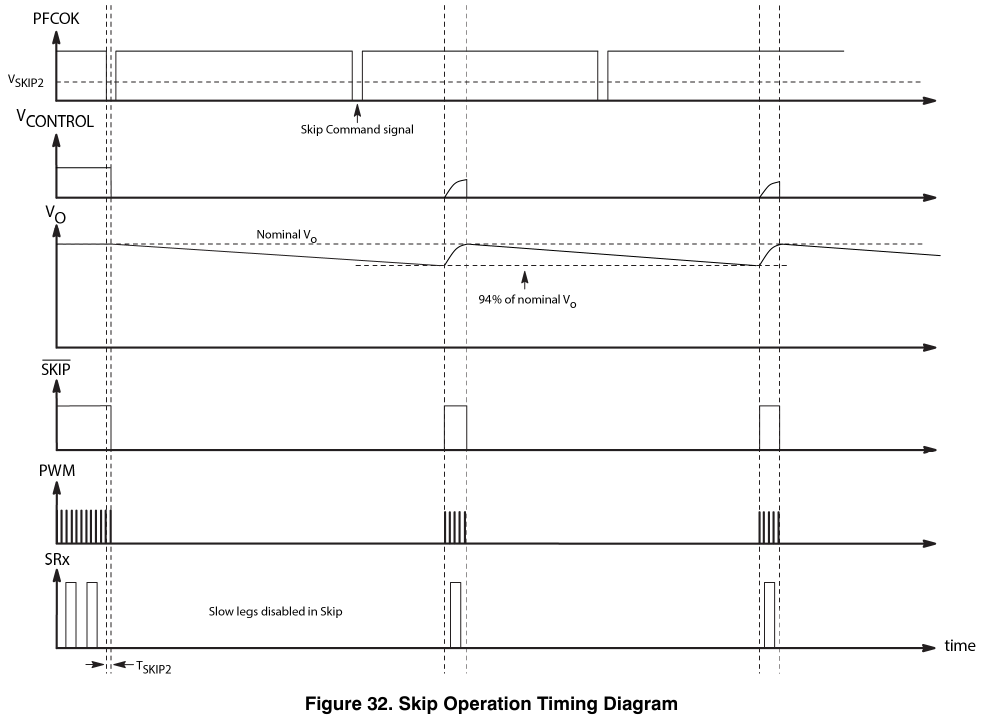
跳周期命令脉冲(图 33/34):命令脉冲可送到 SKIP 脚或 PFCOK 脚。SKIP 脚(图 33):须施加外部下拉信号,可直接施加;若下拉信号超过该脚 5 V 绝对最大额定值,可经二极管施加。下拉必须克服该脚的灌出电流能力 ISKIP(典型 700 µA),才能把脚电压拉到 VSKIP(th)(1.5 V)以下;脚电压经最小 56 µs 滤波器过滤,防止嘈杂环境中误跳周期。器件进入跳周期后,SKIP 输出缓冲器关断以最小化电流消耗;NCP1680 同时启动恢复定时器(典型 500 ms),并每 500 ms 使能 SKIP 输出缓冲器一个 400 µs 窗口,检查外部下拉是否仍在命令跳周期;若在 400 µs 窗口内检测到外部下拉已解除,则退出跳周期、恢复正常工作。SKIP 脚还可配合外部电路进一步优化空载性能:许多外部栅驱动(如 NCP51820)有 Enable/Disable 输入,SKIP 脚(0~5 V 信号)可直接接到驱动器 Enable 脚控制其进入低功耗状态;建议在使能脚处接一个小 RC 滤波去耦 [译注:原文为“A small RC resistor at the enable pin is recommended for decoupling”,措辞如此]。对没有 Enable/Disable 引脚的栅驱动(如可用于驱动慢桥臂晶体管的 NCP51530 或 NCP5183),可用 **VCC 直通电路(VCC pass−through circuit)**在 NCP1680 跳周期时禁用驱动器(图 34):SKIP 脚直接驱动一只小信号 NMOS 管;NMOS 导通时从 PNP 管基极拉出电流使其导通,于是 VCC1 = VCC;跳周期模式中 SKIP 脚拉低,同时关断 NMOS 与 PNP 直通管。
26. PFCOK 工作(PFCOK Operation,图 35/36)
PFCOK 脚用于控制下级 DC−DC 变换器的工作,充当使能或 UVLO 信号:应用标称工作时输出为高,启动或检测到故障时为低。该脚输出是正比于 FB 脚电压的电流源,增益 10 µA/V [译注:µ 由字形还原];脚上对地接一只电阻即可为下级变换器提供母线电压的“镜像”,用作 UVLO 或逻辑使能。PFCOK 脚通常用于与下级变换器通信,此情形下可能需要 PFCOK 在跳周期模式中保持高电平使下级不关机,因此 PFCOK 的命令脉冲逻辑按脉冲串优化,而非像 SKIP 脚那样对地下拉:NCP1680 进入跳周期须把 PFCOK 拉到 VSKIP2(th)(典型 0.5 V)以下、持续超过 TSKIP2(典型 30 µs),且 PFCOK 脉冲串频率须快于 PFC 的脉冲串频率。图 35 给出下级变换器与 PFCOK 脚接口的示例框图与时序图。
图 36 的逻辑框图详述 PFCOK 脚的工作。应用启动时 PFCOK 脚保持被拉到地,直到 VFB 达到 VREF 的 98%;FB 电压超过 VREF 的 98% 后,内部 PFCOK 标志置高,使能同步 PWM 与慢桥臂 SR 驱动脉冲(同步 PWM 与慢桥臂 SR 脉冲还受其他条件门控,但在达到调节之前它们被完全禁用)。PFCOK 标志还门控跳周期工作与母线欠压(BUV)故障——器件须先达到调节,才能进入跳周期模式或判定 BUV 故障。
27. 故障引脚与故障矩阵(Fault Pin and Fault Matrix,图 37,表 6)
27.1 故障引脚(Fault Pin,图 37)
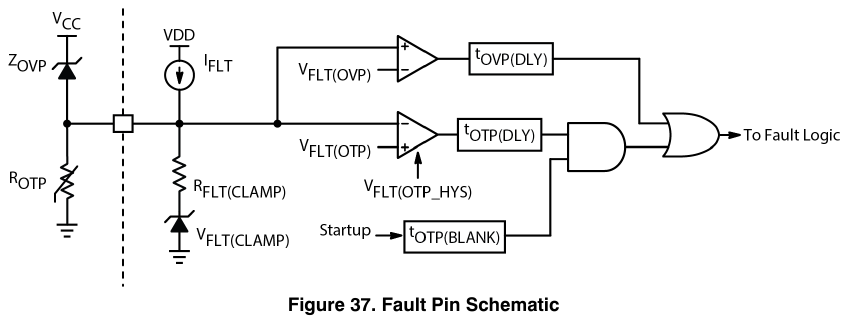
NCP1680 包含经 FAULT 脚接入的专用故障输入。把该脚上拉超过上限故障阈值 VFLT(OVP)(典型 3.0 V)可把控制器锁存关断;把 FAULT 脚电压 VFault 拉到下限故障阈值 VFLT(OTP)(典型 0.4 V)以下则禁用控制器。下限阈值通常用于检测过温故障;FAULT 脚电压保持在上下阈值之间时控制器正常工作(图 37 为故障输入结构框图)。
下限故障阈值设计用于经 NTC 热敏电阻检测过温:上拉电流源 IFLT(典型 46 µA)在热敏电阻上产生压降,NTC 阻值随温度升高而下降、其上电压随之降低;控制器一旦检测到热敏电阻电压跌破 VFLT(OTP) 即判定故障。OTP 故障为自恢复故障:故障脚电压超过 VFLT(REC) 阈值(典型 0.92 V)后控制器重新使能开关。OTP 故障还包含 5 ms 消隐电路 tOTP(BLANK),防止器件刚上电时误报 OTP——该消隐期用于把任何外部脚电容充到 OTP 阈值以上。钳位电路防止 FAULT 脚开路时其电压达到上限锁存阈值;要到达上限阈值,外部上拉电流必须大于钳位的下拉能力(由 RFLT(CLAMP) 在 VFLT(CLAMP) 处设定)。上限故障阈值可用于应用中的 VCC 过压保护,特别是保护外部栅驱动器:NCP1680 的 VCC 脚额定 30 V,但用于驱动快/慢桥臂晶体管的外部器件 VCC 脚常常只额定到 20 V,在 VCC 与 FAULT 脚之间接一只稳压二极管即可保护这些外部器件;VFault 超过 VFLT(OVP) 后控制器锁存。两路故障信号均含内部滤波,防止噪声触发故障检测器;上限与下限检测器的消隐延迟 tOVP(DLY) 与 tOTP(DLY) 均典型 30 µs [译注:µ 由字形还原];故障条件持续超过消隐延迟即判定故障。还建议在 FAULT 脚接少量外部电容提供额外噪声免疫。
27.2 故障矩阵(表 6 NCP1680 FAULT HANDLING MATRIX,全表)
| 故障 | 置位(Set) | 复位(Reset) | 控制器动作 |
|---|---|---|---|
| 线路跌落(Line SAG) | VLINE < VBO(STOP),且 tSAG(blank) 到期 | VLINE > VBO(START) | 开始软停止时序;软停止后 PWM 与 SR 驱动禁用;若 StaticOVP 或 BUV 则 PFCOK 拉低(OFF 模式);取消 TBUV |
| 掉电故障(BO Fault) | VLINE < VBO(STOP),且 tBO(blank) 到期 | VLINE > VBO(START) | 复位控制器;极性信号禁用;若 StaticOVP 则 PFCOK 拉低(OFF 模式) |
| 线频率 1 | tLINE < tLINE(45) 或 > tLINE(65) | tLINE(45) < tLINE < tLINE(65) | SR 驱动禁用;启动 tLINEFREQ(DLY) 定时器 |
| 线频率 2 | TLINEFREQ(DLY) 定时器到期 | NDRV_EN = 4:tLINE(45) < tLINE < tLINE(65) 连续 4 个极性翻转 | PWM 驱动禁用;极性信号保持激活;PFCOK 拉低(OFF 模式)[译注:原文印作“OFFF Mode”,笔误] |
| UVP | VFB < VUVP | VFB > VUVP + VUVP(HYS) | PWM 与 SR 驱动禁用;极性信号保持激活;PFCOK 拉低(OFF 模式) |
| 母线欠压(BUV) | PFCOK 为高 且 VFB < VBUV | TBUV 到期 | PWM 与 SR 驱动禁用;极性信号保持激活;PFCOK 拉低(OFF 模式);TBUV 后自动重启 |
| 软 OVP | VFB > VsoftOVP | VFB < VOVPrecover | 开始软 OVP 时序;软 OVP 时序后 PWM 驱动禁用;极性与 SR 保持激活 |
| 硬 OVP(Hard OVP) | VFB > VhardOVP | VFB < VOVPrecover | PWM 驱动立即禁用;极性与 SR 保持激活 [译注:本行原文用“Hard OVP/VhardOVP”,与正文及电气特性表的“Fast OVP/VfastOVP”为同一保护的不同称谓,阈值见 §6.11] |
| VCC UVLO | VCC < VCC(OFF) | VCC > VCC(ON) | PWM 与 SR 驱动禁用;极性信号禁用;PFCOK 拉低(OFF 模式) |
| 故障 OTP | tOTP(BLANK) 到期 且 VFLT < (VFLT(OTP) + tOTP(DLY)) | VFLT > VFLT(REC) | PWM 与 SR 驱动禁用;极性信号保持激活;PFCOK 拉低(OFF 模式)[译注:置位条件把“低于 VFLT(OTP) 并持续超过滤波延迟 tOTP(DLY)”的时间条件并写在电压式中,原表如此] |
| 故障 OVP | VFLT > VFLT(OVP),持续超过 tOVP(DLY) | 主复位(Master Reset) | PWM 与 SR 驱动禁用;极性信号保持激活;PFCOK 拉低(OFF 模式) |
| TSD | TJ > TSHDN | TJ < (TSHDN − TSHDN(HYS)) | PWM 与 SR 驱动禁用;极性信号保持激活;PFCOK 拉低(OFF 模式) |
[译注:矩阵“置位”栏中连接各条件的“+”系原提取换行/公式字体产物,按“且/持续超过”语义译出。]
28. 插图清单(图 1~37,逐图标题翻译)
图 1:NCP1680 控制器引脚排布(Controller Pinout)。图 2:典型应用原理图(Typical Application Schematic)。图 3:内部框图(Block Diagram)。图 4:图腾柱 PFC 电路框图(Block Diagram)。图 5:正半周期工作(Positive Half Cycle Operation)。图 6:负半周期工作(Negative Half Cycle Operation)。图 7:线电压检测配置(Line Sensing Configuration)。图 8:线检测波形(Line Sense Waveforms)。图 9:极性检测框图(Polarity Detection Diagram)。图 10:极性毛刺滤波器工作(Polarity Glitch Filter Operation,TPOL_FILTER = 50/200 µs)。图 11:线频率故障时序图(Line Frequency Faults Timing Diagram)。图 12:极性启动时序图(Polarity Startup Timing Diagram)。图 13:掉电/线路跌落检测电路(BO/SAG Detection Circuit,双向定时器 360 µs 上行、650 ms/25 ms 下行)。图 14:线路跌落与掉电时序图(Line Sag and Brownout Timing Diagram)。图 15:交流过零管理阈值(AC Zero Crossing Management Thresholds)。图 16:交流过零时序图(AC Zero Crossing Timing Diagram,事件 A~I 标注)。图 17:FCCrM 工作模式(FCCrM Operating Modes)。图 18:导通时间调制(On Time Modulation)。图 19:DCM 工作与死区补偿(DCM Operation and Dead Time Compensation)。图 20:FB 与调节架构(FB and Regulation Architecture)。图 21:等效模拟补偿器 Type−II(Equivalent Analog Compensator)。图 22:含纹波消除滤波器的波特图(Bode Plots with Ripple Cancellation Filter)。图 23:软 OVP 时序图(Soft−OVP Timing Diagram,4 步降功率)。图 24:正(左)、负(右)半线周期的开关节点电压(Switch Node Voltage in Positive and Negative Half Line Cycles)。图 25:DCM 下的谷底检测(Valley Detection in DCM,左正右负)。图 26:CrM 下的谷底检测(Valley Detection in CrM,左正右负)。图 27:推荐辅助绕组电路(Recommended Auxiliary Winding Circuit:RAUX1/RAUX2/DAUX/CAUX)。图 28:正、负半线周期中的零电流检测(Zero Current Detection in Positive and Negative Half Line Cycle)。图 29:同步 PWM 驱动控制(Synchronous PWM Drive Control)。图 30:ZCD 限流原理图(ZCD Current Limit Schematic)。图 31:ZCD THD 增强器图(ZCD THD Enhancer Diagram)。图 32:跳周期工作时序图(Skip Operation Timing Diagram)。图 33:跳周期(SKIP 脚)框图与时序图(Skip Schematic and Timing Diagram)。图 34:VCC 直通电路(VCC Pass−Through Circuit)。图 35:PFCOK 框图与时序图(PFCOK Schematic and Timing Diagram)。图 36:PFCOK 逻辑框图(PFCOK Schematic)。图 37:故障引脚框图(Fault Pin Schematic)。
[译注:本规格书不含独立的“典型特性曲线(Typical Characteristics)”温漂曲线章节——全部 37 幅插图即上列(应用/时序/框图类);参数温漂信息请结合表 3 的 min/max 限值使用。]
29. 封装与机械信息(MECHANICAL CASE OUTLINE / PACKAGE DIMENSIONS)
封装:SOIC−16 9.90 × 3.90 × 1.37 mm,引脚间距 1.27 mm(CASE 751B,ISSUE M,日期 2024-10-18,尺寸文档编号 98ASB42566B,共 2 页)。通用标记图(Generic Marking Diagram):XXXXXXXXXXXXG / XXXXXXXXXXXX / AWLYWW——XXXXX=具体器件代码,A=封装产地,WL=晶圆批次,Y=年份,WW=周次,G=无铅封装;该信息为通用格式,实际印字以器件规格书为准;无铅指示符“G”或微点“G”可能存在或不存在,部分产品可不完全遵循通用标记。封装样式(STYLE)1~7 表为 SOIC−16 封装族的通用引脚样式(双极型/二极管/MOSFET 等其他器件的引脚定义),与本控制器引脚(§4)无关,NCP1680 采用其自身的 16 脚定义。文末含 onsemi 标准法律条款(商标与专利清单链接 www.onsemi.com/site/pdf/Patent−Marking.pdf、“按现状提供”免责声明、生命支持系统/FDA Class 3 医疗器械使用限制)与在线支持信息(www.onsemi.com/support;技术文档库 www.onsemi.com/design/resources/technical−documentation)。
译者附注
- 字形还原清单(µ→0x02 控制字符、Ω→0x04、θ→0x03、η→0x06、π→0x07、√与°→乱码字节;公式区“+”→“=”、“@”→“×”、“)”→“+”或“/”、“t”→“≤”):已按官网原版排版与数值自洽逐一还原——µA/µs/µS/µF(ISKIP 700 µA、IFLT 46 µA、IPFCOK 25 µA ↔ 10 µA/V × 2.5 V、tfilter(HV) 300 µs、TPOL_FILTER 50/200 µs ↔ 图 9 标注“50 / 200 us”、TSKIP1 56 µs、TWINDOW 400 µs、软 OVP 步进 100 µs、图 13 的 360 µs 等);RZ 24 kΩ、RθJA;GOTA 200 µS、CZ 4.62 µF;式 2 的 2√2 与 η;补偿器式的 2π;各处“°”。
- 原文内部不一致清单(均以电气特性表为准):(a) tLINE(45) 正文“nominally 42 Hz”vs 表 typ 41 Hz;(b) tDT1 正文一处“130 ns”另一处“125 ns”vs 表 typ 130 ns;(c) 表 7 表头“(ms)”vs 表 3 的 17.2 µs / 200·50 µs(译注 1);(d) 表 5 表头 [V/ms]、[ms]——按 TON,MAX×斜率=5.00 V 与 Ton,max,DCM = 20 µs 判定应为 µs(译注 4);(e) 表 4 表头“(ms)”与“半周期内完成慢桥臂节点转换”矛盾(译注 3);(f) 特性页“25 kHz Minimum Frequency”vs 表 FMIN typ 30.5 kHz(min 25);(g) 矩阵“Hard OVP/VhardOVP”vs 正文/表“Fast OVP/VfastOVP”;(h) 补偿器中频增益计算 13.6 dB vs 实测 13.4 dB;(i) 快速 OVP 阈值行符号印作“RfastOVP”(量纲为电压);(j) 表 6“OFFF Mode”笔误;(k) 阈值下标 (xL)(正文/图 15)vs (LL)(表 3);(l) 图 2 器件型号“NCP5892x”按原提取;(m) 输出调节电平分数排版错乱(“kREF”,按 kFB 定义重构)。
- 设计速查:电感上限 L = Vac²×Ton,max,CrM/(2×Po)(式 1;AA 17.2 µs / AB·AC 10.2 µs);峰值电流 IL,PK = 2√2·Po/(η·Vac)(式 2);ZCD 电阻上限 RZCD ≤ VZCDLIM(xL)/IL,PK(式 3;低线 VZCDLIM1 = 1.4/0.6 V,高线为其 60%);线检测分压比 KL_DIV = 100(1% 采样,RUPPER 5~10 MΩ、RLOWER 50~100 kΩ);补偿器等效 Type−II:GOTA 200 µS、RZ 24 kΩ、CZ 4.62 µF、CP 97.24 nF(中频增益 13.6 dB、零点 1.44 Hz、极点 68.2 Hz,按 5~10 Hz 带宽 > 60° 相位裕量设计);输出电平:调节 Vout,nom / DRE 95.5% / 软 OVP 105% / 快速 OVP 108% / UVP 12% / BUV 60% 或 80% / 软跳周期 100%~94%。
上一级:NCP1680
NCP1680 · 拓扑IC