IR/Infineon AN-978《HV Floating MOS-Gate Driver ICs》全文精译 — 高压浮地栅驱动 IC 的结构原理与设计大全
原文:International Rectifier(IR,现 Infineon)应用笔记 AN-978《HV Floating MOS-Gate Driver ICs》,Revision 1.01,2025-04-09,共 41 页。本 PDF 为 Infineon 收编重排版(修订历史载:Rev 1.00 = Initial Version,Rev 1.01 仅换文档模板;IR 时代首版年份未在文中标注,「待核实」)。原文 PDF:
90_资料源/栅驱动IC_AN978_HVFloatingMOSGateDrivers.pdf。 本篇为全文逐节忠实精译:覆盖原文全部 16 章——高侧驱动需求、典型框图(HVIC 结构原理:电平移位/自举/UVLO/抗 dv/dt)、自举参数设计(式 1)、MGD 功耗计算(式 2~7)、VS 负压事件、布局通则、加大驱动电流、连续驱动(电荷泵)、负栅压、Buck、双管正激与开关磁阻电机、电流模 H 桥、无刷与感应电机、推挽、P 沟道高侧、排障指南(表 1)+ 全部表 1~3、式 (1)~(7)、图 1~35 全部保留。 核验方式:全文按 pdftotext 通读,公式页(第 7、9、10、11 页)与存疑数字页(第 22、25、26、36、37、38 页)逐页对照原 PDF 渲染图复核;字形问题逐条甄别加译注(见文末“译者附注”第 5 条汇总)。
本篇与库内文档的关系(先读这段再进正文)
用户从 GaN 与隔离驱动基础教程 学到的是“为什么要电平移位、要自举、要 CMTI”;本篇讲的是“隔离/浮地驱动芯片内部怎么做到”——HVIC(高压集成电路)工艺把 600 V/1200 V 耐压的电平移位器、浮地罐(isolation tub)、脉冲判别器做进一颗芯片,这正是库内所有半桥/图腾柱 EVM 上 NCP51530(非隔离半桥驱动)、NCP51561(隔离驱动)的祖宗理论。GaN 教程 §3.2 的“自举三项账”、§4 的 CMTI 物理模型,在本篇 §2.3(脉冲式电平移位 + 50 V/ns 判别门限)与 §5(VS 负压事件)找到芯片级出处。
译注约定(先读)
- 单位与下标按上下文规范:VCC/VB/VS/COM/VDD/VSS(原文下标 VCC、VBS 等)。
- 原文笔误保持原意转录并加译注,典型者:§8 的“100 kW”应为 100 kΩ(图 18 印作 100K,同章正文作 100 kΩ);图 25 图注“0.47mF”应为 0.47 µF;图 10 数据表 HEX-3 行“38 ns”存疑(见 §16 表 3 译注)。
- 图全部为矢量/示波器插图,逐图标“见原 PDF 图 N(第 X 页)”并附图内可读信息。其中 14 张关键图(图 1/2/3/4/5/7/9/10/11/18/21/25/29/33)已从原 PDF 截图嵌入正文,图注标“翻拍自原 PDF”;其余各图保留文字引用。
- 原文跨章引用保留原编号(如“见第 12 节”),译稿章号与原文一致,便于对照。
1. 高侧器件的栅驱动需求(Gate Drive Requirements of High-Side Devices,原 PDF 第 3 页)
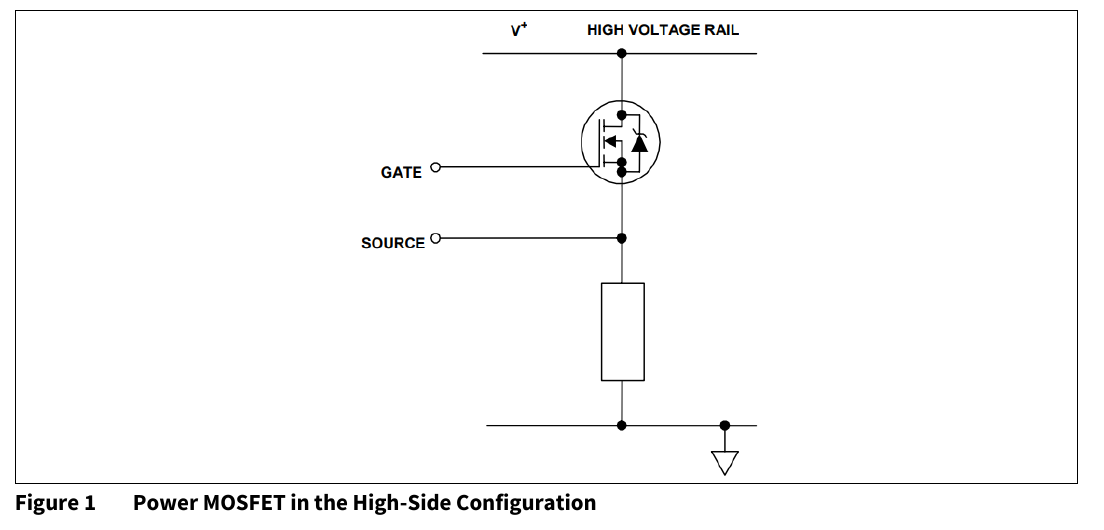
功率 MOSFET 或 IGBT 作为高侧开关(漏极接高压母线,见图 1)且被驱动到完全增强导通(即管压降最低)时,其栅驱动需求可归纳为三条:
- 栅压必须比源极高 10~15 V。高侧开关的源极接在母线功率路径上,这意味着栅压必须高于母线电压——而母线电压往往是系统里可用的最高电压。
- 栅压必须能由以地为参考的逻辑控制。控制信号因此必须经电平移位(level-shift)送到高侧功率管的源极电位上——多数应用中该点在两条母线(功率轨与地)之间来回摆动。
- 栅驱动电路自身吸收的功率不应显著影响整机效率。
见原 PDF 图 1(第 3 页):高侧组态中的功率 MOSFET——漏极接正母线、源极接负载(开关节点 VS),栅极由浮地驱动电路供电,负载回到地。
带着这三条约束,目前有若干种实现手段,原理上汇总于表 2(见原 PDF 第 37 页,本译稿 §16 后全译);每种基本电路又可有多种配置变化。IR 的 MOS 栅驱动器(MGD, MOS-Gate Driver)家族把驱动“一只高侧 + 一只低侧”功率 MOSFET/IGBT 所需的绝大部分功能集成进一颗紧凑、高性能的封装。只需外加少量元件,即可获得极快的开关速度(IRS2110 的典型开关时间见表 3,原 PDF 第 38 页)与低功耗。它们既可工作在自举(bootstrap)原理下,也可用浮地独立电源供电;自举模式下,多数应用可在数十 Hz 到数百 kHz 频率范围内工作。
2. 典型框图(Typical Block Diagram,原 PDF 第 4~6 页)★HVIC 结构原理核心章
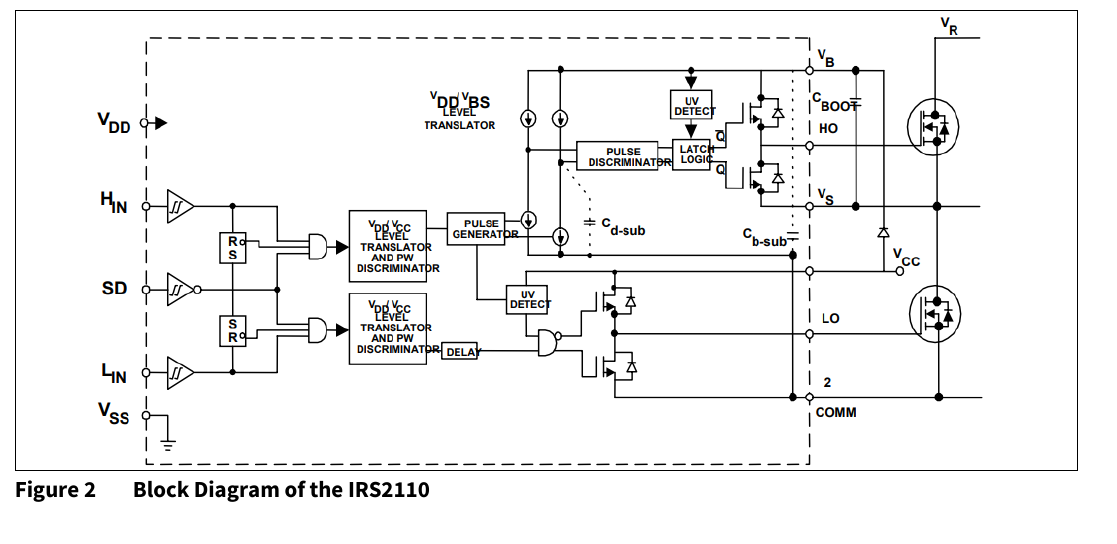
以 IRS2110 的框图(图 2)说明多数 MGD 的典型结构:它由一路以地为参考的功率管驱动电路、一路高侧驱动电路、电平移位器(level translator)与输入逻辑组成。
见原 PDF 图 2(第 4 页):IRS2110 框图——左下输入侧:VDD、HIN、SD、LIN、VSS 五脚,各经施密特触发器进入两级 R-S 锁存;中部两块“UV/逻辑电平移位器与脉宽判别器(UV DETECT, LEVEL TRANSLATOR AND PW DISCRIMINATOR)”;右侧高侧通道:VDD/VBS 电平移位器、脉冲发生器(PULSE GENERATOR)、UV DETECT、锁存逻辑(LATCH LOGIC)、图腾柱输出 HO;低侧通道:UV DETECT + 与门 + 图腾柱输出 LO;浮地区域以虚线框出,标注 Cd-sub、Cb-sub 两只寄生电容;VB/HO/VS/VCC/COMM 引脚;外围画出两只功率管与母线 VR、自举二极管与自举电容 CBOOT。
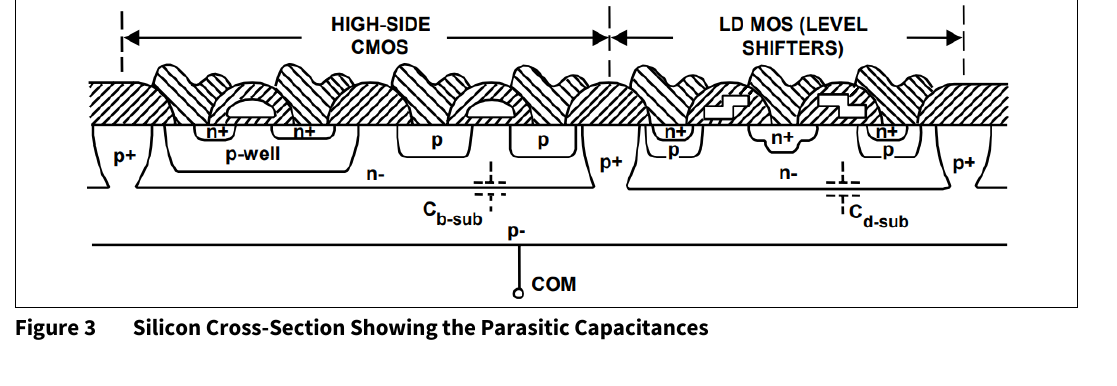
见原 PDF 图 3(第 4 页):硅片剖面示意——左侧“HIGH-SIDE CMOS”(p-well、n⁻ 外延、p⁺ 隔离),右侧“LD MOS (LEVEL SHIFTERS)”(电平移位用横向 DMOS);两只寄生结电容 Cb-sub(高侧 p 阱-衬底电容)与 Cd-sub(电平移位器件-衬底电容) 均落在 p⁻ 衬底(接 COM)上。
2.1 输入逻辑(Input Logic,原 PDF 第 4 页)
两个通道都由 TTL/CMOS 兼容输入控制,翻转阈值各型号不同:
- IRS211x 类:阈值正比于逻辑电源 VDD(3~20 V),施密特触发器迟滞为 VDD 的 10%,可接受上升时间很长的输入;
- IRS210x、IRS212x 类:逻辑 0→1 翻转阈值固定在 1.5~2 V 之间。
有的 MGD 只能驱动一只高侧功率管(如 IRS2117、IRS2127);有的能驱动一高一低两只;还有的能驱动完整三相桥(如 6EDL04N065PR)。不言而喻,任何高侧驱动器也都能当低侧驱动器用。双通道 MGD 的输入可以是两路彼此独立的命令,也可以是单路输入 + 互补输出 + 预定死区。
(接第 5 页)要求最小死区的应用应选用内置死区(Deadtime)的 MGD(半桥驱动器),或用一高一低两只驱动器配合无源元件产生死区(见第 12 节)。典型情况下,输入命令到栅驱动输出的传播延迟在两通道的开、关两个方向都近似相等(随温度的变化以 datasheet 表征为准)。带“正电平关断”(positive high shutdown)功能的 MGD(如 IRS2110):关断脚出现逻辑 1 时,输出在当周期余下时间内被内部封锁;封锁信号撤销后的第一个输入命令清除锁存并激活该通道。这种锁存式关断天生适合逐周期(cycle-by-cycle)电流控制,实例见第 12 节。
输入逻辑信号经高噪声免疫电平移位器耦合进各通道:逻辑电源地 VSS 允许相对功率地 COM 摆动 ±5 V——对付功率电路里不理想的地线布局极为有用。作为又一层噪声免疫措施,脉宽判别器(pulse-width discriminator)滤除短于约 50 ns 的脉冲。
2.2 低侧通道(Low-Side Channel,原 PDF 第 5 页)
输出级两种做法:两只 n 沟 MOSFET 的图腾柱(源跟随器做灌出电流源、共源组态做电流泄放),或 n 沟 + p 沟 CMOS 反相器级。视 MGD 型号,每只 MOSFET 可拉/灌 0.12 A 到 4 A 栅电流。低侧驱动器的源极独立引出到 COM 脚,以便直接接到功率管源极上,让栅驱动电流就近回流——这样做的重要性在第 5 节可见分晓。欠压锁定(UVLO, Undervoltage Lockout)在 VCC 低于规定值(典型 8.6/8.2 V) 时封锁两个通道。
UVLO 释放瞬间,凡此时已出现在低侧输入脚上的脉冲,都会从 UVLO 释放那一刻起把功率管开通——这个行为与高侧通道不同(见下小节)。
2.3 高侧通道(High-Side Channel,原 PDF 第 5~6 页)
高侧通道整个做进一只**“隔离罐”(isolation tub,图 3)**中:相对功率地 COM 可浮于 +600 V 或 +1200 V 到 −5 V 之间。罐“浮”在 VS 脚的电位上——VS 通常接高侧功率管的源极(图 2),随其在两条母线之间摆动。
若在 VB 与 VS 之间接一只隔离电源,高侧通道就把输出 HO 在该电源的正端与其地之间按输入命令切换。
MOS 栅器件的重要特性是容性输入——开通靠给栅极注入电荷而非持续电流。若高侧通道驱动的正是这类器件,隔离电源可以换成一只自举电容 CBOOT(图 2):高侧 MOSFET 的栅电荷由自举电容提供,而自举电容在器件关断期间(假设此时 VS 摆到地——多数应用如此)经自举二极管从 15 V 电源充电。由于电容是从低压电源充电,驱动栅极消耗的功率很小。
高侧通道的输入命令必须从 COM 电平电平移位到隔离罐悬浮的电位——最高可达 1200 V。如图 2,开/关命令以输入命令上升/下降沿处的窄脉冲形式传输,由一只以浮地电位为参考的置位/复位触发器锁存。用窄脉冲传输是关键设计:它把电平移位过程的功耗压到极低(若电平持续传输,移位器将在整个导通期持续耗电)。
脉冲判别器把置位/复位脉冲从 VS 节点上的快速 dv/dt 瞬变中分离出来——功率管开关速率高达 50 V/ns 也不会干扰 MGD 工作(这是 HVIC 抗 dv/dt 的第一道防线:电平信息只在边沿瞬间通过耐高压的移位器件,判别器按脉宽过滤掉共模瞬变“打”进来的假信号;库内 GaN 教程 §4 讲的隔离器 CMTI,其先驱原理即此——但注意:此处的 50 V/ns 是这只经典 HVIC 的设计门限,不是现代隔离驱动器的 CMTI 额定值)。
此通道有自己的欠压锁定(部分 MGD 具备):VB−VS(上管图腾柱两端电压)低于门限时封锁栅驱动。其 UVLO 行为与 VCC 侧有一处细节差异:UVLO 释放后的第一个脉冲即改变输出状态(低侧是“已有电平生效”,高侧是“下一个边沿才生效”——若浮地电源迟迟未建立,高侧输出将保持封锁)。
高压电平移位电路被设计成:即使 VS 节点摆到 COM 以下(低于幅度见 datasheet,典型 5 V)也能正常工作。这种下摆来自下管功率二极管的正向恢复,或 L·dI/dt 感应的电压瞬变。如何限制这个负压瞬变见第 5 节。
2.4 电源钳位(Supply Clamp,原 PDF 第 6 页)
许多 MGD 内置 20 V 或 25 V 电源钳位以防电源瞬变。超过钳位电压并持续一段时间,将对控制 IC 造成不可逆损坏——钳位是“保险丝”不是“稳压器”。
3. 如何选择自举元件(How To Select the Bootstrap Components,原 PDF 第 7~8 页)
如图 2 所示,标准 PWM 应用中严格必需的外围元件只有自举二极管和自举电容。VCC(及数字)电源上的本地去耦电容在实践中有用——补偿电源走线的电感。
自举电容两端只承受 VCC 电源电压。其容量由下列五项约束决定:
- 增强开通功率开关管所需的栅压;
- IQBS——高侧驱动电路的静态电流;
- 控制 IC 电平移位器内部的电流;
- 功率开关管栅-源正向漏电流;
- 自举电容自身的漏电流。
第 5 项只在自举电容是电解电容时才相关;用其他类型电容可忽略——所以尽量用非电解电容。自举元件选型更详细的资料见 Design Tip DT04-04《Using Monolithic High Voltage Gate Drivers》。
自举电容最小容量按下式计算:
$$C \ge \frac{2Q_g + \dfrac{I_{qbs(max)}}{f} + Q_{ls} + \dfrac{I_{Cbs(leak)}}{f}}{V_{cc} - V_f - V_{LS} - V_{min}} \qquad \text{(式 1,原 PDF 第 7 页)}$$
其中:
- Qg = 高侧 FET 的栅电荷
- f = 工作频率
- ICbs(leak) = 自举电容漏电流
- Iqbs(max) = VBS 静态电流最大值
- VCC = 逻辑部分电源电压
- Vf = 自举二极管正向压降
- VLS = 低侧 FET 或负载上的压降
- VMin = VB 与 VS 之间的最小电压
- Qls = 每周期电平移位所需电荷(500 V/600 V MGD 典型 5 nC,1200 V MGD 典型 20 nC)
代入例(原文未给完整算例,本库按式 1 与原文参数口径补算,标注为示例):IRS2110 类 600 V MGD 驱动 IRF450(Qg≈120 nC,见 §4 例)@100 kHz,VCC=15 V、Vf=0.7 V、VLS≈0 V、Vmin 取 10 V(保 UVLO 裕量)、Qls=5 nC、IQBS=100 µA 档、非电解电容忽略漏电流:
C ≥ (2×120 nC + 100 µA/100 kHz + 5 nC) / (15 − 0.7 − 0 − 10) = (240 nC + 1 nC + 5 nC)/4.3 V ≈ 57 nF → 工程上就近取 0.1~0.47 µF(与 §5.3 建议 CB≥0.47 µF 相衔接)。分母只留 4.3 V 说明:Vmin 不可取太贴 8.2 V UVLO,否则容量要求急剧放大。
自举二极管必须能阻断所在电路的全部电压:在图 27、图 30、图 33 的电路里,阻断发生在上管导通时,约等于功率母线电压。二极管的电流额定 = 栅电荷 × 开关频率——对 100 kHz 下工作的 IRF450 HEXFET 约 12 mA(=120 nC×100 kHz)。
二极管的高温反向漏电流在“自举电容须长时间保持电荷”的应用中是关键参数。同理,二极管必须超快恢复——减少每周期从自举电容倒灌回电源的电荷。
4. 如何计算 MGD 的功耗(How To Calculate the Power Dissipation in an MGD,原 PDF 第 9~11 页)
MGD 的总损耗来自多方面,可归为**低压(静态+动态)与高压(静态+动态)**四组:
a) 低压静态损耗 PD,q(LV):低压电源(VDD、VCC、VSS)的静态电流所致。典型 15 V 应用中约 3.5 mW @25 ℃,TJ=125 ℃ 时升至约 5 mW。
b) 低压动态损耗 PD,SW(LV)(VCC 电源上),两个分量:
- 栅驱动损耗。电容经电阻充放电时,充入能量的一半耗在电阻上。MGD 内外栅电阻上一整个周期的损耗:
$$P_G = V \cdot Q_G \cdot f \qquad \text{(式 2,原 PDF 第 9 页)}$$
对两只 IRF450 HEXFET @100 kHz、Vgs=15 V:
$$P_G = 2(15\,\mathrm{V})(120\,\mathrm{nC})(100\,\mathrm{kHz}) = 0.36\,\mathrm{W} \qquad \text{(式 3,原 PDF 第 9 页)}$$
[译注:原文括号少一个右括号,按算式完整转录。] 系数 2 的前提是两通道各驱动一只管子。若 VSS 由自举电容/二极管产生,这份功率由 VCC 供给。使用栅电阻可按电阻比例把栅驱动功率从 MGD 内部转移出去:若内阻 6 Ω(拉或灌)、外栅电阻 10 Ω,则只有 6/16 的 PG 耗在 MGD 内。这类损耗不随温度变化。
- 内部 CMOS 电路翻转损耗:
$$P_{CMOS} = V_{CC} \cdot Q_{CMOS} \cdot f \qquad \text{(式 4,原 PDF 第 9 页)}$$
QCMOS 视 MGD 型号在 5~30 nC 之间;典型 100 kHz 应用中为数十 mW 量级(基本不随温度变化)。
c) 高压静态损耗 PD,q(HV):主要是电平移位级的漏电流,依赖 VS 脚所加电压,正比于占空比(只在高侧管导通时存在)。VS 持续 400 V 时典型 0.06 mW @25 ℃,125 ℃ 时约 2.25 mW。VS 接地(推挽或类似拓扑)时几乎为零。
d) 高压开关损耗 PD,SW(HV),两个分量——电平移位电路(图 2)与高侧 p 阱电容(图 3 的 Cb-sub)的充放电:
- 电平移位电荷损耗。高侧触发器被复位(即收到关断高侧管的命令、对其置位)时,一股电流流过电平移位电路——电荷来自高压母线,路径经功率管与自举电容;高侧触发器已置位且低侧管导通时,复位命令使电流从 VCC 经自举二极管流出。于是对母线电压 VR 的半桥,合并功耗为:
$$(V_R + V_{CC}) \times Q_P \times f \qquad \text{(式 5,原 PDF 第 10 页)}$$
QP 为电平移位器吸收的电荷,f 为高侧通道开关频率。QP 在 VR=50 V 时约 4 nC,母线升至 500 V 时增至 7 nC。典型 400 V、100 kHz 应用中这项损耗约 0.3 W(已含 Cd-sub 的充放电)。QP 还有第三种来源:高侧触发器被复位(功率管正在开通)而低侧管关断时,电荷来自高压母线——经器件电容与漏电流或经负载;此时功耗比上式算出的略高。推挽等 VS 接地的拓扑中,两份电平移位电荷都由 VCC 供给,损耗显著更低。
- 阱电容 Cb-sub 充放电损耗。高/低侧功率电路中,VS 每次在 VR 与 COM 之间摆动,Cb-sub 就充放一次:充电由高压母线经功率管与外延(epi)电阻提供,放电经下管与外延电阻。电容经电阻充放的损耗恒为 QV/2,与电阻取值无关;但其中大部分损耗发生在桥驱动器之外——开关过渡期间功率管内阻远小于外延电阻。取 450 V 下电荷 7 nC、100 kHz:
$$P_{Total} = V \times Q \times f = 450\,\mathrm{V}\,(7\,\mathrm{nC})(100\,\mathrm{kHz}) = 0.31\,\mathrm{W} \qquad \text{(式 6,原 PDF 第 10 页)}$$
VS 接地时该电容被充到固定电压,此项损耗为零。Cb-sub(与 Cd-sub 一样)是反偏结,容量随电压强烈变化;这些电荷不随温度变化。
损耗讨论小结:
- 主导损耗是开关损耗;100 kHz 及以上的高压应用中,a)、c) 两项静态损耗可直接忽略;
- 开关损耗的温度依赖不显著;
- 总损耗是控制方式与电气参数、温度的共同函数。
知道 MGD 功耗后,最高环境温度(或反之)按下式计算:
$$T_{A,max} = T_{J,max} - P_D \times R_{th,JA} \qquad \text{(式 7,原 PDF 第 11 页)}$$
其中 Rth,JA 为管芯到环境的热阻。
典型损耗分解示例(原文自带):半桥中两只 IRF830,400 V 母线,100 kHz,空载,无栅电阻:
| 分项 | 计算 | 结果 |
|---|---|---|
| PD,q(LV) | 静态 | 0.004 W |
| PD,SW(LV) | PCMOS = (15 V)(16 nC)(100 kHz) | 0.024 W |
| PG | 2(15 V)(28 nC)(100 kHz) | 0.084 W |
| PD,q(HV) | 静态 | 0.002 W |
| PD,SW(HV) | (400 V + 200 V)(7 nC)(100 kHz) | 0.42 W |
| 总损耗 | 0.534 W |
式中的 200 V 适用于空载情形——空载时半桥输出(VS)稳定在两条母线之间的中点附近(见第 4 节 d.1)。
运行中实测结温的技巧:用可调电流源(如 LM334)从关断(shutdown)脚拉出 1 mA,该脚电压 25 ℃ 时为 650 mV,温度系数 −2 mV/℃——这一电压的变化即管芯温度的合理指示。
5. 如何应对 VS 脚上的负压瞬变(How To Deal with Negative Transients on the VS Pin,原 PDF 第 12~14 页)
寄生参数引起的诸多问题中,控制 IC 的头号麻烦是开关事件后 VS 节点向地以下下摆(undershoot)。反过来,过冲(overshoot)一般不构成问题——IR 成熟 HVIC 工艺的差分耐压能力很高。
IR 控制 IC 保证对相对 COM 至少 5 V 的 VS 下摆完全免疫。下摆超过 5 V 时,高侧输出会暂时锁存在其当前状态:只要 VS 仍在绝对最大额定值之内,IC 不会损坏,但下摆持续超过 5 V 期间高侧输出缓冲器不响应输入跳变。这一模式应当知晓,但多数应用中无足轻重——高侧通常不需要在开关事件后立即改变状态。
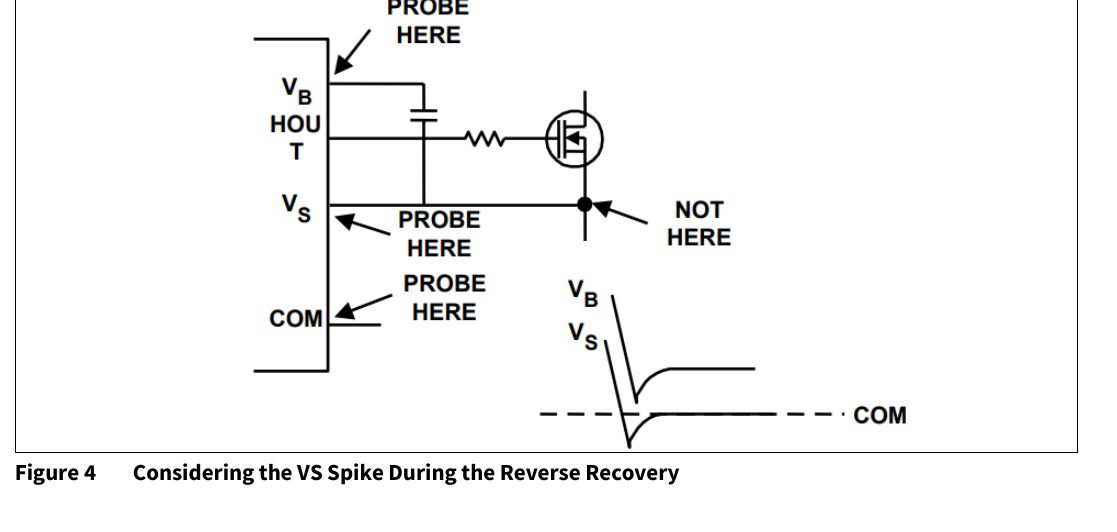
以下信号须在正常运行与高应力事件(短路、过流关断——此时 di/dt 最大)中都要观测,且必须直接跨 IC 引脚测量(图 4),把驱动耦合中寄生参数的贡献一并计入:
- 高侧对公共端的偏移:VS−COM;
- 浮地电源:VB−VS。
以下准则属控制 IC 电路的良好实践——无论实测的锁存裕量多大,都值得遵守。
5.1 把寄生参数降到最小(Minimize the parasitics,原 PDF 第 12 页)
- 1a 功率管之间用粗而直的走线,无环路、无绕行;
- 1b 避免跳线/互连链接(interconnect links)——它们会带入显著电感;
- 1c 降低封装在 PCB 上的安装高度,减小引脚电感的影响;
- 1d 考虑把两只功率管紧凑并排布置,缩短走线。
见原 PDF 图 4(第 12 页):反向恢复期间的 VS 尖峰测量点示意——VB/HOUT、VS、COM 三处标注“PROBE HERE”(探头应接 IC 引脚侧),功率管一端标注“NOT HERE”;右下波形示意 VB、VS 在开关瞬间的下摆跌破 COM 虚线。
5.2 减小控制 IC 的暴露(Reduce control IC exposure,原 PDF 第 13 页)
- 2a 按图 7 连接 VS 与 COM;
- 2b 栅驱动电路用短而直的走线,把寄生参数压到最小;
- 2c 控制 IC 尽量靠近功率开关管放置。
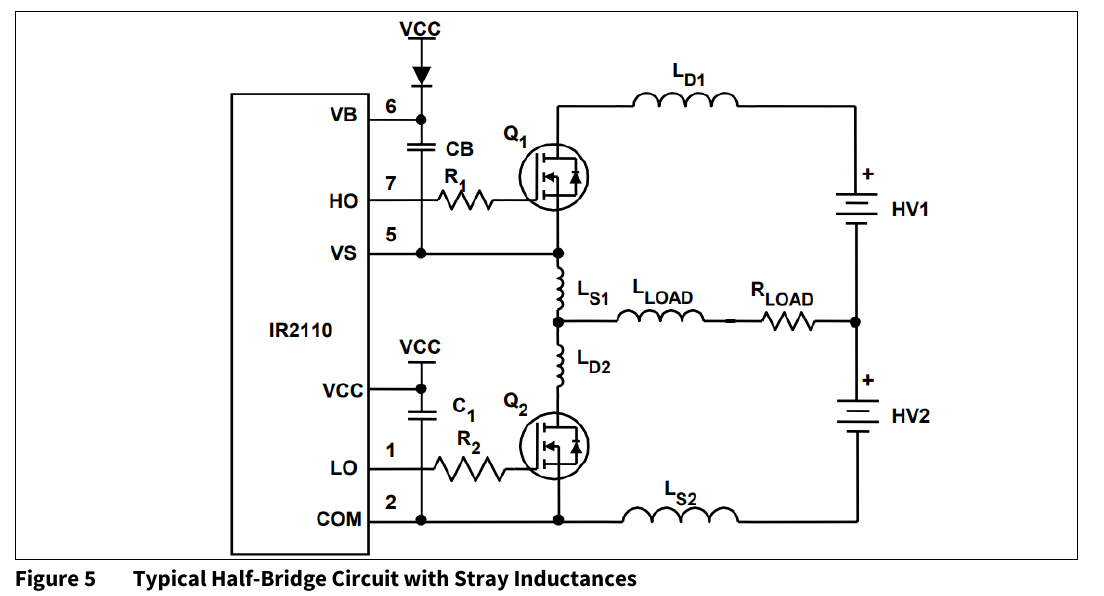
见原 PDF 图 5(第 13 页):含杂散电感的典型半桥电路——IR2110 的 VB–HO–VS 接 Q1(CB、R1),VCC–LO–COM 接 Q2(C1、R2);功率回路标注 LD1(母线到 Q1 漏)、LS1(Q1 源到开关节点)、LD2(开关节点到 Q2 漏)、LS2(Q2 源回母线负端) 四只杂散电感,负载为 LLOAD/RLOAD,电源 HV1/HV2。
5.3 改善本地去耦(Improve local decoupling,原 PDF 第 13 页)
- 3a 把自举电容 CB 加大到 0.47 µF 以上,至少用一只低 ESR 电容——减轻严重 VS 下摆造成的“过充”;
- 3b 再用一只低 ESR 电容从 VCC 接 COM:该电容同时支撑低侧输出缓冲与自举再充电,建议容量至少是 CB 的 10 倍;
- 3c 去耦电容直接跨接在相应引脚上(图 8);
- 3d 若自举二极管需要串电阻,核实 VB 不会跌到 COM 以下——尤其启动瞬间与频率/占空比极端工况。
(接第 14 页)切实执行上述准则后,VS 下摆的影响已在源头最小化。若下摆仍嫌过高,则可能需要降低 dv/dt。
见原 PDF 图 6(第 14 页):IR2110 PC 板套件测试电路——R3 + 自举二极管 D1(1N2074A)、自举电容 C1=0.47、栅电阻 R1=3.3 Ω 驱动 Q1(IRF740),低侧 C3=0.47、R2=3.3 Ω 驱动 Q2;母线 100 V、负载电感 100 µH、CF=100 µF/250 V。
外部缓冲吸收(snubbing)和/或加大栅驱动电阻,都是用效率换更低开关速率的做法。若系统不容忍这个代价,可考虑快速反并联钳位二极管——HEXFRED 二极管是理想选择。管理瞬变的更多细节见 Design Tip DT97-3《Managing Transients in Control IC Driven Power Stages》。
6. 布局与其他通则(Layout and Other General Guidelines,原 PDF 第 15~17 页)
含杂散电感的典型半桥见图 5:关键杂散电感都在大电流路径上。LD1 与 LS2 在“直流路径”(功率管与去耦电容之间的布线电感);LS1 与 LD2 在“交流路径”(两只功率管之间的布线电感)。直流路径的杂散电感可以用电容抵消;交流路径的无法补偿。
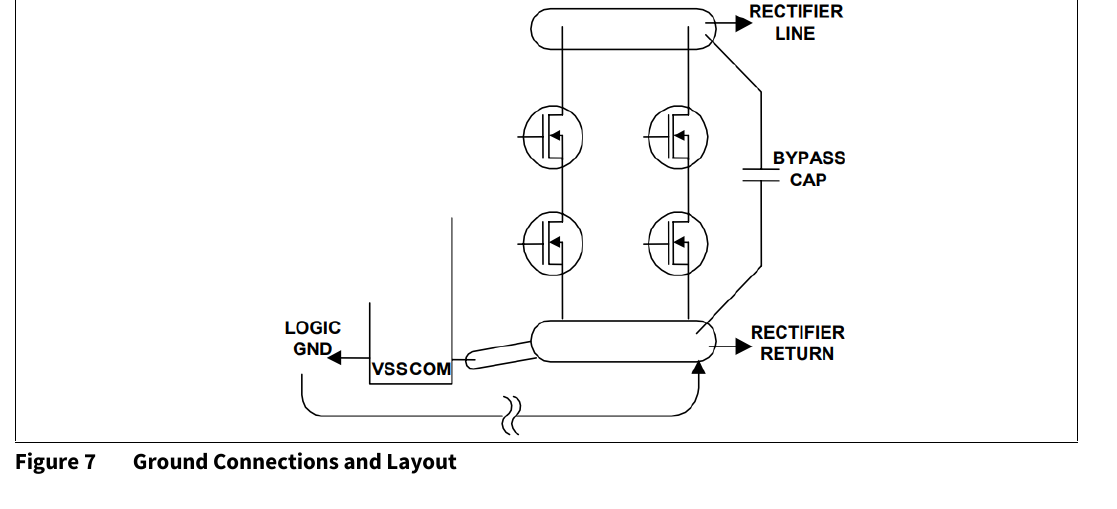
为消除电源到测试电路之间布线电感的影响,在 Q1 漏极与 Q2 源极端子之间接一只 100 µF/250 V 电解电容(图 7、图 8)——直流路径的杂散电感由此基本消除。
见原 PDF 图 7(第 15 页):接地连接与布局——逻辑地与功率地的接法、去耦电容落位。
见原 PDF 图 8(第 16 页):功率旁路电容——整流板与功率板之间用双绞线连接“BIG SLOW CAP.”(大慢电容),功率板上有 POWER LINE PLANE 与 POWER GND PLANE 两平面。
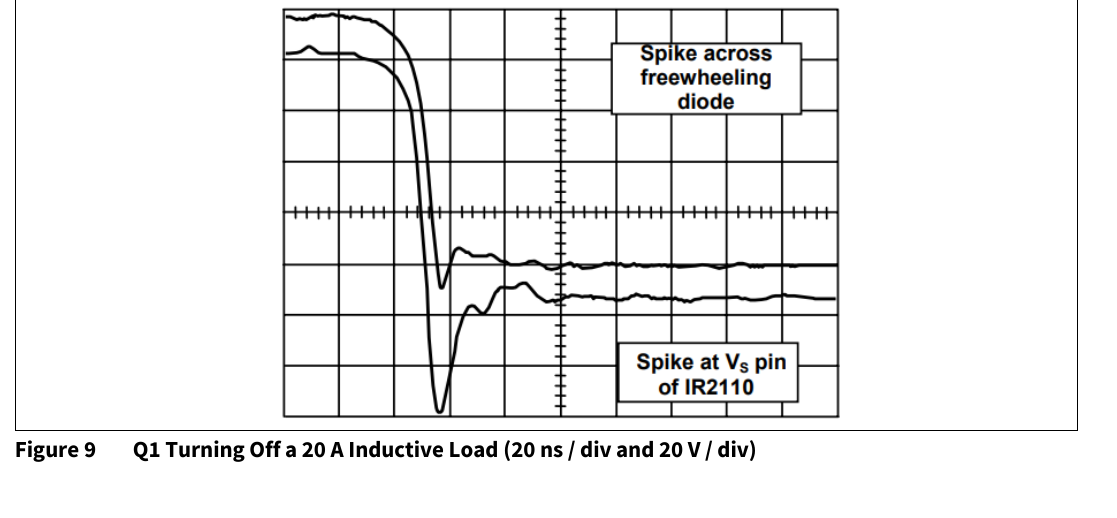
相关波形见图 9:Q1 关断时,Q2 的体二极管承载续流电流。续流二极管两端的电压尖峰约 10 V(上迹)——来自二极管正向恢复与封装内电感;而 IR2110 的 VS 脚上对应的负尖峰是 50 V(下迹)——成因是交流路径中 LD2、LS2 的 di/dt,以及这些电感把 VS 脚与续流二极管的钳位作用隔离开了。问题的严重性可用一个数字感受:以 50 nH 杂散电感在 20 ns 内开关 10 A,就产生 25 V 尖峰——而一只小回形针的电感就有约 50 nH。
见原 PDF 图 9(第 16 页):Q1 关断 20 A 感性负载(20 ns/div、20 V/div)——上迹“续流二极管上的尖峰”(≈10 V),下迹“IR2110 VS 脚尖峰”(≈50 V)。
对付这一尖峰最有效的办法是减小交流路径的杂散电感:把高侧管的源极(或发射极)与低侧管的漏极(或集电极)紧贴安装(图 11 的布局)。电感降到实际极限后,可能还得靠栅电阻降低开关速度来压 di/dt——MGD 直接驱动 MOS 栅功率管可能产生不必要的过高开关速度:图 6 电路在 0 Ω 串联栅电阻下关断时间 4 ns,VS 脚(IR2110 波形)产生 90 V 负尖峰。负尖峰与关断时间随串联栅电阻的变化见图 10。
见原 PDF 图 10(第 17 页):串联栅电阻(0~80 Ω)对负尖峰幅度与关断时间——关断时间近似线性上升(0 Ω≈5 ns → 80 Ω≈95 ns);负尖峰从 0 Ω 的约 90 V 沿陡峭曲线下降,膝点(knee)约在 20~30 Ω,此后趋平至约 15 V。
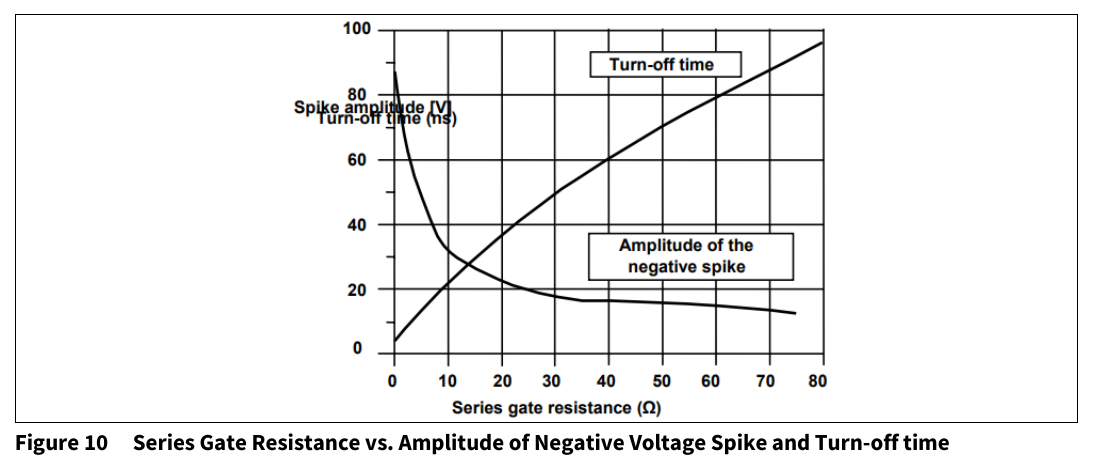
加大串联栅电阻,负尖峰幅度快速下降;关断时间是串联栅电阻的线性函数。取在图 10 膝点右侧一点,即得尖峰幅度与关断速度的良好折中:测试电路选 27 Ω,尖峰幅度降到 18 V,关断时间 48 ns。还建议在栅电阻上并联一只二极管(阳极朝栅):开通时二极管反偏不起作用,关断时把栅极钳在低位;开通速度的降低也减小了反向恢复尖峰(第 12 节,另见参考文献 [2])。栅电阻取值原则:在器件过压与 VS 负尖峰允许的前提下,尽量低。
布局还应最小化栅驱动充/放电回路的杂散电感——减小振荡、改善开关速度与噪声免疫,尤其防“dV/dt 感应开通”。为此,每只 MOSFET 应有专线直接接到 MGD 引脚作为栅驱动回流;最佳效果用双绞线:一端接栅与源,另一端接栅驱动输出与回流。
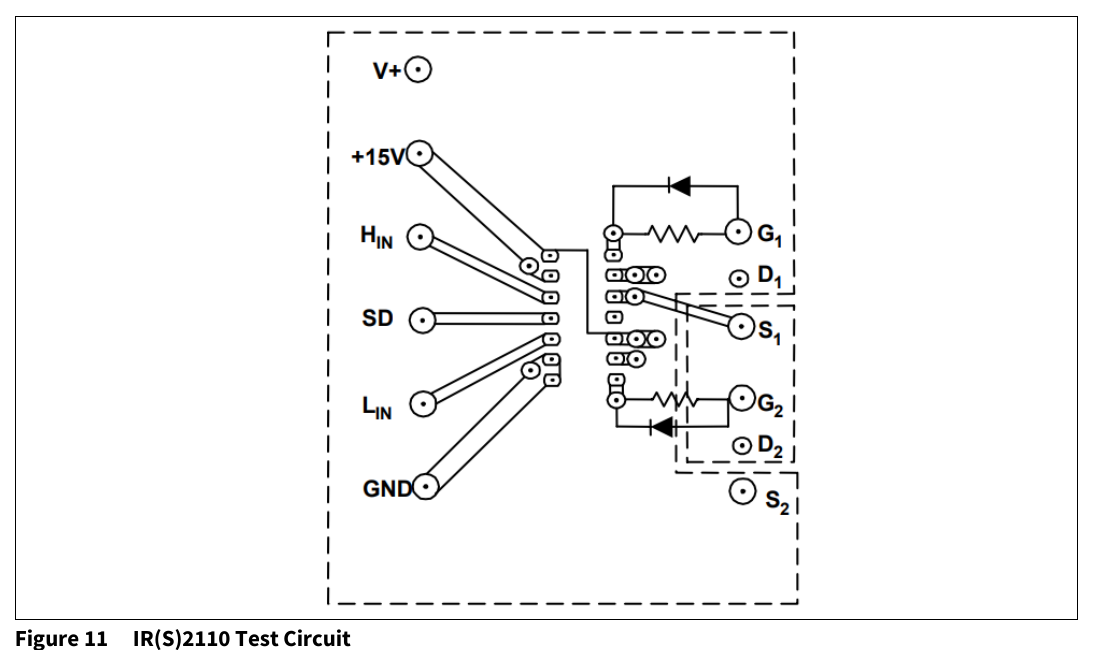
图 11 布局把交流路径、直流路径与栅驱动回路的杂散电感同时降到最低,PC 板上用平行走线。该电路中,快速瞬变期间功率 MOSFET 栅脚与 IR2110 驱动脚之间实测压差仍超过 2 V——好布局也只能压低、不能归零,栅回路必须按“存在这个压差”来设计。
见原 PDF 图 11(第 17 页):IR(S)2110 测试电路布局——V+、+15V、HIN、SD、LIN、GND 各信号以平行线接入 IC;G1–RG–D1–S1 与 G2–RG–D2–S2 两组栅驱动走线并行紧贴(虚线框出高侧/低侧回流边界)。
7. 如何加大栅驱动电流去驱动模块(How To Boost Gate Drive Current to Drive Modules,原 PDF 第 18~20 页)
功率模块及并联 MOS 栅功率管有时需要比典型 MGD 更大的电流、更低的栅驱动阻抗。图 12 的高输入阻抗功率缓冲器可输出 8 A 峰值。它可安装在功率模块旁——缩短栅驱动回路电感、改善 dv/dt 感应开通的免疫力;静态电流可忽略,仍可用自举电容供电。缓冲器接收 IRS2110 或驱动能力较低的 MGD 的驱动信号,去驱动总栅电荷 600 nC 的 IGBT 模块。Q1、Q2 是 Q3、Q4 的低电流前级驱动,Q3/Q4 按峰值输出电流需求选型。输入信号翻转时,R1 在两管短暂同时导通的那几纳秒里限流;输入稳定到新状态后,驱动管迅速放掉导通中输出管的栅电容使其关断,同时另一只输出管的栅经 R1 充电——开通延迟来自 R1 与输出管输入电容构成的 RC 时间常数。
见原 PDF 图 12(第 18 页):缓冲器测试电路——IRS2110(LIN=12 脚、LO=1 脚)驱动由 IRFD9110(Q1,p 沟)与 IRFD110(Q2,n 沟)组成的前级,R1=100 Ω 跨在 Q3(IRFD9110)与 Q4(IRFD110)栅之间,4.7 µF/25 V 去耦;输出经双绞线驱动 Q5(IGBT 模块 G/C/E),母线 +100 V,续流管 HFA30TB60、电感 100 µH、CT 电流探头 0.1 V/A,16 µF/500 V + 1 µF/100 V 母线电容。
驱动 60 A 感性负载的典型开关性能见图 13、图 14:开通与关断延迟均 50 ns,上升/下降时间 <40 ns。缓冲器还以 0.1 µF 容性负载测试(图 15)——振铃由容性负载与杂散电感在输出端构成的谐振回路所致。电流消耗-频率曲线见图 16。可以在前级使用更低导通电阻、更低耐压的 HEXFET,但发现 RDS(on) 大幅降低会带来大峰值电流,反而加大电路噪声与振铃。
见原 PDF 图 13(第 19 页):IGBT 模块开通 60 A 感性负载(50 ns/div)。 见原 PDF 图 14(第 19 页):IGBT 模块关断——传播延迟 50 ns、下降时间 <40 ns、Qg=600 nC(50 ns/div)。 见原 PDF 图 15(第 20 页):驱动 0.1 µF 电容的波形(250 ns/div)。 见原 PDF 图 16(第 20 页):电流消耗-频率曲线。
8. 如何提供连续栅驱动(How To Provide a Continuous Gate Drive,原 PDF 第 21~23 页)
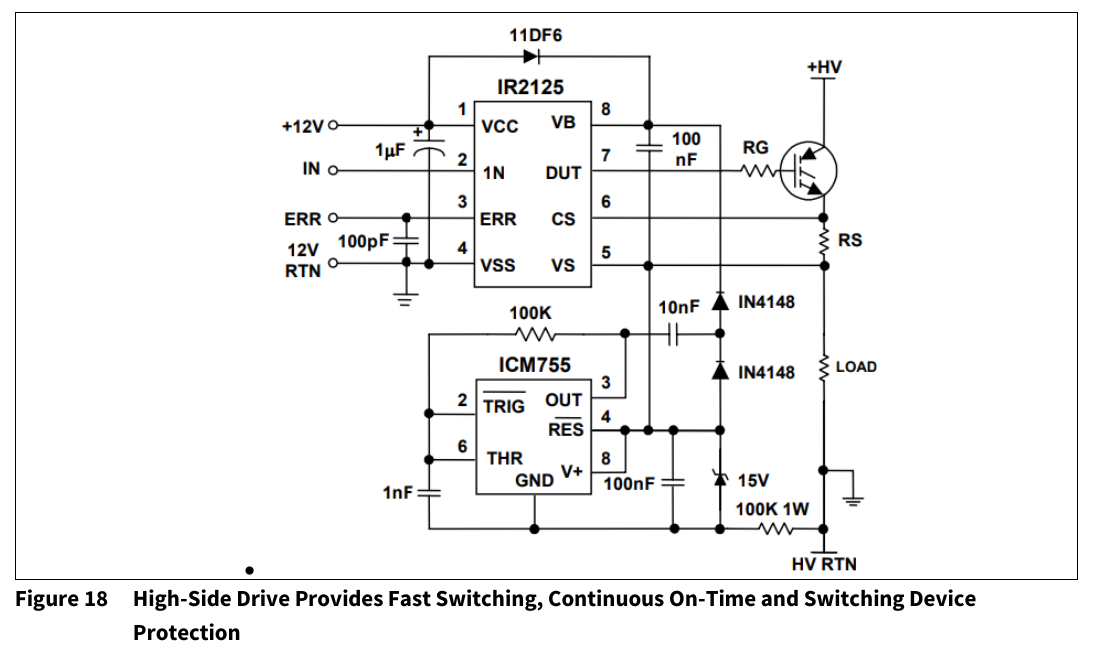
有些应用(如无刷直流电机)要求高侧管无限期导通——此时自举电容的电荷可能撑不住高侧输出。常规解法是隔离电源;但隔离电源增加成本,且其变压器绕组间电容把开关 dv/dt 耦合过去,常引起功率管伪开通。便宜的替代是图 18 所示的电荷泵电路。选 IR2125 MGD 来演示电荷泵与自举电路的配合:IR2125 还带线性限流与超时关断能力,为 MOS 栅器件提供保护。为满足 IR2125 低工作电流的要求,电荷泵采用 CMOS 版 555 定时器。
见原 PDF 图 17(第 21 页):应用电路原理图——IR2110 高/低两通道各自经 IRFD9110/IRFD110 缓冲(100 Ω + 10 µF)驱动两只 IGBT 模块(TO LOAD / HV RTN)。
IGBT 关断时,自举电容经自举二极管与负载电阻充电。IGBT 开通时,接地的 100 kΩ 电阻给 555 定时器 1、8 脚之间的 100 nF 电容充电,产生相对 IR2125 的 5 脚为 −15 V 的悬浮供电[译注:即给 555 自举出独立于 VS 的负参考轨];由两只 1N4148 与 10 nF 电容构成的电荷泵把 555 的 3 脚输出的 7.5 kHz 方波转换为相对 VS 为 +15 V 的电压,为自举电容补电。图 19 为启动波形:IGBT 开通瞬间,自举二极管把 IR2125 的 8 脚与 +12 V 电源断开,自举电容电压开始下降;同时 555 的 1 脚对地之间的 100 kΩ 电阻开始给 100 nF 电容充电,为 CMOS(MAXIM ICL71555IPA)定时器生成电源。电荷泵输出电压随供电电压升高而升高;电荷泵维持自举电容电压在 IR2125 欠压阈值之上。
见原 PDF 图 18(第 22 页):高侧驱动——快速开关、无限期导通与器件保护——IR2125(VCC=1 脚接 +12 V/1 µF、IN=2、ERR=3、VSS=4、VS=5、CS=6、DUT=7 接 RG、VB=8 经 11DF6 自举二极管接 +HV 侧 100 nF);ICM755 定时器(TRIG=2、THR=6、GND、V+=8 接 100 nF,OUT=3、RES=4)经 100K 电阻与 10 nF + 两只 1N4148 组成电荷泵;15 V 稳压管(100K 1W 供电)钳位;RS 检流电阻接 LOAD,HV RTN 回流。
选型时注意:
- 选稳压管时记住 555 的绝对最大电源电压是 18 V;
- 100 kΩ 电阻(该值适用于 500 V +HV 母线)[译注:原文印作“100 kW”,为 kΩ 的排印错误——图 18 作 100K、同节正文作 100 kΩ] 应按 IR2125 高侧的最大供电电流、最低工作电源电压与时序要求来定;
- IR2125 的 VB 脚供电电流(IQBS)随温度升高而增大。
见原 PDF 图 19(第 23 页):启动时的波形。
9. 如何产生负栅压(How To Generate a Negative Gate Bias,原 PDF 第 24~26 页)
MOSFET 与 IGBT 都不需要负栅偏压:关断时把栅压置零即可保证正常工作——相对器件阈值电压而言这几乎等效于负偏压。但下列情形下负栅驱动(或其他替代手段)是必要的:
- 器件厂家明确规定需要负栅偏压;
- 电路噪声使栅压无法被安全地压在阈值以下时;
- 追求极致开关速度时。
虽然举例用的是 IGBT,所述信息同样适用于功率 MOSFET。IR 产的 IGBT 不需要负偏压;其 datasheet 公布的分立与模块开关时间和能量损耗值,都是在零栅压关断条件下测得的[译注:原文此处句读断裂(“…published on the data sheets. for both discretes and modules were measured…”),按上下文连贯理解]。
“dv/dt 感应开通”问题发生在 IGBT 集电极-发射极间电压快速上升时:过渡期间栅-集电极(米勒)电容向栅极注入电荷,抬高栅压。栅极上电压“毛刺”(blip)的高度与宽度,由栅-集/栅-射电容比、栅驱动电路阻抗、集-射间 dv/dt 三者共同决定。
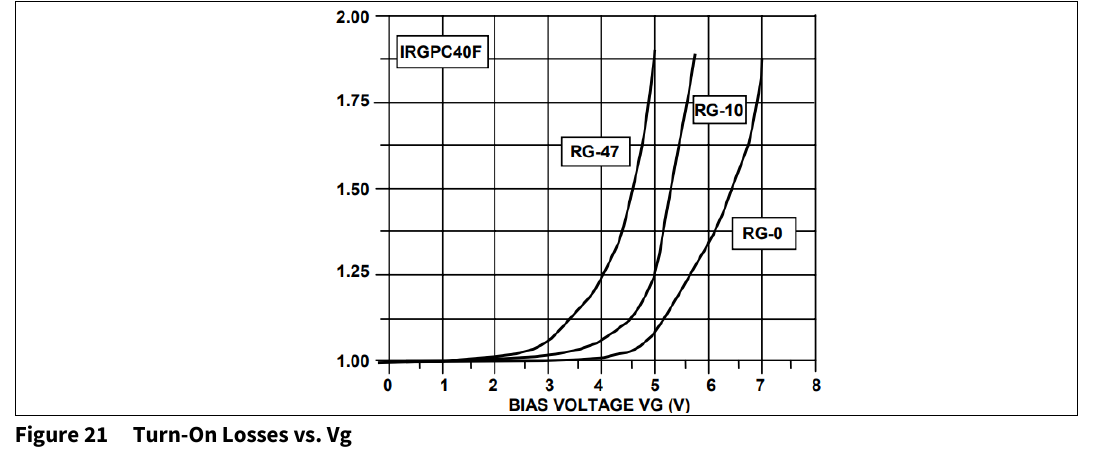
为测定阈值电压与串联栅电阻在高 dv/dt 应用中的影响,做了如下测试(电路见图 20):逐步加大上管 IGBT 的正偏压,直到下管 IGBT 的开关损耗表明直通电流过大。开通损耗在 15 A 电感电流、6 V/ns 开关速率下测得,结果见图 21:使开通损耗抬升的栅压阈值,在串联栅电阻 47 Ω、10 Ω、0 Ω 时分别为 4 V、5 V、5.6 V。在串联栅电阻上并联二极管(阳极朝栅)有助于把栅钳在低位——于是串联电阻可以只按开通需求取值。
见原 PDF 图 20(第 24 页):测试电路(上管施加可调正偏压,测下管开通损耗)。 见原 PDF 图 21(第 25 页):开通损耗-偏置电压 VG(0~8 V)曲线族——被测管标 IRGPC40F,纵轴 1.00~2.00(归一化损耗);三条曲线 RG-47 / RG-10 / RG-0 的损耗拐点依次在 VG≈4 / 5 / 5.6 V——串联电阻越大,栅回路阻抗越高,毛刺越高,越低的栅压就能引起误开通。
因给 IGBT 输出电容(COES)充电而产生的电流“毛刺”常被误认为导通电流:IRGPC50F 在 dv/dt=20 V/ns 下的毛刺幅度约 5 A,且该幅度不随所加负偏压改变(它不是沟道电流,负压压不掉——分辨故障波形时要认得它)。
基本缓冲电路与负电荷泵见图 22:缓冲级用两只 p 沟 + 两只 n 沟 MOSFET。Q3、Q4 栅之间的 R1 减缓输出管开通并限制驱动级直通电流。D1 降低 Q4 栅压;D2、C2、R2 为 Q2 组成电平移位;C3、C4、D3、D4 把输入信号整流出负直流电压。开通后,负电压在几个周期内即告稳定,即便占空比极端(1~99%);稳定时间与负电压的“硬度”受信号源输出阻抗影响。
见原 PDF 图 22(第 25 页):带负电荷泵的缓冲器——+15 V 供电,Q1/Q3=IRFD9014、Q2/Q4=IRFD014,R1=100,D1=8.2 V 稳压管,C1=100 nF、C2=100 nF/D2=15 V、R2=100K,D3/D4=1N4148 与 C3=470 nF、C4=100 nF 组成负泵;输出 +15 V/−12 V 方波,OUTPUT RTN 回流。
图 23 的电路把 IR2110 的高压电平移位能力与图 22 缓冲器的驱动能力和负偏压结合:用两只 **270 A IGBT 模块(栅电荷 600 nC)**测试,波形见图 24。开通延迟 1 ms,关断延迟 0.2 ms;负偏压稳定时间在 5 kHz、50% 占空比下约 10 ms[译注:原文此句句末为问号,系排印错误,应为句号;1 ms/0.2 ms/10 ms 为原文所印,与图 24 的 1 ms/div 时基自洽——负泵与缓冲级的慢速是结构性代价,可见该方案面向大模块、不面向快开关]。启动时,电路从第一个周期起就输出一定负栅压;断电时,栅压保持为负直至储能电容放完。
见原 PDF 图 23(第 26 页):带负偏压的半桥驱动——IR2110(HIN=10/SD=11/LIN=12、VDD=9、VSS/COM=2/13、VB=6/HO=7/VS=5/VCC=3/LO=1)高、低两侧各接图 22 型缓冲(IRFD9014/IRFD014×2、100 Ω、8.2 V 与 15 V 稳压管、1N4148×2、1 µF/470 nF/100 nF×2/100K),驱动两只 IGBT 模块(TO LOAD,HV RET)。 见原 PDF 图 24(第 26 页):负偏压波形(1 ms/div)——三迹:输入缓冲(10 V/div)、IGBT 栅极(10 V/div)、集电极电流(10 A/div)。
重要提示(IMPORTANT NOTE,原文加粗):IR(及 Infineon)IGBT 与 IGBT 模块不需要负栅驱动。另外,对 NPT 型 IGBT,负栅驱动被要求用于应对 Ccg/Cge 电容比的显著变化[译注:此句与前句连读存在张力——按上下文意图应为“(一般 IGBT 不需要负压,但)NPT 型因 Ccg/Cge 比值变化显著而需要负栅压或下述替代手段”,原文表述如此照录,「待核实」以原厂最新器件手册为准]。通过外加栅电容可以消除对负栅驱动的需求:加大 Cge 使 Ccg/Cge 比值下降,从而“淹没”米勒效应,消除感应米勒电压引起的伪开通。
10. 如何驱动 Buck 变换器(How To Drive a Buck Converter,原 PDF 第 27~28 页)
图 25 为典型 Buck 变换器,高侧驱动由 IR2117 完成。接在 COM 上的二极管防止负尖峰影响 IC 工作并提供额外噪声免疫;如前文所述,COM 不应(把两侧地)连接在一起[译注:原句极简;按图 25,逻辑地(LOGIC GROUND)与功率地(POWER GROUND)分开画出,此句应结合 §5 的接地准则理解——「待核实」原版上下文]。
见原 PDF 图 25(第 27 页):Buck 变换器——IR2117(VCC=1/HIN=2/COM=3、VB=8/HO=7/VS=6),自举二极管 D1=1N6622 或 UF4005,自举电容 C=0.47 µF[译注:图注印作“0.47mF”,系 mF/µF 排印之误],条件“f > 5 kHz(对 IRF540 或相近管芯)”;主管 IRF450,VR<500 V,续流二极管 + 滤波电容 + LOAD;1 µF 去耦;逻辑地与功率地分立。
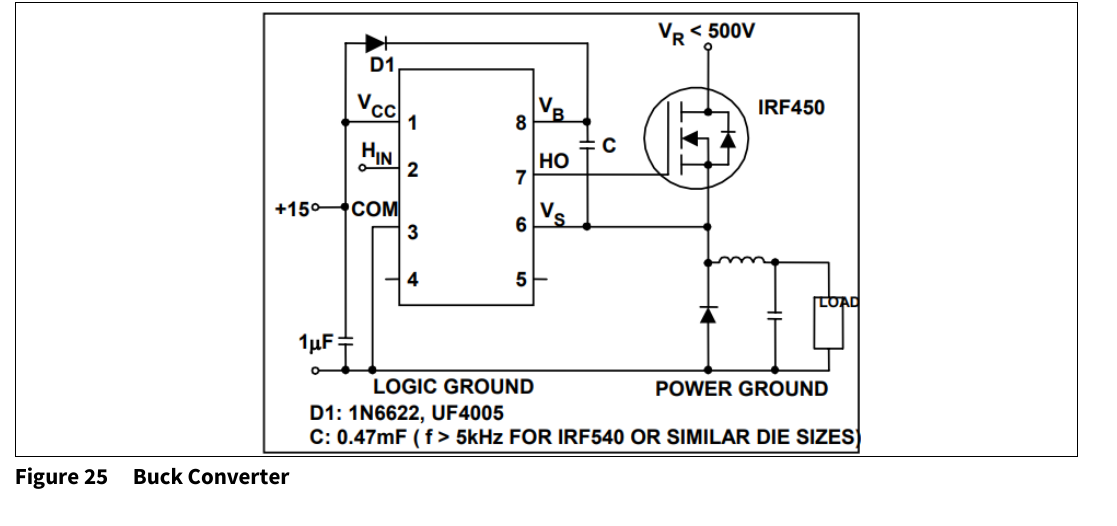
启动时自举电容已放电,多数应用中它经电感与滤波电容充电;空载(续流二极管可能完全不导通)时亦然。这条替代充电路径成立的前提:滤波电容至少是自举电容的 10 倍。该谐振回路的 Q 应足够低,保证自举电容不会充过 VSS 的极限(20 V);达不到时,在自举电容上并一只稳压管即可防止过压。无论该 dc-dc 变换器用作电源还是直流电机调速,这一点都成立。
但以下两种情形,自举电容的再充电电流既流不过二极管也流不过负载:
- 典型电池充电器应用(图 26):输出的 +12 V 直接出现在 VS 脚上,启动时把自举电容两端电压压低,MGD 的欠压保护封锁工作。
- Buck 常规 PWM 被输出过压打断:通常是输出突卸重载——控制环路速度有限加上电感(L1)储能,使输出电压高于设定值;空载/轻载下滤波电容可长时间维持高输出,而 CB 正被高侧驱动器的漏电流较快放掉。
见原 PDF 图 26(第 28 页):HVIC 在电池充电器中的应用。
如图 27,加入 R1 为自举电容提供替代充电路径:因为 VIN 高于 VO,即使 VS 停在 VO 电位,R1 上也总有充电电流流过。要保住 CB 的电荷,R1 的平均电流应大于最坏情况漏电流。D3 应为低压稳压管、在小电流下有陡峭拐点;12 V 与 15 V 档推荐型号分别为 1N4110 与 1N4107。这一技术还可兼作 PWM 控制器、IR2110 及其他辅助电路的专用供电——只要 Buck 输出电压在 10~20 V 之间。
见原 PDF 图 27(第 28 页):在电路中加入 R1。
11. 双管正激变换器与开关磁阻电机驱动(Dual Forward Converter and Switched Reluctance Motor Drives,原 PDF 第 29 页)
图 28 的桥式接法常用于驱动开关磁阻电机(SRM)绕组或双管正激变换器的变压器。使用 IR2110 时需外加两只二极管与两只 MOSFET,以保证开机时刻及后续各周期自举电容都能充上电——防止续流二极管导通时间过短导致自举无充电窗口。
见原 PDF 图 28(第 29 页):双管正激变换器与开关磁阻电机——两管桥臂 + 续流二极管 + 辅助充电二极管/MOSFET 的桥式接法。
12. 电流模控制的全桥(Full Bridge with Current Mode Control,原 PDF 第 30~31 页)
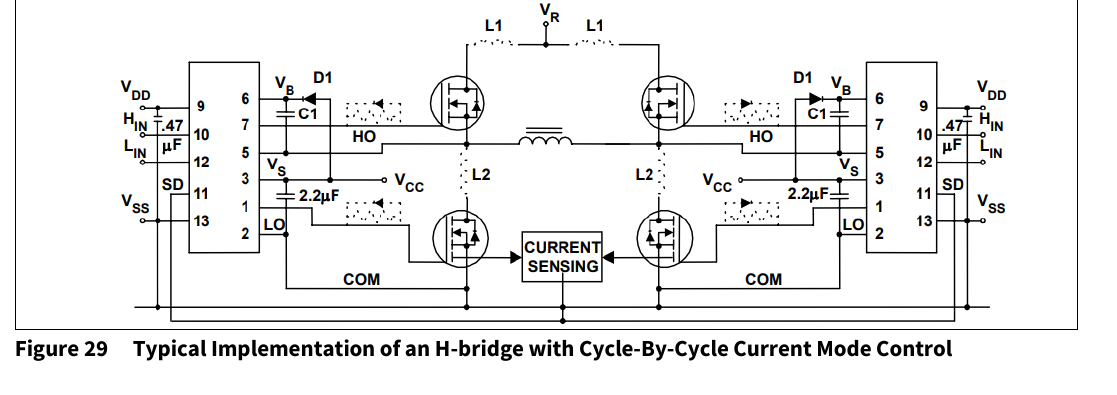
图 29 为 H 桥,用低侧电流检测器件配合 IR2110 的关断脚实现逐周期电流控制。检测电路的具体实现取决于所用 PWM 技术、精度要求、负电源的有无、带宽等(参考文献 [3][4][5] 详述)。如 §2.1 所述,关断功能是锁存的:功率 MOSFET 在负载电流经其内部二极管衰减期间保持关断;锁存在下一周期开始、功率管再次被命令开通时复位。如图 7、图 8 所示,去耦电容可缓解 L1 的负面影响;L2 则必须靠紧凑布局压低(按图 11)。
IR2110 的开、关传播延迟匹配良好(最坏失配 10 ns),且开通传播延迟比关断长 25 ns——仅凭这一点就应保证:即使开、关输入命令同时到达,功率管也不会导通交叠。
再加一道保险:栅极可加电阻-二极管网络(图 29 虚线)——进一步推迟开通而不影响关断,相当于插入额外死区;该网络还能降低反向恢复期间的电流尖峰峰值(文献 [2] 说明其对损耗、dv/dt 与 EMI 的影响)。图 30、图 31 为按图 11 布局的测试电路波形:IRF830 @500 kHz 无任何问题,IR2110 也无可察觉发热。
见原 PDF 图 29(第 30 页):逐周期电流模控制 H 桥的典型实现——IR2110 + 低侧检流 + SD 关断,栅极 R-D 网络以虚线示出。
见原 PDF 图 30(第 31 页):IRF450 在 100 mH 电感、约 100 kHz 下运行。 见原 PDF 图 31(第 31 页):图 30 电路的波形。 见原 PDF 图 32(第 31 页):图 30 电路的波形(另一组)。
13. 无刷与感应电机驱动(Brushless and Induction Motor Drives,原 PDF 第 32~33 页)
三相桥电机驱动的波形含大 di/dt 分量,布局要格外小心:离公共接地点最远的那只驱动器,其 COM 与地参考之间的电位差最大(文献 [1])。
见原 PDF 图 33(第 32 页):三只 IRS2110 驱动六只 IGBT 的三相逆变器。
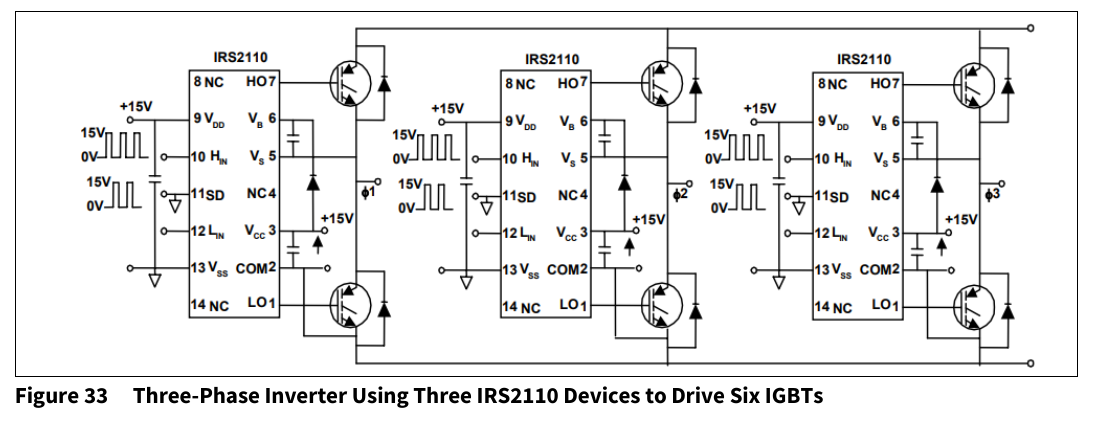
对 IR213x 类三相驱动器,第 5、6 节准则之外还应补充:MGD 的 COM 脚到三只低侧管应有三条独立连线。此外有几种工况需作为潜在问题区细查。其一:无刷直流电机堵转无限期运行、且桥的一臂处于关断——此时自举电容可能最终放空(取决于该期间 VS 看到的电压),上管随之关断且被命令开通时无法开通。多数情况下这不构成故障:下管随后被命令导通,自举电容充电、下个周期就绪。若设计不容忍这种运行,有四种规避手段:
- a. 实现电荷泵(如第 8 节所述);
- b. 把控制安排成很短的“常规”占空比,最小脉宽保持几个微秒;
- c. 若某桥臂只在有限且已知的时间内不活动,把自举电容按该时长持有电荷来定容;
- d. 高侧在自举电容之外另配隔离电源。
若桥属于用 PWM 合成正弦波的感应电机驱动,低频时每个桥臂都会经历占空比为零或极低的长时段——自举电容应按“不需刷新也能撑过这些时段”定容。在图 33 这类电路中[译注:原文此处写作 Figure 35,按上下文应指图 33 三相逆变电路——图 35 是 §15 的 P 沟道电路,与本句“高低压电气隔离”语境不符;「待核实」以原版为准],出于安全考虑、或作为逆变器失效时的损伤遏制手段,高压电源与逻辑电路之间常要求电气隔离(galvanic isolation)。光耦或脉冲变压器常用来实现这一功能;MGD 的使用让光耦避开高压 dV/dt——降低光耦成本的同时提供高性能栅驱动。
14. 推挽(Push-Pull,原 PDF 第 34 页)
不用高电压电平移位与浮地驱动这一核心能力的场合,高压 MGD 仍大有可为:便捷性、VSS 与 COM 之间的噪声免疫(±5 V 摆动容忍)、高速驱动能力在多数功率变换应用中都很有吸引力。只需加几只去耦电容,它们就能完成接口与栅驱动功能(图 34)。
见原 PDF 图 34(第 34 页):推挽驱动电路——MGD 两通道直驱两只接地参考的功率管,VCC/VDD 去耦电容落位。
15. 高侧 P 沟道(High-Side P-Channel,原 PDF 第 35 页)
MGD 也能驱动 P 沟道器件做高侧开关——前提是有一只以正母线为参考的负电源(图 35)。此模式下 HIN 输入变为低有效:输入逻辑 0 开通 p 沟道 MOSFET。凡 VS(或 VB)相对地固定电位的场合,第 4 节 d.2 所述的阱电容充放电损耗为零。
见原 PDF 图 35(第 35 页):IRS2110 驱动高侧 P 沟道管。
16. 排障指南(Troubleshooting Guidelines,原 PDF 第 36 页)
分析 IR2110 浮地通道的波形需要差分输入示波器——凡不以地为参考的电压差都应这样测。同时假定已做过明显检查,例如:
- 引脚连接正确、电源已去耦;
- 自举充电二极管为超快恢复、耐压按母线电压选取;
- 关断(shutdown)脚已禁用;
- 逻辑输入不会引起器件同时导通(拓扑本身要求的除外)。
表 1:症状与可能原因(全录,原 PDF 第 36 页)
| 症状 | 可能原因 |
|---|---|
| 无栅驱动脉冲 | 核实 VCC 高于 UVLO 锁定值 |
| 仅低侧通道有栅驱动脉冲 | 测自举电容两端电压;应高于锁定电平。若不是,查电容为何没充上电;确保开机时电容已被充电 |
| 高侧通道工作紊乱 | ① 核实 VS 不低于 COM 超过 5~10 V;② 核实高侧通道未进入 UVLO;③ 核实 VS 相对 COM 的 dv/dt 不超过 50 V/ns——超过则需放慢开关;④ 核实逻辑输入相对 VSS 无噪声;⑤ 核实输入逻辑信号宽于 50 ns |
| 栅驱动信号振铃过大 | 减小栅驱动回路电感:用双绞线、缩短长度。若减电感仍不达标,加栅电阻 |
表 2:五种高侧驱动方法对比(全录,原 PDF 第 37 页;“基本电路”列为原图框图内容的文字转录)
| 方法 | 基本电路(见原图) | 关键特性 |
|---|---|---|
| 浮地独立电源(Floating Gate Drive Supply) | 浮地电源 + 栅驱动 + 电平移位器/光隔离器 → 负载或低侧器件 | ① 可无限期保持栅控;② 隔离电源成本影响显著(每只高侧 MOSFET 需一只);③ 把地参考信号电平移位很棘手——移位器须承受全电压、先行切换且传播延迟最小、功耗低;④ 光耦偏贵、带宽有限且对噪声敏感 |
| 脉冲变压器(Pulse Transformer) | 变压器初次级直接驱动 → 负载或低侧器件 | ① 简单省钱,但多方面受限;② 宽占空比运行需复杂技巧;③ 频率越低变压器体积越大;④ 寄生参数显著,配合快开关波形时性能不理想 |
| 电荷泵(Charge Pump) | 振荡器 + 二极管/电容泵网络 → 负载或低侧器件 | ① 可生成由电平移位器控制的“超母线”电压,或在 MOSFET 开通时给栅“泵”电荷;② 前者须解决电平移位器的全部难题;③ 后者开通时间对开关应用而言太长;④ 两种用法下栅极都可无限期保持导通;⑤ 倍压电路的效率[译注:原文作“In efficiencies”,疑为“Inefficiencies”(低效率)之误]可能需要两级以上泵送 |
| 自举(Bootstrap) | 自举二极管+电容 + 栅驱动 + 电平移位器 → 负载或低侧器件 | ① 简单便宜,但带脉冲变压器的部分局限:占空比与导通时间都受“给自举电容补电”约束;② 若电容从高压母线充电,功耗可观;③ 需要电平移位器及其全部难题 |
| 载波驱动(Carrier Drive) | STOP 信号 + 振荡器 + 载波耦合 → 负载或低侧器件 | 可无限期保持完整栅控,但开关性能受限——增加复杂度可改善 |
表 3:不同 HEXFET 管芯尺寸的典型开关时间(全录,原 PDF 第 38 页;VCC=15 V,测试电路同图 10,无栅网络)
| 管芯尺寸 | 上升时间 | 下降时间 |
|---|---|---|
| HEX-2 | 2.5 ns | 17 ns |
| HEX-3 | 38 ns | 23 ns |
| HEX-4 | 53 ns | 34 ns |
| HEX-5 | 78 ns | 54 ns |
| HEX-6 | 116 ns | 74 ns |
[译注:HEX-2(2.5 ns)到 HEX-3(38 ns)的跳变异常陡峭,且 HEX-3 行“上升 38 ns > 下降 23 ns”与其余各行“上升<下降”的规律相反——疑 HEX-3 上升时间应为 3.8 ns 之排印错误,「待核实」以 IR 原版为准;照录原值。]
参考文献(References,原 PDF 第 39 页,全译)
- D. Grant, B. Pelly, “New High Voltage Bridge Driver Simplifies PWM Inverter Design,” PCIM Conference 1989.
- Application Note AN-967 “PWM Motor Drive with HEXFET III”,见 http://www.irf.com/technical-info/appnotes/an-967.pdf
- Application Note AN-961 “Using HEXSense in Current-Mode Control Power”,见 http://www.irf.com/technical-info/appnotes/an-961.pdf
- Application Note AN-959 “An Introduction to the HEXSense”,见 http://www.irf.com/technical-info/appnotes/an-959.pdf
- D. Grant, R. Pearce, “Dynamic Performance of Current Sensing Power MOSFETs,” Electronic Letters, Vol. 24 No. 18, Sept 1, 1988.
- Design Tip DT04-04 “Using Monolithic High Voltage Gate Drivers”
- Design Tip DT97-3 “Managing Transients in Control IC Driven Power Stages”
- IRS2110 Datasheet
- IR2125 Datasheet
修订历史(Revision history,原 PDF 第 40 页,全译)
| 文档版本 | 日期 | 变更说明 |
|---|---|---|
| Revision 1.00 | — | 初始版本 |
| Revision 1.01 | 2025-04-09 | 文档模板变更 |
版权与免责(Disclaimer,原 PDF 第 41 页,条目意译)
商标:所有提及的产品/服务名称与商标归其各自所有者。重要声明:本应用笔记所含信息仅为产品实现的提示,不构成对特定功能、状态或质量的描述或担保;实施前使用者须在真实应用中验证全部功能与技术信息;Infineon 对本文信息不作任何形式的(含知识产权不侵权)担保并免除相应责任。数据面向受过技术训练的人员,适用性由用户技术部门自行评估。因技术要求产品可能含危险物质(垂询就近办公室);除 Infineon 书面特别批准外,产品不得用于失效可合理预见会导致人身伤害的应用。(© 2025 Infineon Technologies AG,全文条款以原 PDF 为准。)
译者附注(全库视角)
1. 关键数字速查(记忆锚点)
- 浮地范围:隔离罐相对 COM 浮于 +600/+1200 V 到 −5 V;VS 允许低于 COM 5 V(典型值),超过则高侧输出锁存(不损坏、不响应)。
- 抗 dv/dt 设计配套组合:边沿窄脉冲式电平移位(功耗小)+ 脉冲判别器滤 <50 ns 假脉冲 + 耐 50 V/ns VS 摆率——现代隔离驱动的 CMTI 概念在此雏形。
- UVLO:VCC 典型 8.6/8.2 V(负向/正向);低侧 UVLO 释放即生效,高侧 UVLO 释放后等下一个脉冲才生效。
- 驱动能力:每管拉/灌 0.12~4 A(视型号);VSS 允许相对 COM 摆 ±5 V;电源钳位 20/25 V(超时超压即永久损坏)。
- 自举:式 (1) 分母只有 VCC−Vf−VLS−Vmin,Qls 每周期 5 nC(600 V 档)/20 nC(1200 V 档);二极管电流=Qg×f(IRF450@100 kHz≈12 mA);应力对策 CB≥0.47 µF、VCC 电容≥10×CB。
- 功耗:主项是高压开关损耗(400 V/100 kHz 半桥约 0.42 W/0.3+0.31 W 两个口径);静态项百 mW 以下可忽略;栅损耗按内外电阻分压转移(6/16 归 IC)。
- VS 负压事件:50 nH×10 A/20 ns=25 V 尖峰(回形针≈50 nH);0 Ω 栅阻→4 ns/90 V 尖峰;27 Ω 膝点→18 V/48 ns。
- 负栅压判据:47/10/0 Ω 下误开通阈值 4/5/5.6 V(6 V/ns);COES 充电毛刺 5 A @20 V/ns 不随负压消失。
2. 本篇 ↔ 库内文档对照
- 自举三项账的芯片级出处:GaN 教程 §3.2“充电窗口/dV/dt 注入/过充”三账 ↔ 本篇 §3(式 1 五项约束)与 §5.3(3a 过充、3d VB 不许跌破 COM);库内 NCP1680 板自举 0.1 µF/630 V + ES1J 即本篇准则的实装(GaN 与隔离驱动基础 §3.2)。
- “为什么 CMTI”:GaN 教程 §4 讲隔离屏障的 Cbarrier·dVCM/dt 模型 ↔ 本篇 §2.3 讲 HVIC 用“窄脉冲+判别器”从根上少传能量——两者是同一问题的两种架构答案;NCP51561(CCM 快桥臂隔离驱动,NCP1681 DS 推荐)的 100 V/ns 级 CMTI 需求对应本篇 50 V/ns 门限的加大版。
- NCP51530 的祖型:EVBUM2886/EVBUM2734 里 NCP51530 当“电平移位器/半桥驱动”用的结构(HVIC 电平移位 + 自举高侧)即本篇 §2 的 IRS2110 架构直系后代;其“耐压/电流档两处原文不一致(700 V 3.5/3.0 A vs 600 V 1.9 A)”已登记于 01_待核实与推断总表 §12 与 GaN 教程待核实表——拿到 NCP51530 DS 后回填。
- 负压关断的取舍:GaN 教程 §2.3“负压 vs 单电源” ↔ 本篇 §9:负压防米勒误开通(4/5/5.6 V 判据)但电荷泵方案慢(ms 级)——现代方案改用驱动 IC 内置负轨或外加 Cge 淹没米勒效应(§9 IMPORTANT NOTE 给的思路)。
- 布局铁律同源:UCC28781/04 的“GaN 驱动环路面积最小化” ↔ 本篇 §6“交流路径杂散电感不可补偿、双绞线、专线回流”——把 §6 的“50 nH 回形针”核算带进任何半桥布局评审。
3. 与库内器件物理层的衔接
表 2 五法对比(浮地电源/脉冲变压器/电荷泵/自举/载波驱动)是“隔离驱动供电方案”的教科书分类;库里 NCP1681 推荐的“隔离供电 NCP51561”与 EVBUM2822 的“自举 0.1 µF”分别是表中第 1、第 4 行的现代实现。MOSFET 侧的栅荷/Crss 物理见 超结 CoolMOS C7 全译(其 §5.1 式 3~6 的平台期算法与本篇式 2 的 QG·f 功耗口径互补);GaN 侧窄栅窗见 GaN 教程 §2。
4. 原文笔误/存疑清单(逐条甄别)
| 位置 | 原文 | 判断 |
|---|---|---|
| §8 选型要点 | “The 100 kW (value valid for a 500 V +HV supply) resistor” | kW 应为 kΩ(图 18 印 100K,同章正文作 100 kΩ;500 V 母线下 100 kW 无意义) |
| 图 25 图注 | “C: 0.47mF (f > 5kHz FOR IRF540…)” | mF 应为 µF(自举电容 470 µF 不合常理;与 §3 式 1 量级衔接为 0.47 µF) |
| §8 正文 | “he absolute maximum supply voltage” | “the”之排印脱落 |
| §9 正文 | “…50% duty cycle?” | 句末问号为排印错误,应为句号 |
| §9 正文 | 1 ms / 0.2 ms / 10 ms 延迟值 | 与图 24 时基(1 ms/div)自洽,照录;但对 600 nC 模块属慢速——系负泵+缓冲结构固有;IR 时代原版是否印 µs「待核实」 |
| §9 IMPORTANT NOTE | “Also for NPT type IGBTs the negative gate drive is required…” | 与前句“不需要负压”张力照录,意图解读见 §9 译注 |
| 表 2 电荷泵行 | “In efficiencies in the voltage multiplication circuit” | 疑为 “Inefficiencies”(低效率)之误 |
| 表 3 | HEX-3 上升时间 38 ns | 与 HEX-2(2.5 ns)跳变及各行“上升<下降”规律矛盾,疑 3.8 ns——「待核实」,照录原值 |
| §13 正文 | “In circuits like the one shown in Figure 35” | 按上下文应指图 33(三相逆变),图 35 为 §15 的 P 沟道电路——「待核实」 |
| §10 正文 | “COM should not be connected together” | 句意简略;按图 25 逻辑地/功率地分立与 §5 接地准则理解——「待核实」原版上下文 |
| 式 3、式 4 代入式、损耗例 | 括号不配对(如 “(100 kHz)”) | 排印脱落,按算式完整转录,数值已复算无误 |
5. 数值复算记录
按 skill 精度铁律复算:式 3 = 2×15×120n×10⁵ = 0.36 W ✓;式 4 例 (15 V)(16 nC)(100 kHz) = 0.024 W ✓;损耗例合计 0.004+0.024+0.084+0.002+0.42 = 0.534 W ✓;式 6 = 450×7n×10⁵ = 0.315→0.31 W(原文二位有效)✓;式 1 代入例(本库补算,标“示例”)57 nF ✓;12 mA = 120 nC×100 kHz ✓;50 nH×(10 A/20 ns)=25 V ✓。
上一级:栅驱动IC
栅驱动IC · 器件元件