XDPS2201 规格书全译 —《XDP 混合反激控制器(XDP Hybrid-flyback Controller)》
原文:Infineon《XDP Hybrid-flyback Controller XDPS2201》Datasheet R1.2,2021-06-10,共 75 页(文档参考号 IFX-mwt1553183552776)。原文 PDF:
datasheet/XDPS2201_datasheet.pdf。 本篇为规格书全文忠实翻译:逐节覆盖产品概述/描述/订购与引脚配置(14 脚全列)/框图/功能描述全节(§3.1~§3.4,式 1~50 全部保留并译出变量定义)/保护与故障行为/可配置参数全表(表 5~21)与容差等级(表 22)/绝对最大额定值全表/工作范围全表/DC 电气特性全表逐行(表 26~35)/封装尺寸/版本历史/全部插图(图 1~51)清单。版权归 Infineon Technologies AG。 ⚠️ PDF 文本提取的系统性字形问题与原文内部不一致处均以「译注」标明,禁止猜测处已注明。最典型者:分数被压扁——“12”=½、“N2”=N/2、“13”=1/3(Ω、µ、k 等单位符号提取完好)。 插图为原版图翻拍(img/ds5_*为本轮新增:典型应用、引脚配置、框图、储能分配、CRM/ZV-RVS 信号与半桥时序、ZV-RVS 谐振腔、启动时序、控制结构、过零检测、过流保护总览与 MFIO 容差曲线;img/fig*为此前翻拍的同一规格书原图),图注标明原版图号。
1. 产品概述(Product Overview)
1.1 产品亮点(Product Highlights,全译)
- 数字混合反激(Hybrid-flyback)控制器,集成半桥驱动器,PG-DSO-14(150 mil)封装;
- 600 V 高压启动单元(HV start-up cell),支持快速充电与超低待机功耗;
- 峰值电流模式控制,输入/输出调节快速而稳健;
- 基于输出电流估算的突发模式(Burst Mode)进入/退出操作;
- 初级侧输出过压保护;
- 支持最低空载待机功耗 < 75 mW;
- 经单引脚 UART 接口可配置的参数范围极宽;
- 必需物料清单(BOM)最少化。
1.2 特性(Features,全译)
- 可配置的吸合(brown-in)与掉电(brown-out)保护;
- 可配置的内置软启动;
- 可配置的突发模式进入/退出电流阈值,迟滞很小;
- 可配置的过流保护,两级阈值分别对应峰值负载与瞬态负载;
- 可配置的输出过压保护;
- 可配置的降频(frequency reduction)并叠加跳周期(cycle skipping),改善轻载效率;
- 可配置的开关频率抖动(jitter);
- 可配置的传播延迟补偿(PDC),实现精确的峰值电流控制;
- 无铅引脚镀层(Pb-free lead plating);符合 RoHS;
- 按 IEC 61249-2-21 无卤素(halogen-free)。
1.3 目标应用(Target Applications)
AC/DC 开关电源(SMPS);超高功率密度适配器(> 20 W/inch³);超高效率 SMPS(> 93%)。
1.4 产品验证(Product Validation)
按 JEDEC47/20/22 的相关测试通过工业应用资格认证。
2. 描述(Description,全译)与订购信息
XDPS2201 内含一个基于非对称半桥(asymmetrical half-bridge)控制的混合反激(Hybrid-flyback)控制器。半桥驱动一只常规反激变压器与一只串联电容。变压器主电感与串联电容构成谐振腔(resonant tank),一方面用于实现半桥功率管的零电压开关(ZVS, Zero Voltage Switching),另一方面在反激变压器的常规退磁阶段提供谐振式功率传输。正常运行时,充电周期及其对应的功率传输由直接峰值电流控制;退磁阶段则为时序控制,以保证半桥功率管达到 ZVS 条件所需的适当负向预磁化。除连续谐振模式(CRM, Continuous Resonant Mode)外,IC 还提供先进的零电压谐振谷底开关(ZV-RVS, Zero Voltage Resonant Valley Switching)与突发模式,在全负载与宽输出电压范围内支持最高效率。
| Sales Code | 封装 | SP 订购代码 |
|---|---|---|
| XDPS2201 | PG-DSO-14 | SP005417712 |
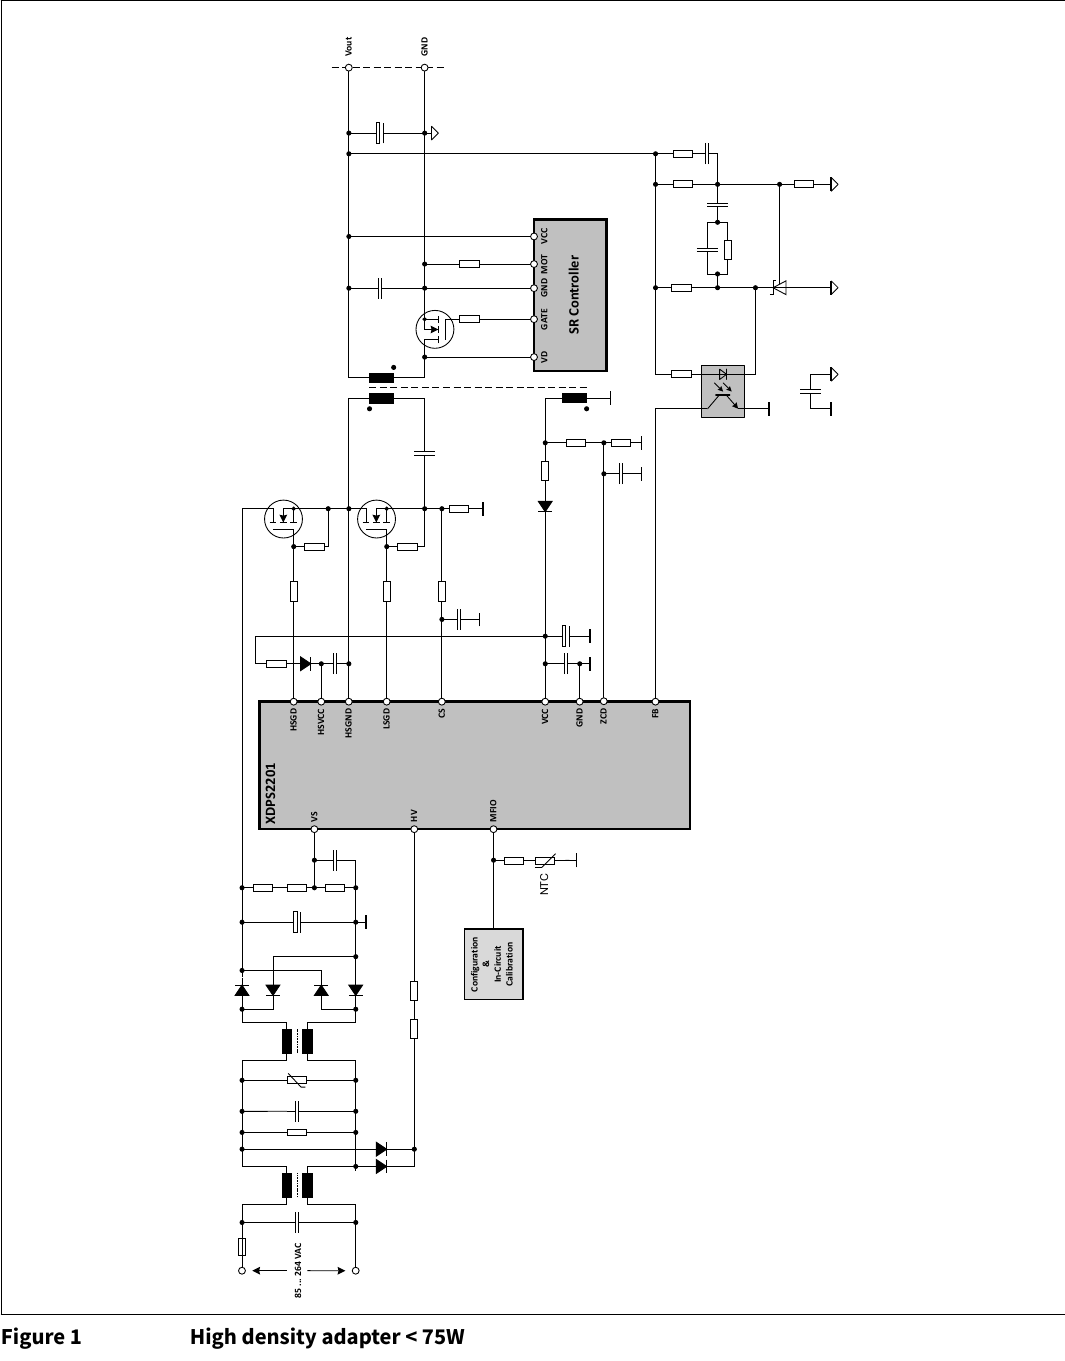
典型应用(图 1):85~264 VAC 输入、< 75 W 高密度适配器。XDPS2201 的 MFIO 脚接配置与在线校准(Configuration & In-Circuit Calibration)接口,HSGD/LSGD 驱动半桥,HSVCC/HSGND 为悬浮驱动域供电,配合次级同步整流(SR)控制器(经 ZCD/FB 交互)与 NTC。
3. 引脚配置(原文第 1 章,图 2 + 表 1,全表)
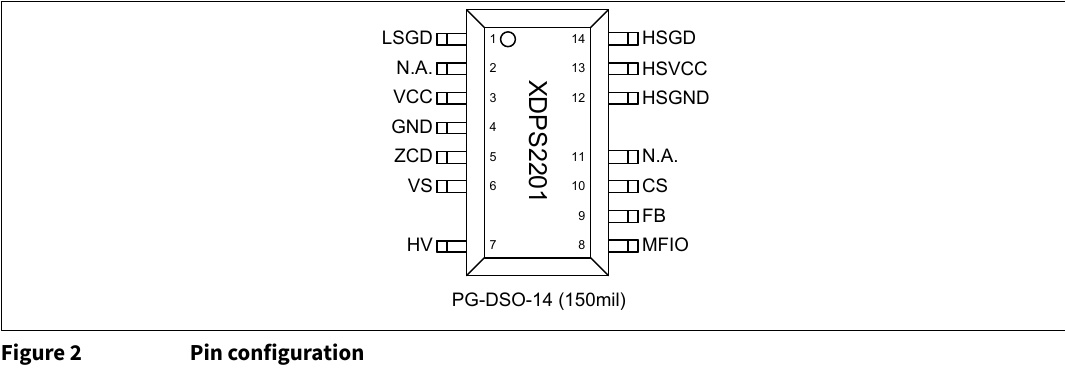
引脚排列(PG-DSO-14):1 LSGD|2 N.A.|3 VCC|4 GND|5 ZCD|6 VS|7 HV|8 MFIO|9 FB|10 CS|11 N.A.|12 HSGND|13 HSVCC|14 HSGD。类型:O=输出,I=输入,IO=输入/输出,—=不适用。
| 符号 | 脚 | 类型 | 功能 |
|---|---|---|---|
| LSGD | 1 | O | 低侧栅驱动器:半桥驱动级的低侧栅极驱动 |
| N.A. | 2 | — | 不适用:内部已连接但不使用,应接 GND |
| VCC | 3 | I | 正电压供电:IC 电源 |
| GND | 4 | O | 地:功率地与信号地合并 |
| ZCD | 5 | I | 过零检测:低侧栅驱动器关断后、跳周期与突发模式的暂停相位中进行过零检测;此外,低侧栅驱动器导通相位期间可测量辅助绕组上反射的输出电压 |
| VS | 6 | I | 电压检测:低漏电流输入检测脚,用于负向磁化控制与各项保护;VS 接电阻分压器以测量母线(bulk)电压 |
| HV | 7 | I | 高压输入:HV 脚经外部电阻和 2 只二极管接交流线;内部 600 V 高压启动单元用于对 VCC 的初次充电 |
| MFIO | 8 | IO | 多功能输入/输出:提供 UART 通信,用于参数配置与故障模式上报;还可测量所接 NTC |
| FB | 9 | I | 反馈:接收光耦反馈控制信号的输入脚 |
| CS | 10 | I | 电流检测:高侧栅驱动器导通相位期间的电流检测输入脚 |
| N.A. | 11 | — | 不适用:内部已连接但不使用,应接 GND |
| HSGND | 12 | O | 高侧地:悬浮驱动域的参考地节点 |
| HSVCC | 13 | I | 高侧电源:悬浮驱动域的供电输入 |
| HSGD | 14 | O | 高侧栅驱动器:半桥驱动级的悬浮高侧栅极驱动 |
4. 框图(原文第 2 章,图 3)
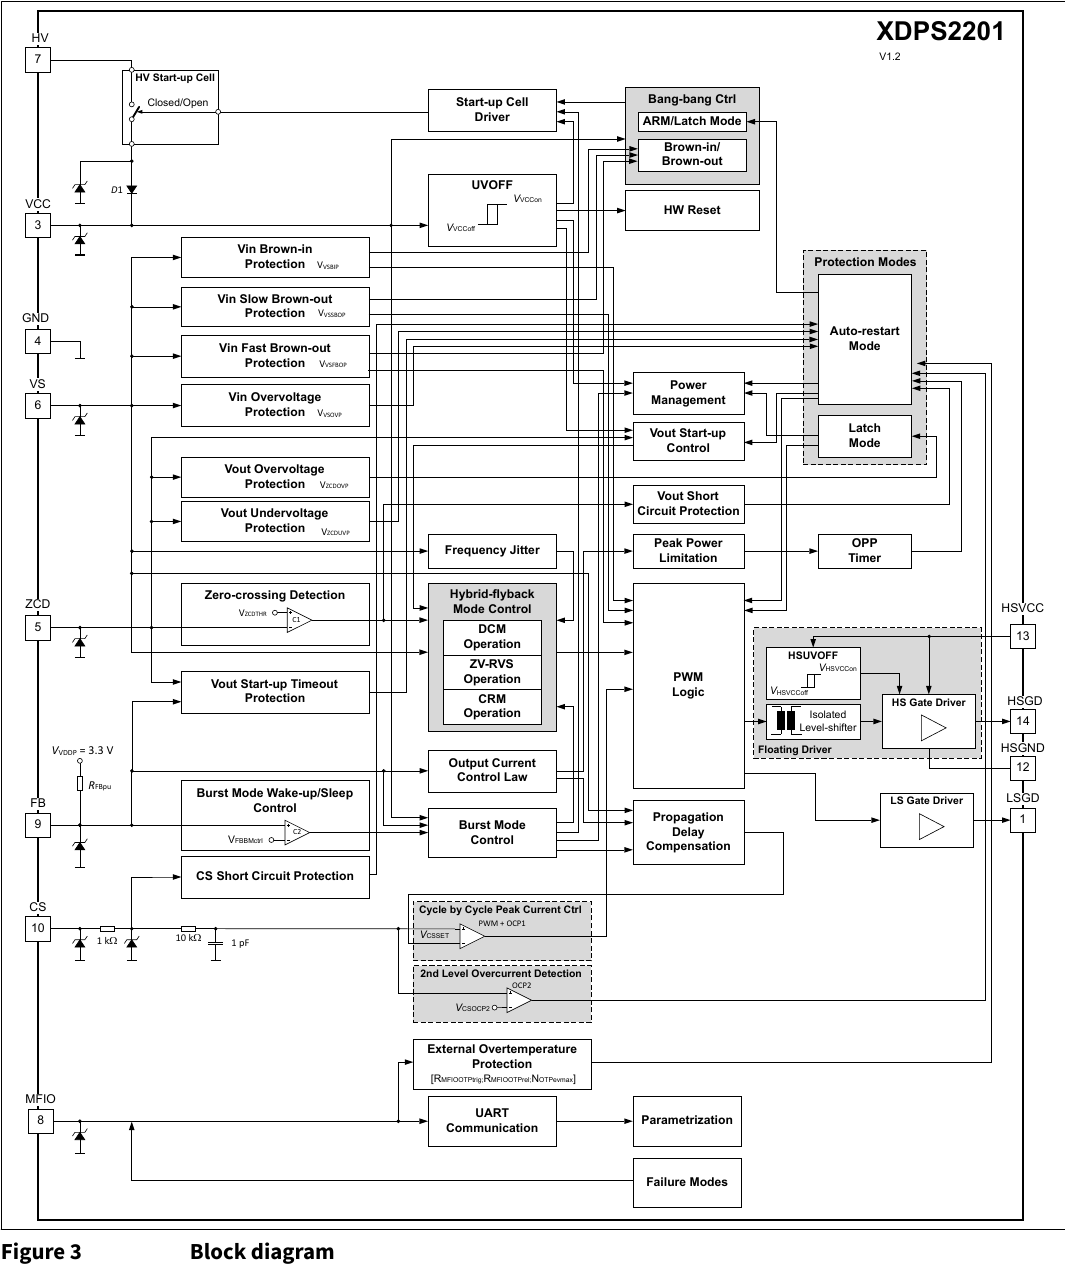
图 3 示出内部框图:HV 启动单元(闭合/断开)与启动单元驱动器、bang-bang 控制(ARM/锁存模式)、brown-in/brown-out 检测(阈值 VVSBIP/VVSSBOP/VVSFBOP/VVSOVP)、UVOFF(VVCCoff/VVCCon 迟滞)与硬件复位、保护模式(自动重启/锁存)、电源管理、Vout 启动控制、峰值功率限制与 OPP 定时器、Vout 过压(VZCDOVP)/欠压(VZCDUVP)保护、Vout 短路保护、过零检测(VZCDTHR,C1 滤波)、混合反激模式控制(CRM/ZV-RVS/DCM 运行)、PWM 逻辑与 HSUVOFF(VHSVCCon/VHSVCCoff)、隔离电平移位器与 HS 栅驱动器、LS 栅驱动器、输出电流控制律、突发模式唤醒/睡眠控制(VFBBMctrl,C2)、传播延迟补偿、逐周期峰值电流控制(PWM+OCP1,VCSSET)、二级过流检测 OCP2(VCSOCP2)、CS 短路保护、外部过温保护(RMFIOOTPtrig/RMFIOOTPrel/NOTPevmax)、UART 通信(参数化与故障模式上报)。内部数字核供电 VVDDP = 3.3 V;FB 脚带上拉电阻 RFBpu;CS 脚内部网络为 10 kΩ/1 kΩ/1 pF。
5. 功能描述(原文第 3 章)
功能描述给出集成功能/特性及其相互关系的概览。所述参数或来自第 4 章的可配置参数,或来自第 5.5 节的固定参数。包含:引言(3.1)、供电管理(3.2)、控制特性(3.3)、保护特性(3.4)。
5.1 引言(3.1)
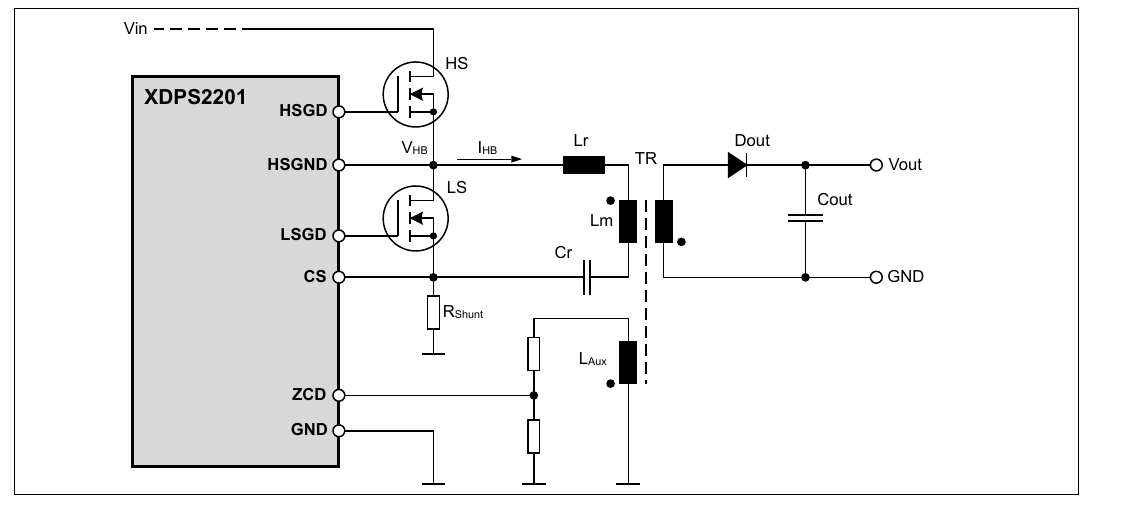
以下简要介绍基于谐振非对称半桥反激拓扑(图 4)的混合反激变换器。功率级:Vin 经半桥(HS/LS)、谐振电感 Lr、变压器 TR(磁化电感 Lm)、谐振电容 Cr(与变压器串联)、输出二极管 Dout 与 Cout;半桥中点电流 IHB 经采样电阻 RShunt 检测(CS),辅助绕组 LAux 经 ZCD 检测。
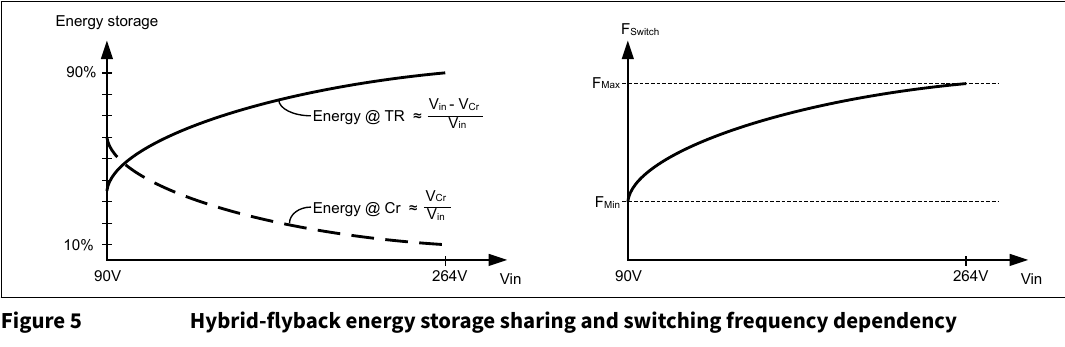
拓扑优势:扩展储能方式——与标准反激及有源钳位(Active Clamp)反激相比,同频率下可用更小的变压器:总能量不只存在变压器里,还有一部分存储在与变压器串联的外部电容 Cr 中。两者储能比例随输入电压变化:输入电压越低,存入电容的能量越多;开关频率同样随输入电压变化,类似临界导通模式反激(图 5:变压器储能 ∝ (Vin−VCr)/Vin,电容储能 ∝ VCr/Vin;fsw 介于 FMax 与 FMin 之间)。
ZVS/ZCS:谐振非对称半桥反激功率级在全部 Vin、Vout 条件下可实现初级零电压开关(ZVS)与次级零电流开关(ZCS)。初级功率电路由 Lr 与 Cr 构成的 LC 谐振腔实现,由类似 LLC 的半桥驱动;Lr 为串联电感——可以只是变压器漏感,或漏感加可选外部电感。该结构回收变压器漏感能量,避免传统单管反激的开关损耗。为实现全负载范围的 ZVS 最低开关损耗,提供了两种控制方法(基于 RShunt 电流信号 VCS、辅助绕组电压信号 VZCD 与谷检测数 NRVSval、输入电压 Vin):连续谐振模式 CRM(3.1.1)与零电压谐振谷底开关 ZV-RVS(3.1.3)。
5.1.1 连续谐振模式 CRM(3.1.1) CRM 中 HS 与 LS 交替开关、无消隐相位,仅半桥中点软谐振换向时存在 HS 开通的短死区 tdeadHS 与 LS 开通的短死区 tdeadLS。图 6/图 7 将谐振非对称反激占空比划分为 6 个相位:
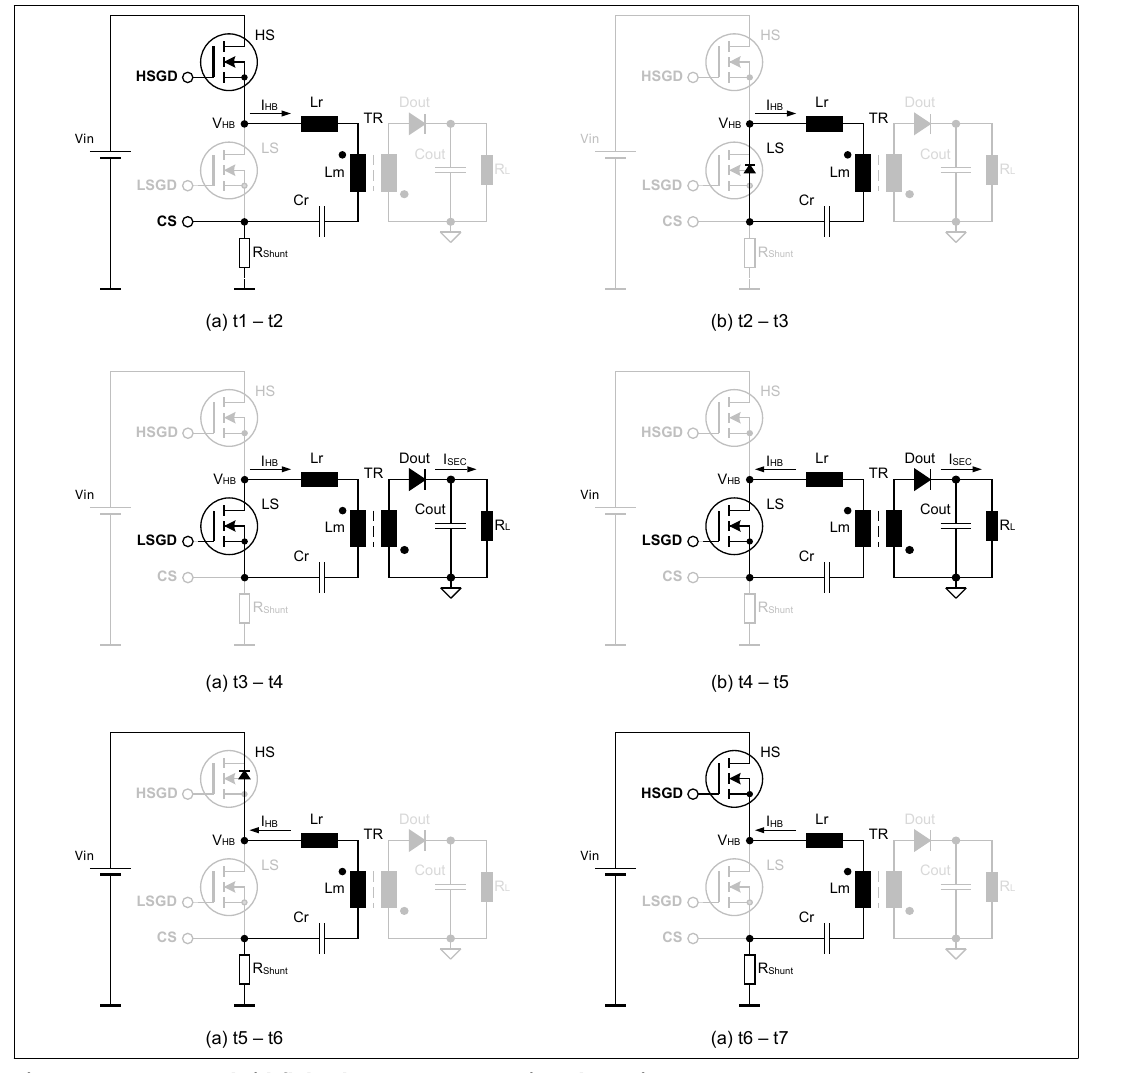
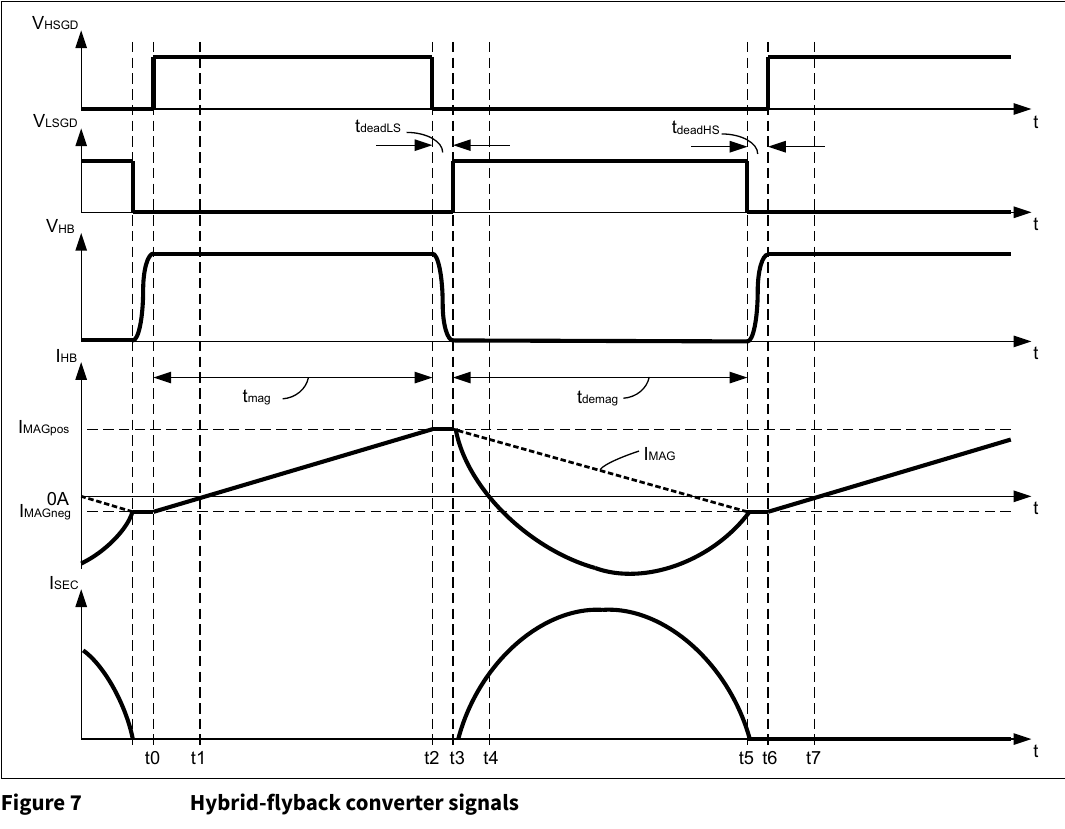
- 相位 1(t1~t2):半桥电流 IHB 变为正值时开始。HS 已于 t0 导通、LS 关断。增大的正向 IHB 磁化变压器 TR 并给 Cr 充电;Dout 反偏、无副边传能。IHB 幅值经 RShunt 测量。IHB 超过内部峰值电流设定点时关断 HS,相位 1 结束。
- 相位 2(t2~t3):t2 时刻 HS 也关断,断开来自 Vin 的充电路径。磁化电流 IHB 维持流动,迫使半桥中点电压 VHB 下降,直到 LS 体二极管导通;此时(t3)变压器初级电压与 Cr 电压相同。
- 相位 3(t3~t4):HS 保持关断。t3 时刻 LS 在零电压(ZVS)条件下开通。副边绕组电压 = Cr 电压除以匝比;副边电流 ISEC 开始流经 Dout。ISEC 的谐振正弦形状与周期由 Lr 与 Cr 构成的谐振腔决定。初级 IHB = 磁化电流 IMAG + 反射的副边电流。谐振腔电流仍为正、主要由磁化电感 Lm 驱动,继续给 Cr 充电;变压器与 Cr 中储存的能量由此传往输出。
- 相位 4(t4~t5):IHB 在谐振腔驱动下反向,期间能量继续传往副边;只要 LS 保持导通,磁化电流 IMAG 就被拉到负电平 IMAGneg。
- 相位 5(t5~t6):LS 关断。前一相位感应的负电流 IMAGneg 迫使 VHB 上升,直到被 HS 体二极管钳位。
- 相位 6(t6~t7):HS 在 ZVS 条件下开通。因 LmCr 谐振腔电流 IMAG 仍为负,腔内多余能量回送输入。
5.1.2 ZVS 运行的边界条件(3.1.2) HS 与 LS 都要实现 ZVS 开通,需要谐振腔 LmCr 电流 IMAG 极性正确,且腔内能量足以在死区 tdeadLS/tdeadHS 内完成 VHB 换向。保证 ZVS 可避免硬开关振荡乃至最坏情况下的体二极管交叉导通(body diode cross conduction)。HS→LS 换向由正向磁化电平保证;LS→HS 换向的 ZVS 靠按输入电压 Vin 调节负向磁化电平实现。
宽 Vout 运行:输出电压可变时,若 LS 导通相位 tLSon 与 HS 开通起始时刻不自适应,Vout 降低后 t3 处退磁电流 IMAG 斜率变缓、退磁期 tdemag 变长(式 7),若仍按固定时序在 t5 时刻开通 HS,会发生 LS 体二极管交叉导通——IMAG 仍为正、VHB 未换向、体二极管续流未结束。按 Vout 自适应脉冲时序即可在全输出电压与负载下达到 ZVS(见 3.3.1.2.1)。图 8 示出该失效情形。
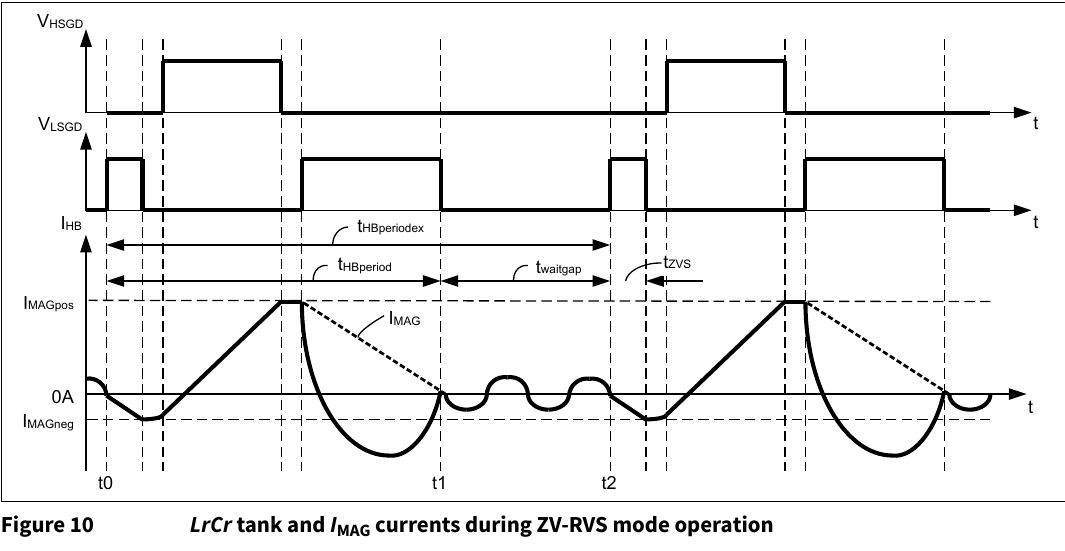
5.1.3 零电压谐振谷底开关模式 ZV-RVS(3.1.3) 负载减小时,CRM 中循环磁化能量相对传输能量比例增大;Vout 降低时退磁时间超过 LrCr 腔谐振半周期,会引发进一步的半桥谐振振荡;LS 在 IHB 振荡期间关断还会因副边漏感引起副边振荡。低输出电流下增大的半桥环流限制了 CRM 的效率上限。为此实现 ZV-RVS 模式:固定峰峰磁化电流、配合频率折返(frequency foldback)运行,降低平均循环磁化电流。ZV-RVS 基于 ZCD 脚对辅助绕组 LAUX 信号的谷检测。变压器退磁结束后的自由振荡与标准反激相同;LAUX 下降沿对应 VHB 上升,反之亦然。为优化运行,在每个 HS+LS 开关周期后插入等待间隙 twaitgap,增大半桥开关周期;twaitgap 取决于设定的跳谷数(skipped valleys)——跳过的谷数随负载减小而增多。ZVS 脉冲之后仅执行一个 HS+LS 半桥开关周期及随后的 twaitgap。ZVS 脉冲的生成方式:在 ZVS 条件下开通 LS,强制负半桥电流电平 IMAGneg 使变压器负向磁化——从而为 HS 开通创造与 CRM 相同的 ZVS 条件(3.1.1)。运行分 8 个相位(图 9):
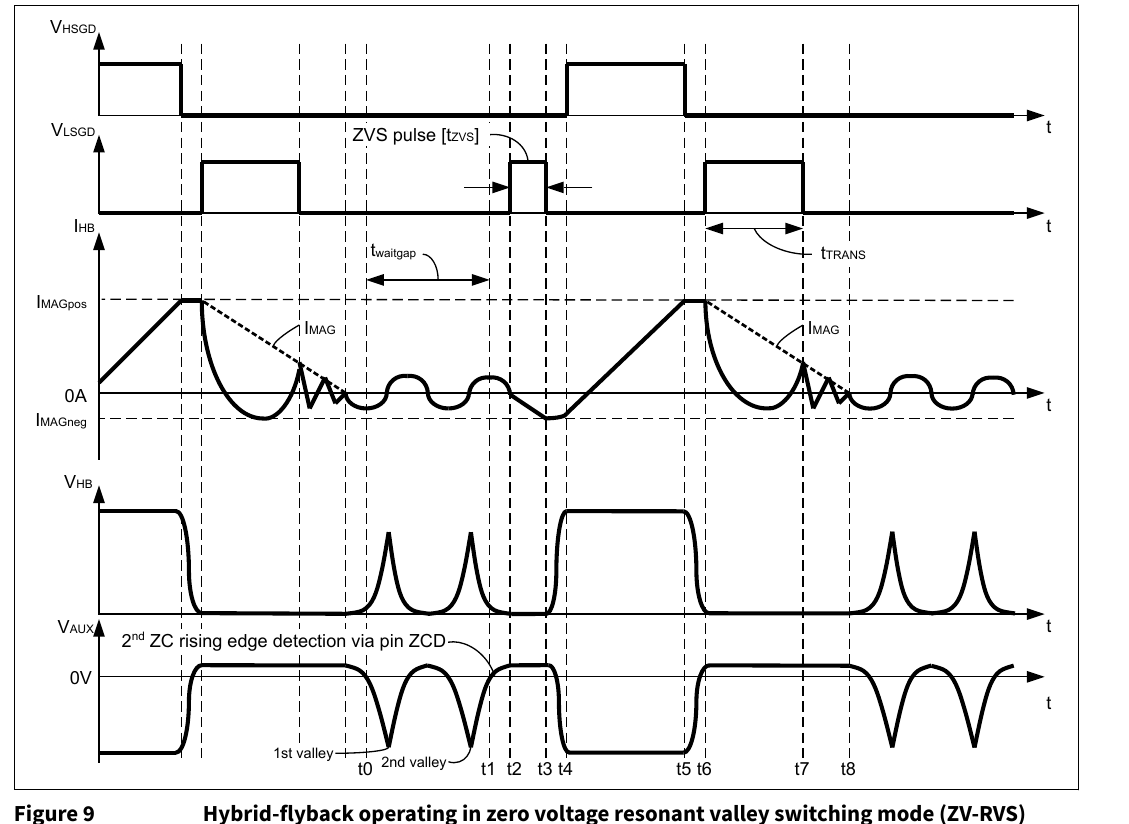
相位 1(t0~t1):退磁结束开始。两管均关断,IHB 仅由中点寄生电容/电感的自由振荡决定。相位 1 以过零上升沿检测结束(取决于跳谷设定)——ZCD 检测到上升沿表明 VHB 正在跌向 0 V,是 LS ZVS 开通的基础。
相位 2(t1~t2):预定义延时,之后开通 LS;延时取决于自由振荡周期,为 VHB 提供 ZVS 条件。
相位 3(t2~t3):t2 时刻 LS 在 ZVS 下开通,HS 仍关断。Cr 电压加到初级绕组,强制负半桥电流 IHBneg、使变压器负向磁化。ZVS 脉冲导通期 tZVS 内注入的电流须为 VHB 换向提供足够能量。
注意(原文 Note):视 Cr 与 Cout 电压而定,副边同步整流(SR)控制器可能在 ZVS 脉冲产生的同时被触发。为避免随后 HS 开通时与 SR 控制器直通,SR 控制器的最小导通时间必须短于 ZVS 脉冲最小脉宽 tZVS(图 29)。
相位 4(t3~t4):t3 时刻 LS 关断。负半桥电流维持流动并拉高中点;VHB 被 HS 体二极管钳位即达 HS 的 ZVS 条件。相当于 CRM 的相位 5。
相位 5(t4~t5):t4 时刻 HS 开通。IHB 变向后,能量自输入电容取入并存入变压器与 Cr;IHB 上升、Cr 电压升高。此相位副边二极管反偏截止。
相位 6(t5~t6):t5 时刻 HS 关断。IHB 维持流动并把 VHB 拉到 0 V,形成 LS 的 ZVS 条件。
相位 7(t6~t7):主传能相位。IHB 开始下降后副边二极管 Dout 正偏、给 Cout 充电,IMAG 退磁;叠加由漏感与 Cr 构成的谐振腔产生的谐振电流。Lr 远小于 Lm,故 LrCr 腔谐振周期短得多,表现为振荡;LmCr 腔的谐振周期极大,在此短相位内表现为磁化电流的线性下降。
相位 8(t7~t8):示例——LS 关断后 LrCr 半谐振周期短于退磁相位时的 IHB 波形;形状取决于决定退磁期与 LS 导通时间的运行条件。t8 时刻退磁结束,Dout 再次反偏,中点自由振荡重新开始。
5.1.4 输出控制方法(3.1.4,式 1~8)
CRM 输出电流控制:可占空比控制,或 HS 峰值电流控制 + LS 导通时间控制的组合。HS 占空比控制下 Vout 与 Vin 关系如下(后续各式均基于理想无损元件并忽略死区):$$V_{out} = D \times V_{in} \times \frac{L_m}{L_m+L_r} \quad \text{(式 1)}$$
译注:原文提取作 “D × Nin × Lm/(Lm+Lr)”——“Nin” 系 “Vin”(V 带下标 in)提取错位;且提取文本无法确认匝比 N 是否位于分母。结合式 4(VCr_avg = N×Vout)的量纲自洽关系,完整式应为 Vout = D×Vin×Lm/(N×(Lm+Lr));请以原 PDF 公式图形为准。
占空比 D 由下式确定(tHSon、tLSon 为 HS/LS 开关导通时间;N 为变压器初次级匝比):$$D = \frac{t_{HSon}}{t_{HSon}+t_{LSon}} \quad \text{(式 2)}$$ 式 1 表明 Vout 与输出电流 Iout 无关。与标准反激控制器相同,仍可采用初级峰值电流控制,使系统成为一阶系统、便于环路补偿。每个半桥开关周期取用的输入功率取决于谐振电容 Cr 上的电压——Cr 在导通期 tHSon 内由 IHB 充电:$$P_{in} = \tfrac{1}{2}\times V_{Cr\_avg}\times (I_{MAGpos}+I_{MAGneg}) \quad \text{(式 3)}$$ VCr_avg 为 Cr 的平均电压,即反射输出电压(输出电压在 LS 导通期反射到绕组 LAUX):$$V_{Cr\_avg} = N\times V_{out} \quad \text{(式 4)}$$ 理想无损耗系统 Pout = Pin,由此得到输入半桥电流 IHB 与平均输出电流 Iout 的直接关系:$$I_{out} = \frac{P_{out}}{V_{out}} = \tfrac{1}{2}\times N\times(I_{MAGpos}+I_{MAGneg}) \quad \text{(式 5)}$$ 式 5 表明:只须控制 IMAG 即可控制 Iout,且与 Vin、Vout 无关——这与标准反激控制器(峰值电流控制的是输出功率,与输出电压无关)不同。混合反激以两种方式控制磁化时间 tmag 与退磁时间 tdemag(图 7):tmag 主要由正半桥电流电平 IMAGpos 控制(经 CS 脚在 RShunt 上做峰值电流控制);tdemag 由调节 tLSon 控制。保持 IMAGpos 不变时增大 tdemag 即增大负磁化电流电平 IMAGneg。输出过流期间,因 HS 开通前需等待过零检测,tdemag 可临时长于 tLSon。各量关系:$$t_{mag} = \frac{L_m\times(I_{MAGpos}-I_{MAGneg})}{V_{in}-V_{Cr\_avg}} \quad \text{(式 6)}$$ $$t_{demag} = \frac{L_m\times(I_{MAGpos}-I_{MAGneg})}{N\times V_{out}} \quad \text{(式 7)}$$
ZV-RVS 输出电流控制:ZV-RVS 在 CRM 基础上加入等待间隙 twaitgap——既不从输入取能也不向输出传能,把由 LS 导通时间决定的最小关断时间拉长。由图 10 推得:Iout 随 twaitgap 增大而减小。由此获得两个控制自由度:半桥电流 IHB 与延长后的半桥开关周期 tHBperiodex:$$I_{out} = \frac{P_{out}}{V_{out}} = \frac{t_{HBperiod}}{t_{HBperiodex}}\times\tfrac{1}{2}\times N\times(I_{MAGpos}+I_{MAGneg}) \quad \text{(式 8)}$$
5.2 供电管理(3.2)
供电管理保证 IC 运行可靠稳健。IC 运行模式不同,供电管理单元对 VCC 的供电方式也不同:VCC 电容充电与启动时序(3.2.1);吸合相位的 bang-bang 模式(3.2.2);保护模式中的 bang-bang 模式(3.2.3);突发模式期间的 VCC 供电(3.2.4)。
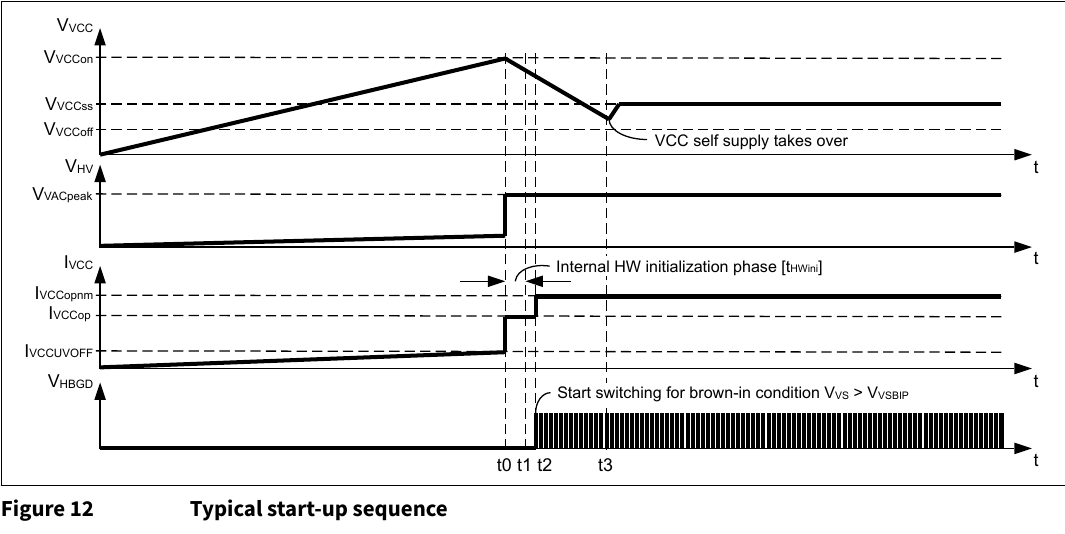
5.2.1 VCC 电容充电与启动时序(3.2.1) VCC 启动时,CVCC 由内部 HV 启动单元经 HV 脚充电(图 11)。HV 脚外接电阻 RHV 串 2 只二极管接 VAC。当 VVCC 低于 IC 失活阈值 VVCCoff(3.4.2)时内部 HV 启动单元开通。VCC 电压在 t0 超过阈值 VVCCon 后,HV 启动单元关断,IC 开始内部硬件初始化流程(图 12)。随后在 t2 达到 brown-in 条件后(3.4.4.1)开始半桥栅驱动操作。此期间 VCC 电容放电,直到 t3 外部 VCC 自供电接管、把 VCC 稳在 VVCCss。
5.2.2 吸合相位的 bang-bang 模式(3.2.2) brown-in(吸合)相位中 IC 监视 VS 脚电压以判断 Vin 吸合条件;此阶段 VCC 尚未由变压器自供电。为在 Vin 吸合条件达成时立即快速起振,VCC 须维持高电平,为 VCC 自供电接管留足时间。Vin 吸合相位的 bang-bang 模式(HV 启动单元的滞环开关控制)保证高 VCC 电平——可由 Vin 吸合保护或快/慢 Vin 掉电保护触发(图 13,3.4.4)。图 14 示出掉电检测后的 bang-bang 运行:t0 检测到 brown-out 后 IC 立即进入降耗睡眠模式(电流 IVCCBB)。HV 启动单元开通,把 VCC 充到 VVCCon;随后 IC 激活一段时间 tVSBIdet 以检测 Vin 吸合条件,之后再次进入睡眠。t1 时刻 Vin 吸合条件已达成但 IC 仍休眠;到 t2、VCC 超过 VVCCon 使 IC 激活后,才检测到 Vin 吸合条件。
5.2.3 保护模式运行中的 bang-bang 模式(3.2.3) 由自动重启模式或锁存模式触发的 bang-bang 模式,使 IC 在锁存与自动重启期间无需外部 VCC 供电即可运行(3.4.1):直接控制 HV 启动单元——VCC 达 VVCCon 关断,经过时间 tARMbase 后再开通(图 15)。此期间 VCC 保持高电平,以保证一旦触发即可正常重启;VCC 电流降至 IVCCBB。自动重启模式下另有计数器:累计 NARMstep 个 HV 启动单元充电周期后发起重启(图 16)。锁存运行只能靠断开交流线复位——VCC 跌破 VVCCoff 即发生硬件(HW)复位。
5.2.4 突发模式(BM)期间的 VCC 供电(3.2.4) 突发模式中 IC 反复进入省电模式,电流降至 IVCCBMpsm。进出该模式由 FB 脚反馈电压与唤醒/睡眠控制阈值 VFBBMctrl 比较(3.3.4.2)控制。此外还设有 VCC 脚唤醒阈值 VVCCslpHVon:VVCC 跌破该阈值即开通 HV 启动单元,以使 HSVCC 脚电压高于 VHSVCCon 阈值。HV 启动单元在 IC 经 FB 唤醒或 VVCC 超过 VVCCon 时关断;且进入突发模式时仅发起一个 HV 充电周期。
注意(原文 Note):系统设计应保证稳态突发模式期间 VVCC 始终远高于 VCC 唤醒阈值 VVCCslpHVon,以避免因从输入高压给 VCC 电容充电而增大偏置损耗。
图 17 示出反馈电压跌破突发进入阈值 VFBBMen 后稳态突发模式的 VVCC 与 IVCC:t0 处的大幅负载跌落可因 Vout 过冲使光耦反馈网络饱和,VVCC 大幅下降、VFB 上升时间显著拉长至 t2;t1 时刻 VCC 跌破 VVCCslpHVon、开通 HV 启动单元,流入 HV 的平均电流 IHV(avg) 取决于 VAC,经 VCC 脚以 IVCCchrg(avg) 给 VCC 电容充电;t2 时刻 IC 经 FB 唤醒、HV 启动单元关断;t3 反馈电压跌破 VFBBMctrl,IC 进入省电模式。
5.3 控制特性(3.3)
本章包含混合反激 PWM 生成与半桥栅驱动的全部功能(表 2)。PWM 生成分为模式控制与输出电流控制两部分:输出电流控制在 HS 导通期 tHSon 内以峰值电流控制正磁化电平 IMAGpos(图 18),并决定 ZV-RVS 中谷数的变更;PWM 控制保证逐周期 ZVS 开关。模式控制直接决定半桥 PWM 时序——死区 tdeadLS、tdeadHS 与低侧导通时间 tLSon,从而为 CRM/ZV-RVS/DCM 各模式确定负磁化电平 IMAGneg。
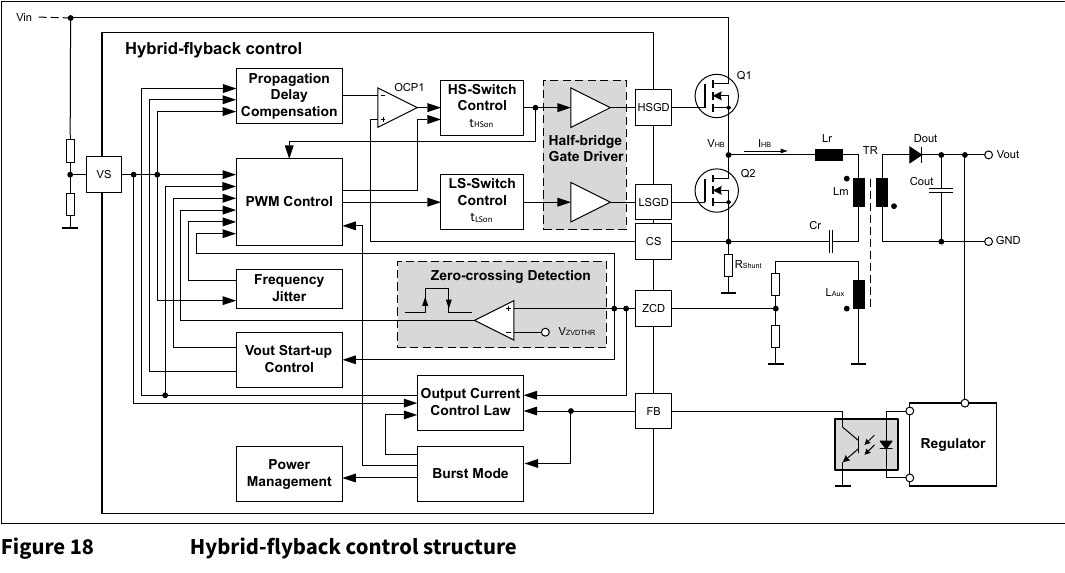
表 2 控制特性:输出控制(3.3.1)|模式控制(3.3.2)|突发模式控制(3.3.4)|Vout 启动控制(3.3.3)|频率抖动(3.3.5)|半桥栅极驱动器(3.3.6)。
5.3.1 输出控制(3.3.1) 连续开关运行时,输出电流仅由正/负磁化电流电平 IMAGpos、IMAGneg 按式 5 控制;FB 脚反馈电压与内部电流设定点 ISET 之间为线性关系(3.3.1.3),该线性关系靠逐周期按 Vin(3.3.1.1)与 Vout(3.3.1.2)调整 tLSon、进而调整 IMAGneg 来实现。IMAGpos 即经 CS 脚在 RShunt 上控制的正半桥峰值电流(图 19):$$V_{CSpeak} = I_{HBpeak}\times R_{Shunt} = I_{MAGpos}\times R_{Shunt} \quad \text{(式 9)}$$ 输出电压经 ZCD 脚在辅助绕组测量,用于保护功能(3.4.8)与峰峰磁化电流 IMAGpp 补偿,以保证宽输出电压范围内的 ZVS(3.3.1.2)。
3.3.1.1 宽输入电压范围保持 ZVS:靠各运行模式下对负磁化电平 IMAGneg 的 Vin 前馈补偿实现。输出电流控制基于标称输出电流 Ioutnom¹(可配置,表 5)设计:$$I_{outnom} = \tfrac{N}{2}\times I_{MAGposnom}(V_{in};V_{out};Mode) + I_{MAGneg}(V_{in};Mode) \quad \text{(式 10)}$$ CS 峰值电流控制因此取决于输入、输出电压与模式(它们直接影响 IMAGneg)。IMAGneg 已按 Vout 补偿(3.3.1.2),故输入电压补偿只需最小/最大 Vin 两个设定点(图 20):最小 Vin——IMAGnegnom²(可配置,表 6)引起的自然自由振荡应能完成中点完全换向;最大 Vin——CRM 用 IMAGnegmaxCRM²、ZV-RVS 用 IMAGnegmaxRVS²(两者可不同)设定所需的额外负磁化。
3.3.1.2 宽输出电压范围保持 ZVS:Vout 降低时变压器退磁时间 tdemag 延长、时间周期 tTRANS 变长。靠调整 LS 导通时间 tLSon 匹配变化后的 tTRANS,在恒定输出负载下保持同一 IMAGneg(图 21)。tTRANSRVS0V 为 Vout = 0 V 时的时间周期,由 tTRANSRVS0V%³(可配置,表 6)导出:$$t_{TRANSRVS0V} = t_{TRANSRVS0V\%}\times t_{TRANSnom} \quad \text{(式 11)}$$
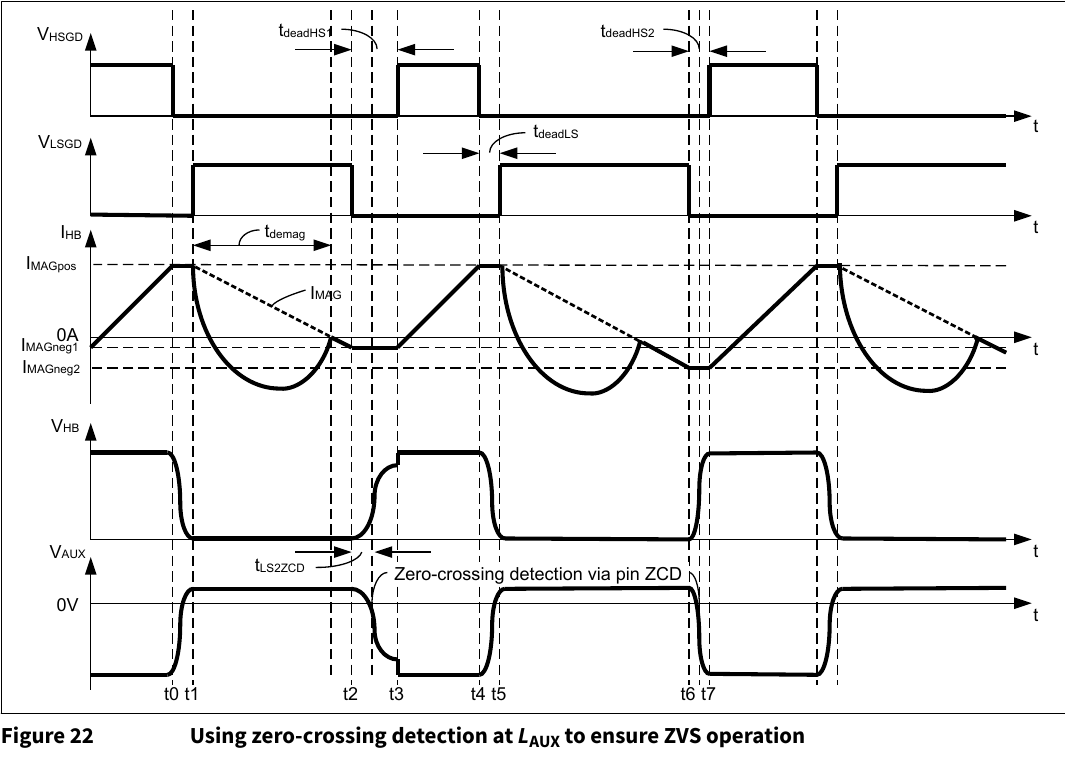
3.3.1.2.1 CRM 中的逐周期 ZVS 运行:Vout 快速下降(图 8)或 IMAGpos 快速上升(3.3.2.5)时,固定 LS 导通时间下退磁时间可能过短,造成硬开关甚至变压器仍正向磁化时的体二极管交叉导通。为保证逐周期 ZVS,控制器仅在 ZCD 脚电压(图 18)指示 VHB 正在变化时才开通 HS。做法:以目标延时 tLS2ZCD(LS 关断下降沿到 ZCD 脚随后出现的下降沿)为目标调节 IMAGneg(图 22)。LAUX 极性须满足:VHB 上升对应 VZCD 下降。控制器观测 tLS2ZCD,必要时延长下一次 LS 导通期。图 22 例:相位 t2~t3 中,死区 tdeadHS1 由较小的 IMAGneg1 决定,VHB 上升斜率慢、过零检测延迟,t3 开通 HS 未达完全 ZVS;把增大后的延时作为输入,在相位 t5~t6 延长 LS 导通时间,间接把负半桥电流提高到 IMAGneg2。LS 的 ZVS 条件靠合理设定死区 tdeadLS 保证(3.3.2.1)。仅 DCM 极轻载时第一个 LS 开通周期可能出现部分硬开关——且只发生在长等待期、退磁已完成之后,不引起体二极管导通问题(3.3.2.3)。
5.3.1.3 输出电流控制律(3.3.1.3,式 12~21) 图 23 示出从 FB 反馈输入到 CS 峰值电流设定的控制路径:请求的输出电流对应反馈信号的内部 ISET;再按 Vin 测量与模式运算出所需峰值电流设定。反馈电压 VFB 与 Iout 在最大输出电流边界 IoutOCP1max 与突发进入电流 IoutBMen 之间线性相关(图 24)。可配置电流设定点 ISETxxx% 以标称设定点 ISETnom% 的百分比定义;ISETnom% 决定 FB 工作电压范围 VFBOPmax 的百分比位置 VFBnom,ISETnom% = 50%(作为无量纲系数使用):$$V_{FBnom} = I_{SETnom\%}\times V_{FBOPmax} + V_{FBOPmin} \quad \text{(式 12)}$$
原文 Note:突发模式退出阈值设定点 ISETBMex% 仅在突发模式期间有效,仅作内部比较参数,不对应反馈电压电平(3.3.4.4.1);ISETstmax% 同理,仅在 Vout 启动控制(3.3.3)期间有效,用于提供额外的输出充电电流。
图 25 示出各可配置设定点及其与 VFB 的关系。其余设定点 ISETxxx% 对应的反馈电压:$$V_{FBxxx} = I_{SETxxx\%}\times I_{SETnom\%}\times V_{FBOPmax} + V_{FBOPmin} \quad \text{(式 13)}$$ 偏移 VFBOPmin 考虑了光耦输出进入饱和前的最小工作电压电平。CS 脚峰值电流设定:将 RShunt 电压与内部导出阈值 VCSxxx 比较,IMAGxxx = VCSxxx/RShunt:$$I_{MAGxxx} = \frac{V_{CSxxx}}{R_{Shunt}} \quad \text{(式 14)}$$ VCSxxx 除 ISET% 外还取决于 Vin 与模式:CRM 运行:$$V_{CSxxx} = I_{SETxxx\%}\times I_{SETnom\%}\times V_{CSOPmax} + I_{MAGneg}(V_{in})\times R_{Shunt} \quad \text{(式 15)}$$ ZV-RVS 运行:$$V_{CSxxx} = \frac{t_{HBperiod}}{t_{HBperiodex}}\times\Big[I_{SETxxx\%}\times I_{SETnom\%}\times V_{CSOPmax} + I_{MAGneg}(V_{in})\times R_{Shunt}\Big] \quad \text{(式 16)}$$ VCSOPmax 为 CS 脚最大工作电压范围。RShunt 按标称输出电流 Ioutnom 与标称设定点 ISETnom% 设计(ISETnom% 同时决定 CS 脚 VCSOPmax 的百分比位置 VCSOPnom):$$R_{Shunt} = \tfrac{N}{2}\times\frac{I_{SETnom\%}\times V_{CSOPmax}}{I_{Outnom}} \quad \text{(式 17)}$$
译注:原文提取作 “RShunt = N2 × ISETnom%/IOutnom × VCSOPmax”,“N2” 即 N/2(全局译注见文首)。
在 Vin(min)、Vin(max) 两个角落,标称设定点 ISETnom% 下的预期峰值电流设定可按下式计算:CRM(最小峰值电流设定,标称负载、Vin(min)):$$V_{CSnom(min)} = I_{SETnom\%}\times V_{CSOPmax} + I_{MAGnegnom\%}\times\frac{2\times I_{Outnom}}{N}\times R_{Shunt} \quad \text{(式 18)}$$ ZV-RVS(同上条件):$$V_{CSnom(min)} = \frac{t_{HBperiod}}{t_{HBperiodex}}\times\Big[I_{SETnom\%}\times V_{CSOPmax} + I_{MAGnegnom\%}\times\frac{2\times I_{Outnom}}{N}\times R_{Shunt}\Big] \quad \text{(式 19)}$$ CRM(最大峰值电流设定,标称负载、Vin(max)):$$V_{CSnom(max)} = I_{SETnom\%}\times V_{CSOPmax} + I_{MAGnegmaxCRM\%}\times\frac{2\times I_{Outnom}}{N}\times R_{Shunt} \quad \text{(式 20)}$$ ZV-RVS(同上条件):$$V_{CSnom(max)} = \frac{t_{HBperiod}}{t_{HBperiodex}}\times\Big[I_{SETnom\%}\times V_{CSOPmax} + I_{MAGnegmaxRVS\%}\times\frac{2\times I_{Outnom}}{N}\times R_{Shunt}\Big] \quad \text{(式 21)}$$
3.3.1.3.1 CRM 期间的电流控制:CRM 中 IMAGneg 只按 Vin 控制到目标值(3.3.1.1),由调整 tLSon 实现;Iout 与正磁化设定电平呈线性:$$I_{out} = \tfrac{N}{2}\times I_{MAGpos}(V_{in}) + I_{MAGneg}(V_{in}) \quad \text{(式 22)}$$ IMAGpos 由 CS 峰值电流控制,基于与内部目标电流设定点 ISET 的关系;ISET 是 Iout 的比例表示:$$I_{SET} = \tfrac{N}{2}\times I_{out} \quad \text{(式 23)}$$ $$I_{MAGpos}(I_{SET};V_{in}) = I_{SET} - I_{MAGneg}(V_{in}) \quad \text{(式 24)}$$
译注(式 10/22/23/26 系数口径,合并说明):原文式 5/8/40 写作 Iout = ½·N·(IMAGpos+IMAGneg),而式 10/22/26 写作 Iout = (N/2)·IMAGpos + IMAGneg、式 23 写作 ISET = (N/2)·Iout。后者与式 5+式 24(IMAGpos+IMAGneg = ISET ⇒ Iout = ½·N·ISET ⇒ ISET = (2/N)·Iout)不自洽;结合表 6 对 IMAGneg%(“以 Ioutnom×2/N 为基准”)及式 18(IMAGnegnom%×2·Ioutnom/N)的定义推断,式 10/22/26 中的 “IMAGneg” 实为折算到一次侧的反射量(即 N/2×IMAGneg),式 23 的 N/2 疑为 2/N 之误。使用时以式 5 物理定义与式 15/17/18 的可验证关系为准。
负载减小时 tLSon 缩短,直至达到最小周期 tTRANSnom;负载再减则 tLSon 保持恒定,峰峰磁化 IMAGpp 恒定(图 19):$$I_{MAGpp} = I_{MAGpos} - I_{MAGneg} \quad \text{(式 25)}$$
3.3.1.3.2 ZV-RVS 模式期间的电流控制:ZV-RVS 中 IMAGpos 的峰值电流控制须几乎恒定(3.3.2.2.1),以保证退磁时间长于 LrCr 腔半谐振周期;故在 tTRANSnom 结束后直接插入等待间隙 twaitgap(图 19),把半桥周期延长为 tHBperiodex,输出电流相应减小:$$I_{out} = \frac{t_{HBperiod}}{t_{HBperiodex}}\times\Big(\tfrac{N}{2}\times I_{MAGpos} + I_{MAGneg}\Big) \quad \text{(式 26)}$$ tHBperiodex 的控制经谷底跳过控制(3.3.2.2.1)按 ISET 与 Vin 进行:$$t_{HBperiodex}(I_{SET};V_{in}) = t_{HBperiod}\times\frac{I_{MAGpos}+I_{MAGneg}(V_{in})}{I_{SET}} \quad \text{(式 27)}$$
5.3.1.4 传播延迟补偿 PDC(3.3.1.4,式 28~31) 峰值电流控制中,传播延迟会影响实际达到的峰值电流限值(图 26):偏高的峰值随后由 FB 闭环补偿拉低。IMAGpos 过冲量取决于变压器输入绕组 Lm 上的电压(取决于 Vin 与谐振电容反射电压 VCr)——电压越高 IMAGpos 上升斜率越陡。总延迟 tPDCOPC1 造成的过冲:$$\Delta I_{MAGposcomp} = \frac{V_{in}-V_{Cr}}{L_m}\times t_{PDCOPC1} \quad \text{(式 28)}$$ tPDCOPC1 由 OCP1 比较器与栅驱动器的内部延迟 tPDint、功率管关断及中点寄生电容造成的外部延迟 tPDext 组成:$$t_{PDCOCP1} = t_{PDint} + t_{PDext} \quad \text{(式 29)}$$
译注:式 28 原文参数名印作 tPDCOPC1,式 29 印作 tPDCOCP1,表 21 作 tPDC——同一参数三种拼法,以式 29/表 21 为准。
该 Vin/VCr 相关性影响应用中电流设定点阈值的精度,故对此加以补偿,以避免 VFB 误差。PDC 用式 28,按可配置参数 tPDCOCP1⁴(表 21)、VS 脚测得的输入电压与 ZCD 脚测得的反射输出电压,计算 ΔIMAGposcomp。Lm 由其他可配置参数提取:$$L_m = \frac{V_{VSVCRnom}\times t_{TRANSnom}}{I_{MAGpp}} \quad \text{(式 30)}$$
译注:式 30 分子 “VVSVCRnom” 为 PDF 提取的并排下标,原意无法完全确认;按量纲(Lm = 电压×时间/电流)与上下文(tTRANSnom 传能期、IMAGpp 峰峰磁化电流)推断为 Lm 绕组在传能期的标称电压(由 VS 输入测量与 ZCD 反射输出测量共同确定),请以原 PDF 为准。
峰值电流设定的补偿:用 ΔIMAGposcomp 降低内部目标峰值电流设定点:$$I_{MAGposcomp} = I_{MAGpos} - \Delta I_{MAGposcomp} \quad \text{(式 31)}$$
5.3.2 PWM 控制方案(3.3.2,表 3)
表 3 PWM 控制:CRM 控制方案(3.3.2.1)|ZV-RVS 模式控制方案(3.3.2.2)|DCM 控制方案(3.3.2.3)|模式切换控制(3.3.2.4)|过流控制(3.3.2.5)。
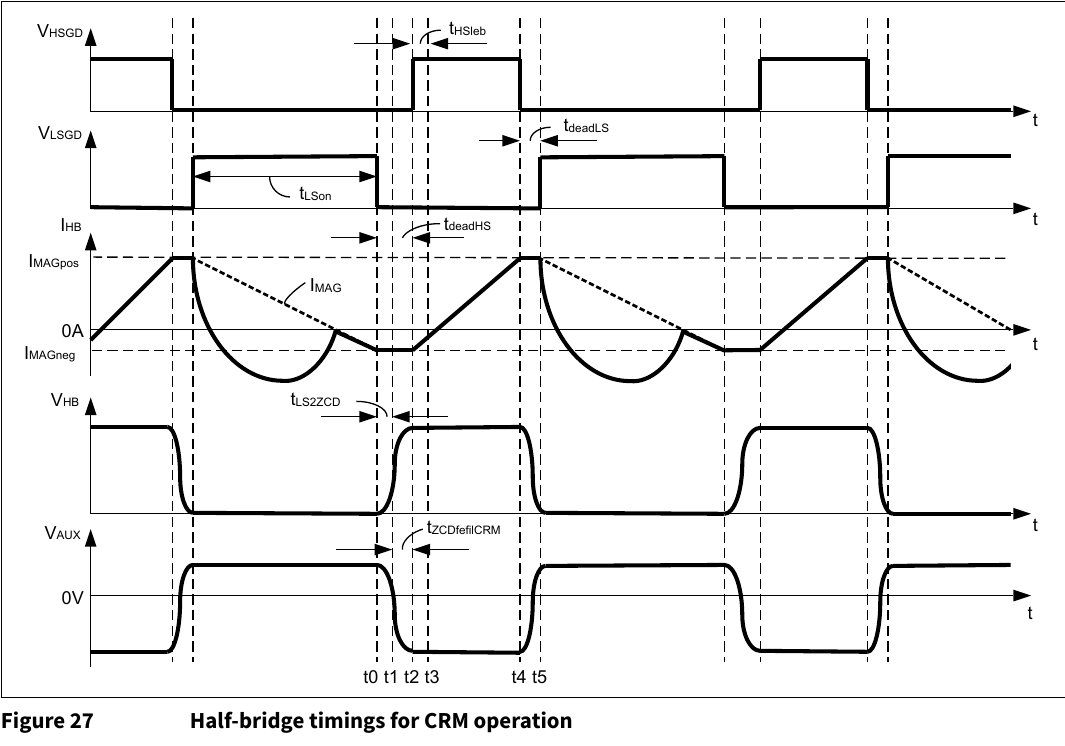
3.3.2.1 CRM 控制方案(式 32~33):PWM 控制的目标是逐半桥周期 ZVS——靠整定负电流电平 IMAGneg(图 27)。死区 tdeadLS⁵(可配置,表 7)固定不变,因为此时峰值电流足够高,足以为 LS 提供良好 ZVS。HS 开通死区取决于输入电压与模式,CRM 中由两段组成:$$t_{deadHS}(V_{in};CRM) = t_{LS2ZCD}(V_{in}) + t_{ZCDfefilCRM} \quad \text{(式 32)}$$ tLS2ZCD 在 LS 关断(t0)到过零检测(t1)之间捕获,与基于 Vin 的目标值比较:最短时间 tLS2ZCDmin⁵ 出现在最大输入电压,最长 tLS2ZCDnom⁵ 对应最小输入电压(图 28)。下一半桥周期按 ΔtLSon 调整 LS 导通时间:$$\Delta t_{LSon} = t_{LS2ZCD}(V_{in}) - t_{LS2ZCDcap} \quad \text{(式 33)}$$ tLS2ZCDcap 为捕获值。延长 tLSon 增大 IMAGneg、缩短中点换向时间——负磁化由此自整定到 3.3.1.1 的目标值,并为 CS 峰值电流设定所需的内部精确输出电流估算提供支撑。缩短 tLSon 的下限由最大输出电压时的 tTRANSnom⁵ 决定。tdeadHS 的第二段为固定周期 tZCDfefilCRM⁵——把 HS 开通从过零检测(t1)再延迟到 t2(图 27)。HS 开通后,峰值电流限制须待前沿消隐期 tHSleb⁵ 结束才生效——该参数同时决定 HS 的最小导通时间。
3.3.2.2 ZV-RVS 控制方案(式 34):ZV-RVS 含 ZVS 脉冲生成的相关时序(图 29):在每个 HS+LS 半桥周期后的 t0 插入 twaitgap 以控制输出电流(3.3.1.3.2);ZVS 脉冲在 t1 过零上升沿达到目标谷数、并经延时 tZCDrefilRVS⁶(可配置,表 8)后,由开通 LS 发起;ZVS 脉冲之后开 HS 的死区固定为 tdeadHSRVS⁶;随后的 tdeadLS 与 CRM 相同。所需 ZVS 脉冲长度由目标负磁化电平 IMAGneg、磁化电感 Lm 及输出电压决定:$$t_{ZVS} = \frac{I_{MAGneg}\times L_m}{N\times V_{OUT}} \quad \text{(式 34)}$$ IMAGneg 已按 Vin 自适应(3.3.1.1)。最短 ZVS 脉冲出现在最低输入+最高输出电压时,由参数 tZVSmin⁷(可配置,表 8)限定最小可调脉冲长度。
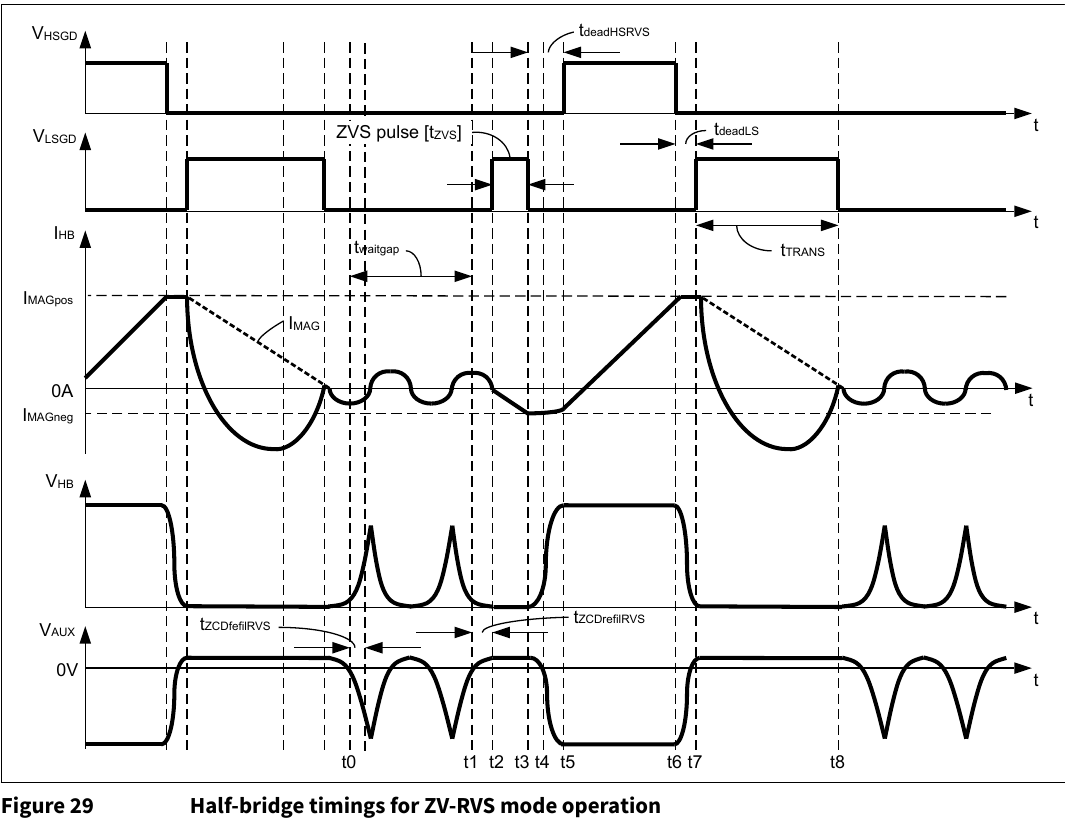
原文 Note:为保证正常工作,tZVSmin 应等于或长于 SR 控制器的最小导通时间。
3.3.2.2.1 谷底跳过控制(式 35~36):ZV-RVS 中以谷检测决定 ZVS 脉冲的开通时刻(图 29)。退磁后的等待时间 twaitgap 按目标检测谷数控制:ZCD 信号下降沿经 tZCDfefilRVS⁸ 滤波后检出即计一个谷。目标谷数每半桥周期按内部导出的峰值电流设定 IMAGpos 与阈值 IMAGposRVS(+)/IMAGposRVS(−) 的比较调整:IMAGpos 低于 IMAGposRVS(+) 时目标谷数加一、超过 IMAGposRVS(−) 时减一——构成迟滞,避免稳态数值跳动。迟滞量:$$I_{MAGposRVShys} = \tfrac{1}{3}\times I_{MAGposnom} \quad \text{(式 35)}$$ 两个阈值均取决于经 ZCD 测得的输出电压,随输出电压降低而降低(图 30);给定输出电压下 CS 峰值电流设定被保持在 IMAGposRVS(-) 与 IMAGposRVS(+) 之间几乎恒定。IMAGposRVS(+) 由标称输出电压处的 IMAGposnom 与 Vout = 0 V 处的 IMAGposRVS0V 两点确定:$$I_{MAGposRVS0V} = I_{MAGposRVS0V\%}\times I_{MAGposnom} \quad \text{(式 36)}$$ 请求的目标谷数设有上限,达到上限即转入 DCM(3.3.2.4)。
3.3.2.3 DCM 控制方案:DCM 控制与 ZV-RVS 模式中 ZVS 脉冲的触发相关联。轻载 ZV-RVS 受 ZCD 可检测过零数上限的限制——twaitgap 拉长后振荡幅度随之减小(图 10)。输出电流再减,twaitgap 继续增大,直至 ZVS 脉冲在无过零检测的情况下发起;随后的半桥周期仍在 ZVS 条件下执行(3.3.2.2)。twaitgap 只增大到扩展半桥周期 tHBperiodex 达到最小半桥开关频率 FDCMmin¹⁰(可配置,表 9)对应的周期为止;输出电流再降则 VFB 下跌直至越过突发进入阈值(3.3.4.1)。DCM 可用 ENDCM¹⁰ 禁用。
3.3.2.4 模式切换控制:CRM↔ZV-RVS:观测 FB 与 ZCD 脚信号电平是否越过切换阈值(图 31)。VFB 决定内部设定点 ISET% 并与设定点阈值比较(3.3.1.3):CRM 中以 ISETCRM2RVS%¹¹ 与 ZCD 阈值 VZCDCRM2RVS¹¹(可配置,表 19)切向 ZV-RVS;ZV-RVS 中以 ISETRVS2CRM%¹¹ 与 VZCDRVS2CRM¹¹ 切回 CRM。ZV-RVS↔DCM:控制环请求的谷数超出最大谷数 NRVSvalmax¹²(可配置,表 9)即进入 DCM;进入后峰值电流设定增加 IMAGposRVS(+) 的 25% 偏置;DCM 期间持续观测谷数——若 ZVS 脉冲在少于 NRVSvalmax 个谷的时段内发起,即切回谷同步的 ZV-RVS;离开 DCM 后移除该 25% 偏置,构成进入/离开迟滞。
3.3.2.5 过流控制:混合反激拓扑支持高过流水平下的运行且保持高效率:此时按 3.3.1.3.1 诸式以 CRM 运行。反馈信号要求的设定点高于 ISETnom 时,靠提高峰值电流设定获得所需的额外环流;同时延长传能时间 tTRANS 以增大 IMAGneg、满足 HS 开通的 ZVS 条件(3.3.1.2.1)。若估算过流在规定时间内超过过流设定点,则进入保护模式(3.4.7)。
5.3.3 Vout 启动控制(3.3.3,式 37~38) IC 经 ZCD 脚反射电压观测输出电压,实现 Vout 启动控制(图 34)。启动请求发生在 IC 硬件复位后或自动重启模式中 VCC 充至超过 VVCCon 时(3.2.1)。此刻校验 4 个条件:① 吸合条件 VVS > VVSBIP(3.4.4.1);② 无输入过压 VVS < VVSOVP(3.4.4.4);③ 反馈信号在调节范围外 VFB > VFBBMctrl;④ 无过温 RMFIO > RMFIOOTPrel(3.4.9)。条件 ①~③ 须在 tstupcheck 内成立,随后校验条件 ④。任一条件不满足则进入吸合相位 bang-bang 模式(3.2.2)。全部成立后 IC 准备第一个 HS 脉冲:先按 Vin 算出最大导通时间 tHSonmax,用于 HS 开通时检查 RShunt 短路(CSSCP,3.4.6);但在开 HS 之前先生成首个 LS 脉冲(tZVSst1st¹³,可配置,表 11)给 HSVCC 脚的自举电容预充电。此后 ZVS 脉冲长度固定为 tZVSstup,直到 ZCD 电压超过阈值 VZCDtZVSstup:$$t_{ZVSstup} = k\times\frac{I_{MAGneg}\times L_m}{V_{ZCDtZVSstup}} \quad \text{(式 37)}$$ 随后 tZVS 随 VZCD 升高而减小(图 32)。ZCD 搜索相位中统计半桥开关周期数:HS 关断后若无过零检测,经 tstartzcdto¹³ 生成下一个 ZVS 脉冲;ZCD 信号缺失且周期数超过 NHBcyclemax¹³ 则进入 Vout 短路保护(VoutSCP,3.4.8.3)。进入 ZCD 搜索相位后,首个 CS 峰值电流设定从过流设定点 ISETOCP1lev1% 起步并保持恒定,直到 VZCD 超过 VZCDtZVSstup;此后 Vout 启动控制以 ZCD 测量电压与目标电压设定点 VZCDtarget 的比较决定峰值电流设定——VZCD 低于目标则逐周期线性增大 VCS,高于则线性减小;IC 每经过一个 tSLWTASK 就把递增目标值逐级抬高(图 33)。启动期电流设定点最大范围受 ISETstmax%¹³ 限制。递增电压步长由斜升时间 tstartramp¹³ 决定:$$\Delta V_{ZCDstinc} = \frac{V_{ZCDnom}\times t_{SLWTASK}}{t_{startramp}} \quad \text{(式 38)}$$ IC 以此按初级侧受控方式提升输出电压。ZCD 电压超过 VZCDRVS2CRM 后 PWM 切换到 CRM 方案。启动相位在 FB 反馈环接管峰值电流控制时结束——即 VFB 决定的峰值电流设定低于 VZCD 斜坡控制所决定的设定点之时。启动相位最长受定时器 tstartto 限制,超时即启动超时(STTOP,3.4.5)。
译注:原文此节 “VZVDtarget”(一处)与 “VZCDtarget”(其余各处)拼写不一;图 18 框图亦作 VZVDTHR 而表 34 作 VZCDTHR——同一信号两种拼法,以表 34 为准。
5.3.4 突发模式控制(3.3.4) 突发模式控制块使 IC 在轻载进入高效运行模式:插入较长不开关相位、IC 进入睡眠,降低平均开关与偏置损耗。支持慢/快两种突发退出,以便从迟滞式突发帧通断控制切回线性反馈控制时平滑接管(图 35)。功能:进入(3.3.4.1)、运行(3.3.4.2)、自举预充电(3.3.4.3)、退出控制(3.3.4.4)。
3.3.4.1 突发模式进入(式 39):FB 电压与阈值 VFBBMen 比较;VFB 跌破 VFBBMen 即停止生成下一开关脉冲、进入睡眠(电流 IVCCBMpsm),从而进入突发模式。VFBBMen 与电流设定点 ISETBMen¹⁴(可配置,表 10)对应,由输出电流控制律定义:$$V_{FBBMen} = I_{SETBMen\%}\times I_{SETnom\%}\times V_{FBOPmax} + V_{FBOPmin} \quad \text{(式 39)}$$ 进入突发后,电流控制律切换为 CS 脚最小固定峰值电流设定,基于 IMAGposRVS(+) + IMAGneg(图 30)。进入时 HV 启动单元执行一次 VCC 充电,睡眠相位中 VCC 电流降低(3.2.4)。
3.3.4.2 突发模式运行(式 40~41):稳态突发基于突发帧通断控制:FB 电压与反馈突发控制阈值 VFBBMctrl 比较——由该阈值决定(下降沿)在活动相位内至少产生一个开关脉冲之后何时进入睡眠相位;睡眠相位中同一比较器以上升沿唤醒、触发突发帧导通模式 tBMfon(图 36)。睡眠相位中 VFBBMctrl 可能略低于活动相位中的取值。突发帧占空比与突发频率完全由 VFB 控制。突发帧导通期 tBMfon 内传输的能量基于 ZV-RVS 开关周期(3.3.1.3.2),CS 峰值电流设定只取决于 Vout,并以第一谷为 ZVS 脉冲起点。突发模式中峰值电流设定 IMAGpos 固定为 IMAGposRVS(+) + IMAGneg(图 30),突发导通帧期间输出电流受限为:$$I_{outBM} = \frac{t_{HBperiod}}{t_{HBperiodex}}\times\tfrac{1}{2}\times N\times(I_{MAGposRVS(+)}+I_{MAGneg}) \quad \text{(式 40)}$$ 平均输出电流取决于突发导通帧占空比(图 37):$$I_{out} = \frac{t_{BMon}}{t_{BMperiod}}\times I_{outBM} \quad \text{(式 41)}$$
3.3.4.3 突发模式自举预充电:极轻载突发模式睡眠期长、无开关动作,睡眠期 tBMslp(图 36)内 HSVCC 跌破关断阈值 VHSVCCoff、悬浮 HS 栅驱动器失活(HSUVOFF,3.4.3)。HSVCC 超过开通阈值 VHSVCCon 后,HS 栅驱动器经延时 tHSGDdelen(3.3.6)使能、可开通功率管。为保证长睡眠后 HS 开通时 HSVCC 供电正常,在执行 ZV-RVS 模式之前先插入预充电脉冲(图 38):其作用仅是把 HSVCC 充到 VHSVCCon 之上、使 HS 栅驱动器提前使能。预充电脉冲长度 tBMprepulse¹⁵(可配置,表 10)的设定须考虑使能延时 tHSGDendel——该延时内还会发生一次半桥振荡与一个 ZVS 脉冲周期。仅当捕获的突发睡眠期超过阈值 tBMslpthrpp¹⁵ 时,才在突发导通帧开头、后续 ZV-RVS 开关周期之前插入预充电脉冲。
3.3.4.4 突发模式退出控制(式 42~43):支持负载跳变或负载缓慢增大越过退出设定点时平滑切回闭环反馈。两条退出路径:强负载跳变走快退出(3.3.4.4.2)、立即全额传能;缓增负载走慢退出(3.3.4.4.1)以平滑切换、避免输出振荡;较小的负载跳变即使触发快退出也不应引起振荡。两需求靠在按输出电流控制律(3.3.1.3)求内部设定点 ISET% 时对测量反馈电压 VFB 叠加偏置 ΔVFBBM<x>exoffs 解决:进入跟踪模式(CRM 或连续 ZV-RVS)后,该偏置每半桥周期线性递减(图 39)。突发模式中反馈控制律只含两个 FB 阈值与一个内部设定点阈值(图 40):VFBBMctrl 控制突发导通帧与睡眠相位;VFBBMfastex 立即离开突发模式;ISETBMex% 基于输出电流估算缓慢离开突发模式。退出条件满足即切换电流控制律——此刻反馈电压对应的设定点与稳态连续运行时不同。例如慢退出时 ISET%(VFB) > ISETBMex%,反馈电压约为 VFBBMctrl,接近标称设定点 ISETnom%;而正常所需的 ISETBMex% 及对应 VFBBMex 电平低得多——若外部环路调整慢,输出就会过冲。对测量 VFB 叠加偏置可立即保证 CS 峰值电流控制获得正确的内部设定点;随后逐周期线性减小偏置,调节器得以平滑稳定到目标反馈点(对应控制律要求的内部设定点)。突发慢退出后的目标反馈点由式 13 计算:$$V_{FBBMex} = I_{SETBMex\%}\times I_{SETnom\%}\times V_{FBOPmax} + V_{FBOPmin} \quad \text{(式 42)}$$ 故慢退出后叠加的偏置为:$$\Delta V_{FBBMslwexoffs} = V_{FBBMex} - V_{FBBMctrl} \quad \text{(式 43)}$$
3.3.4.4.1 突发模式慢退出:基于输出电流估算——捕获突发模式中的突发帧占空比(式 41)。当估算电流在 NBMexreqthr¹⁶(可配置,表 10)个突发帧周期内超过设定点 ISETBMex%¹⁶,即切换控制律到连续运行、激活偏置 ΔVFBBMslwexoffs 并以 ZV-RVS 运行进入跟踪模式。
3.3.4.4.2 突发模式快退出:负载跳变超过突发导通帧内设定的固定传能电平时,反馈电压继续上升;若尚未触发慢退出,则越过快退出阈值 VFBBMfastex¹⁷(可配置,表 10)后切换控制律。若 VZCD 高于阈值 VZCDRVS2CRM,IC 在随后的最初几个半桥周期以 CRM 运行;可用 ENBMfastexCRM¹⁸ 禁用。
5.3.5 频率抖动(3.3.5,式 44~48) 抖动功能仅在 CRM 运行时起作用,且取决于 VS 脚电压:VS 超过阈值 VVSJitteren¹⁹(可配置,表 20)即使能。抖动的生成方式:调制 IMAGpos 与 IMAGneg,但二者之和 IMAGtot 保持恒定——Iout 亦保持恒定,不受开关周期调制影响(式 5):$$I_{MAGtot} = I_{MAGpos} + I_{MAGneg} \quad \text{(式 44)}$$ 峰峰磁化电流 IMAGpp 的调制:直接调整 CS 脚的峰值电流阈值(IMAGpos),并经改变 tLSon 间接调整 IMAGneg(3.1.1):$$I_{MAGpp} = I_{MAGpos} - I_{MAGneg} \quad \text{(式 45)}$$ 负磁化电流变化后,闭环相应调整 IMAGpos。半桥开关频率变化量 ΔFHBsw 由目标抖动展宽 dJitterspread%¹⁹(以无抖动开关频率的百分比给定)设定:$$\Delta F_{HBsw} = F_{HBsw}\times d_{Jitterspread\%} \quad \text{(式 46)}$$ $$\Delta t_{HBsw} = \frac{1}{\Delta F_{HBsw}} \quad \text{(式 47)}$$ 目标开关周期的改变以一个主时钟周期 tMCLK 为步长逐级进行;每次调整在延时 tJitterstpdel¹⁹ 后进行,给环路留出整定到新 IMAGneg 电平的时间。抖动先把 IMAGneg 逐级增大,直至对应开关周期超过目标最大抖动开关周期:$$t_{Jitterpermax} = t_{HBper} + \Delta t_{HBsw} \quad \text{(式 48)}$$ 随后 IMAGneg 逐级调回起始电平的开关周期 tHBper(图 41)。
原文 Note:增大负磁化 IMAGneg 会缩短 HS 开通死区 tdeadHS。因此开关周期展宽 dJitterspread% 的潜在目标值受 LS 关断下降沿到后续过零检测的目标最小延时 tLSdelZCDmin 限制。
5.3.6 半桥栅极驱动器(3.3.6) 半桥栅驱动器包含由 VCC/GND 供电的 LS 栅驱动器,以及由 HSVCC/HSGND 供电的悬浮 HS 栅驱动器;悬浮 HS 域电气隔离、经无芯脉冲变压器(coreless pulse transformer)操控(图 42)。LS/HS 栅驱动器按各自欠压锁定阈值(VVCCon、VVCCoff)与(VHSVCCon、VHSVCCoff)使能/禁用(3.4.2、3.4.3)。两者均把最大栅驱动输出电压钳位到 VLSGDhigh、VHSGDhigh;禁用时输出被主动保持为关断。HSVCC 超过 VHSVCCon 后,HS 栅驱动器经 tHSGDendel 时延使能。
5.4 保护特性(3.4,表 4)
实现两种保护模式(自动重启模式与锁存模式)及 UVOFF 硬件复位(VCC 欠压锁定使 IC 失活)。
原文 Note:除 UVOFF 与 HSUVOFF 外,所有保护特性仅在正常运行时生效。睡眠相位(突发或保护模式)中无引脚保护激活。
| 表 4 保护特性 | 符号 | 默认反应 | 章节 |
|---|---|---|---|
| VCC 欠压锁定 | UVOFF | 硬件复位并重启 | 3.4.2 |
| HSVCC 欠压锁定 | HSUVOFF | 禁用 HS 栅驱动器 | 3.4.3 |
| 吸合保护 | BIP | bang-bang 模式,无启动请求 | 3.4.4.1 |
| 慢掉电保护 | SBOP | 停止运行并进入吸合相位 bang-bang 模式 | 3.4.4.3 |
| 快掉电保护 | FBOP | 停止运行并进入吸合相位 bang-bang 模式 | 3.4.4.2 |
| Vin 过压保护 | VinOVP | 自动重启模式 | 3.4.4.4 |
| 启动超时保护 | STTOP | 自动重启模式 | 3.4.5 |
| CS 脚短路保护 | CSSCP | 自动重启模式 | 3.4.6 |
| 输出过流保护 OCP1 电平 1 | OCP1lev1 | 自动重启模式 | 3.4.7.1 |
| 输出过流保护 OCP1 电平 2 | OCP1lev2 | 自动重启模式 | 3.4.7.2 |
| 输出最大电流保护 | OCP1max | 自动重启模式 | 3.4.7.3 |
| 峰值过流保护 OCP2 | OCP2 | 锁存模式²⁰(可经 EVCSOCP2 配置,表 16) | 3.4.7.4 |
| Vout 过压保护 | VoutOVP | 锁存模式²¹(可经 EVZCDOVP 配置,表 15) | 3.4.8.2 |
| Vout 欠压保护 | VoutUVP | 自动重启模式 | 3.4.8.1 |
| Vout 短路保护 | VoutSCP | 自动重启模式²²(仅启动阶段激活) | 3.4.8.3 |
| 外部过温保护 | extOTP | 自动重启模式 & 锁存模式 | 3.4.9 |
| 看门狗定时器 | WDOG | 自动重启 | 3.4.10 |
3.4.1 保护模式(式 49):进入保护模式后 IC 停止 LSGD/HSGD 开关、进入待机模式;待机中 HV 启动单元以 bang-bang 模式运行(3.2.3),把 VCC 维持在高电平、为系统启动储备足够能量。两种模式:锁存模式(LM, Latch Mode)——系统保持待机、不作任何重启尝试;只能靠 VCC 跌破 UVOFF 硬复位阈值 VVCCoff 复位。原文 Note:锁存复位靠断开交流线实现;HV 启动单元经二极管接整流器之前,复位时间主要取决于 VCC 脚电容大小。自动重启模式(ARM, Auto-Restart Mode)——经过近似自动重启睡眠时间 tARMslp²³(可配置,表 12)后触发重启:VCC 电容充至 VVCCon 后带软启动恢复运行。tARMslp 决定基于周期 tARMbase 的设定睡眠周期数 NARMstep(3.2.3):$$t_{ARMslp} = N_{ARMstep}\times t_{ARMbase} \quad \text{(式 49)}$$
3.4.2 VCC 欠压锁定(UVOFF):保证 IC 依据 VCC 电压实现定义明确的激活/失活。UVOFF 含迟滞:上阈值 VVCCon 激活 IC;正常运行中 VCC 跌破下阈值 VVCCoff 即复位并失活。复位态下 HV 启动单元开通,开始下一 VCC 充电周期,直至 VCC 超过 VVCCon(3.2.1)。
3.4.3 HSVCC 欠压锁定(HSUVOFF):保证悬浮高侧驱动器实现定义明确的激活/失活。含迟滞:上阈值 VHSVCCon 激活 HS 栅驱动器;HSVCC 跌破下阈值 VHSVCCoff 立即关断并失活高侧驱动器。失活期间高侧驱动器电流降至 IHSVCCUVOFF。
译注:原文 §3.4.3 标题括号内印作 “(UVOFF)”,按目录与正文语义应为 HSUVOFF。
3.4.4 输入电压 Vin 保护:VS 脚设 4 个检测阈值,保证在可靠输入电压范围内安全运行(图 43):吸合保护 BIP(3.4.4.1)、快掉电保护 FBOP(3.4.4.2)、慢掉电保护 SBOP(3.4.4.3)、过压保护 VinOVP(3.4.4.4)。
- BIP 吸合保护:初始上电或自动重启时,须满足 VS 脚吸合条件才能发起开关启动流程。启动期间 VS 电压在 tstupcheck 内超过 VVSBIP²⁴(可配置,表 11)即满足。IC 已激活而吸合条件未达成时,进入 bang-bang 模式维持 IC 存活并保持高 VCC,一旦检测到吸合条件即可立即启动(3.2.2)。
- FBOP 快掉电保护:VS 与阈值 VVSFBOP²⁴ 比较,该阈值设在慢掉电阈值 VVSSBOP 之下。快掉电不消隐,按周期 tsample 采样。
- SBOP 慢掉电保护:VS 与阈值 VVSSBOP²⁴ 比较,消隐时间 tVSSBOPbl。触发后进入 Vin 吸合检测的 bang-bang 模式(3.2.2)。
- VinOVP 过压保护:VS 与阈值 VVSOVP²⁵(可配置,表 13)比较,按 tsample 采样;触发后进入自动重启模式(3.4.1)。Vout 启动时 VinOVP 与 BIP 一同校验(3.3.3)——tstupcheck 超时而 Vin 不在目标范围则进入吸合相位 bang-bang 模式;此外突发模式唤醒时,仅在唤醒时未检测到 VinOVP 才发起突发导通帧。
3.4.5 启动超时保护(STTOP):启动期过载会使 Vout 达不到调节目标 Voutnom,系统无法进入调节、永久停留在启动状态。为此从第一个开关脉冲起以定时器监测启动时间 tstart:最大时间 tstartto²⁶(可配置,表 14)后若 VFB 决定的电流设定点仍未跌破 Vout 启动控制决定的设定点(3.3.3),即检出超时。
3.4.6 CS 脚短路保护(CSSCP,式 50):Vout 启动期对第一个 HS 开通脉冲激活 CS 短路检测,保护 RShunt 被短接的应用:HS 最大导通时间限定为预计算周期:$$t_{HSonmax} = 2\times t_{TRANSnom}\times\frac{V_{outnom}\times N/k_{Rvs}}{V_{VS}} \quad \text{(式 50)}$$ VVS 为 VS 脚测得的瞬时输入电压。HS 导通时间超过 tHSonmax 即进入自动重启模式。
3.4.7 过流保护(式 51~59):包含多个检测功能,在初级峰值电流超限或输出过流时保护应用(图 44):OCP1lev1(3.4.7.1)、OCP1lev2(3.4.7.2)、OCP1max(3.4.7.3)、OCP2(3.4.7.4)。
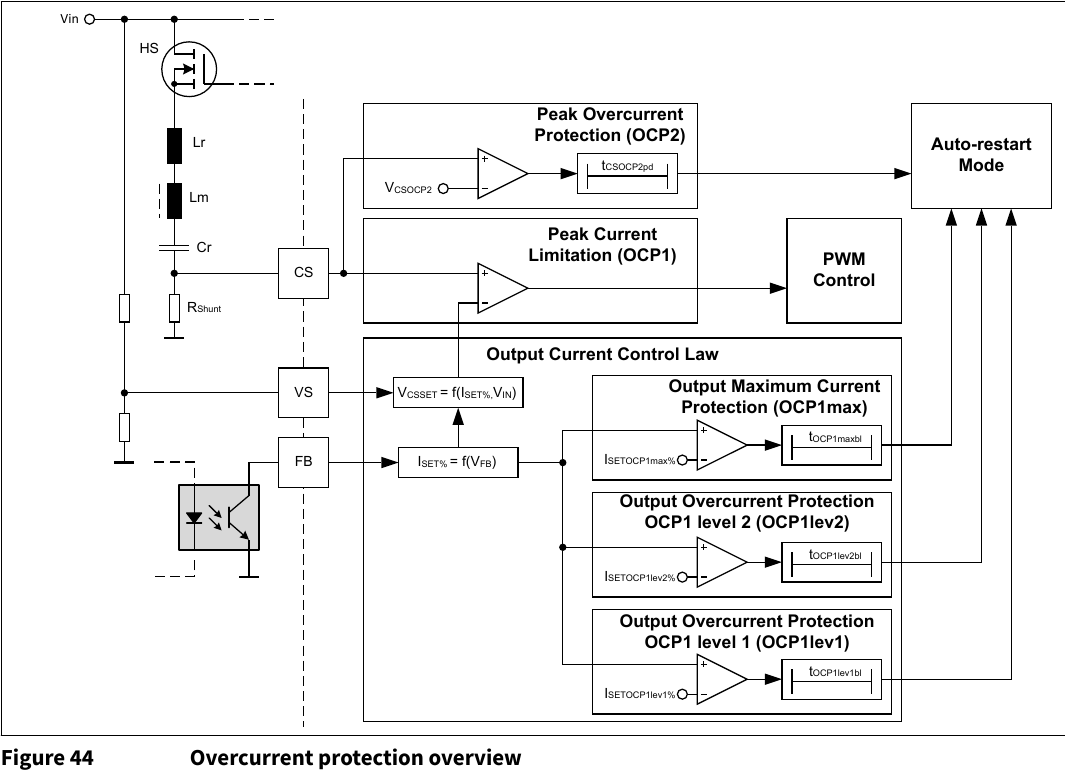
- 3.4.7.1 OCP1 电平 1:阈值 ISETOCP1lev1%²⁷(可配置,表 16)由输出电流控制律定义。ISET% 超过该阈值即启动定时器,达到 tOCP1lev1bl%²⁷ 触发自动重启;ISET% 回落即复位定时器。CS 峰值电流设定按式 15/16 计算(CRM:VCSOCP1lev1 = ISETOCP1lev1%×ISETnom%×VCSOPmax + IMAGneg(Vin)×RShunt,式 51;ZV-RVS:乘以 tHBperiod/tHBperiodex,式 52);FB 对应电压按式 13 计算:VFOCP1lev1 = ISETOCP1lev1%×ISETnom%×VFBOPmax + VFBOPmin(式 53)。
- 3.4.7.2 OCP1 电平 2:阈值 ISETOCP1lev2%²⁸ 提供第二级输出过流保护;ISET% 超限启动 OCP1lev2 定时器,达到 tOCP1lev2bl%²⁸ 触发自动重启,回落后复位。对应 CS 设定(式 54 CRM / 式 55 ZV-RVS):VCSOCP1lev2 = ISETOCP1lev2%×ISETnom%×VCSOPmax + IMAGneg(Vin)×RShunt(ZV-RVS 式乘 tHBperiod/tHBperiodex);FB 电压 VFOCP1lev2 = ISETOCP1lev2%×ISETnom%×VFBOPmax + VFBOPmin(式 56)。
- 3.4.7.3 输出最大电流保护 OCP1max:阈值 ISETOCP1max²⁹ 定义输出电流控制的最大输出电流电平。VFB 请求更高电流时输出电流被限住、IoutMaxP 定时器启动;此阶段输出电压跌落(因输出电流高于变换器可提供的 ISETOCP1max)。定时器达 tOCP1maxbl²⁹ 进入自动重启;定时器在进入自动重启或 ISET 回落时复位。对应 CS 设定(式 57 CRM / 式 58 ZV-RVS):VCSOCP1max = ISETOCP1max%×ISETnom%×VCSOPmax + IMAGneg(Vin)×RShunt(ZV-RVS 式乘 tHBperiod/tHBperiodex);FB 电压 VFOCP1max = ISETOCP1max%×ISETnom%×VFBOPmax + VFBOPmin(式 59)。
- 3.4.7.4 初级峰值过流保护 OCP2:VCSOCP2 为 CS 脚固定阈值,超出最大工作范围 VCSOPmax。OCP2 在前沿消隐期 tHSleb 内不消隐;超过 VCSOCP2 阈值后默认进入锁存模式。
3.4.8 Vout 电压保护:提供两级输出电压阈值 VZCDUVP(VoutUVP)与 VZCDOVP(VoutOVP),保证在定义的 Vout 工作范围内可靠运行(图 45)。测量在 LS 导通(退磁)相位经辅助绕组反射电压完成(图 19);启动相位还观测过零检测以发现输出短路(VoutSCP)。
- 3.4.8.1 VoutUVP:ZCD 测得的反射输出电压跌破 VZCDUVP³⁰(可配置,表 15)即检出 Vout 欠压,立即触发自动重启。VoutUVP 可用 ENBMVoutUVP³⁰ 在突发模式中禁用。
- 3.4.8.2 VoutOVP:ZCD 反射输出电压超过 VZCDOVP³¹ 即检出 Vout 过压,立即触发保护模式;默认锁存模式,可用 EVZCDOVP³¹ 改为自动重启。
- 3.4.8.3 VoutSCP:仅在启动阶段激活,限制自动重启中的半桥开关周期数。输出短路时反射电压幅值过低、ZCD 无法正常过零检测:启动请求后最多允许 NHBcyclemax³²(可配置,表 11)个连续无过零检测的半桥开关周期;超限即停止重启相位、提前进入自动重启睡眠相位。
3.4.9 外部过温保护(extOTP):基于外部 NTC 电阻测量。NTC 由内部 VREF 经内部上拉电阻 RMFIOpu 偏置(图 46);测量 MFIO 脚电压、算出外接电阻,再与两个电阻阈值比较。外部电阻 REXT 跌破触发阈值 RMFIOOTPtrig³³(可配置,表 17)即进入自动重启;重启循环仅在 REXT 超过释放阈值 RMFIOOTPrel 时才能进行。外部 OTP 触发后的自动重启循环被计数:事件数超过 NOTPevmax³³ 即进入锁存模式,只能靠 VCC 跌破 VVCCoff 释放。
3.4.10 看门狗定时器(WDOG):看门狗定时器须在设定周期内得到持续复位,以监视内部控制流程;未及时复位即进入保护模式,具体模式由参数 EVWDOG³⁴(可配置,表 18)决定。
6. 配置(原文第 4 章,表 5~22)
XDPS2201 的配置由英飞凌 .dp Vision GUI 工具支持:参数经 MFIO 脚的 UART 接口编程。4.1 节给出功能描述中的参数符号与 GUI 参数名的对应关系及出厂默认编程值;4.2 节给出各可配置参数的容差等级。
表 5 系统设置(System settings)
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| N | 变压器初次级匝比(Np/Ns) | 2.83 | — | — | 3.4.6 |
| kRvs | VS 脚分压电阻与母线电压之比 | 168.25 | — | — | — |
| Voutnom | 最大标称调节输出电压 | 20 | V | — | — |
| Ioutnom | 无过流条件下的最大标称输出电流 | 3.25 | A | — | — |
表 6 输出电流控制的尺寸设计(Dimensioning)
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| IMAGnegnom% | 标称负磁化电流电平,以 Ioutnom×2/N 的百分比计 | 17.4 | % | — | 3.3.1 |
| IMAGnegmaxCRM% | CRM 最大 Vin 下达到 ZVS 所需的最大负磁化电流电平,以 Ioutnom×2/N 的百分比计 | 31.6 | % | — | — |
| IMAGnegmaxRVS% | ZV-RVS 最大 Vin 下达到 ZVS 所需的最大负磁化电流电平,以 Ioutnom×2/N 的百分比计 | 39.5 | % | — | — |
| IMAGposRVS0V% | Vout=0 V 时 IMAGposRVS 的最小峰值电流设定,以 IMAGposnom 的百分比计 | 75 | % | — | 3.3.2.2.1 |
| VZCDnom | LS 导通期、Voutnom 时 ZCD 脚标称电压³⁵ | 1.3984 | V | TC_V3a | 3.3.1.2 |
| tTRANSnom | Voutnom 传能期 LS 最小导通时间 | 2.8 | µs | TC_T1 | — |
| tTRANSRVS0V% | Vout=0 V 时 RVS 模式的 tTRANS,以 tTRANSnom 的百分比计(按 ZCD 测得输出电压调制 tTRANS) | 166 | % | — | — |
(³⁵ 针对宽输出电压范围。)
表 7 半桥时序(Half-bridge)
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| tLS2ZCDnom | 最小 Vin 下 LS 脉冲下降沿到 ZCD 脉冲下降沿的目标延时 | 650 | ns | TC_T1 | 3.3.2.1 |
| tLS2ZCDmin | 最大 Vin 下 LS 脉冲下降沿到 ZCD 脉冲下降沿的目标延时 | 234 | ns | — | — |
| tdeadLS | HS 脉冲下降沿到 LS 脉冲上升沿的死区 | 150 | ns | TC_T1 | — |
| tZCDfefilCRM | CRM 中 ZCD 下降沿到 HS 脉冲上升沿的延时 | 172 | ns | TC_T1 | — |
| tHSleb | HS 前沿消隐(LEB),决定最小导通时间 | 300 | ns | TC_T1 | — |
表 8 半桥时序——仅 ZV-RVS 模式
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| tdeadHSRVS | ZV-RVS 中 LS(ZVS 脉冲)下降沿到 HS 脉冲上升沿的死区 | 400 | ns | TC_T1 | 3.3.2.2 |
| tZVSmin | ZV-RVS 中 ZVS 脉冲最小宽度 | 600 | ns | TC_T1 | — |
| tZCDrefilRVS | ZV-RVS 中 ZCD 脉冲上升沿到 HS 脉冲上升沿的滤波时间 | 410 | ns | TC_T1 | — |
| tZCDfefilRVS | ZV-RVS 中谷检测用 ZCD 脉冲下降沿滤波时间 | 210 | ns | TC_T1 | 3.3.2.2.1 |
表 9 ZV-RVS/DCM 运行
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| ENDCM | DCM 运行使能(RVS 达到最大谷数时) | Enabled | — | n.a. | 3.3.2.3 |
| FDCMmin | DCM 运行最小开关频率限制 | 20 | kHz | TC_T1 | — |
| NRVSvalmax | ZV-RVS 运行最大谷数 | 10 | — | n.a. | 3.3.2.4 |
表 10 突发模式(Burst)
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| ISETBMen% | 突发进入电流设定点,占标称设定点百分比 | 4 | % | — | 3.3.4.1 |
| ISETBMex% | 突发退出电流设定点,占标称设定点百分比 | 15 | % | — | 3.3.4.4.1 |
| NBMexreqthr | 平均电流高于 ISETBMex% 的突发帧数,达到即离开突发模式 | 3 | — | — | — |
| VFBBMfastex | FB 快突发退出阈值 | 1.82 | V | TC_V4 | 3.3.4.4.2 |
| ENBMfastexCRM | 允许突发快退出后直接进入 CRM;禁用时快退出后先用 ZV-RVS | Enabled | — | — | — |
| tBMprepulse | 暂停长于 tBMslpthrpp 后预充自举电容的脉冲宽度 | 1.3 | µs | TC_T1 | 3.3.4.3 |
| tBMslpthrpp | 使能预充电脉冲的突发暂停时间阈值 | 1.0 | ms | TC_T2 | — |
表 11 启动(Start-up)
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| VVSBIP | VS 脚 Vin 吸合保护阈值 | 0.737 | V | TC_V1b | 3.4.4.1 |
| ISETstmax% | 启动相位最大目标电流设定点,占标称设定点百分比 | 140 | % | — | 3.3.3 |
| tstartramp | 启动相位输出电压上升目标时间³⁶ | 12 | ms | TC_T1 | — |
| NHBcyclemax | 启动 ZCD 搜索相位允许的无后续过零检测半桥开关周期最大数 | 150 | — | — | — |
| tstartzcdto | ZCD 搜索相位中生成下一脉冲前无过零检测的最大时间³⁷(仅限该相位) | 70 | µs | TC_T1 | — |
| tZVSst1st | 预充 HS 自举电容的首个 ZVS 脉冲初始长度 | 7 | µs | TC_T1 | — |
表 12 自动重启模式 [ARM]:tARMslp——近似自动重启睡眠时间³⁸,3.0 s,TC_T2,章节 3.4.1。
表 13 VS 脚输入电压 Vin 保护
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| VVSSBOP | Vin 慢掉电保护 VS 阈值 | 0.713 | V | TC_V1b | 3.4.4.3 |
| VVSFBOP | Vin 快掉电保护 VS 阈值 | 0.392 | V | TC_V1b | 3.4.4.2 |
| VVSOVP | Vin 过压保护 VS 阈值 | 2.270 | V | TC_V1b | 3.4.4.4 |
表 14 启动超时保护:tstartto——到反馈电压跌落为止的最大允许启动时间³⁶,48 ms,TC_T3,章节 3.3.3。
表 15 Vout 电压保护
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| VZCDUVP | 输出电压的 ZCD 脚欠压保护阈值 | 0.220 | V | TC_V3b | 3.4.8.1 |
| ENBMVoutUVP | 突发模式中 Vout UVP 的激活 | Enable | — | — | — |
| EVZCDOVP | ZCD 过压检测的反应事件 | Latch | — | — | 3.4.8.2 |
表 16 过流保护
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| ISETOCP1lev1% | OCP1 电平 1 电流设定点阈值,占标称设定点百分比 | 125 | % | — | 3.4.7.1 |
| tOCP1lev1bl | OCP1 电平 1 消隐时间³⁹ | 12 | s | TC_T4 | — |
| ISETOCP1lev2% | OCP1 电平 2 电流设定点阈值,占标称设定点百分比 | 140 | % | — | 3.4.7.2 |
| tOCP1lev2bl | OCP1 电平 2 消隐时间³⁶ | 1000 | ms | TC_T3 | — |
| ISETOCP1max% | OCP1 最大电流限制电流设定点,占标称设定点百分比 | 160 | % | — | 3.4.7.3 |
| tOCP1maxbl | OCP1 最大电流限制消隐时间³⁶ | 6 | ms | TC_T3 | — |
| EVCSOCP2 | 超过 OCP2 过流阈值的反应 | Latch | — | — | — |
(脚注:³⁶ 基于 tSLWTASK,见表 35;³⁹ 基于 tVSLWTASK,见表 35——编号沿用原文。)
表 17 过温保护
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| RMFIOOTPtrig | MFIO 外部过温保护触发电阻阈值 | 7.7 | kΩ | TC_R1 | 3.4.9 |
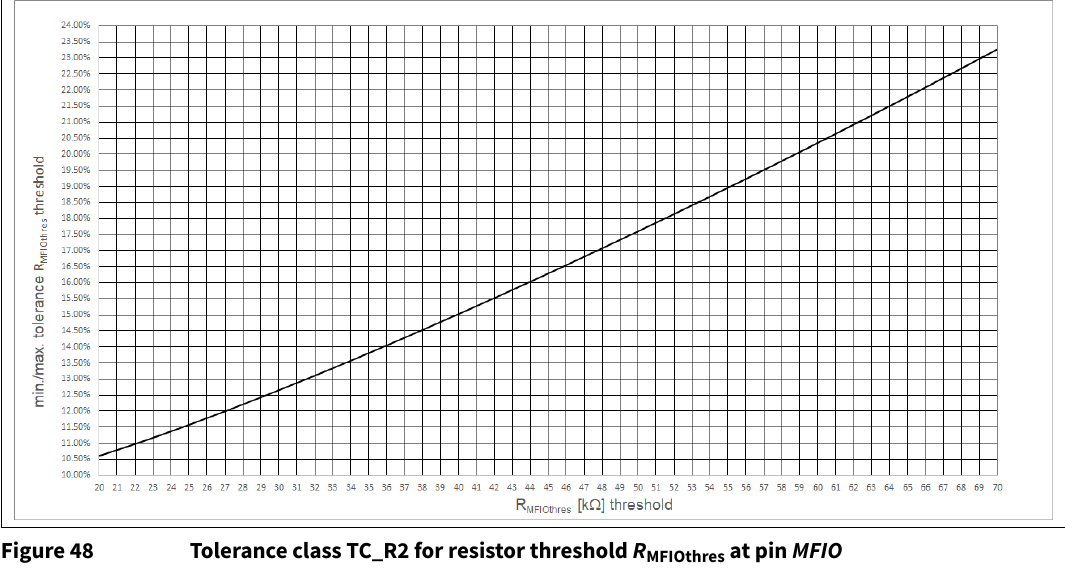
| RMFIOOTPrel | MFIO 外部过温保护释放电阻阈值 | 51.4 | kΩ | TC_R2 | — |
| NOTPevmax | 进入锁存模式前允许的外部 OTP 触发事件数 | 2 | — | — | — |
表 18 看门狗定时器:EVWDOG——看门狗未及时复位的反应,Auto-restart(自动重启),章节 3.4.10。
表 19 CRM 与 ZV-RVS 模式阈值
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| ISETRVS2CRM% | ZV-RVS 切换到 CRM 的电流设定点阈值,占标称设定点百分比 | 70 | % | — | 3.3.2.4 |
| ISETCRM2RVS% | CRM 切换到 ZV-RVS 的电流设定点阈值,占标称设定点百分比 | 50 | % | — | — |
| VZCDRVS2CRM | ZV-RVS 切换到 CRM 的 ZCD 脚阈值 | 0.81 | V | TC_V3a | — |
| VZCDCRM2RVS | CRM 切换到 ZV-RVS 的 ZCD 脚阈值 | 0.74 | V | TC_V3a | — |
表 20 频率抖动(Jitter)
| 符号 | 描述 | 值 | 单位 | 容差 | 章节 |
|---|---|---|---|---|---|
| VVSJitteren | VS 脚 Vin 抖动使能阈值 | 1.486 | V | TC_V1a | 3.3.5 |
| dJitterspread% | 频率抖动展宽,占开关频率百分比 | 10 | % | TC_T1 | — |
| tJitterstpdel | 下一抖动步的时间延时³⁶ | 1.3 | ms | TC_T1 | — |
表 21 其他(Others)——传播延迟补偿(PDC):tPDC——补偿 OCP1 峰值电流控制的总传播延迟周期,200 ns,无容差,章节 3.3.1.4。
表 22 可配置参数的容差等级(4.2)
可配置参数(电压/电流/时序/频率/温度)各自关联不同的容差范围,并按硬件外设归入相应容差等级(TC_xxx);定义事件、配置寄存器、数字量或常数的参数不分配容差范围。由典型值 Xtyp 推导最小/最大容差值的方法如下:
| 容差等级 | 描述 | 最小值 | 最大值 |
|---|---|---|---|
| TC_T1 | 时序参数 < 1215 ns⁴⁰ | ttyp×0.95 − 15.8 ns | ttyp×1.05 + 15.8 ns |
| TC_T1 | 时序参数 > 1215 ns⁴⁰ | ttyp×0.937 | ttyp×1.063 |
| TC_T1 | 频率参数 < 500 kHz⁴⁰ | Ftyp×0.937 | Ftyp×1.063 |
| TC_T2 | 基于待机时钟⁴¹的时序参数 | ttyp×0.90 | ttyp×1.12 |
| TC_T3 | 基于慢任务周期⁴²的时序参数(0.1 ms 整数倍) | ttyp×0.937 − 0.11 ms | ttyp×1.063 + 0.11 ms |
| TC_T4 | 基于甚慢任务周期⁴³的时序参数(5 ms 整数倍) | ttyp×0.937 − 5.5 ms | ttyp×1.063 + 5.5 ms |
| TC_V1a | VS 脚电压阈值 | (VVStyp×0.994) − 0.099 V | (VVStyp×1.006) + 0.099 V |
| TC_V1b | VS 脚电压阈值 | (VVStyp×0.994) − 0.040 V | (VVStyp×1.006) + 0.040 V |
| TC_V2 | CS 脚 OCP1 比较器电压阈值 | VCSOCP1typ − 0.034 V | VCSOCP1typ + 0.034 V |
| TC_V3a | ZCD 脚电压阈值 | (VZCDtyp×0.995) − 0.091 V | (VZCDtyp×1.005) + 0.091 V |
| TC_V3b | ZCD 脚电压阈值 | (VZCDtyp×0.995) − 0.024 V | (VZCDtyp×1.005) + 0.024 V |
| TC_V4 | FB 脚电压阈值 | (VFBtyp×0.984) − 0.084 V | (VFBtyp×1.016) + 0.084 V |
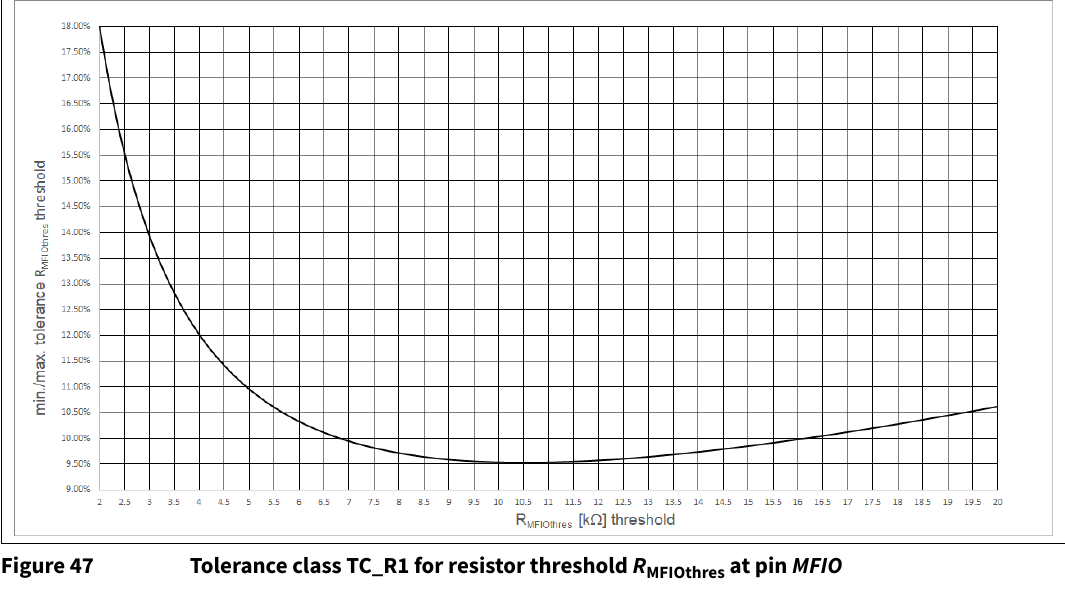
| TC_R1 | MFIO 脚电阻阈值范围 1 | 见图 47 | 见图 47 |
| TC_R2 | MFIO 脚电阻阈值范围 2 | 见图 48 | 见图 48 |
(⁴⁰ 基于主时钟 tMCLK = 15.8 ns(typ);⁴¹ tSTBCLK = 10 µs(typ);⁴² tSLWTASK = 0.1 ms(typ);⁴³ tVSLWTASK = 5 ms(typ)。)
7. 电气特性(原文第 5 章)
所有信号相对 GND 脚测量(HS 域信号 HSVCC/HSGD 相对 HSGND 测量);在不违反其他额定值的前提下,电压电平方为有效。
7.1 定义(5.1)
图 49 给出电压/电流参数的定义(+V/+I 为 DUT 引脚相对 GND 的正方向约定,含外部电阻 RPINext 情形)。「绝对最大额定值」下的数值不得超出。「工作条件」下的数值若有对应的显式绝对最大额定值,则允许被超出,但器件的相应功能不予保证。
7.2 绝对最大额定值(5.2,表 23,全表)
注意(原文 Attention):超过下列数值可能造成器件永久损坏。长时间处于绝对最大额定条件会影响器件可靠性。最大额定值为绝对额定值——仅超出其中一项即可能对集成电路造成不可逆损坏;这些值在生产测试中不予测试。同理,装配应用电路前,请确保将接到 VCC 与 HSVCC 脚的电容预先放电。
| 表 23 参数 | 符号 | Min | Max | 单位 | 备注 |
|---|---|---|---|---|---|
| HV 脚电压 | VHV | −0.3 | 600 | V | ⁴⁴ |
| HV 脚流入电流 | IHV | — | 10 | mA | ⁴⁴ |
| VCC 脚电压 | VVCC | −0.5 | 26 | V | ⁴⁴ |
| MFIO 脚电压 | VMFIO | −0.5 | 3.6 | V | ⁴⁴ |
| VS 脚电压 | VVS | −0.5 | 3.6 | V | ⁴⁴ |
| FB 脚电压 | VFB | −0.5 | 3.6 | V | ⁴⁴ |
| ZCD 脚电压 | VZCD | −0.5 | 3.6 | V | ⁴⁴ |
| ZCD 脚最大负向瞬态电压 | −VZCDN_TR | — | 1.5 | V | 脉冲 < 500 ns |
| ZCD 脚最大持续负向钳位电流 | −IZCDCLN_DC | — | 2.5 | mA | RMS |
| ZCD 脚最大瞬态负向钳位电流 | −IZCDCLN_TR | — | 10 | mA | 脉冲 < 500 ns |
| CS 脚电压 | VCS | −0.5 | 3.6 | V | ⁴⁴ |
| CS 脚最大负向瞬态电压 | −VCSN_TR | — | 3.0 | V | 脉冲 < 500 ns |
| CS 脚最大持续负向钳位电流 | −ICSCLN_DC | — | 2.5 | mA | RMS |
| CS 脚最大瞬态负向钳位电流 | −ICSCLN_TR | — | 10 | mA | 脉冲 < 500 ns |
| CS 脚最大持续正向钳位电流 | ICSCLP_DC | — | 2.5 | mA | RMS |
| CS 脚最大瞬态正向钳位电流 | ICSCLP_TR | — | 10 | mA | 脉冲 < 500 ns |
| LSGD 脚电压 | VLSGD | −0.5 | VVCC+0.3 | V | 受内部钳位限制 |
| HSGND 脚电压 | VHSGND | −650 | 650 | V | 相对 GND |
| HSVCC 脚电压 | VHSVCC | −0.5 | 26 | V | 相对 HSGND |
| HSGD 脚电压 | VHSGD | −0.5 | VHSVCC+0.3 | V | 相对 HSGND |
| 悬浮高侧域压摆率 | dVHS/dt | −50 | 50 | V/ns | — |
| 结工作温度 | TJ | −40 | 125 | ℃ | — |
| 存储温度 | TS | −55 | 150 | ℃ | — |
| 最大功耗 | PTOT | — | 0.63 | W | TA=50 ℃、TJ=125 ℃、RthJA=119 K/W |
| 焊接温度 | TSold | — | 260 | ℃ | ⁴⁵ 波峰焊 |
| ESD 能力 | VHBM | — | 1500 | V | ⁴⁶ 人体模型(HBM) |
| ESD 能力 | VCDM | — | 500 | V | ⁴⁷ 器件充电模型(CDM) |
| 闩感能力 | ILU | — | 150 | mA | ⁴⁸ 引脚电压按绝对最大额定值 |
(⁴⁴ 可作为 DC 值持续施加;⁴⁵ 按 JESD22-A111;⁴⁶ 按 ANSI/ESDA/JEDEC JS-001;⁴⁷ 按 JESD22-C101;⁴⁸ 按 JESD78,85 ℃(Class II)温度。)
7.3 封装特性(5.3,表 24)
| 参数 | 符号 | Min | Max | 单位 | 备注 |
|---|---|---|---|---|---|
| 结到环境热阻 | RthJA | — | 119 | K/W | PG-DSO-14,JEDEC 1s0p |
| HV 与 HSxxx 脚对 GND 相关脚的爬电距离 | DCR | 2.1 | — | mm | — |
7.4 工作范围(5.4,表 25,全表)
| 参数 | 符号 | Min | Max | 单位 | 备注 |
|---|---|---|---|---|---|
| 结工作温度 | TJ | −25 | 125 | ℃ | — |
| HV 脚电压 | VHV | −0.3 | 600 | V | — |
| VCC 脚外部电压 | VVCC | 11 | 24 | V | Max 值须计入内部功率损耗 |
| MFIO 脚电压 | VMFIO | −0.3 | 3.3 | V | — |
| FB 脚电压 | VFB | −0.3 | 3.3 | V | — |
| ZCD 脚电压 | VZCD | −0.3 | 3.3 | V | — |
| CS 脚电压 | VCS | −0.3 | 3.3 | V | — |
| LSGD 脚电压 | VLSGD | −0.3 | VVCC+0.3 | V | 内部钳位于 VLSGDhigh |
| LSGD 低态输出反向电流 | −ILSGDLREV | — | 100 | mA | ⁴⁹ 适用于 VLSGD < 0 V 且驱动器低态 |
| HSGD 脚电压 | VHSGD | −0.3 | VHSVCC+0.3 | V | 内部钳位于 VHSGDhigh |
| HSGD 低态输出反向电流 | −IHSGDLREV | — | 100 | mA | ⁴⁹ 适用于 VHSGD < 0 V 且驱动器低态 |
| HSVCC 脚电压 | VHSVCC | 10 | 24 | V | 相对 HSGND |
| HSGND 脚电压 | VHSGND | −0.3 | 600 | V | — |
| MFIO 脚 UART 波特率 | tBD | 10k | 115k | Bd | — |
(⁴⁹ 由设计保证。)
7.5 DC 电气特性(5.5,表 26~35,全表逐行)
条件:数值范围对应规定的供电电压与结温范围 TJ = −25~125 ℃;典型值为 TJ = 25 ℃ 的中位值。所有电压相对 GND/HSGND;除另有说明外假定 VVCC = 12 V、VHSVCC = 12 V。分组:HV(表 26)、VCC(表 27)、悬浮 HS 域(表 28)、LSGD(表 29)、VS(表 30)、CS(表 31)、FB(表 32)、MFIO(表 33)、ZCD(表 34)、中央控制功能(表 35)。
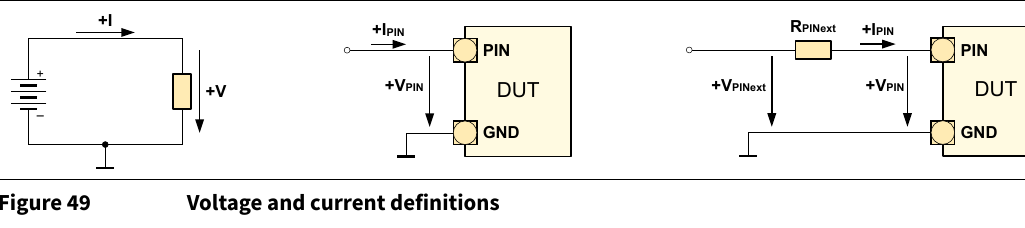
表 26 Pin HV
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| HV 峰值 VCC 充电电流能力 | IHVchargeVCC | 2.4 | 5.0 | 7.5 | mA | ⁵⁰ VVCC=1 V,VHV=30 V |
| HV 脚漏电流 | IHVLK | — | — | 10 | µA | VHV=600 V,HV 启动单元禁用 |
(⁵⁰ 应用中的最大峰值充电电流会受 HV 脚外接电阻限制。)
表 27 Pin VCC
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| VCC 开通阈值 | VVCCon | 19.0 | 20.5 | 22.0 | V | 上升斜率 |
| VCC 关断阈值 | VVCCoff | 7.98 | 8.40 | 8.82 | V | 下降斜率 |
| 睡眠模式中 HV 启动单元开通的 VCC 阈值 | VVCCslpHVon | 9.97 | 10.50 | 11.03 | V | 下降斜率 |
| VCC UVOFF 电流 | IVCCUVOFF | — | 20 | 40 | µA | VVCC < VVCCoff(min) − 0.3 V |
| VCC 工作电流 | IVCCop | — | 11.0 | 14.5 | mA | 不含栅驱动栅荷损耗;吸合相位期间 |
| VCC 突发模式省电相静态电流 | IVCCBMpsm0 | — | 0.7 | 3.4 | mA | 已进入突发模式;MFIO 与 FB 开路 |
| 同上(高温限) | IVCCBMpsm0 | — | — | 1.5 | mA | 同 IVCCBMpsm0 条件,TJ=85 ℃ |
| VCC bang-bang 模式静态电流 | IVCCBB | — | 0.32 | 0.58 | mA | 已进入保护模式;MFIO 与 FB 开路 |
表 28 悬浮 HS 域(Floating HS domain)
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| HSVCC 开通阈值 | VHSVCCon | 8.7 | 9.2 | 9.7 | V | 上升斜率 |
| HSVCC 关断阈值 | VHSVCCoff | 6.2 | 6.7 | 7.2 | V | 下降斜率 |
| HSVCC 空闲电流 | IHSVCCidle | — | 0.3 | 0.8 | mA | 不含栅驱动栅荷损耗,VHSVCC=14 V |
| HSGD 使能延时(HSVCC 超过 VHSVCCon(max) 后) | tHSGDendel | — | 2.3 | 4.1 | µs | VHSVCC=11 V |
| HSGD 高态电压 | VHSGDhigh | 10 | 11 | 12 | V | IHSGD=−20 mA |
| HSGD 高态电压(低压供电) | VHSGDhigh | 7 | — | — | V | IHSGD=−20 mA,VHSVCC=8 V |
| HSGD 主动关断电压 | VHSGDaSD | — | 25 | 200 | mV | IHSGD=20 mA,VHSVCC=5 V |
| HSGD 峰值拉电流 | −IHSGDpksrc | 130 | — | — | mA | — |
| HSGD 峰值灌电流 | IHSGDpksnk | 450 | — | — | mA | — |
表 29 Pin LSGD
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| LSGD 高态电压 | VLSGDhigh | 9.9 | 10.5 | 11.1 | V | ILSGD=−20 mA |
| LSGD 高态电压(低压供电) | VLSGDhigh | 7.5 | — | — | V | ILSGD=−20 mA,VVCC=8 V |
| LSGD 主动关断电压 | VLSGDaSD | — | — | 1.6 | V | ILSGD=5 mA,VVCC=5 V |
| LSGD 峰值拉电流 | −ILSGDpksrc | — | 360 | — | mA | — |
| LSGD 峰值灌电流 | ILSGDpksnk | 800 | — | — | mA | — |
表 30 Pin VS
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| VS 漏电流 | IVSlk | −0.2 | — | 0.2 | µA | 0 V < VVS < 2.9 V |
| VS 动态电压范围 | VVS | 0 | — | VREF | V | — |
| VS 吸合检测时间周期 | tVSBIdet | — | 5.2 | — | ms | 吸合相位 |
| VS 脚 Vin 慢掉电保护消隐时间 | tVSSBOPbl | 41.1 | 44.0 | 46.9 | ms | VVS < VVSSBOP |
表 31 Pin CS
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| CS 漏电流 | ICSlk | −10 | — | 10 | µA | 0 V < VCS < 2.8 V |
| CS OCP1 最大工作电流范围 | VCSOPmax | 405 | 437 | 469 | mV | — |
| CS OCP1 传播延迟 | tCSOCP1pd | 121 | 213 | 305 | ns | 输入信号斜率 dVCS/dt=150 mV/µs |
| CS OCP2 阈值 | VCSOCP2 | 550 | 600 | 650 | mV | — |
| CS OCP2 传播延迟 | tCSOCP2pd | 125 | 135 | 190 | ns | dVCS/dt=100 V/µs |
表 32 Pin FB
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| FB 开路输出电压 | VFBoc | 3.04 | 3.20 | 3.36 | V | — |
| FB 上拉电阻 | RFBpu | 24 | 30 | 36 | kΩ | — |
| FB 最小工作范围 | VFBOPmin | 0.309 | 0.400 | 0.491 | V | — |
| FB 阈值最大可用范围 | VFBOPmax | — | — | 2.428 | V | — |
| FB 突发唤醒/睡眠控制阈值 | VFBBMctrl | 1.48 | 1.60 | 1.72 | V | 突发模式活动相位 |
| FB 突发唤醒/睡眠控制阈值(睡眠相) | VFBBMctrl | 1.36 | 1.55 | 1.61 | V | 突发模式睡眠相位 |
| FB 突发唤醒延时 | tFBBMWKdel | — | 25 | 31 | µs | 突发模式,上升斜率 |
表 33 Pin MFIO
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| MFIO 开路输出电压 | VMFIOoc | — | VVREF | — | V | 活动相位 |
| MFIO 上拉电阻 | RMFIOpu | — | 11 | — | kΩ | 活动相位,对 OTP 电阻阈值 RMFIOOTPx 内部校准 |
| MFIO 输入电容 | CMFIOIN | — | — | 10 | pF | — |
| MFIO 逻辑 “0” 输入阈值 | VMFIOIL | — | — | 1.0 | V | — |
| MFIO 逻辑 “1” 输入阈值 | VMFIOIH | 2.0 | — | — | V | — |
| MFIO 逻辑 “0” 输出电压 | VMFIOOL | — | — | 0.8 | V | IMFIOOL=2 mA |
| MFIO 逻辑 “1” 输出电压 | VMFIOOH | 2.2 | — | — | V | IMFIOOH=−2 mA |
| MFIO 输出灌电流 | IMFIOOL | — | — | 2 | mA | — |
| MFIO 输出拉电流 | −IMFIOOH | — | — | 2 | mA | — |
| 输出上升时间(0→1) | tMFIOrise | — | — | 25 | ns | 20 pF 负载 |
| 输出下降时间(1→0) | tMFIOfall | — | — | 25 | ns | 20 pF 负载 |
表 34 Pin ZCD
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| ZCD 漏电流 | IZCDlk | −10 | — | 10 | µA | VZCD=0 V / 3.0 V |
| ZCD 漏电流(高温限) | IZCDlk | −1 | — | 1 | µA | TJ=85 ℃,VZCD=0 V / 3.0 V |
| ZCD Vout 过压保护阈值 | VZCDOVP | 1.511 | 1.600 | 1.632 | V | — |
| ZVD 脉冲长度判定电压阈值 | VZCDtZVSstup | 0.194 | 0.220 | 0.246 | V | 启动相位,上升斜率 |
| ZCD 过零检测阈值 | VZCDTHR | 15 | 40 | 70 | mV | 下降斜率 |
| ZCD 输入电压负钳位 | −VZCDCLN | 140 | 180 | 220 | mV | — |
表 35 中央控制功能(Central control functions)
| 参数 | 符号 | Min | Typ | Max | 单位 | 测试条件 |
|---|---|---|---|---|---|---|
| VDDP 电源 | VVDDP | 3.04 | 3.20 | 3.36 | V | — |
| VREF 基准电压 | VVREF | 2.391 | 2.428 | 2.465 | V | — |
| 主时钟振荡周期时基 | tMCLK | 15.0 | 15.8 | 16.6 | ns | — |
| 待机时钟振荡周期时基 | tSTBCLK | 9.0 | 10.0 | 11.2 | µs | — |
| 慢任务周期时基 | tSLWTASK | 93 | 100 | 107 | µs | — |
| 甚慢任务周期时基 | tVSLWTASK | 4.68 | 5.00 | 5.32 | ms | — |
| 采样时间周期 | tsample | 93 | 100 | 107 | µs | — |
| 自动重启模式重启步时基 | tARMbase | 270 | 300 | 336 | ms | 可配置自动重启时间 tARMslp 的基准 |
| 激活后(VCC 开通)硬件初始化时间 | tHWini | — | 3.2 | — | ms | UVOFF 后 VVCC > VVCCon |
| 初始启动条件检查时间 | tstupcheck | 1.80 | — | 2.13 | ms | VVCC > VVCCon 后启动 |
| CRM 中 HS 导通时间控制的最大变化限制 | ΔtHSonmaxCRM | 75 | 80 | 85 | ns | CRM 运行,tHSon 不受 VCSSET 限制 |
8. 封装尺寸(原文第 6 章)
全部封装、包装种类等信息见英飞凌网页 “Products: http://www.infineon.com/products”。PG-DSO-14 外形图(Outline,图 50)与焊盘图(Footprint,图 51):焊盘尺寸 e = 1.27、A = 5.69、L = 1.31、B = 0.65(mm)。
9. 版本历史(Revision History)
- R1.0(2020-10-30):正式版规格书发布。
- R1.1(2021-01-21):更正表 15 中 VZCDUVP 默认值;表 34 增加 IZCDlk 规范;更正表 34 VZCDtZVSstup 容差;更正表 22 中 TC_V3a 与 TC_V3b。
- R1.2(2021-06-10):表 1 编辑性更正;§3.3.2 “mode transmission” 改为 “mode transition”;更正图 19 参数名;更正表 5 N 默认值、表 6 VZCDnom/tTRANSnom 默认值、表 7 tLS2ZCDnom/tLS2ZCDmin 默认值与 tLS2ZCDmin 描述及容差等级、表 8 tZCDrefilRVS/tZCDfefilRVS 描述、表 9 NRVSvalmax 默认值、表 10 ISETBMen%/ISETBMex%/VFBBMfastex 默认值、表 11 NHBcyclemax 默认值、表 13 VVSFBOP 默认值、表 14 tstartto 容差等级、表 16 tOCP1lev1bl/tOCP1lev2bl/tOCP1maxbl 容差等级、表 19 ISETRVS2CRM%/ISETCRM2RVS% 默认值、表 20 dJitterspread% 默认值、表 21 tPDC 默认值、表 29 −ILSGDpksrc、表 30 tVSSBOPbl;更正表 22 TC_T1/TC_T2 并新增 TC_T3/TC_T4;更新表 35 中 tSLWTASK/tVSLWTASK/tsample/tstupcheck 并删除与表 7 tHSleb 重复的可配置参数 tHSonmin(参见勘误表 ES_2105_PL21_2105_051535)。
10. 全部插图清单(图 1~51,图号+标题翻译)
- 图 1 典型应用(Typical Application)|图 2 引脚配置|图 3 框图
- 图 4 混合反激功率级|图 5 混合反激储能分配及开关频率对输入电压的依赖
- 图 6 CRM 中混合反激变换器的运行相位|图 7 混合反激变换器信号波形
- 图 8 低 Vout 且 LS 导通时间固定时的体二极管交叉导通(原题 “condunction” 为原文笔误)
- 图 9 工作于 ZV-RVS 模式的混合反激|图 10 ZV-RVS 模式运行时 LrCr 谐振腔与 IMAG 电流
- 图 11 VCC 电容充电控制|图 12 典型启动时序
- 图 13 由吸合/掉电保护触发的 bang-bang 模式|图 14 吸合相位中的 bang-bang 模式运行
- 图 15 保护模式中的 bang-bang 模式|图 16 自动重启模式运行
- 图 17 突发模式运行|图 18 混合反激控制结构
- 图 19 由低侧栅驱动器控制的负向磁化|图 20 IMAGneg 的 Vin 前馈补偿|图 21 tTRANS 的 Vout 补偿
- 图 22 利用 LAUX 的过零检测确保 ZVS 运行|图 23 从反馈输入到峰值电流设定的控制路径
- 图 24 FB 脚反馈电压的控制律|图 25 可配置内部电流设定点 ISETxxx% 及其与 VFB 的关系
- 图 26 IMAGpos 峰值电流控制的传播延迟补偿|图 27 CRM 运行的半桥时序|图 28 tLS2ZCD 的自适应目标时间段
- 图 29 ZV-RVS 模式运行的半桥时序|图 30 用于调节 twaitgap 的谷底跳过控制|图 31 CRM 与 ZV-RVS 模式间的切换
- 图 32 tZVS 随 VZCD 自适应|图 33 启动相位的 VZCDtarget 控制|图 34 启动时序(流程图)
- 图 35 突发模式控制框图|图 36 突发模式运行中的脉冲串模式
- 图 37 平均电流设定点计算用的突发模式时序|图 38 预充电脉冲模式
- 图 39 突发模式退出流程图|图 40 从突发模式到连续模式运行的控制律切换(原题 “switch-switch over” 为原文重复笔误)
- 图 41 频率抖动的 IMAG 调制|图 42 半桥栅极驱动器
- 图 43 输入电压 Vin 保护|图 44 过流保护总览
- 图 45(原文无图题;按上下文为经 LAUX/ZCD 的 Vout 过压/欠压/短路保护示意)|图 46(原文无图题;按上下文为 MFIO 内部上拉偏置 NTC 的 OTP 触发/释放示意)
- 图 47 容差等级 TC_R1(MFIO 脚电阻阈值 RMFIOthres)|图 48 容差等级 TC_R2(MFIO 脚电阻阈值 RMFIOthres)
- 图 49 电压与电流定义|图 50 外形图(Outline)|图 51 焊盘图(Footprint)
译注:本规格书无独立的“典型特性曲线”章节(不同于 NCP1342 等模拟 QR 控制器的图 27~56 温漂曲线族);参数随温度/工艺的偏差信息以容差等级(表 22)与图 47/48(MFIO 电阻阈值容差曲线)形式给出。
译者附注
- PDF 字形提取(系统性):分数/系数被压扁——式 3/5/8/40 中 “12”=½、式 10/17/22/23/26 中 “N2”=N/2、式 35 中 “13”=1/3、式 37/47 中分式被拆行;译文已按 ½、N/2、1/3 还原。Ω、µ、k 等单位符号提取完好,未见 µ→m、Ω→W 类替换。表 23 中 VHSGD 上限 “VHSVCC+0.3” 被拆行为 “0␣.3”,按 VHSVCC+0.3 V 录入。
- 式 1:“D × Nin × Lm/(Lm+Lr)” 中 “Nin” 疑为 Vin 提取错位、匝比 N 是否在分母无法从提取文本确认(详见该处译注);式 23 印作 ISET = (N/2)·Iout,与式 5+24 及式 17 的自洽推导(ISET = (2/N)·Iout)矛盾;式 10/22/26 中 IMAGneg 的系数口径与式 5 不一致(详见 §5.3.1.3 译注)——均建议以式 5 物理定义与式 15/17/18 的可验证关系为准。
- 原文内部不一致/笔误清单:§3.2 章节列表把「吸合相位 bang-bang」指向 3.2.1(实为 3.2.2);§3.4.3 标题括号作 “(UVOFF)”(应为 HSUVOFF);式 28 tPDCOPC1 / 式 29 tPDCOCP1 / 表 21 tPDC 三种拼法;§3.3.3 VZVDtarget 与 VZCDtarget、图 18 VZVDTHR 与表 34 VZCDTHR 拼写不一(以表 34 为准);表 23 标题 “rantings”(ratings 之误);图 8 “condunction”、图 40 “switch-switch over”、§3.3.2.2 “Figure 29)” 多括号;图 45/46 原文未印图题;表 16 脚注 39/36 编号混用(tOCP1lev1bl 基于 tVSLWTASK,tOCP1lev2bl/tOCP1maxbl 基于 tSLWTASK,按原文照录)。
- 本 IC 的关键差异点(相对传统反激/QR 控制器):退磁期负预磁化 IMAGneg 由 tLSon 时序控制并按 Vin/Vout 前馈补偿,是半桥 ZVS 的充要条件管理手段;输出电流控制律(式 5/13/15)使 Iout 与 Vin、Vout 解耦;突发进入/退出基于输出电流估算而非仅 FB 电压;OCP1 三级(lev1 125%/lev2 140%/max 160%,默认值)+ 固定 OCP2(600 mV typ,LEB 内不消隐,默认锁存)。
- 全部可配置参数的出厂默认值见表 5~21;修改后各阈值的 min/max 须按表 22 容差等级由 typ 推导,勿直接沿用默认容差。
上一级:XDPS2201