UC3842 — 02 内部框图与工作原理
依据:TI SLUS223H §7 详细描述(图 7-1 框图、图 7-3/7-4 内部电路、§7.3 特性描述、§7.4 功能模式),式 (1)~(8) 编号照录。框图/电路图均为手册原版翻拍。标注「本库推导」的推导过程为手册之外的工程展开,可复算验证。
本篇总结
- 全芯片行为可归结为要点:“时钟把开关打开,电流把开关关上”——振荡器决定每拍起点(置位锁存器),初级电流斜坡触及误差电压即提前结束导通(复位锁存器)。电压外环只负责告诉内环“这条电流斜坡允许多高”。
- 电流模式对输入电压的前馈是结构自带、无需额外代价的:导通时间 ton = LP×ΔI/VIN,输入升高斜坡变陡、更早触及阈值,占空比一拍之内自动收窄——不等电压外环反应。这就是 DS 特性表“Automatic Feedforward Compensation”的物理含义。
- D>50% 的 CCM 反激必须斜坡补偿:扰动逐周期按 |m2−Se|/(m1+Se) 的比例交替翻转放大(次谐波振荡,本库按式推导并代入官方实例数字验证);TI 的 QP=1 准则给出 Se=44.7 mV/µs,恰在“死拍补偿”(m2/2=31.5)与“完全补偿”(m2=63)之间——补偿深度有明确依据,并非无规律可循。
- 逐周期限流是电流模式的结构性附带功能:ISENSE 阈值钳位 1.0 V 与 COMP 无关,环路坏掉也炸不了管(但注意斜坡补偿注入会压低有效限流点,见 §4.3)。
- PWM 锁存器“复位优先”同时带来两项保证:双脉冲抑制(一拍最多一个脉冲)与确定的最小关断时间——这是电流模式能稳定运行、多管拓扑不直通的硬件保证。
- COMP<约 1.4~1.8 V → 阈值归零(图 6-2 实测曲线),这是“拉地关断”的机理;内部精确算式手册未公布,工程近似 VTH ≈ (VCOMP−1.7 V)/3(25 ℃,读自图 6-2)。
- UVLO 的 6 V 迟滞 + 0.5 mA 启动电流是一对孪生设计:没有宽迟滞,高阻启动电阻维持不了 11 mA 的工作电流;没有低启动电流,迟滞窗口里存的能量也不够。
1. Overview:为什么 1984 年要发明这颗芯片
动机先行:在 UC3842 之前,开关电源用电压模式控制——误差电压与锯齿波比较定脉宽。两个控制法的本质差异一张表看清:
| 维度 | 电压模式 | 峰值电流模式(UC3842) |
|---|---|---|
| 控制变量 | 占空比(误差 vs 人工锯齿) | 电感电流峰值(误差 vs 电流斜坡) |
| 输入扰动响应 | 等输出误差积累,毫秒级 | 一拍内前馈修正(§4.2) |
| 逐周期限流 | 做不到(要外加保护电路) | 结构自带(1 V 阈值钳位) |
| 环路补偿 | 单极点系统但要补输入增益变化 | 电流环降阶为一阶,电压环好补 |
| 固有缺陷 | — | D>50% 次谐波振荡(§4.3)、对噪声敏感 |
三个痛点各得一个结构级解法:① 电流内环天然对输入前馈;② 限流=比较器阈值钳位,逐周期、硬件速度;③ 逐周期控制电流峰值,磁通失衡可被逐拍纠偏(配合 3844/45 的 50% 钳位)。代价也有:D>50% 需斜坡补偿、对噪声敏感(电流信号本来就不大)——这两条手册都给了硬件对策。
为什么 40 年经久不衰(本库归纳,业界共识):
- 架构正确:PCM 框架(时钟置位+电流复位+锁存)至今仍是绝大多数隔离电源控制器的骨架,学它=学通用框架,知识长期适用;
- 分档即生态:UVLO 两档(16/10 V 与 8.4/7.6 V)×占空比两档(100% 与 50%)= 四个型号覆盖离线/DC-DC×反激正激/推挽的全部组合,同一套设计流程复用四次——后来者(UCC3802、UC3845A)全部保持这个分档与管脚;
- 管脚兼容的众多克隆型号:8 脚 SOIC/DIP 的 pin-out 成为事实标准,onsemi/ST/Fairchild KA3842/国产 clone 全部 pin-to-pin——供应链风险被“第二三四五六货源”消解,采购来源不致受限;
- 失效模式已被充分掌握:40 年的海量装机让每个陷阱都有文献、有公式、有修法(04 篇十陷阱即沉淀)——新器件省的是芯片成本,付出的是学习成本,保守行业(工业/医疗/军工)因此长期选用成熟芯片。
2. 功能框图文字走读(按信号流)
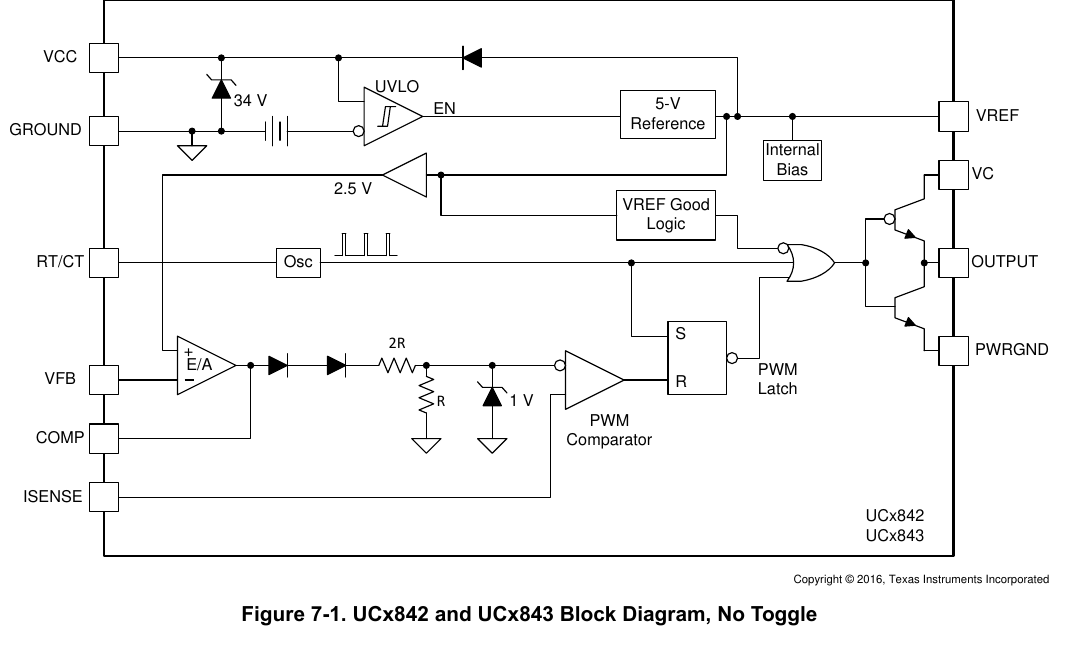
按上电顺序和控制信号流各走一遍:
上电链路(自下而上,五级依次衔接):
- VCC 上升(启动电阻给 CVCC 充电);
- UVLO 比较器在 16 V(typ)放行——框图中央的“ON/OFF Command”同时完成三件事:关断 5 kΩ 的 VREF 下拉、给内部偏置上电、解除输出封锁;
- 5 V 带隙基准建立(µs 级);
- “VREF Good” 逻辑放行 2.5 V 基准与 EA;
- 振荡器起振、比较器使能。放行之前:VREF 脚被内部 5 kΩ 拉地、OUTPUT 高阻(仅微小灌电流)、整机 <1 mA。上电顺序是硬件强制的——基准没好之前时钟和驱动绝不动作,这不是软件约定。
控制链路(自外而内,三层比较关系):
- 外环:VFB(反相输入)vs 内部 2.5 V → EA(90 dB)→ COMP——“输出差多少”;
- 折算:COMP → 两管压降(约 1.4 V)→ R:2R 分压 + 1 V 基准 → 比较器反相侧——“允许的电流阈值”;
- 内环:ISENSE → 3 倍放大 → 比较器同相侧 vs 上述阈值——“电流到了吗”;
- 执行:比较器输出 → PWM 锁存器复位端(复位优先)→ 图腾柱。
时序链路:振荡器(RRT/CCT)→ 时钟脉冲(放电段结束沿)→ 锁存器置位端 → 图腾柱输出。3844/45 在振荡器与锁存器之间插 T 触发器,隔周期放行。
五个模块各司其职:UVLO 控制准入、振荡器提供时钟、误差放大器设定目标、PWM 比较器终止导通、锁存器保证一拍一脉冲。
3. 功能模块详解(对照 TI §7.3 编号)
3.1 欠压锁定 UVLO(DS §7.3.5)
- 输入:VCC 电压。内部动作:双阈值比较器 + 迟滞;UVLO 期间输出级偏置到高阻态、VREF 经 5 kΩ 拉地。输出/阈值:UCx842/844 开 16 V / 关 10 V(typ);UCx843/845 开 8.4 V / 关 7.6 V。
- 为什么两档阈值:离线启动靠 100 kΩ 级高阻电阻从母线取电,电源“内阻”极大,必须宽迟滞(6 V)给 CVCC 积累能量;DC-DC 输入已稳压,VCC 可低阻抗直供,窄迟滞(0.8 V)即可,且 8.4 V 阈值适配 12 V 母线。
- 打嗝重启是 UVLO 的隐藏功能(本库展开):输出短路等故障使环路要求大电流 → CVCC 被工作电流(11 mA 级)放空 → 跌破 10 V → UVLO 关断、回到 0.5 mA 待机 → RSTART 慢慢再充 → 再开。整个“打嗝”循环不需要任何外部电路——低占空比的平均输入功率让故障态器件不超温。这是离线电源“短路自保护”最经典的无源实现,也是检修时“打嗝≠启动电阻坏”的机理依据。
- 能量核算(本库推导):过阈值瞬间芯片电流从 0.5 mA 跳到 11 mA(typ)+驱动电流。CVCC=120 µF 时从 16 V 掉到 10 V 可维持 120 µF×6 V/16 mA ≈ 45 ms——软启动和辅助绕组接管必须在这 45 ms 内完成,这是启动电路设计的全部约束来源。
3.2 振荡器(DS §7.3.6,式 1/7/8)
- 输入:RRT(VREF→RT/CT)设定充电电流,CCT(RT/CT→GND)积累电压。内部动作:CCT 充到内部上门坎(约 2.7 V,手册给出)后恒流放电(典型 6 mA,图 6-1 曲线 7.4~9.2 mA),放电期间时钟信号封锁输出为低。输出:fOSC = 1.72/(RRT×CCT),锯齿幅度 1.7 Vpp,死区 = 放电时间。
- 死区与最大占空比:DS 建议死区 ≤ 振荡周期的 15%,DMAX = 1 − tDT×fOSC(式 7,42/43 档);44/45 档再被 T 触发器钳到 50%(式 8)。本库交叉验证:CCT=1 nF 查图 6-9 得死区≈0.65 µs,110 kHz 时 DMAX=92.8%,与电气表 min 92% 互洽。
- 死区的两难与选择(本库展开):死区由 CCT 与内部放电电流共同决定——CCT 加大抗扰强但死区线性变长(图 6-9:1 nF→0.65 µs、3.3 nF→~1.5 µs、10 nF→~3 µs),占用可用占空比。15% 上限的用意:死区再大,CCM 反激的可用 D 被压到极限以下(15% 死区 @110 kHz → DMAX=85%),低压满载就进不了稳定工作点。110 kHz 的最佳工作区:1~3.3 nF 死区占 7~17%——官方实例取 1 nF(7.2%)配 DMAX 需求 92.8%>0.627×…… 工作点 D=0.627 留足余量。
- 为什么 RRT≥5 kΩ:RRT 兼任内部电路偏置,太小则内外阻抗比例失衡,频率随温度/工艺漂移(DS 明示的少数“机理外泄”处)。
- 为什么 CCT≥1000 pF:高占空比时 RT/CT 电压正上升接近 2.7 V 上门坎,功率管关断尖峰耦合进来会提前翻转振荡器(抖频)。CT 加大抗扰强,代价是死区变长——典型设计 1~3.3 nF。
- 同步(DS §7.3.7):CCT 经小电阻接地(图 7-9 标 24 Ω),该电阻为同步脉冲输入端;自由频率设为同步流的约 80%,0.5 V 以上脉冲将 CCT 电压抬过上门坎。保留本地斜坡,斜坡补偿不受影响。
- 选值工作流(DS §8.2.3 口径):先选 CCT(1~3.3 nF,兼顾抗扰与死区),再查图 6-10 的 RRT-f 曲线或按式 (1) 反算 RRT——反过来先定 RRT 会发现死区不合适又得重选。这也是 03 篇第 9 步“先 CT 后 RT”的由来。
3.3 误差放大器(DS §7.3.4,图 7-4)
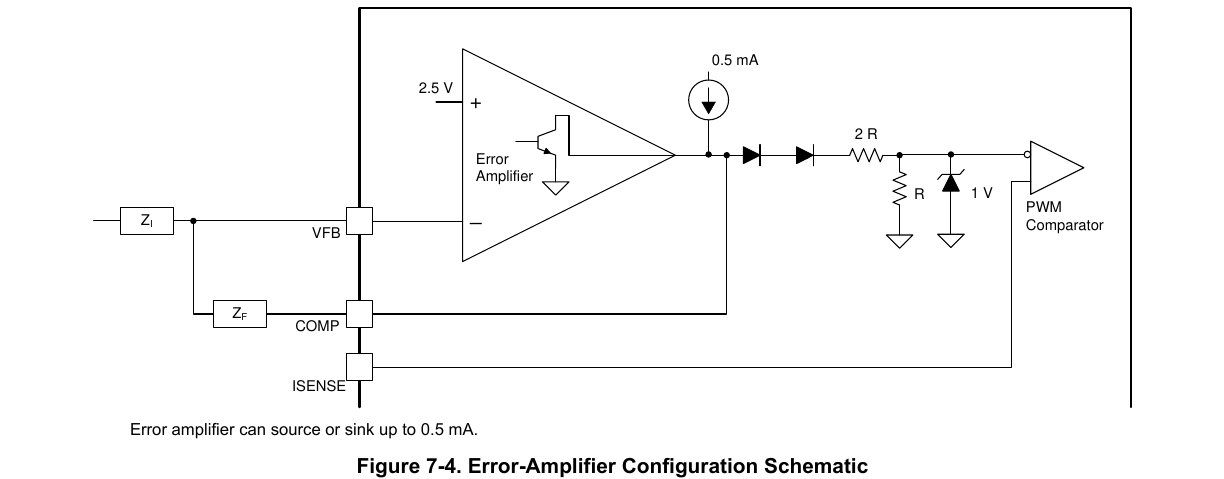
- 输入:VFB(反相)与内部 2.5 V(同相,微调基准)。内部动作:90 dB 开环增益放大误差;输出为集电极开路 + 0.5 mA 电流源。输出:COMP,可源 −0.8 mA typ / 可灌 6 mA typ,VOH≈6 V、VOL≈0.7 V。
- 为什么“灌强拉弱”:这是个精心安排的不对称。次级光耦方案里,光耦三极管只需要“往下拉”COMP 对抗 0.8 mA 源电流——光耦不必出大电流就能收窄占空比,CTR 余量压力小;而 COMP 上拉靠内部电流源慢慢充,环路不会过冲。同时开集结构允许外部把 COMP 硬拉到地(EA 内部限流不受伤)——关断口由此结构附带提供。
- 精度核算:隔离方案中 EA 只是中间级(输出精度由次级 TL431 决定);初级侧调节时 2.5 V 门坎 ±3.2%(384x)直接乘进输出精度——这是“隔离用 TL431、非隔离才信 EA”的分界线。
- COMP→阈值的传递:图 7-4 显示 COMP 经约两个二极管压降、R:2R 分压并叠加 1 V 基准后进比较器;内部阻值手册未公布。工程读法用实测曲线(下一节)。
3.4 电流检测比较器(DS §7.3.3,图 7-3,图 6-2)
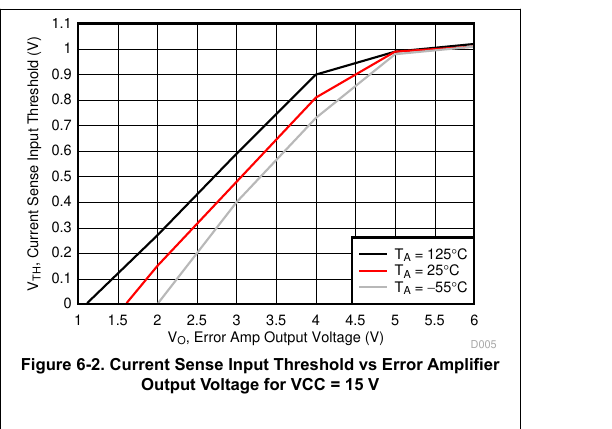
- 输入:ISENSE 引脚电压(RCS 采样),内部 3 倍放大(2.85~3.15)。内部动作:与 COMP 折算阈值比较,越限→复位锁存器。输出/阈值:引脚阈值随 COMP 单调上升,上限钳位 1.0 V(0.9~1.1 V,VCOMP=5 V);VCOMP 降到约 1.8 V(25 ℃)以下阈值归零。
- 工程近似(本库读图):25 ℃ 曲线在 1.8~4.8 V 区间近似线性,平均斜率约 0.33 V/V,即 VTH ≈ (VCOMP − 1.7 V)/3(VCOMP≥1.7 V 有效,上限 1.0 V 钳位)。内部精确算式未公布(待核实),此近似覆盖从零占空比到满限流的全行程,做环路增益估算够用。
- COMP 电平 ↔ 芯片状态速查(本库按图 6-2 + §7.3.8 整理):
| COMP 电平 | 对应状态 | 现场判读 |
|---|---|---|
| <≈1.4 V(两管压降下) | 关断命令区:阈值归零,零占空比 | 光耦拉死/外部关断/保护在身 |
| ≈1.4~1.8 V | 阈值刚从零回升,极窄脉冲 | 空载、极轻载(DCM 小占空比) |
| ≈2.5~4 V | 正常调节区(阈值 0.3~0.8 V) | 环路工作的主要区间 |
| ≈5 V(升至 VOH≈6 V 前) | 电流指令满程,限流钳位接管 | 环路指令无法再提升:过载或限流点太低(01 篇 Q1) |
这张表是现场检修最实用的判读依据:示波器看一眼 COMP 直流电平,就能区分“环路在调节”与“环路已到上限”。
- 噪声与延迟:ISENSE 偏置 −2 µA;前沿尖峰须 RCSF/CCSF 滤波(时间常数 ≪ 最小导通脉宽,DS §8.3);从越限到栅极关断 150 ns typ / 300 ns max——高峰值电流设计的限流过冲核算 = 电流斜率 × (延迟+滤波极点)。
- 温度族的读法(图 6-2 三条曲线的工程含义):125 ℃ 曲线阈值起点最低(约 1.0 V COMP 等效即出非零阈值)、−55 ℃ 起点最高(约 2.0 V)——同一 COMP 电平下热机比冷机电流阈值高/低会移动最多 0.2~0.3 V 的 ISENSE 等效值(读图估计)。限流点做温度循环验收的理由正在于此(04 篇陷阱 10)。
- 电压模式改造:往 ISENSE 注入 CCT 锯齿波(图 7-13 给了三极管斜坡电路),比较对象从“真电流”变成“人工锯齿”——这颗电流模式芯片可整体跑电压模式(DS §7.3.11)。环路补偿按电压模式来,但因 EA 是低输出电阻型而非跨导型,细节有差。
3.5 PWM 锁存器(DS 特性表“双脉冲抑制”)
- 输入:时钟(置位)、比较器输出(复位)。内部动作:S/R 锁存器,复位优先。输出:一拍一脉冲。
- 为什么复位优先:① 比较器复位后,ISENSE 上的噪声/振铃若再次抖动比较器,没有复位优先就会重开一个脉冲 → 同周期双脉冲 → 电流失控上升;② 时钟置位与比较器复位同时到达时“关断赢”,保证每个开关周期都有一段确定的关断时间——单管拓扑给磁复位留时间,多管拓扑不直通。
- 推挽/多管应用说明(业界经验,手册未展开):UC3842 是单路输出,直接推挽需外加分相触发器与两路驱动(或选双路输出的 UC3846/UC3825 类);3844/45 的 50% 钳位 + 外部分相是老派做法。单路输出正是 8 脚成本结构的取舍。
3.6 输出级(DS §7.3.1.6)
- 输入:锁存器 Q 端。内部动作:双极图腾柱。输出:±1 A 峰值 / 200 mA 平均,UVLO 期间主动拉低(高阻 + 微小灌流)。
- 为什么强调“关断时保持低电平”:UVLO/故障期间若栅极悬空或为高,MOSFET 在 VCC 未稳时半导通烧管。主动拉低 + 栅源泄放电阻(业界 10 kΩ)双保险。
- 边沿与频率:25 ns typ 边沿在 1 nF 栅电容上对应约 2.5 A 瞬时充电流——±1 A 峰值意味着实际驱动一个 Qg=45 nC 的管子在 110 kHz 余量充足(45 nC×110 kHz=5 mA 平均),瓶颈是平均电流 200 mA 与双极边沿在更高频段的开损。
3.7 扩展功能速览(DS §7.3.8/§7.3.10/§7.3.12)
- 关断技术:ISENSE 抬过 1 V 或 COMP 拉到地以上两管压降以下 → 比较器输出高 → 复位优先 → 输出保持低直到下一个时钟(条件撤除后也最多延迟一拍恢复)。外部 SCR 可做锁存关断:拉死 COMP 或 ISENSE,循环 VCC 低于 UVLO 下阈值即可复位(基准掉电 SCR 才能复位——这是“为什么锁死保护要断电重启”的硬件根源)。
- 外部软启动:VREF→RSS→CSS,节点经三极管抬 COMP;上电 COMP 随 CSS 缓慢上升,占空比从零渐宽(图 7-12)。芯片无内置软启动——1984 年的 pin 预算给了电流环。
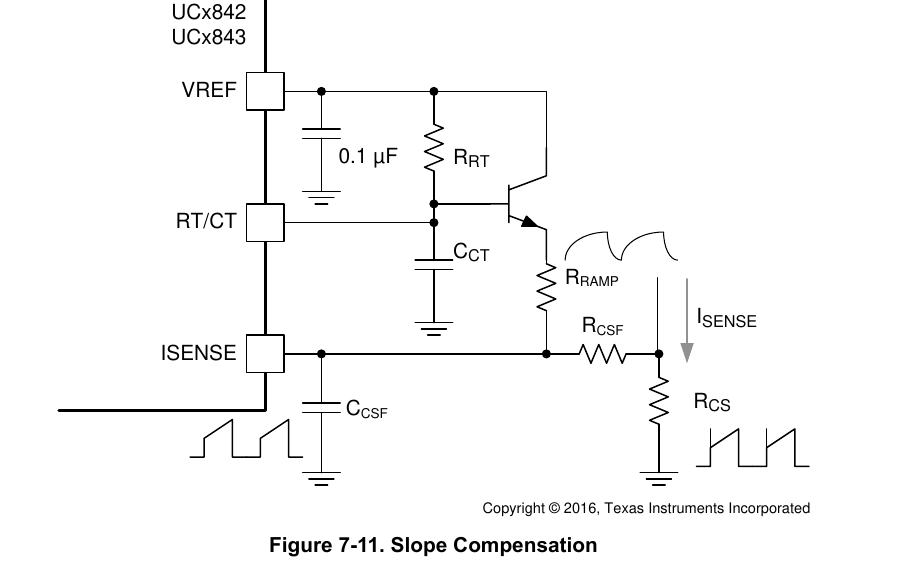
- 斜坡补偿:见 §4.3 与图 7-11(
img/fig7-11_斜坡补偿.png引用于 03 篇)。
3.8 COMP 的三种接法:一个引脚三种系统架构(本库归纳)
COMP 的开集+电流源结构在系统层面给出三种标准接法,环路的精度与复杂度由接法决定:
| 接法 | 信号链 | 环路里 EA 的角色 | 精度决定者 | 适用 |
|---|---|---|---|---|
| 初级侧调节 | 输出分压→VFB;II 型网络接 VFB-COMP | 主误差放大器 | 内部 2.5 V 门坎(±3.2%) | 非隔离、成本低 |
| 光耦直接驱动 | 光耦集电极接 COMP,VFB 接地 | 被旁路:被强制高态源出 0.8 mA,光耦对抗它控制 COMP | 次级 TL431 基准 | 隔离、次级调节(DS §7.3.4 口径) |
| 混合(官方实例) | TL431 做误差放大,光耦传误差,EA 级只提供增益 2 与补偿极点 | 中间增益级 | TL431 | 隔离+精确+可补偿 |
为什么 VFB 必须接地(易错点):不接地时 EA 会按“2.5 V 门坎”自行把 COMP 往高推,与光耦往下拉形成对抗——环路线性度被破坏,实测表现为占空比对负载的响应迟钝且非线性。接地后 EA 同相/反相同为虚地关系,COMP 完全由光耦电流决定(经 RCOMPp/CCOMPp 网络定增益与极点,见 03 篇)。
4. 控制律展开推导(本库推导,代入官方实例数字)
官方实例参数(与 03 篇一致):LP=1.5 mH,RCS=0.75 Ω,fSW=110 kHz,VBULK=75~375 V,NPS=10,VOUT+VF=12.6 V。
4.1 占空比公式:电流模式的“控制律”
导通期初级电流以斜率 m1 = VIN/LP 上升,采样电压以 m1×RCS 上升。触及阈值条件(忽略滤波与斜坡补偿的稳态影响):
VIN/LP × ton × RCS = VTH        (VTH = ISENSE 引脚阈值,由 COMP 决定)
⇒ ton = VTH × LP / (RCS × VIN)
⇒ D   = VTH × LP × fSW / (RCS × VIN)
代入:满限流 VTH=1.0 V、VBULK=75 V → D = 1.0×1.5e-3×110e3/(0.75×75) = 2.93(>1,说明限流钳位下低压满载时电流指令已被 COMP 推到上限,实际工作点 D=0.627 对应 VTH = 0.627×75×0.75/(1.5e-3×110e3) = 0.214 V——注意这是斜坡补偿后信号平衡点的等效值,见 §4.3,COMP 折算阈值约 0.9 V 量级被注入斜坡“占用”了相当部分)。这个式子的价值在下一节。
读式三则:① D∝1/VIN 的比例关系是下一节前馈的全部来源;② 分子里的 VTH 是“可编程量”——它由 COMP 控制,这正是电压外环的执行入口;③ 公式不区分 CCM/DCM:DCM 时谷值恒为 0,CCM 时触及阈值的条件不变(峰值被钳住的是峰值),差别只在谷值由能量平衡决定。
4.2 输入前馈:为什么一拍修正
从上式直接读:D ∝ VTH/VIN。输入电压阶跃时,若 VTH(即 COMP)不动:
- VBULK 75 V → 375 V(×5),同一 VTH 下 D 自动 ÷5:ton 从 5.7 µs 收到 1.14 µs(本库按 ΔI=0.285 A 复算:75 V 时斜率 0.05 A/µs 上升 5.7 µs,375 V 时斜率 0.25 A/µs 上升 1.14 µs)。
- 物理图像:内环控制的量是电流峰值,而“每周期送入磁芯的伏秒”自动随 VIN 调整。电压外环只需要慢慢修“峰值该多高”的残差,不用管“输入变没变”。
- 对比电压模式:同样的输入阶跃要先在输出上造成误差、再被慢速电压环察觉,毫秒级才收住;电流模式一拍(9 µs)内完成电流侧修正。这就是“音频敏感度低、输入纹波抑制好”的量化来源,也是离线反激在 100/120 Hz 母线纹波下输出纹波小的一个原因。
4.3 次谐波振荡与斜坡补偿深度(推导 + 官方数字验证)
机理推导:设某周期起点电流扰动 δI0。导通期斜率 m1(信号侧含注入斜坡,见下),触及阈值的时刻提前/推迟 δt = −δI0/(m1+Se)(Se 为注入 ISENSE 节点的补偿斜坡斜率,把指令变成“下坡线”等效于斜坡加法)。周期末扰动(本库按触及阈值-放电两段推导):
δI1/δI0 = (Se − m2)/(m1 + Se) = −(m2 − Se)/(m1 + Se)
其中 m2 为放电斜率折算到采样侧。无补偿(Se=0)时 |δI1/δI0| = m2/m1 = D/(1−D)——D>50% 即 |比值|>1,扰动逐拍交替放大,表现为奇偶周期占空比一宽一窄的次谐波振荡,纹波激增、最坏时限制功率能力。
为什么 DCM 天然免疫(本库展开):DCM 里每拍电流从零开始、由时钟清零重建,扰动没有跨拍传递的载体——δI0 无从累积,所以 D<50% 或纯 DCM 不装斜坡补偿也能稳。这也解释了轻载(自动进 DCM)时欠补偿系统“自行稳定”的现象:症状只在 CCM 深处出现。
代入官方实例(本库复算):
- 上升斜率(ISENSE 引脚):Sn = VBULK,min×RCS/LP = 75×0.75/1.5e-3 = 37.5 mV/µs(DS 式 40 印 0.038 V/µs;注意 DS 式面写 VIN(min)=85 V 按 0.0425 算,与其数值链矛盾,译注已甄别,以 75 V 数值链为准)。
- 放电斜率:m2 = NPS×(VOUT+VF)×RCS/LP = 10×12.6×0.75/1.5e-3 = 63 mV/µs。校验:m2/Sn = 1.68 = D/(1−D) = 0.627/0.373 ✓ 自洽。
- TI 准则(QP=1,式 37~39):MC = (1/π+0.5)/(1−D) = 0.818/0.373 = 2.19(D=0.627)→ Se = (MC−1)×Sn = 1.19×37.5 = 44.7 mV/µs(DS 式 41)。代入稳定性比值:(63−44.7)/(37.5+44.7) = 0.22 → 扰动一拍衰减到 22%,兼得稳定与保留电流模式特性。
- 参照系(业界常用准则对比):死拍补偿 Se = m2/2 = 31.5 mV/µs(一拍归零, Erickson 教材口径);完全补偿 Se = m2 = 63 mV/µs(电流模式退化为电压模式特性,瞬态变慢、限流变钝)。TI 的 44.7 恰在两者之间、偏向保守——补偿深度有据可依:下限 Se>(m2−m1)/2 稳定,实用取 (0.5~1)×m2,QP=1 准则是明确的取值点。
- 注入网络(DS 式 42~44,图 7-11):振荡器锯齿斜率 SOSC = 1.7 V/(D/fSW) = 1.7 V/5.7 µs = 298 mV/µs,经 RRAMP/RCSF 分压注入:RCSF = RRAMP/(SOSC/Se−1) = 24.9 k/(6.66−1) ≈ 4.4 k → 实取 4.2 kΩ(回代 Se=43 mV/µs,−4%,可接受)。CRAMP=10 nF 交流耦合隔直,不给电流采样加直流偏置。
- 一个被普遍忽略的副作用(本库推导):注入斜坡加在采样信号上,满限流(COMP 达到 5 V、阈值 1.0 V)时的真实峰值电流 = (1.0 V − Se×ton)/RCS = (1.0 − 0.0447×5.7)/0.75 ≈ 0.99 A,比 1.36 A 的运行峰值还低——官方实例在最坏工况下实际工作在限流钳位上(这也解释了它为什么把 CCM 边界设在 10% 负载)。自己的设计请把限流点按 1.2~1.3 倍运行峰值反算,并把“斜坡占用阈值”这项核算算进去。
- 图 7-11 的缓冲管:图上 RT/CT 与 RRAMP 之间画有 NPN 射随器(外部可选);TI 设计实例(图 8-2)未装,RRAMP=24.9 kΩ 直接挂 RT/CT——与“RRAMP 取远大于 RRT”的文字建议只有 1.6 倍之差,频率会有轻微偏移(幅度待实测)。要频率准:加缓冲管,或装缓冲后实测校 RRT。
4.4 一个开关周期的完整时序(实例走读,本库展开)
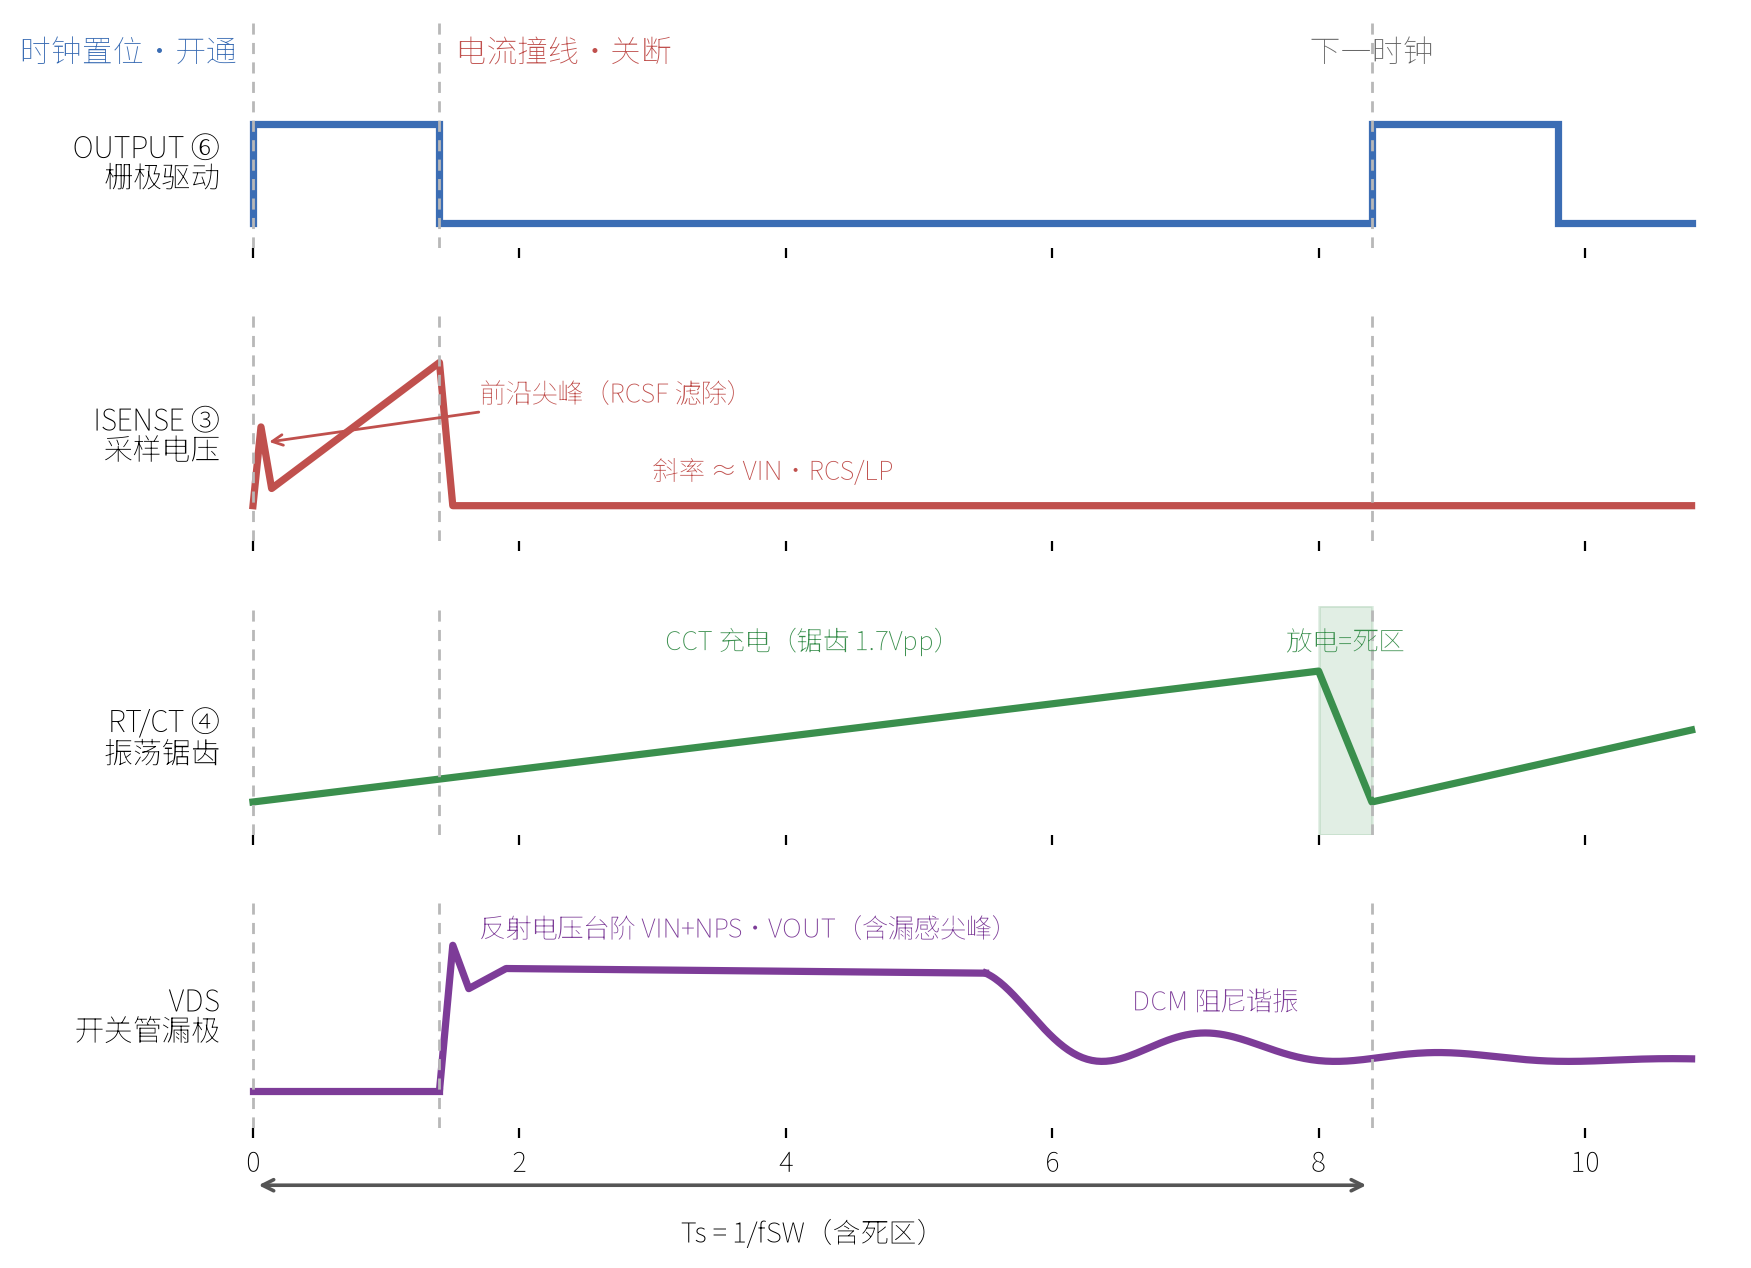
以官方实例参数(LP=1.5 mH、RCS=0.75 Ω、110 kHz、T=9.09 µs)走一遍五段:
- 放电段结束 → 时钟沿 → 锁存器置位:CCT 放电完毕(死区 0.65 µs 已过),时钟脉冲置位锁存器,OUTPUT 拉高,MOSFET 开通。此刻 ISENSE 上还残留上一拍的前沿尖峰——这就是滤波器存在的理由。
- 导通段(CCM 满载低压):初级电流从谷值 1.075 A 以 0.05 A/µs(=75 V/1.5 mH)线性上升;RCS 把它变成 0.8~1.0 V 的斜坡;注入斜坡(44.7 mV/µs)叠加其上共同升至阈值线。同时 CCT 在充电,为下一拍计时。
- 触及阈值 → 比较器翻转 → 锁存器复位:采样信号(电流斜坡+注入斜坡)达到 COMP 折算阈值 → 复位优先 → OUTPUT 拉低。从触及阈值到栅极实际放电有 150 ns typ 延迟——电流再上升 0.008 A(75 V 时),这段是“限流点余量”的一部分。
- 关断段(能量倒送):初级 VDS 抬到 VBULK+NPS×(VOUT+VF)=75+126=201 V 再加漏感尖峰(RCD 吸收抑制);次级二极管导通,次级电流以 (VOUT+VF)/L_sec = 12.6 V/(1.5 mH/100) = 0.84 A/µs 下降(折算回初级 0.084 A/µs × RCS = 63 mV/µs,即 §4.3 的 m2 ✓ 三处数字自洽)。
- 放电段(死区):CCT 恒流快速放电,输出封锁为低,时钟沿等待。DCM 时电流先降到零、VDS 出现谐振钟形(QR 控制器就是检测这个谷底,见 30_经典IC精读/02_准谐振QR 分类)。
时序校核的工程意义:T=9.09 µs 里导通 5.7 µs、关断 2.74 µs、死区 0.65 µs——三个数字分别由电流环、能量平衡、振荡器放电电流决定。改任何一个元件都会同时牵动三项核算:换 CCT → 死区与频率同变;换 LP → 导通斜率与 CCM 边界同变;换 RCS → 限流点与斜坡补偿同变。这就是 03 篇设计流程必须按顺序走的原因。
4.5 从电流越限到栅极关断:全链路延迟核算(本库推导)
保护动作不是瞬时的,全链路 = 比较器延迟 + 滤波器极点 + 驱动边沿:
t_total ≈ tDLY(150 ns typ / 300 ns max) + τ_filter(0.42 µs 实例) + t_fall(25 ns)
        ≈ 0.6 µs(typ)…… 高线时电流仍在爬
过冲 ΔI ≈ m1 × t_total:VBULK=375 V 时 0.25 A/µs × 0.6 µs ≈ 0.15 A(≈11% of 1.36 A)
设计含义:① 限流点余量必须 ≥ 过冲,否则磁芯在延迟窗口里进入饱和(饱和后斜率更陡、过冲更大——正反馈到炸管);② τ_filter 与 tDLY 相互制约:滤波重了尖峰不误触发但过冲大,滤波轻了反之——DS 只给“τ 远小于最小导通脉宽”的定性线,定量要自己在最坏输入电压下做这项核算;③ tDLY 是 max 300 ns 的工艺参数(双极),选型时不能当零。
5. Device Functional Modes(工作模式与切换条件,DS §7.4 全口径)
| 模式 | 进入条件 | 芯片行为 | 退出条件 | 设计含义 |
|---|---|---|---|---|
| UVLO 模式 | VCC < 16 V(未达开启阈值) | I<1 mA;VREF 经 5 kΩ 拉地(可作逻辑信号);OUTPUT 高阻+微灌 | VCC ≥ 16 V | 启动电阻、CVCC 按此模式电流设计 |
| 正常工作(峰值电流模式) | VCC≥16 V 且未掉出关断阈值 | 时钟置位、电流触及阈值复位,fSW=fOSC(42/43 档) | VCC<10 V 或关断命令 | 主要工作区;D>50% 装斜坡补偿 |
| 正常工作(电压模式改造) | ISENSE 注入锯齿波 | 比较器比“人工斜坡 vs 误差电压” | — | DS §7.3.11,按电压模式补偿 |
| 逐周期限流(瞬态,自恢复) | ISENSE ≥ 1 V(0.9~1.1) | 本拍提前收窄;下一拍若仍超限再次关断 | 电流回落 < 阈值 | 硬件速度的保护;持续超限=打嗝源(经 CVCC 跌落间接实现) |
| 关断命令(可控,自恢复) | COMP<约1.4~1.8 V 或 ISENSE 强制>1 V | 比较器输出高→锁存复位→输出低至下一时钟;条件撤除后恢复 | 条件撤除 | 光耦拉死 COMP、外部 OLP/OVP 都走这条 |
| 锁存关断(外部 SCR) | SCR 触发拉死 COMP/ISENSE | 输出持续低 | VCC 循环跌破 10 V(基准掉电 SCR 复位) | DS §7.3.8;锁死类保护必配断电重启逻辑 |
| 齐纳钳位(异常) | 高阻抗源使 VCC 超钳位 | 齐纳吸收(IVCC<30 mA 时自限) | 源电压回落 | 只防高阻过压;低阻抗超 30 V 无保护 |
6. 保护机制逐个拆解(触发→动作→锁死/自恢复→设计意图)
| 机制 | 触发条件 | 内部动作 | 恢复方式 | 为什么这样设计 |
|---|---|---|---|---|
| UVLO | VCC<16 V 开启前 / <10 V 关断后 | 基准掉、输出高阻、电流 <1 mA | 电压回窗口自动恢复 | 保证 VCC 足够全芯片可用才放行;宽迟滞供高阻启动积累能量 |
| 逐周期限流 | ISENSE≥1 V(每拍独立判定) | 当拍提前关断 | 下一拍自动重判 | 硬件速度(150 ns)保护开关管与磁芯;且无需额外电路——控制律本身就有电流采样 |
| COMP 拉地关断 | COMP<两管压降(≈1.4 V) | 阈值归零(图 6-2 曲线读出) | 释放即恢复,最多延迟一拍 | EA 开集+限流结构使拉地无损——外部控制口与保护口合一,省脚 |
| 双脉冲抑制 | 同周期比较器多次翻转 | 锁存器复位优先,一拍一脉冲 | 无需恢复 | 防噪声重触发导致的电流失控与磁通阶梯 |
| VCC 齐纳 | 高阻源 >钳位(34/39 V 手册不一致) | 钳位吸收(≤30 mA 自限) | 源回落 | 仅覆盖“启动电阻接错电源”类高阻故障;低阻过压靠设计者约束辅助绕组 |
| (外部)软启动 | 上电 | RSS/CSS 使 COMP 缓慢上升 | 每次上电重演 | 芯片无内置;防变压器涌入与输出过冲 |
| (外部)SCR 锁存 | 拉死 COMP/ISENSE | 输出封死 | 断 VCC 循环 | 真正的锁死保护:HW 过压/过流一次锁死,人工/时序复位 |
一个值得体会的设计哲学:UC3842 把“可恢复”的(UVLO、逐周期)做进芯片,把“锁死”的留给外部(SCR+断电)——1984 年的集成度下,这是“芯片管住每个周期的物理量,系统级锁死交给系统”的分工,也塑造了此后所有 PWM 控制器的保护框架。
精炼要点
| 要点 | 数值/关系 | 为什么重要 |
|---|---|---|
| 控制律 | ton = VTH×LP/(RCS×VIN),D∝1/VIN | 前馈的本质;输入阶跃一拍修正 |
| 次谐波失稳边界 | D>50%(Se=0),失稳比 m2/m1=D/(1−D) | CCM 反激 D=0.627 必补斜坡 |
| 稳定性比值 | (m2−Se)/(m1+Se),实例 0.22 | 补偿后扰动一拍衰减到 22% |
| TI 补偿准则 | MC=(1/π+0.5)/(1−D)=2.19 → Se=44.7 mV/µs | 介于死拍 31.5 与全补 63 之间,有据可依 |
| 阈值传递 | VTH≈(VCOMP−1.7 V)/3,上限 1.0 V 钳位 | COMP 全摆程 ↔ 电流指令全行程;近似读自图 6-2 |
| 斜坡补偿副作用 | 满限流真实峰值 (1.0−Se·ton)/RCS≈0.99 A | 限流点设计必须扣掉被斜坡占用的部分 |
| 锁存器 | 复位优先,一拍一脉冲 | 双脉冲抑制 + 确定最小关断的硬件保证 |
| UVLO 能量核算 | 6 V×CVCC/I工作 ≈ 45 ms(120 µF) | 软启动+辅助接管的全部时间预算 |
| 关断口 | COMP<1.4 V 或 ISENSE>1 V | 一个比较器两种用途;SCR 锁死需断 VCC 复位 |
| 死区 | CCT=1 nF→0.65 µs→DMAX≈92.8% | 与电气表 min 92% 互洽;死区 ≤15% 周期 |
上一级:UC3842